
1.1: Поперечні та поздовжні хвилі
- Page ID
- 74137
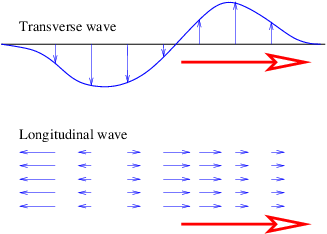
За винятком світла, хвилі є хвилями в матеріальному середовищі. Наприклад, океанські хвилі є (майже) вертикальними хвилями в положенні водних ділянок. Коливання в сусідніх ділянках поетапні таким чином, що малюнок рухається по поверхні океану. Хвилі на слінкі бувають або поперечними, в тому, що рух матеріалу слінкі перпендикулярно орієнтації слінкі, або вони поздовжні, з рухом матеріалу в напрямку розтягнутої слінки. (Див. Рис. 1.1.) Деякі засоби масової інформації підтримують лише поздовжні хвилі, інші підтримують лише поперечні хвилі, тоді як інші підтримують обидва типи. Світлові хвилі чисто поперечні, тоді як звукові хвилі чисто поздовжні. Океанські хвилі - це своєрідна суміш поперечних і поздовжніх, з ділянками води, що рухаються еліптичними траєкторіями при проходженні хвиль.
Світло - це форма електромагнітного випромінювання. Хвилі в електромагнітній хвилі відбуваються в електричному та магнітному полах. Ці коливання перпендикулярні напрямку руху хвилі (у вакуумі), саме тому ми називаємо світло поперечною хвилею.
Хвилі
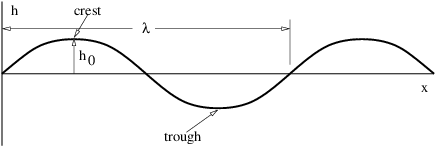
Особливо простий вид хвилі, синусоїда, проілюстрований на малюнку 1.2. Це має математичну форму.
\[h (x) = h0sin(2πx ∕λ), \label{1.1}\]
де\(h \) - зміщення (яке може бути як поздовжнім, так і поперечним),\(h\) 0 - максимальне зміщення, також зване амплітудою хвилі, і\(λ \) є довжиною хвилі. Передбачається, що коливальна поведінка хвилі продовжується до нескінченності як в позитивному, так і в негативному\(x \) напрямках. Зверніть увагу, що довжина хвилі - це відстань, через яке функція синуса завершує один повний цикл. Гребінь і жолоб хвилі - це місця максимального та мінімального зміщень, як показано на малюнку 1.2.
Поки ми розглядали лише синусоїду, як вона з'являється в певний час. Всі цікаві хвилі рухаються з часом. Рух синусоїди вправо відстань\(d \) може бути враховано заміною\(x \) в наведеній вище формулі на\(x \) -\(d\). Якщо цей рух відбувається в часі\(t\), то хвиля рухається зі швидкістю\(c \) =\(d∕t\). Рішення цього для\(d \) і заміщення дає формулу зміщення синусоїди як функції відстані\(x \) і часу\(t\):
\[h(x,t) = h0sin[2π(x - ct)∕λ]. \label{1.2}\]
Час переміщення хвилі на одну довжину хвилі називається періодом хвилі:\(T \) =\(λ∕c\). Таким чином, ми також можемо написати
\[h(x,t) = h sin[2π(x∕ λ - t∕T )]. 0 \label{1.3}\]
Фізики насправді люблять писати рівняння для синусоїди в дещо простішому вигляді. Визначивши хвильове число як\(k \) = 2\(π∕λ \) і кутову частоту як\(ω \) = 2\(π∕T\), запишемо
\[h(x,t) = h0 sin(kx - ωt ). \label{1.4}\]
Зазвичай ми думаємо про частоту коливального руху як кількість циклів, завершених в секунду. Це називається частотою обертання, і задається значенням\(f \) = 1\(∕T\). Він пов'язаний з кутовою частотою на\(ω \) = 2\(πf\). Частоту обертання зазвичай легше виміряти, ніж кутова частота, але кутова частота, як правило, частіше використовується в теоретичних обговореннях. Як показано вище, перетворення між ними не складає труднощів. Частота обертання вимірюється в одиницях герц, скорочено Гц; 1 Гц = 1 цикл с - 1. Кутова частота також має розміри зворотного часу, наприклад, радіан s - 1, але термін «герц» взагалі зарезервований тільки для частоти обертання.
Аргументом функції синуса є за визначенням кут. Ми називаємо цей кут фазою хвилі,\(ϕ \) =\(kx \) -\(ωt\). Різниця в фазі хвилі в фіксований час на відстані однієї довжини хвилі становить 2\(π\), як і різниця фаз при фіксованому положенні протягом часового інтервалу одного хвильового періоду.
Оскільки кути безрозмірні, ми зазвичай не включаємо це в одиниці для частоти. Однак іноді пояснює речі, щоб називати розміри частоти обертання як «обертання в секунду» або кутову частоту як «радіани в секунду».
Як зазначалося раніше, називаємо\(h\) 0, максимальне зміщення хвилі, амплітуду. Часто нас цікавить інтенсивність хвилі, яка пропорційна квадрату амплітуди. Інтенсивність часто пов'язана з кількістю енергії, яку несе хвиля.
Швидкість хвилі, яку ми визначили вище\(λ∕T\),\(c \) =, насправді називається фазовою швидкістю. Оскільки\(λ \) = 2\(π∕k \) і\(T \) = 2\(π∕ω\), ми можемо записати фазову швидкість через кутову частоту і хвильове число:
\[c = ω- (phase speed ). k \label{1.5}\]
види хвиль
Для того, щоб зробити вищевказаний матеріал більш конкретним, ми зараз розглянемо характеристики різних типів хвиль, які можуть спостерігатися в реальному світі.
Поверхневі хвилі океану
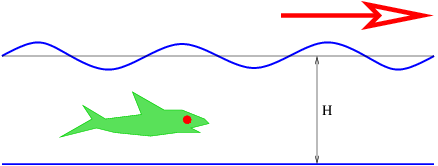
Ці хвилі проявляються у вигляді хвиль поверхні океану, як показано на малюнку 1.3. Швидкість океанських хвиль задається за формулою
\[ ( )1∕2 gtanh-(kH-)- c = k , \label{1.6} \]
де\(g \) = 9\(.\) 8 м с - 2 - сила тяжіння землі на одиницю маси,\(H \) - глибина океану, а гіперболічний тангенс визначається як 1
\[ exp (x) - exp(- x) tanh(x) = ------------------. exp (x) + exp(- x) \label{1.7} \]
Рівняння швидкості океанських хвиль походить з теорії коливань поверхні рідини в гравітаційному полі.
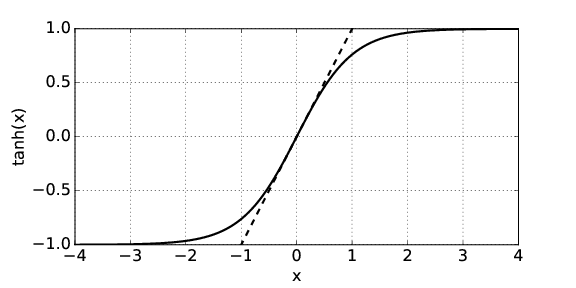
Як показано на малюнку 1.4, для \(x\)| |1 ми можемо наблизити гіперболічний тангенс tanh (\(x\)) ≈\(x\), тоді як для \(x\)| |⟩ 1 це +1 для\(x > \) 0 і - 1 для\(x < \) 0. Це призводить до двох меж: Оскільки\(x \) =\(kH\), межа мілководдя, яка виникає при\(kH \) 1, дає швидкість хвилі
\[c ≈ (gH )1∕2, (shallow water waves), \label{1.8}\]
в той час як межа глибокої води, яка\(kH \) виникає при 1, дає
\[c ≈ (g∕k )1∕2, (deep water waves ). \label{1.9}\]
Зверніть увагу, що швидкість мілководних хвиль залежить тільки від глибини води і від\(g\). Іншими словами, всі мілководні хвилі рухаються з однаковою швидкістю. З іншого боку, глибоководні хвилі з більшою довжиною хвилі (а отже, і меншим числом хвиль) рухаються швидше, ніж хвилі з коротшою довжиною хвилі. Хвилі, для яких швидкість хвилі змінюється в залежності від довжини хвилі, називаються дисперсійними. Таким чином, глибоководні хвилі є дисперсійними, тоді як мілководні хвилі недисперсійні.
Для водних хвиль з довжиною хвиль кілька сантиметрів або менше поверхневий натяг стає важливим для динаміки хвиль. У випадку глибокої води швидкість хвилі на коротких довжині хвиль задається за формулою
\[c = (g∕k + Ak )1∕2 \label{1.10}\]
де константа\(A \) пов'язана з ефектом, званим поверхневим натягом. Для інтерфейсу повітря-вода поблизу кімнатної температури\(A \) ≈ 74 см 3 с - 2.
Звукові хвилі
Звук - це поздовжня хвиля стиснення-розширення в рідині. Швидкість хвилі для звуку в ідеальному газі
\[ 1∕2 c = (γRTabs ) \label{1.11}\]
де\(γ \) і\(R \) є константами і\(T\) abs - абсолютна температура. Абсолютна температура вимірюється в кельвінів і чисельно задається
\[Tabs = TC + 273∘ \label{1.12}\]
де\(T\) С - температура в градусах Цельсія. Кутова частота звукових хвиль, таким чином, задається
\[ω = ck = (γRTabs )1∕2k. \label{1.13}\]
Швидкість звуку в повітрі при нормальних температурах становить близько 340 м, с - 1.
Світло
Світло рухається у вакуумі зі швидкістю\(c\) vac = 3 × 10 8 м с - 1. У прозорих матеріалах він рухається зі швидкістю менше, ніж\(c\) vac, за коефіцієнтом,\(n \) який називається показником заломлення матеріалу:
\[c = c ∕n. vac \label{1.14}\]
Часто показник заломлення набуває вигляду
\[n2 ≈ 1 + ----A------, 1 - (k ∕kR)2 \label{1.15}\]
де\(k \) - хвильове число і\(k\) R і\(A \) є позитивними константами, характерними для матеріалу. Кутова частота світла в прозорому середовищі, таким чином
\[ω = kc = kcvac∕n. \label{1.16}\]
Принцип суперпозиції
Емпірично встановлено, що до тих пір, поки амплітуди хвиль у більшості середовищ невеликі, дві хвилі в одному фізичному місці не взаємодіють один з одним. Так, наприклад, дві хвилі, що рухаються в протилежному напрямку, просто проходять один через одного без зміни їх форм або амплітуд. При коллокації сумарне зміщення хвилі - це всього лише сума переміщень окремих хвиль. Це називається принципом суперпозиції. При досить великій амплітуді принцип суперпозиції часто руйнується — взаємодіючі хвилі можуть розсіюватися один від одного, втрачати амплітуду або змінювати свою форму.
Втручання є наслідком принципу суперпозиції. Коли накладаються дві або більше хвиль, зміщення чистої хвилі - це всього лише алгебраїчна сума переміщень окремих хвиль. Оскільки ці зсуви можуть бути позитивними або негативними, чистий зсув може бути або більшим, або меншим, ніж окремі зміщення хвилі. Перший випадок, який виникає, коли обидва зміщення мають один і той же знак, називається конструктивним втручанням, тоді як деструктивне втручання відбувається, коли вони мають протилежний знак.
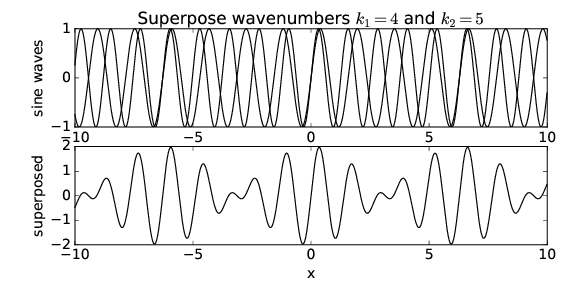
Давайте подивимося, що відбувається, коли ми накладаємо дві синусоїди з різними хвильовими числами. На малюнку 1.5 показано накладення двох хвиль з\(k\) хвильовимичислами 1 = 4 і\(k\) 2 = 5. Зверніть увагу, що результатом є хвиля з приблизно тією ж довжиною хвилі, що і дві початкові хвилі, але яка змінюється за амплітудою залежно від того, чи дві синусоїди втручаються конструктивно чи руйнівно. Ми говоримо, що хвилі знаходяться в фазі, якщо вони втручаються конструктивно, і вони поза фазою, якщо вони заважають руйнівно.
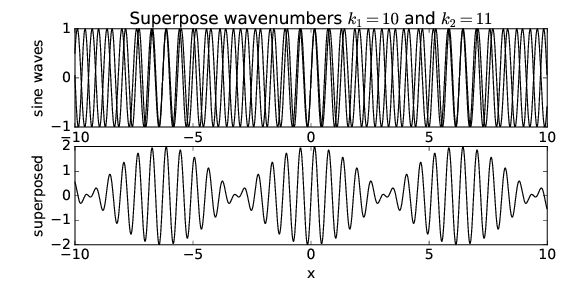
Що відбувається при зміні хвильовихчисел двох синусоїд? На малюнку 1.6 показаний результат, коли\(k\) 1 = 10 і\(k\) 2 = 11. Зверніть увагу, що хоча довжина хвилі результуючої хвилі зменшується, місця, де амплітуда максимальна, мають таке ж розділення,\(x \) як на малюнку 1.5.
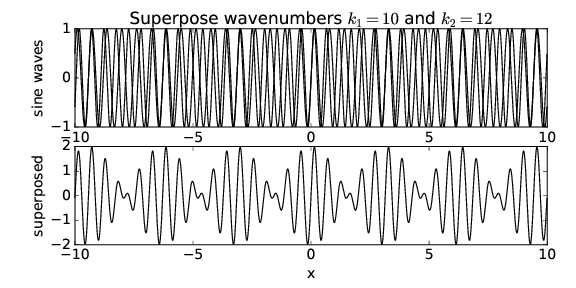
Якщо накласти хвилі з\(k\) 1 = 10 і\(k\) 2 = 12, як показано на малюнку 1.7, то побачимо, що\(x \) інтервал областей максимальної амплітуди зменшився в два рази. Таким чином, хоча хвильове число результуючої хвилі, здається, пов'язане з чимось на зразок середнього числа хвиль складових хвиль, відстань між областями максимальної амплітуди хвилі, здається, йде обернено різницею хвильових чисел хвиль компонентів хвиль. Іншими словами, якщо\(k\) 1 і\(k\) 2 знаходяться близько один до одного, амплітудні максимуми знаходяться далеко один від одного і навпаки.
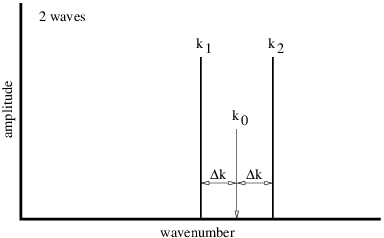
Ми можемо символічно уявити синусоїди, які складають цифри 1.5, 1.6 та 1.7 за допомогою графіка, такого як показано на малюнку 1.8. Амплітуди і хвильовічисла кожної з синусоїд позначаються вертикальними лініями на цьому малюнку.
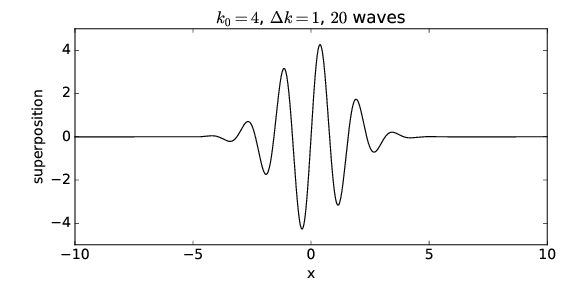
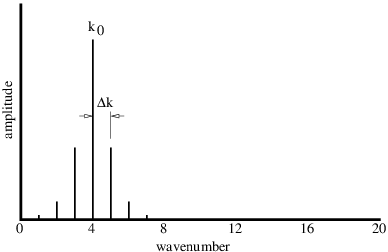
Області великої амплітуди хвилі називаються хвильовими пакетами. Хвильові пакети відіграватимуть центральну роль у тому, що слід слідувати, тому важливо, щоб ми добре їх розуміли. Хвильові пакети, вироблені лише двома синусоїдами, погано розділені вздовж\(x\) -осі. Однак, якщо ми накладемо багато хвиль, ми можемо створити ізольований хвильовий пакет. Наприклад, на малюнку 1.9 показані результати накладення 20 синусоїд з хвильовими числами\(k \)\(m \) = 0\(.\) 4\(m\), = 1\(, \) 2\(,\)\(…\)\(, \) 20, де амплітуди хвиль найбільші для хвильових чисел поблизу\(k \) = 4. Зокрема, припустимо, що амплітуда кожної синусоїди пропорційна exp [\(k \)- (-\(k\) 0) 2\(∕\) Δ\(k\) 2], де\(k\) 0 = 4 визначає максимум розподілу хвильових чисел і Δ\(k \) = 1 визначає половину ширини цього розподілу. Амплітуди кожної з синусоїдальних хвиль, що складають хвильовий пакет на малюнку 1.9, схематично показані на малюнку 1.10.
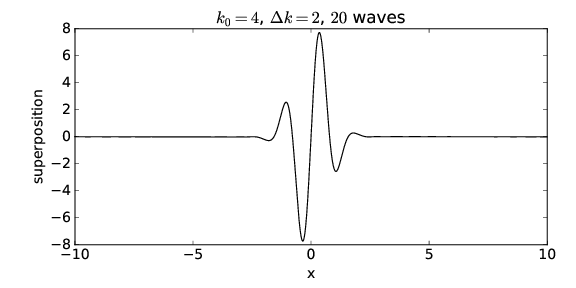
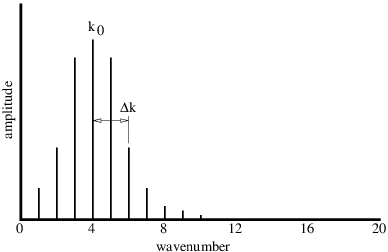
Величина Δ\(k \) контролює розподіл накладається синусоїдальних хвиль - тільки тих хвиль з хвильовим числом\(k \) в межах приблизно Δ\(k\) від центрального хвильового числа\(k\) 0 хвильового пакету, тобто, для 3 ≤ \(k \)≤ 5 в цьому випадку внесіть значний внесок в суму. Якщо Δ\(k \) змінити на 2, так що хвильовічисла в діапазоні 2 ≤\(k \) ≤ 6 сприяють значно, хвильовий пакет стає вужчим, як показано на малюнках 1.11 і 1.12. Δ\(k \) називається хвильовим числом поширення хвильового пакета, і він, очевидно, відіграє роль, подібну до різниці в хвильових числах в накладенні двох синусоїдальних хвиль - чим більше поширення хвильового числа, тим менший фізичний розмір хвильового пакета. Крім того, хвильове число коливань всередині хвильового пакета задається приблизно центральним хвильовим числом.
Ми можемо краще зрозуміти, як працюють хвильові пакети, математично проаналізувавши простий випадок накладення двох синусоїдальних хвиль. Визначимо\(k\) 0 = (\(k\)1 +\(k\) 2)\(∕\) 2, де\(k\) 1 і\(k\) 2 - це хвильові числа хвиль складових хвиль. Крім того, встановимо Δ\(k \) = (\(k\)2 -\(k\) 1)\(∕\) 2. Величини\(k\) 0 і Δ\(k \) графічно проілюстровані на малюнку 1.8. Ми можемо записати\(k\) 1 =\(k\) 0 - Δ\(k \) і\(k\) 2 =\(k\) 0 + Δ\(k\) і використовувати тригонометричну ідентичність sin (\(a \)+\(b\) ) = гріх (\(a\)) cos (\(b\)) + cos (\(a\)) sin (\(b\)) знайти
\[sin (k1x) + sin(k2x) = sin [(k0 - Δk )x] + sin[(k0 + Δk )x] = sin (k0x)cos(Δkx ) - cos(k0x)sin(Δkx ) + sin (k0x)cos(Δkx ) + cos(k0x)sin(Δkx ) = 2sin(k0x) cos(Δkx ). \label{1.17} \]
Коефіцієнт синуса на нижній лінії вищевказаного рівняння виробляє коливання всередині хвильового пакета, і, як припускалося раніше, це коливання має хвильове число\(k\) 0, рівне середньому хвильових чисел хвиль складових хвиль. Косинусний коефіцієнт модулює цю хвилю з інтервалом між областями максимальної амплітуди
\[Δx = π∕Δk. \label{1.18}\]
Таким чином, як ми спостерігали в попередніх прикладах, довжина хвильового пакета Δ\(x \) обернено пов'язана з поширенням хвильових чисел Δ\(k \) (що в даному випадку є якраз різницею між двома хвильовими числами) хвиль складових. Цей зв'язок є центральним для принципу невизначеності квантової механіки.
Б'є
Припустимо, дві звукові хвилі різної частоти, але однакової амплітуди потрапляють на вухо одночасно. Зсув, що сприймається вашим вухом, - це суперпозиція цих двох хвиль із залежністю від часу
\[h(t) = sin(ω t) + sin (ω t) = 2 sin (ω t)cos(Δ ωt), 1 2 0 \label{1.19}\]
де ми використовували вищевказаний математичний трюк, а де\(ω\) 0 = (\(ω\)1 +\(ω\) 2)\(∕\) 2 і Δ\(ω \) = (\(ω\)2 -\(ω\) 1)\(∕\) 2. Те, що ви насправді чуєте, - це тон з кутовою частотою\(ω\) 0, який згасає з періодом.
\[T = π∕|Δω | = 2π∕|ω - ω | = 1∕|f - f |. beat 2 1 2 1 \label{1.20}\]
Частота ударів просто
\[fbeat = 1 ∕Tbeat = |f2 - f1|. \label{1.21}\]
Зверніть увагу, як биття є часовим аналогом хвильових пакетів - математика однакова, за винятком того, що частота замінює wavenumber, а час замінює простір.
Інтерферометри
Інтерферометр - це пристрій, який розбиває промінь світла (або іншої хвилі) на два підбалки, зміщує фазу одного подпучка щодо іншого, а потім накладає підбалки так, щоб вони заважали конструктивно або руйнівно, в залежності від величини зсуву фаз між ними. У цьому розділі ми вивчаємо інтерферометр Майкельсона та інтерферометричні ефекти в тонких плівках.
Інтерферометр Майкельсона
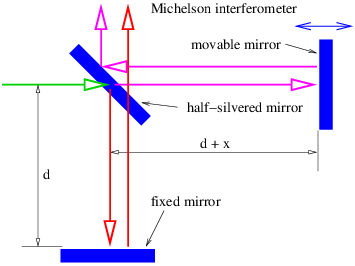
Американський фізик Альберт Майкельсон винайшов оптичний інтерферометр, проілюстрований на малюнку 1.13. Вхідний промінь розділений на два пучка напівпосрібленим дзеркалом. Кожен підпромінь відбивається від іншого дзеркала, яке повертає його до напівпосрібленого дзеркала, де два підбалки рекомбінуються, як показано на малюнку. Одне з відбиваючих дзеркал є рухомим чутливим мікрометричним пристроєм, що дозволяє змінювати довжину шляху відповідного підпучка, а отже, і фазову залежність між двома підбалками. Як показано на малюнку 1.13, різниця в довжині шляху між двома підбалками становить 2,\(x \) оскільки горизонтальна підбалка проходить шлях двічі. Таким чином, конструктивні перешкоди виникають, коли ця різниця шляху є інтегральним числом довжин хвиль, тобто,
\[2x = m λ, m = 0, ±1, ±2,... (Michelson interferometer ) \label{1.22}\]
де\(λ \) - довжина хвилі і\(m \) є цілим числом. Зверніть увагу, що\(m \) це кількість довжин хвиль, яка рівномірно вписується в відстань 2\(x\).
Фільми
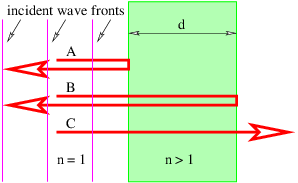
Один з найбільш показових прикладів перешкод виникає, коли світло взаємодіє з тонкою плівкою з прозорого матеріалу типу мильної бульбашки. На малюнку 1.14 показано, як плоска хвиля, нормально падає на плівку, частково відбивається передньою і задньою поверхнями. Відбиті від передньої і задньої поверхонь плівки хвилі заважають один одному. Інтерференція може бути як конструктивною, так і руйнівною залежно від різниці фаз між двома відбитими хвилями.
Якщо довжина хвилі вхідної хвилі є\(λ\), можна наївно очікувати, що конструктивні перешкоди виникнуть між пучками A і B, якби 2\(d \) були інтегральним кратним\(λ\).
Два фактори ускладнюють цю картину. По-перше, довжина хвилі всередині плівки не\(λ\), а\(λ∕n\), де\(n \) знаходиться показник заломлення плівки. Конструктивне втручання тоді відбудеться, якщо 2\(d \) =\(mλ∕n\). По-друге, виходить, що додатковий зсув фаз на половину довжини хвилі відбувається при відбитті при падінні хвилі на матеріал з більш високим показником заломлення, ніж середовище, в яку занурений падаючий промінь. Цей фазовий зсув не відбувається, коли світло відбивається від області з нижчим показником заломлення, ніж відчувається падаючим променем. При цьому промінь B не набуває додаткового фазового зсуву при відображенні. Як наслідок, конструктивне втручання фактично виникає при
\[2d = (m + 1∕2)λ ∕n, m = 0,1,2,... (constructive interference) \label{1.23}\]
в той час як руйнівні перешкоди результати
\[2d = m λ∕n, m = 0,1,2,... (destructive interference). \label{1.24}\]
Коли ми дивимося на мильну бульбашку, ми бачимо смуги кольорів, відбиті назад від джерела світла. Яке походження цих смуг? Світло від звичайних джерел, як правило, являє собою суміш довжин хвиль від приблизно\(λ \) = 4\(.\) 5 × 10 - 7 м (фіолетове світло) до\(λ \) = 6\(.\) 5 × 10 - 7 м (червоне світло). Між фіолетовим та червоним у нас також є синє, зелене та жовте світло, у такому порядку. Через різні довжини хвиль, пов'язані з різними кольорами, зрозуміло, що для змішаного джерела світла у нас будуть деякі кольори, що заважають конструктивно, а інші заважають руйнівно. Ті, хто зазнає конструктивного втручання, будуть помітні в роздумі, тоді як ті, хто зазнає руйнівного втручання, не
Ще один фактор входить також. Якщо світло зазвичай не падає на плівку, різниця в відстанях, пройдених між променями, відбитими від передньої та задньої граней плівки, буде не просто вдвічі більшою товщиною плівки. Щоб кількісно зрозуміти цей випадок, нам потрібно поняття заломлення, яке буде розроблено пізніше в контексті геометричної оптики. Однак повинно бути зрозуміло, що різні довжини хвиль будуть зазнавати конструктивних перешкод для різних кутів падіння вхідного світла. Різні частини тонкої плівки, як правило, розглядатимуться під різними кутами, і тому будуть демонструвати різні кольори під відображенням, що призводить до барвистих візерунків, які зазвичай спостерігаються в мильних бульбашок.
Огляд — Похідні
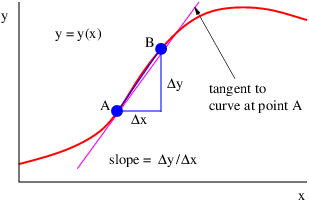
У цьому розділі наведено швидкий огляд ідеї похідної. Часто нас цікавить нахил прямої дотичної до функції\(y\) (\(x\)) при деякому значенні\(x\). Цей нахил називається похідним і позначається\(dy∕dx\). Оскільки дотична лінія до функції може бути визначена в будь-якій точці\(x\), сама похідна є функцією\(x\):
\[ dy(x) g(x ) = -----. dx \label{1.25} \]
Як показано на малюнку 1.15, нахил дотичної лінії в деякій точці функції може бути наближений нахилом прямої, що з'єднує дві точки, A і B, встановити кінцеву відстань один від одного на кривій:
\[dy-≈ Δy-. dx Δx \label{1.26}\]
Коли B переміщується ближче до А, наближення стає кращим. У межі, коли Б рухається нескінченно близько до А, це точно.
Наведено похідні деяких загальних функцій. У кожному конкретному випадку\(a \) це константа.
\[ a dx--= axa-1 dx \]
(1.27)\[d--exp(ax) = a exp(ax ) dx \label{1.28}\]
\[d 1 ---log (ax) = -- dx x \label{1.29} \]
\[ d ---sin(ax) = a cos(ax) dx \]
(1,30)\[ d dx-cos(ax ) = - a sin (ax) \label{1.31}\]
\[daf(x ) df(x) -------= a------ dx dx \label{1.32} \]
\[ d df (x ) dg(x) ---[f (x ) + g (x )] =-----+ ------ dx dx dx \label{1.33} \]
\[d df(x) dg(x) --f (x)g(x) = -----g (x ) + f (x)----- (product rule) dx dx dx \label{1.34} \]
\[d df dy --f (y ) = ----- (chain rule) dx dydx \label{1.35} \]
Правила добутку та ланцюга використовуються для обчислення похідних складних функцій. Наприклад,
\[ d d sin(x ) dcos(x) ---(sin (x )cos(x)) = --------cos(x) + sin (x )--------= cos2(x ) - sin2(x) dx dx dx \]
і
\[-d-log(sin(x )) = --1---dsin(x)-= cos(x-). dx sin(x) dx sin(x ) \]
Група Швидкість
Тепер ми задаємо наступне питання: Як швидко рухаються хвильові пакети? Дивно, але ми часто виявляємо, що хвильові пакети рухаються зі швидкістю, дуже відмінною від швидкості фази\(ω∕k\),\(c \) =, хвилі, що складають хвильовий пакет.
Виявимо, що швидкість руху хвильових пакетів, іменованих груповою швидкістю, задається
\[ | dω-|| u = dk || (group velocity). k=k0 \label{1.36} \]
Похідна\(ω\) (\(k\)) щодо спочатку\(k \) обчислюється, а потім оцінюється при\(k \) =\(k\) 0, центральному хвильовому числу хвилевого пакету цікавить.
Залежність між кутовою частотою і хвильовим числом для хвилі,\(ω \) =\(ω\) (\(k\)), залежить від типу розглянутої хвилі. Яким би не виявилося це співвідношення в конкретному випадку, воно називається дисперсійним відношенням для розглянутого типу хвилі.
Як приклад розрахунку групової швидкості, припустимо, що ми хочемо знайти швидкість глибоководних океанських хвиль пакетів для центральної довжини хвилі\(λ\) 0 = 60 м, що відповідає центральному хвильовому числу\(k\) 0 = 2\(π∕λ\) 0 ≈ 0\(.\) 1 м - 1. Фазова швидкість глибоких океанських хвиль\(c \) = (\(g∕k\)) 1 2. Однак, оскільки\(c \) ≡\(ω∕k\), ми знаходимо частоту глибоких океанських хвиль бути\(ω \) = (\(gk\)) 1 2. Тому групова швидкість\(u \) ≡\(dω∕dk \) = (\(g∕k\)) 1 2\(∕\) 2 =\(c∕\) 2. Для зазначеного центрального хвильового числа знаходимо, що\(u \) ≈ (9\(.\) 8 м с - 2\(∕\) 0\(.\) 1 м - 1) 1 2\(∕\) 2 ≈ 5 м с - 1. На відміну від цього, фазова швидкість глибоких океанських хвиль при цій довжині хвилі становить\(c \) ≈ 10 м с - 1.
Дисперсійні хвилі - це хвилі, в яких швидкість фази змінюється в залежності від хвильового числа. Легко показати, що дисперсійні хвилі мають нерівні фазові та групові швидкості, тоді як ці швидкості рівні для недисперсійних хвиль.
Виведення формули групової швидкості
Тепер виведемо рівняння 1.36}. Найпростіше це зробити для найпростіших хвильових пакетів, а саме тих, що побудовані з суперпозиції всього двох синусоїд. Ми продовжимо, додаючи дві хвилі з повним простором і залежністю від часу:
\[h = sin(k x - ω t) + sin(k x - ω t) 1 1 2 2 \label{1.37}\]
Після алгебраїчних і тригонометричних маніпуляцій, знайомих з більш ранніх розділів, знаходимо
\[h = 2sin(k0x - ω0t)cos(Δkx - Δ ωt ), \label{1.38}\]
де як і раніше у нас\(k\) 0 = (\(k\)1 +\(k\) 2)\(∕\) 2,\(ω\) 0 = (\(ω\)1 +\(ω\) 2) \(∕\)2, Δ\(k \) = (\(k\)2 -\(k\) 1)\(∕\) 2, А Δ\(ω \) = (\(ω\)2 -\(ω\) 1)\(∕\) 2.
Знову подумайте про це як синусоїда частоти\(ω\) 0 і wavenumber\(k\) 0, модульована функцією косинуса. У цьому випадку шаблон модуляції рухається зі швидкістю так, щоб аргумент функції косинуса був постійним:
\[Δkx - Δ ωt = const. \label{1.39}\]
Диференціювання цього щодо\(t \) при утримуванні Δ\(k \) і Δ\(ω \) постійної врожайності
\[ dx- Δ-ω- u ≡ dt = Δk . \label{1.40}\]
У межі, в якій дельти стають дуже маленькими, це зводиться до похідної
\[ dω u = --, dk \label{1.41} \]
що і є бажаним результатом.
Приклади
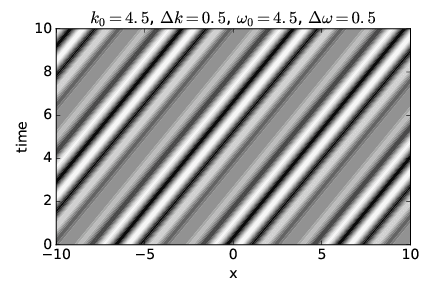
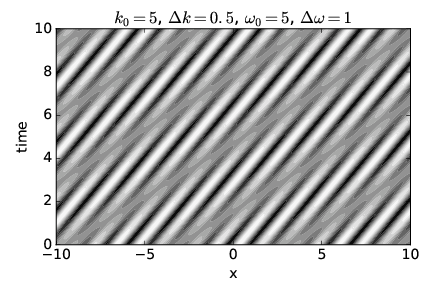
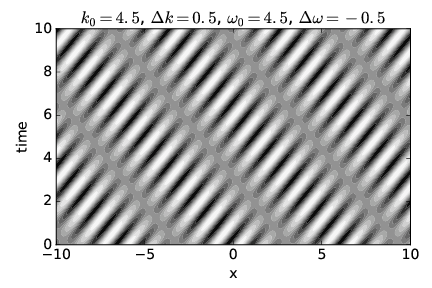
Зараз ми проілюструємо деякі приклади фазової швидкості та групової швидкості, показавши зміщення, отримане в результаті суперпозиції двох синусоїдальних хвиль, заданого рівнянням 1.38}, в\(t \) площині\(x\) -. Це приклад діаграми простору-часу, з якої ми побачимо багато прикладів пізніше.
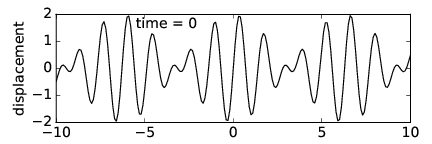
На верхній панелі малюнка 1.16 зображений недисперсійний випадок, в якому швидкість фази дорівнює груповій швидкості. Біла і чорна області позначають відповідно сильні гребені хвиль і западини (тобто області великих позитивних і негативних зміщень), при цьому сірі вказують на зсув поблизу нуля. Регіони з великими зміщеннями вказують на розташування хвильових пакетів. Таким чином, положення хвиль і хвильових пакетів у будь-який момент часу можуть бути визначені шляхом проведення горизонтальної лінії на графіку в потрібний час і вивчення варіацій зміщення хвиль уздовж цієї лінії. Нижня панель цього малюнка показує зміщення хвилі як функцію часу\(t \) = 0 як допоміжний засіб для інтерпретації верхньої панелі.\(x \)
Зверніть увагу, що зі збільшенням часу гребені рухаються вправо. Це відповідає руху хвиль всередині хвильових пакетів. Зауважте також, що хвильові пакети, тобто широкі області великих позитивних і негативних амплітуд, рухаються вправо зі збільшенням часу, а також.
Оскільки швидкість - це відстань переміщення Δ,\(x \) поділена на минулий час Δ\(t\), нахил лінії на малюнку 1.16,\(t∕\) Δ\(x\), є одним над швидкістю того, що ця лінія представляє. Нахили ліній, що представляють гребені, такі ж, як і нахили ліній, що представляють хвильові пакети в даному випадку, що вказує на те, що обидва рухаються з однаковою швидкістю. Оскільки швидкість руху гребенів хвиль - це фазова швидкість, а швидкість руху хвильових пакетів - групова швидкість, дві швидкості рівні і підтверджений недисперсійний характер цього випадку.
На малюнку 1.17 показана дисперсійна хвиля, в якій групова швидкість вдвічі перевищує фазову швидкість, тоді як на малюнку 1.18 показаний випадок, коли групова швидкість фактично протилежна за знаком фазової швидкості. Подивіться, чи можете ви підтвердити, що фазові та групові швидкості, помічені на кожному малюнку, відповідають значенням для цих величин, обчислених із заданих частот і хвильових чисел.
Проблеми
- Виміряйте частоту пульсу. Обчислити звичайну частоту серцебиття в циклах в секунду. Обчислити кутову частоту в радіанах в секунду. Обчислити період.
- Важливою довжиною хвилі для радіохвиль в радіоастрономії є 21 см. (Це походить від нейтрального водню.) Обчислити хвильове число цієї хвилі. Обчислити звичайні і кутові частоти. (Швидкість світла 3 × 10 8 м с - 1.)
- Намалюйте результуючу хвилю, отриману від накладення хвиль\(A \) = гріх (2\(x\)) і\(B \) = гріх (3\(x\)). Використовуючи тригонометричну ідентичність, наведену в рівнянні 1.17}, отримати формулу для\(A\) +\(B \) через sin (5\(x∕\) 2) та cos (\(x∕\)2). Чи згодна хвиля, отримана від ескізу цієї формули, з вашим попереднім ескізом?
- }
- Дві синусоїди з довжинами хвиль\(λ\) 1 і\(λ\) 2 накладаються, утворюючи хвильові пакети довжини\(L\). Якщо ми хочемо зробити\(L \) більше, ми повинні зробити\(λ\) 1 і\(λ\) 2 ближче один від одного або далі один від одного? Поясніть свої міркування.
- Вивчивши цифру 1.9 проти цифри 1.10, а потім цифру 1.11 проти малюнка 1.12, визначити, чи працює рівняння 1.18} принаймні в наближеному сенсі для ізольованих хвильових пакетів.
- }
- Частоти хроматичної шкали в музиці задаються
- \[fi = f02i∕12, i = 0,1,2,...,11, " class="math-display" src="/book143x.png\label{1.42}\]
де\(f\) 0 - константа, що дорівнює частоті найнижчої ноти в шкалі.
- Обчислити з\(f\) 1 по\(f\) 11, якщо\(f\) 0 = 440 Гц (нота «А»).
- Використовуючи наведені вище результати, яка частота ударів між нотами «A» (\(i \)= 0) і «B» (\(i \)= 2)? (Частоти наведені тут в циклах в секунду, а не радіанах в секунду.)
- Яка пара вищевказаних частот\(f\) 0 -\(f\) 11 дає найменшу частоту ударів? Поясніть свої міркування.
Малюнок 1.19: Ескіз поліцейського радара.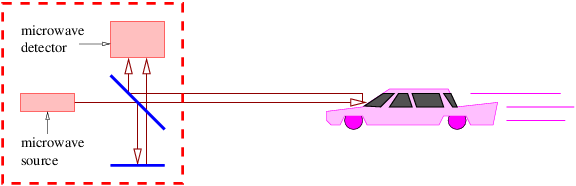
_________________________________
- Великі кораблі взагалі не можуть рухатися швидше фазової швидкості поверхневих хвиль з довжиною хвилі, що дорівнює вдвічі довжині корабля. Це пов'язано з тим, що більша частина рушійної сили йде на створення великих хвиль в цих умовах, а не на прискорення корабля.
- Як швидко корабель довжиною 300 м може рухатися в дуже глибокій воді?
- Коли корабель рухається на мілководді, збільшується або зменшується його максимальна швидкість? Поясніть.
- З огляду на формулу показника заломлення світла, наведену в цьому розділі, для якого діапазону фазова швидкість світла в прозорому матеріалі\(k \) приймає реальні значення, що перевищують швидкість світла у вакуумі?
- Поліцейський радар працює шляхом розщеплення променя мікрохвильових хвиль, частина якого відбивається назад на радар від вашого автомобіля, де він зроблений, щоб заважати іншій частині, яка рухається фіксованим шляхом, як показано на малюнку 1.19.
- Якщо довжина хвилі мікрохвильових печей\(λ\), як далеко вам доведеться їхати у вашому автомобілі, щоб перешкоди між двома променями перейшли від конструктивного до руйнівного до конструктивного?
- Якщо ви їдете в сторону радара зі швидкістю\(v \) = 30 м с - 1, скористайтеся вищевказаним результатом, щоб визначити кількість разів в секунду будуть виникати конструктивні піки перешкод. Припустимо, що\(λ \) = 3 см.
Малюнок 1.20: Ескіз інтерферометра Фабрі-Перо.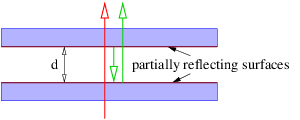
_________________________________
- Припустимо, ви знаєте довжину хвилі світла, що проходить через інтерферометр Майкельсона з високою точністю. Опишіть, як можна було б використовувати інтерферометр для вимірювання довжини невеликого шматка матеріалу.
- Інтерферометр Фабрі-Перо (див. Рис. 1.20) складається з двох паралельних напівпосріблених дзеркал, розміщених на відстані один\(d \) від одного, як показано на малюнку. Промінь, що проходить прямо через заважає промінь, який відбивається один раз від обох дзеркальних поверхонь, як показано на малюнку. Для довжини хвилі\(λ\), які значення\(d \) результату в конструктивні перешкоди?
- Інтерферометр Фабрі-Перо має відстань між скляними пластинами\(d \) = 2 см, внаслідок чого прямі та подвійно відбиті промені перешкоджають (див. Рис. У міру відкачування повітря з зазору між плитами балки проходять 23 циклу конструктивно-руйнівно-конструктивного втручання. Якщо довжина хвилі світла в заважаючих пучках становить 5 × 10 - 7 м, визначити показник заломлення повітря спочатку в інтерферометрі.
- Вимірювання на певному виді хвилі показують, що кутова частота хвилі змінюється залежно від хвильового числа, як показано в наступній таблиці:
\(ω \)(с - 1)\(k \) (м - 1) 5 1 20 2 45 3 80 4 125 5
- Обчислити фазову швидкість хвилі для\(k \) = 3 м - 1 і для\(k \) = 4 м - 1.
- Оцініть групову швидкість для\(k \) = 3,\(.\) 5 м - 1, використовуючи скінченну різницеву наближення до похідної.
- Припустимо, якийсь тип хвилі має (правда, дивне) співвідношення дисперсії, показане на малюнку 1.21.
- Для яких значень\(k \) фазової швидкості хвилі позитивна?
- Для яких значень\(k \) є групова швидкість позитивна?
Малюнок 1.21: Ескіз дивного співвідношення дисперсії.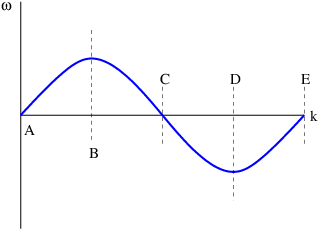
_________________________________
- Групові швидкості різних хвиль.
- Обчислити групову швидкість для мілководних хвиль. Порівняйте його з фазовою швидкістю мілководних хвиль. (Підказка: Спочатку потрібно отримати формулу для\(ω\) (\(k\)) from\(c\) (\(k\)).)
- Повторіть вищевказану проблему для глибоких хвиль води.
- Повторіть для звукових хвиль. Що спільного у цього випадку з мілководними хвилями?
Глава 2 Хвилі в двох і трьох вимірах
У цьому розділі ми поширюємо ідеї попередньої глави на випадок хвиль у більш ніж одному вимірі. Розширення синусоїди до більш високих розмірів - це плоска хвиля. Хвильові пакети в двох і трьох вимірах виникають при накладенні плоских хвиль, що рухаються в різних напрямках.
Дифракція виникає внаслідок порушення хвилі, яка наближається до об'єкта. Ці частини хвильового фронту, що потрапляють на об'єкт, розсіюються, модифікуються або знищуються. Отримана дифракційна картина походить від подальшої інтерференції різних шматків модифікованої хвилі. Знання дифракції необхідні для розуміння поведінки та обмежень оптичних приладів, таких як телескопи.
Дифракцією та інтерференцією в двох і трьох вимірах можна маніпулювати для отримання корисних пристроїв, таких як дифракційна решітка.
Підручник - Вектори
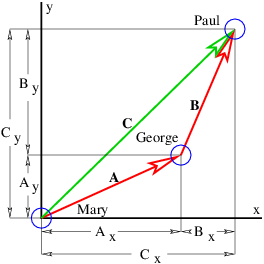
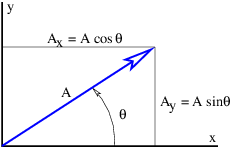
Перш ніж ми можемо продовжити далі, нам потрібно вивчити ідею вектора. Вектор - це величина, яка виражає як величину, так і напрямок. Графічно представляємо вектор у вигляді стрілки. У позначеннях набору тексту вектор представлений жирним шрифтом, тоді як у почерку стрілка намальована над символом, що представляє вектор.
На малюнку 2.1 показані деякі приклади векторів зміщення, тобто векторів, які представляють зміщення одного об'єкта від іншого, і вводить ідею додавання векторів. Хвіст вектора\(B\) співпадає з головою вектора\(A\), а вектор, який тягнеться від хвоста\(A\) до голови,\(B\) є сумою\(A\) і\(B\), називається на\(C\) малюнку 2.1.
Величини\(A\) x,\(A\) y і т.д., представляють декартові складові векторів на малюнку 2.1. Вектор може бути представлений або його декартовими компонентами, які є лише проекціями вектора на декартові координатні осі, або його напрямком і величиною. Напрямок вектора в двох вимірах, як правило, представлений кутом проти годинникової стрілки вектора відносно\(x\) осі, як показано на малюнку 2.2. Перетворення з однієї форми в іншу задається рівняннями.
\[A = (A2x + A2y)1∕2 θ = tan- 1(Ay ∕Ax ), \label{2.2}\]
де\(A \) - величина вектора. Векторна величина іноді представлена позначенням абсолютного значення:\(A \) ≡ |\(A\) |.
Зверніть увагу, що обернений тангенс дає результат, який є неоднозначним щодо додавання або віднімання цілих кратних\(π\). Таким чином, квадрант, в якому лежить кут, повинен бути вирішений шляхом самостійного вивчення знаків\(A\) x і\(A\) y і вибору відповідного значення\(θ\).
Щоб додати два вектори\(B\),\(A\) і, найпростіше перетворити їх у декартову форму компонента. Складові суми\(C\) =\(A\) +\(B\) - це лише суми компонентів:
\[Cx = Ax + Bx Cy = Ay + By. \label{2.3}\]
Віднімання векторів проводиться аналогічно, наприклад, якщо\(A\) =\(C\) -\(B\), то
\[Ax = Cx - Bx Ay = Cy - By. \label{2.4}\]
Одиничний вектор - це вектор одиничної довжини. З звичайного (ненульового) вектора завжди можна побудувати одиничний вектор, розділивши вектор на його довжину:\(n\) =\(A\)\(∕\) |\(A\) |. Дана операція поділу здійснюється шляхом ділення кожної з векторних складових на число в знаменнику. Як варіант, якщо вектор виражений через довжину і напрямок, величину вектора ділять на знаменник і напрямок незмінним.
Одиничні вектори можуть бути використані для визначення декартової системи координат. Умовно\(i\),\(j\),,\(k\) вказують\(x\)\(y\), і\(z \) осі такої системи. Зверніть увагу\(i\), що\(j\), і взаємно\(k\) перпендикулярні. Будь-який вектор можна представити через одиничні вектори та його декартові складові:\(A\) =\(A\) x\(i\) +\(A\) y\(j\) +\(A\) z\(k\). Альтернативним способом представлення вектора є список компонентів:\(A\) = (\(A\)x\(,A\) y\(,A\) z). Ми схильні використовувати останнє подання, оскільки це дещо економічніші позначення.
Існує два способи множення двох векторів, отримуючи відповідно те, що відомі як точковий добуток та перехресний добуток. Перехресний добуток дає інший вектор, тоді як точковий добуток дає число. Тут ми обговоримо тільки точковий добуток. Перехресне виріб буде представлено пізніше, коли це буде потрібно.
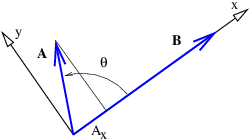
Задані вектори\(A\) і\(B\), крапковий добуток двох визначається як
\[A ⋅ B ≡ |A ||B |cosθ, \label{2.5}\]
де\(θ \) - кут між двома векторами. У двох вимірах альтернативний вираз для крапкового добутку існує через декартові складові векторів:
\[A ⋅ B = AxBx + AyBy. \label{2.6}\]
Легко показати, що це еквівалентно косинусної формі точкового добутку, коли\(x \) вісь лежить уздовж одного з векторів, як на малюнку 2.3. Зверніть увагу, зокрема, що\(A\) х = \(A\)| cos\(θ\), тоді як\(B\) x = \(B\)| | і\(B\) y = 0. Таким чином,\(A\) ⋅\(B\) = \(A\)| cos\(θ\) |\(B\) | | в даному випадку, який ідентичний формі, наведеній у рівнянні 2.5}.
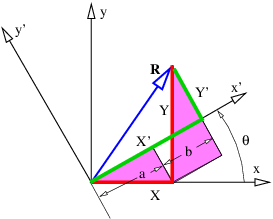
Все, що залишається довести для рівняння 2.6}, щоб тримати в цілому, це показати, що воно дає однакову відповідь незалежно від того, як декартова система координат орієнтована відносно векторів. Для цього ми повинні показати, що\(A\) х\(B\) х + у =\(A\) \(B\)х ′\(A\) х\(B\) х ′ +\(A\) y ′\(B\) y ′, де прості числа вказують компоненти в системі координат, повернутих від початкової системи координат.
На малюнку 2.4 показаний вектор,\(R\) вирішений у двох системах координат, повернутих відносно один одного. З цієї цифри видно, що\(X\) ′ =\(a \) +\(b\). Орієнтуючись на затінені трикутники, ми бачимо, що\(a \) =\(X\) cos\(θ \) і\(b \) =\(Y\) sin\(θ\). Таким чином, знаходимо\(X\) ′ =\(X\) cos\(θ \) +\(Y\) гріх\(θ\). Подібні міркування показують, що\(Y \) ′ = -\(X\) гріх\(θ \) +\(Y\) cos\(θ\). Підставляючи їх та використовуючи тригонометричну ідентичність cos 2\(θ \) + sin 2\(θ \) = 1 призводить до
\[ ′ ′ ′ ′ A xB x + AyB y = (Ax cos θ + Ay sin θ)(Bx cosθ + By sin θ) + (- Ax sinθ + Ay cos θ)(- Bx sinθ + By cos θ) = AxBx + AyBy \label{2.7} \]
доводячи тим самим повну еквівалентність двох форм точкового добутку, заданого рівняннями (2.5) та (2.6). Помножте вищевказаний вираз, щоб перевірити це.
Числова величина, яка не залежить від того, яка система координат використовується, називається скалярною. Точковий добуток двох векторів є скалярним. Однак компоненти вектора, взяті окремо, не є скалярами, оскільки компоненти змінюються в міру зміни системи координат. Оскільки закони фізики не можуть залежати від вибору використовуваної системи координат, ми наполягаємо на тому, щоб фізичні закони виражалися через скаляри та вектори, але не через складові векторів.
У трьох вимірах косинусна форма крапкового добутку залишається незмінною, тоді як складова форма
\[A ⋅ B = AxBx + AyBy + AzBz. \label{2.8}\]
Площинні хвилі
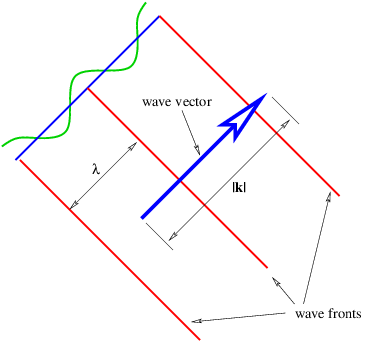
Плоска хвиля в двох або трьох вимірах схожа на синусоїду в одному вимірі, за винятком того, що гребені та жолоби не є точками, а утворюють лінії (2-D) або площини (3-D), перпендикулярні напрямку поширення хвилі. На малюнку 2.5 показана плоска синусоїда в двох вимірах. Велика стрілка - це вектор, званий хвильовим вектором, який визначає (1) напрямок поширення хвилі своєю орієнтацією перпендикулярно хвильовим фронтам, і (2) хвилеве число по довжині. Ми можемо думати про хвильовий фронт як лінію вздовж гребеня хвилі. Рівняння для зміщення, пов'язаного з плоскою синусоїдою (одиничної амплітуди) у трьох вимірах в певний момент часу, становить
\[h(x,y, z) = sin(k ⋅ x ) = sin(kxx + kyy + kzz ). \label{2.9}\]
Оскільки хвильові фронти - це лінії або поверхні постійної фази, рівняння, що визначає хвильовий фронт, просто\(k\) ⋅\(x\) =\(const\).
У двомірному випадку ми просто встановлюємо\(k\) z = 0. Тому хвильовий фронт, або лінія постійної фази\(ϕ \) в двох вимірах визначається рівнянням
\[k ⋅ x = kxx + kyy = ϕ (two dimensions ). \label{2.10}\]
Це можна легко вирішити для\(y \) отримання нахилу і перехоплення хвильового фронту в двох вимірах.
Що стосується одновимірних хвиль, то тимчасова еволюція хвилі виходить шляхом додавання члена -\(ωt \) до фази хвилі. У трьох вимірах зміщення хвилі як функція простору і часу задається
\[h (x,y,z,t) = sin (kxx + kyy + kzz - ωt). \label{2.11}\]
Частота залежить в цілому від всіх трьох складових хвильового вектора. Форма цієї функції,\(ω \) =\(ω\) (\(k\)x\(,k\) y\(,k\) z), яка як і в одновимірному випадку називається дисперсійним відношенням, містить інформацію про фізичну поведінка хвилі.
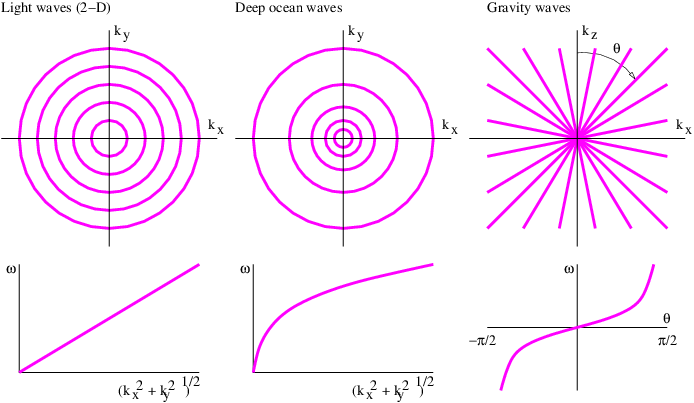
Деякі приклади дисперсійних співвідношень для хвиль у двох вимірах такі:
- Світлові хвилі у вакуумі в двох вимірах підкоряються
- \[ω = c(k2x + k2y)1∕2 (light), " class="math-display" src="/book155x.png\label{2.12}\]
де\(c \) - швидкість світла в вакуумі.
- Глибоководні океанські хвилі в двох вимірах підкоряються
- \[ω = g1∕2(k2x + k2y)1∕4 (ocean waves), " class="math-display" src="/book156x.png\label{2.13}\]
\(g \)де сила гравітаційного поля Землі, як і раніше.
- Певні види атмосферних хвиль, обмежені вертикальною\(x\) -\(z \) площиною, званої гравітаційними хвилями (не плутати з гравітаційними хвилями загальної відносності) 1 підкоряються
- \[ω = N-kx- (gravity waves ), kz \label{2.14}\]
де\(N \) - константа з розмірами зворотного часу, яка називається частотою Брунта-Вяйсяля.
Контурні ділянки цих дисперсійних співвідношень нанесені на верхніх панелах малюнка 2.6. Ці ділянки слід інтерпретувати як топографічні карти, де лінії представляють контури постійної висоти. У випадку з малюнком 2.6 замість них представлені постійні значення частоти. Для простоти фактичні значення частоти не маркуються на контурних графіках, а представлені на графіках в нижніх панелах. Це можливо, оскільки частота залежить лише від величини вектора хвилі (\(k\)x 2 +\(k\) y 2) 1 2 для перших двох прикладів, і тільки на напрямку вектора хвилі\(θ \) для третього.
Накладення плоских хвиль
Зараз ми вивчаємо хвильові пакети в двох вимірах, запитуючи, як виглядає суперпозиція двох плоских синусоїдальних хвиль. Якщо дві хвилі мають різні хвильовічисла, але їх хвильові вектори вказують в одному напрямку, результати ідентичні тим, що представлені в попередньому розділі, за винятком того, що хвильові пакети нескінченно витягнуті без зміни форми в напрямку, перпендикулярному хвильовому вектору. Вироблені в цьому випадку хвильові пакети рухаються у напрямку хвильових векторів і, таким чином, здаються стаціонарному спостерігачеві, як серія проходять імпульсів з широкою бічною протяжністю.
Накладення двох плоских хвиль, які мають однакову частоту, призводить до стаціонарного хвильового пакета, через який проходять окремі хвильові фронти. Цей хвильовий пакет також подовжений на невизначений термін в деякому напрямку, але напрямок подовження залежить від співвідношення дисперсії для розглянутих хвиль. Ці хвильові пакети мають форму стійких пучків, які направляють окремі фазові хвилі в певному напрямку, але самі не змінюються з часом. Накладаючи кілька плоских хвиль, всі з однаковою частотою, можна фактично створити один стаціонарний промінь, так само, як один може виробляти ізольований імпульс, накладаючи кілька хвиль з хвильовими векторами, що вказують в одному напрямку.
Якщо частота хвилі залежить від величини хвильового вектора, але не від його напрямку, дисперсійне відношення хвилі називається ізотропним; інакше воно анізотропне. В ізотропному випадку дві хвилі мають однакову частоту тільки в тому випадку, якщо довжини їх хвильових векторів, а отже, і їх довжини хвиль однакові. Перші два приклади на малюнку 2.6 задовольняють цій умові, тоді як останній приклад - анізотропний.
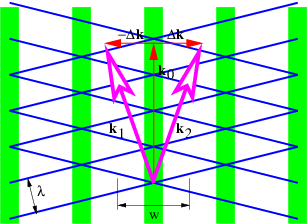
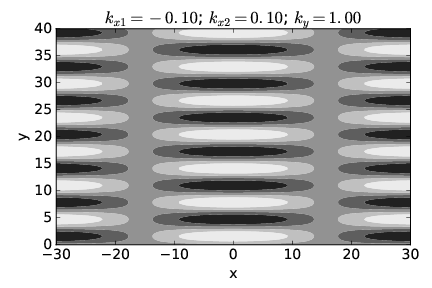
Тепер ми використовуємо мову векторів для дослідження суперпозиції двох плоских хвиль з хвильовими векторами\(k\) 1 і\(k\) 2:
\[h = sin(k1 ⋅ x - ωt ) + sin(k2 ⋅ x - ωt). \label{2.15}\]
Застосовуючи тригонометричну ідентичність для синуса суми двох кутів (як ми робили раніше), рівняння 2.15} можна звести до
\[h = 2 sin (k0 ⋅ x - ωt)cos(Δk ⋅ x) \label{2.16}\]
де
\[k0 = (k1 + k2 )∕2 Δk = (k2 - k1)∕2. \label{2.17}\]
Це у вигляді синусоїди, що рухається в напрямку\(k\) 0 з фазовою швидкістю\(c\) фази =\(ω∕\) |\(k\) 0 | і wavenumber |\(k\) 0 |, модульована в\(k\) напрямку Δ косинусною функцією. Лінії руйнівних перешкод є нормальними до Δ\(k\). Відстань\(w\) між лініями руйнівної інтерференції - це відстань між послідовними нулями косинусної функції в рівнянні 2.16}, маючи на увазі, що \(k\)| Δ |\(w \) =\(π\), що призводить до
\[w = π∕|Δk |. \label{2.18}\]
Таким чином, чим менше \(k\)| Δ |, тим більше діаметр променя.
Хвилі однакової довжини хвилі
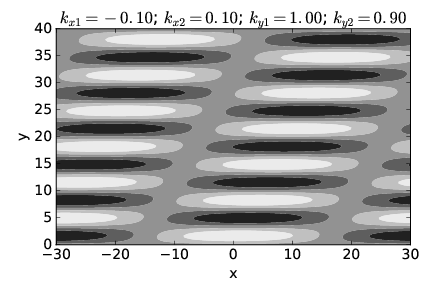
У цьому розділі ми досліджуємо пучки, отримані накладенням ізотропних хвиль однакової частоти. Малюнок 2.7 ілюструє, що відбувається в такому суперпозиції. Вектори\(k\) 1 і\(k\) 2 однакової довжини породжують середній хвильовий вектор\(k\) 0 і половину різниці, Δ\(k\). Як показано, лінії конструктивного і руйнівного втручання перпендикулярні Δ\(k\). На малюнку 2.8 показаний конкретний приклад балок, отриманих накладенням двох плоских хвиль однакової довжини хвилі, орієнтованих як на малюнку 2.7. Балки вирівнюються по вертикалі, так як Δ\(k\) горизонтальний, при цьому лінії руйнівного натягу розділяють балки, розташовані поблизу\(x \) = ± 16. Поперечна ширина балок ≈ 32 задовольняє рівнянню 2.18} з | Δ\(k\) | = 0\(.\) 1. Кожен промінь складається з вертикально поширюються фазових хвиль, гребені та корита позначені областями білого та чорного кольорів.
Хвилі різної довжини хвилі
У третьому прикладі малюнка 2.6 частота хвилі залежить тільки від напрямку хвильового вектора, незалежного від його величини, що є зворотним випадку для ізотропного дисперсійного відношення. У цьому дуже анізотропному випадку різні плоскі хвилі з однаковою частотою мають хвильові вектори, які вказують в одному напрямку, але мають різну довжину.
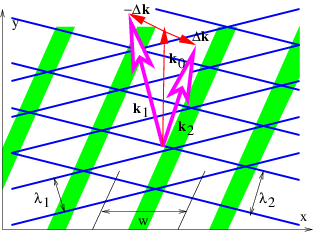
Більш загально, можна мати хвилі, для яких частота залежить як від напрямку, так і від величини хвильового вектора. У цьому випадку дві різні плоскі хвилі з однаковою частотою зазвичай мають вектори хвиль, які відрізняються як за напрямком, так і за величиною. Такий приклад проілюстрований на малюнках 2.9 і 2.10.
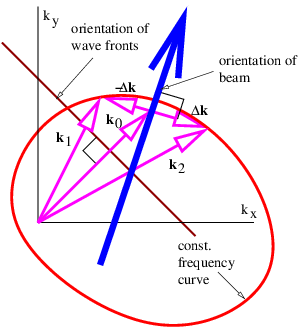
На малюнку 2.11 узагальнено те, що ми дізналися про додавання плоских хвиль з однаковою частотою. В цілому орієнтація променя (і лінії конструктивного втручання) не перпендикулярні хвильовим фронтам. Це відбувається лише тоді, коли частота хвиль не залежить від напрямку вектора хвилі.
Хвилі з однаковою довжиною хвилі
Як і у випадку з хвильовими пакетами в одному вимірі, ми можемо скласти разом більше двох хвиль для отримання ізольованого хвильового пакета. Ми обмежимо нашу увагу тут випадком ізотропного дисперсійного співвідношення, в якому всі хвильові вектори для заданої частоти мають однакову довжину.
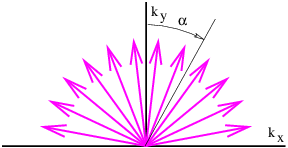
На малюнку 2.12 показаний приклад цього, в якому хвильові вектори однієї довжини хвилі, але різних напрямків складаються разом. Визначивши\(α\) i як кут вектора\(i\) ї хвилі за годинниковою стрілкою від вертикалі, як показано на малюнку 2.12, ми могли б записати суперпозицію цих хвиль за часом\(t \) = 0 як
\[h = ∑ h sin(k x + k y) i i xi yi ∑ = hisin[kx sin(αi) + ky cos(αi )\label{2.19}\]i\]
де ми припустили, що\(k\) xi =\(k\) sin (\(α\)i) і\(k\) yi =\(k\) cos (\(α\)i). Параметр\(k \) = \(k\)| - величина хвильового вектора і однаковий для всіх хвиль. Припустимо також в цьому прикладі, що амплітуда кожної хвильової складової зменшується зі збільшенням |\(α\) i |:
\[hi = exp[- (αi∕ αmax)2]. \label{2.20}\]
Експоненціальна функція швидко зменшується, оскільки її аргумент стає більш негативним, а для практичних цілей лише хвильові вектори з |\(α\) i |≤\(α\) max суттєво сприяють сумі. Називаємо\(α\) макс кут розкидання.
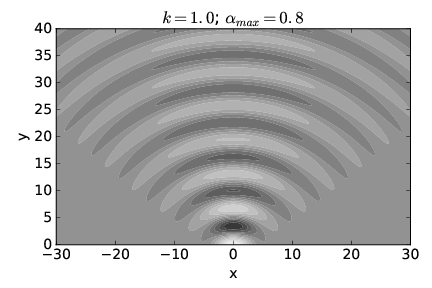
На малюнку 2.13 показано, як виглядає\(h\) (\(x,y\)), коли\(α\) max = 0\(.\) 8 радіанів і\(k \) = 1. Зверніть увагу, що для\(y \) = 0 амплітуда хвилі тільки велика для невеликої області в діапазоні - 4\(< x < \) 4. Однак за\(y > \) 0 хвиля поширюється в широкий, напівкруглий візерунок.
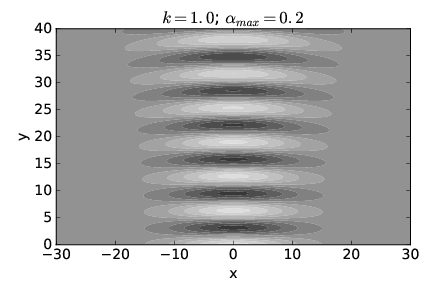
На малюнку 2.14 показана обчислена картина\(h\) (\(x,y\)), коли кут розкидання\(α\) max = 0\(.\) 2 радіани. Амплітуда хвилі велика для набагато ширшого діапазону\(x\) at\(y \) = 0 в даному випадку, приблизно - 12\(< x < \) 12. З іншого боку, подальший розкид хвилі набагато менше, ніж у випадку з малюнком 2.13.
Зроблено висновок, що суперпозиція плоских хвиль з хвильовими векторами, що поширюються вузько навколо центрального хвильового вектора, який вказує у\(y \) напрямку (як на малюнку 2.14), створює пучок, який спочатку широкий,\(x \) але для якого ширина збільшується лише незначно зі збільшенням\(y\). Однак суперпозиція плоских хвиль з хвильовими векторами, розповсюдженими ширше (як на малюнку 2.13), створює пучок, який спочатку вузький,\(x \) але який швидко збільшується в ширину зі\(y\) збільшенням.
Співвідношення між кутом розтікання\(α\) max і початковою шириною променя стає більш зрозумілим у порівнянні з результатами двохвильової суперпозиції, розглянутої на початку цього розділу. Як вказує рівняння 2.18}, великі значення\(k\) x, а значить\(α\), пов'язані з малими розмірами хвильових пакетів у\(x \) напрямку і навпаки. Накладення двох хвиль не захоплює подальший розкид променя, який виникає, коли багато хвиль накладаються, але це призводить до грубої кількісної залежності між\(α\) max (що є просто tan - 1 ( \(k\)x\(∕k\) y) у випадку двох хвиль) і початкова ширина променя. Якщо ми викликаємо малий кут наближення для\(α \) =\(α\) max так, що\(α\) max = tan - 1 (\(k\)x\(∕k\) y) ≈\(k\) x\(∕k\) y ≈\(k\) x\(∕k\), потім x ≈\(k\)\(kα\) max і рівняння (2,18) можна записати\(w \) =\(π∕k\) х ≈\(π∕\) (\(kα\)max) =\(λ∕\) (2\(α\) max). Таким чином, ми можемо знайти приблизний кут розтікання від довжини хвилі\(λ \) і початкової ширини променя\(w\):
\[αmax ≈ λ∕(2w ) (single slit spreading angle). \label{2.21}\]
Дифракція через одну щілину
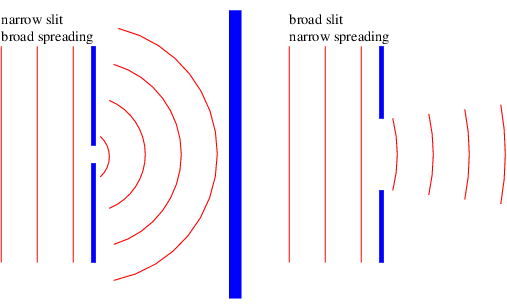
Як все це відноситься до проходження хвиль через щілину? Уявіть собі плоску хвилю довжини\(λ \) хвилі, що наближається на бар'єр з щілиною. Бар'єр перетворює плоску хвилю з нескінченною протяжністю в бічному напрямку в балку з початковими поперечними розмірами, рівними ширині щілини. Подальша розробка балки проілюстрована на малюнках 2.13 і 2.14, а схематично - на малюнку 2.15. Зокрема, якщо ширина щілини порівнянна з довжиною хвилі, промінь поширюється широко, як на малюнку 2.13. Якщо ширина щілини велика порівняно з довжиною хвилі, промінь не поширюється так сильно, як ілюструє малюнок 2.14. Рівняння (2.21) дає нам приблизний кількісний результат для кута розкидання, якщо\(w \) інтерпретується як ширина щілини.
Одне використання вищевказаного рівняння полягає у визначенні максимальної кутової роздільної здатності оптичних приладів, таких як телескопи. Первинний об'єктив або дзеркало можна розглядати як досить велику «щілину». Світло від віддаленого точкового джерела по суті має форму плоської хвилі, коли вона надходить на телескоп. Однак світло, що проходить телескопом, вже не є плоскою хвилею, а є променем зі схильністю до поширення. \(α\)Максимальний кут розкидання задається рівнянням (2,21), і телескоп не може розв'язати об'єкти з кутовим поділом менше\(α\) макс. Заміна\(w \) діаметром лінзи або дзеркала в рівнянні (2.21) таким чином дає кутову роздільну здатність телескопа. Наприклад, телескоп середнього розміру з діафрагмою 1 м, що спостерігає червоне світло з\(λ \) ≈ 6 × 10 - 7 м, має максимальну кутову роздільну здатність близько 3 × 10 - 7 радіанів.
Щілини
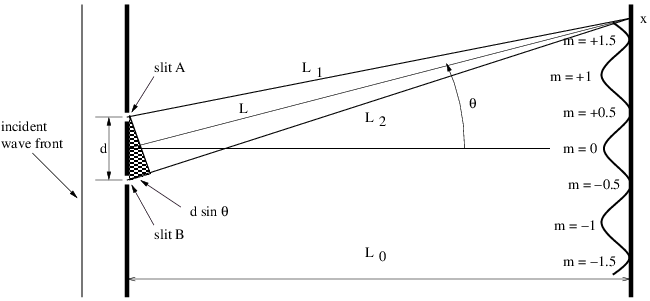
Давайте тепер уявімо плоску синусоїду, яка зазвичай наближається на екран з двома вузькими щілинами, розташованими на відстані\(d\), як показано на малюнку 2.16. Оскільки щілини вузькі щодо довжини хвилі, що наближається на них хвилі, кут розтікання променів великий і дифракційна картина з кожної щілини окремо являє собою циліндричну хвилю, що поширюється в усіх напрямках, як показано на малюнку 2.13. Циліндричні хвилі з двох щілин заважають, що призводить до коливань інтенсивності хвиль на екрані з правого боку малюнка 2.16.
Конструктивна перешкода виникає, коли різниця в шляхах, пройдених двома хвилями від їх вихідних щілин до екрану,\(L\) 2 -\(L\) 1, є цілим числом\(m \) кратним довжині хвилі\(λ\): \(L\)2 -\(L\) 1 =\(mλ\). Якщо\(L\) 0 ⟩\(d\), то лінії\(L\) 1 і\(L\) 2 майже паралельні, що означає, що вузький кінець темного трикутника на малюнку 2.16 має кут розкриття\(θ\). Таким чином, різниця шляху між балками від двох щілин становить\(L\) 2 -\(L\) 1 =\(d\) гріх\(θ\). Заміна цього в вищевказане рівняння показує, що конструктивні перешкоди виникають при
\[d sinθ = m λ, m = 0,±1, ±2, ... (two slit interference). \label{2.22}\]
Руйнівні перешкоди виникають\(m \), коли є цілим числом плюс 1\(∕\) 2. Ціле число\(m \) називається порядком перешкод і є кількістю довжин хвиль, на які два шляхи відрізняються.
Дифракційні решітки
Оскільки кутовий інтервал Δ\(θ \) інтерференційних піків у двох щілинних корпусах залежить від довжини хвилі падаючої хвилі, дві щілинні системи можуть бути використані як сирої пристрій для розрізнення довжин хвиль різних компонентів несинусоїдальної хвилі, що наближається на щілини. Однак, якщо додати більше щілин, зберігаючи рівномірний інтервал\(d \) між щілинами, ми отримуємо більш складний пристрій для розрізнення компонентів балки. Це називається дифракційна решітка.
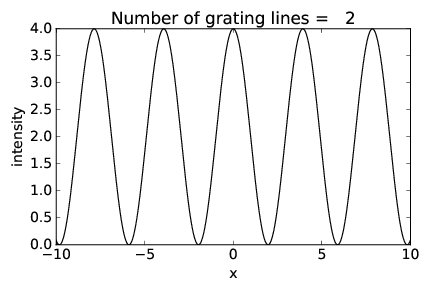
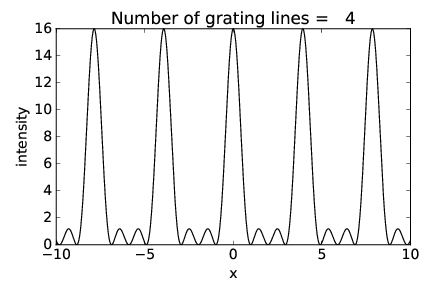
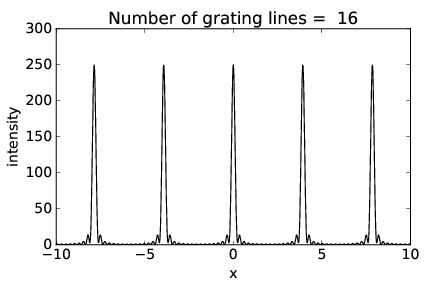
На малюнках 2.17-2.19 показана інтенсивність дифракційної картини в залежності від положення\(x \) на екрані дисплея (див. Рис. 2.16) для решіток з 2, 4 і 16 прорізами відповідно з однаковим інтервалом щілин. Зверніть увагу, як піки перешкод залишаються в тому ж місці, але збільшуються різкість у міру збільшення кількості щілин.
Ширина піків фактично пов'язана із загальною шириною решітки,\(w \) =\(nd\), де число\(n \) прорізів. Думаючи про цю ширину як розмірність великої однієї щілини, рівняння однієї щілини,\(α\) max =\(λ∕\) (2\(w\)), говорить нам про кутову ширину піків. 2
Тоді як кутова ширина інтерференційних піків регулюється рівнянням однієї щілини, їх кутові положення регулюються двома щілинними рівняннями. Давайте для простоти припустимо, що \(θ\)| | 1 так що ми можемо зробити малий кут наближення до двох рівнянь щілини\(dθ\),\(mλ \) =\(d\) sin\(θ \) ≈, і задамо наступне питання: Як різні дві довжини хвиль відрізняються на Δ \(λ \)повинні бути для того, щоб інтерференційні піки від двох хвиль не перекривалися? Для того щоб піки були помітні, їх слід розділити\(θ \) кутом Δ\(θ \) =\(m\) Δ\(λ∕d\), який більше кутової ширини кожного піка,\(α\) max:
\[Δ θ \]αmax. "клас = «математичний дисплей» src =» /book166x.png «> (2.23)
Підставивши в перерахованих вище вирази на Δ\(θ \) і\(α\) max і вирішивши для Δ, отримаємо Δ\(λ > λ∕\) (2\(mn\)), де\(λ \) - середнє значення двох довжин хвиль і\(n \) =\(w∕d \) - кількість щілин в дифракційній решітці.\(λ\) Таким чином, дробова різниця між довжинами хвиль, яку можна відрізнити за дифракційною решіткою, залежить виключно від порядку перешкод\(m \) і кількості щілин\(n \) в решітці:
\[Δ-λ- -1--- λ \]2млн. "клас = «математичний дисплей» src =» /book167x.png «> (2.24)
Проблеми
- Точка А знаходиться в початковій точці. Точка Б віддалена від А на 3 м на 30 проти годинникової стрілки від\(x \) осі. Точка С знаходиться в 2 м від точки А на 100 проти годинникової стрілки від\(x \) осі.
- Отримати декартові складові вектора\(D\) 1, що йде від A до B, і вектора\(D\) 2, що йде від A до C.
- Знайти декартові складові вектора\(D\) 3, що йде від B до C.
- Знайдіть напрямок і величину\(D\) 3.
Малюнок 2.20: Ескіз хвилі, що рухається на 45 до\(x\) -осі.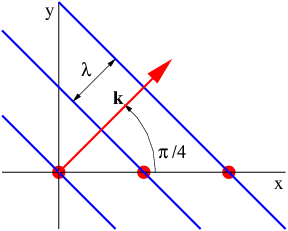
_________________________________
- Для векторів у попередній задачі знайдіть\(D\) 1 ⋅\(D\) 2, використовуючи як косинусну форму крапкового добутку, так і декартову форму. Перевірте, чи дві відповіді однакові.
- Показувати графічно або інакше, що |\(A\) +\(B\) |\(≠\) |\(A\) | + |\(B\) | за винятком випадків, коли вектори\(A\) і\(B\) паралельні.
- А хвиля в\(y \) площині\(x\) - визначається\(h \) =\(h\) 0 sin (\(k\)⋅\(x\)) де\(k\) = (1\(, \) 2) см - 1.
- На аркуші графічного паперу намалюйте\(x \) і\(y \) осі, а потім нанесіть лінію, що проходить через початок, яка паралельна вектору\(k\).
- На цьому ж графіку нанесіть лінію, визначену\(x\) значенням\(k\) ⋅ =\(k\) x\(x \) +\(k\) y\(y \) = 0,\(k\) ⋅\(x\) =\(π\), і\(k\) ⋅\(x\) = 2 \(π\). Перевірте, чи перпендикулярні ці лінії\(k\).
- Плоска хвиля в двох вимірах в\(x \) -\(y \) площині рухається в напрямку 45 проти годинникової стрілки від\(x\) -осі, як показано на малюнку 2.20. Визначте, наскільки швидко перетин між хвильовим фронтом і\(x\) -віссю рухається вправо з точки зору\(c \) фазової швидкості хвилі. Підказка: Яка відстань між хвильовими фронтами вздовж\(x\) -осі порівняно з довжиною хвилі?
- Дві глибокі плоскі океанські хвилі з\(ω \) однаковою частотою рухаються приблизно на схід. Однак одна хвиля орієнтована невеликим кутом на\(β\) північ від сходу, а інша орієнтована на\(β \) південь від сходу.
- Визначте орієнтацію ліній конструктивного втручання між цими двома хвилями.
- Визначте інтервал між лініями конструктивного натягу.
- Приклад хвиль з дисперсійним співвідношенням, в якому частота є функцією як величини вектора хвилі, так і напрямку, показаний графічно на малюнку 2.21.
- Яка фазова швидкість хвиль для кожного з трьох векторів хвиль? Підказка: Ви можете отримати довжину кожного вектора хвилі графічно.
- Для кожного з хвильових векторів, яка орієнтація хвильових фронтів?
- Для кожного з ілюстрованих хвильових векторів намалюйте два інших хвильових вектора, середнє значення яких приблизно є ілюстрованим вектором, а кінчики яких лежать на тій же частотній лінії контуру. Визначте орієнтацію ліній конструктивної інтерференції, виробленої накладенням пар плоских хвиль, для яких кожна з векторних пар є хвильовими векторами.
- Дві гравітаційні хвилі мають однакову частоту, але дещо різні довжини хвиль.
- Якщо одна хвиля має кут орієнтації\(θ \) =\(π∕\) 4 радіани, який кут орієнтації іншої? (Див. Малюнок 2.6.)
- Визначте орієнтацію ліній конструктивного втручання між цими двома хвилями.
- Плоска хвиля наштовхується на одну щілину, поширюючись на півкут\(α \) після щілини. Якщо весь апарат занурений в рідину з показником заломлення\(n \) = 1\(.\) 5, як змінюється кут розтікання світла? (Підказка: Нагадаємо, що показник заломлення в прозорому середовищі - це відношення швидкості світла у вакуумі до швидкості в середовищі. Крім того, коли світло переходить від вакууму до прозорого середовища, частота світла не змінюється. Тому як змінюється довжина хвилі світла?)
Малюнок 2.21: Графічне зображення співвідношення дисперсії для мілководних хвиль у річці, що протікає у\(x \) напрямку. Одиницями частоти є герци, одиниці хвильовогочисла - зворотні метри.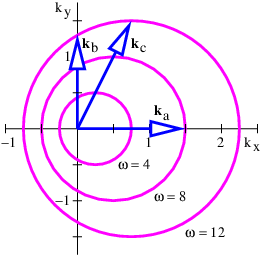
_________________________________
- Визначте діаметр телескопа, необхідний для вирішення планети 2 × 10 8 км від зірки, яка знаходиться в 6 світлових роках від землі. (Припустимо синє світло, яке має довжину хвилі\(λ \) ≈ 4 × 10 - 7 м = 400 нм. Крім того, не турбуйтеся про велику різницю в яскравості між ними для цілей цієї проблеми.)
- Лазерний промінь від лазера на землі відбивається назад на землю кутовим відбивачем на Місяці.
- Інженери виявляють, що повернутий сигнал сильніше, якщо лазерний промінь спочатку розкидається розширювачем променя, показаним на малюнку 2.22. Поясніть, чому це так.
- Балка має діаметр 1 м, що йде від землі. Наскільки вона широка, коли досягає Місяця, яка знаходиться на відстані 4 × 10 5 км? Припустимо, довжина хвилі світла повинна бути 5 × 10 - 7 м.
- Наскільки широким був би лазерний промінь на Місяці, якби він спочатку не проходив через розширювач променя? Припустимо, його початковий діаметр буде дорівнює 1 см.
- Припустимо, що плоска хвиля наштовхується на дві щілини в бар'єрі під кутом, такий, що фаза хвилі в одній щілині відстає від фази в іншій щілині на половину довжини хвилі. Як змінюється результуюча інтерференційна картина від випадку, в якому немає відставання?
- Припустимо, що тонкий шматок скла з індексом заломлення\(n \) = 1\(.\) 33 поміщений перед однією щілиною двох щілинних дифракційних установок.
- Наскільки товстим має бути скло, щоб уповільнити вхідну хвилю, щоб вона затримувала хвилю, що проходить через іншу щілину різницею фаз\(π\)? Візьміть довжину хвилі світла рівною\(λ \) = 6 × 10 - 7 м.
- Для наведеної вище ситуації якісно опишіть, як змінюється дифракційна картина від корпусу, в якому перед однією з щілин немає скла. Поясніть свої результати.
Малюнок 2.22: Ескіз розширювача променя для лазера.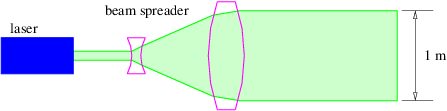
_________________________________
- Джерело світла виробляє дві довжини хвиль,\(λ\) 1 = 400 нм (синій) і\(λ\) 2 = 600 нм (червоний).
- Якісно намалюйте дві щілинні дифракційні картини з цього джерела. Намалюйте візерунок для кожної довжини хвилі окремо.
- Якісно намалюйте діаграму дифракції 16 щілин з цього джерела, де відстань щілин така ж, як у двох щілинних корпусах.
- Джерело світла виробляє дві довжини хвиль,\(λ\) 1 = 631 нм і\(λ\) 2 = 635 нм. Яка мінімальна кількість щілин, необхідних у спектрометрі решітки для вирішення двох довжин хвиль? (Припустімо, що ви дивитеся на пік дифракції першого порядку.) Намалюйте пік дифракції від кожної довжини хвилі та вкажіть, наскільки вузькими повинні бути піки, щоб їх вирішити.
Глава 3 Геометрична оптика
Як було показано раніше, коли плоска хвиля наближається на діафрагму, розміри якої набагато більші за довжину хвилі, дифракційні ефекти мінімальні, а сегмент плоської хвилі проходить через діафрагму, по суті, незмінним. Цей плоский сегмент хвилі можна розглядати як хвильовий пакет, званий пучком або променем, що складається з суперпозиції хвильових векторів, дуже близьких за напрямком і величиною до центрального хвильового вектора хвильового пакета. У більшості випадків промінь просто рухається в напрямку, визначеному центральним хвильовим вектором, тобто нормальним до орієнтації хвильових фронтів. Однак це невірно, коли середовище, через яке поширюється світло, оптично анізотропна, тобто світло, що рухається в різних напрямках, рухається з різною фазовою швидкістю. Прикладом такого середовища є кристал кальциту. У анізотропному випадку орієнтацію променя можна визначити, як тільки відоме співвідношення дисперсії для хвиль, про які йдеться, за допомогою методів, розроблених у попередньому розділі.
Якщо світло рухається через якийсь апарат, в якому всі отвори набагато більші за розмірністю, ніж довжина хвилі світла, то ми можемо використовувати вищевказане правило для проходження променів світла через апарат. Це називається наближенням геометричної оптики.
Відображення і заломлення
Більшість того, що нам потрібно знати про геометричну оптику, можна узагальнити двома правилами, законами відображення та заломлення. Ці правила можна зробити висновок, враховуючи, що відбувається, коли плоский сегмент хвилі стикається з плоскою поверхнею. Якщо поверхня полірованого металу, то хвиля відбивається, тоді як якщо поверхня є стиком між двома прозорими середовищами з різними показниками заломлення, то хвиля частково відбивається і частково заломлюється. Відображення означає, що хвиля повертається назад в напівпростір, з якого вона вийшла, тоді як заломлення означає, що вона проходить через інтерфейс, набуваючи інший напрямок руху від того, яке вона мала до досягнення інтерфейсу.
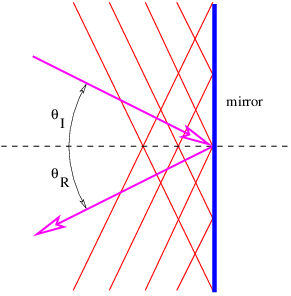
На малюнку 3.1 показані хвильовий вектор і хвильовий фронт хвилі, що відбивається від плоского дзеркала. Кути падіння,\(θ\) I, і відображення,\(θ\) R, визначаються як кути між вхідним і вихідним векторами хвилі відповідно і лінією, нормальною до дзеркала. Закон рефлексії стверджує, що\(θ\) R =\(θ\) I. Це є наслідком необхідності того, щоб вхідні і вихідні хвильові фронти перебували в фазі один з одним по всій дзеркальній поверхні. Цього плюс рівності вхідних і вихідних довжин хвиль достатньо, щоб застрахувати вищевказаний результат.
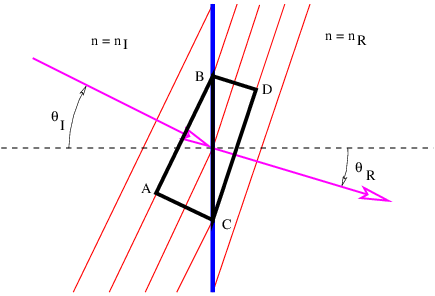
Рефракція, як показано на малюнку 3.2, трохи складніше. Починаючи з\(n\) R\(> n\) I, швидкість світла в правому середовищі менше, ніж в лівому середовищі. (Нагадаємо, що швидкість світла в середовищі з показником\(n \) заломлення\(c\) середня =\(c\) vac\(∕n\).) Частота хвильового пакета не змінюється, коли він проходить через інтерфейс, тому довжина хвилі світла на правій стороні менше довжини хвилі на лівій стороні.
Розберемо трикутник ABC на малюнку 3.2. Сторона АС дорівнює стороні BC разів гріх (\(θ\)I). Однак змінний струм також дорівнює 2\(λ\) I, або подвійній довжині хвилі хвилі зліва від інтерфейсу. Подібні міркування показують, що 2\(λ\) R, подвійна довжина хвилі праворуч від інтерфейсу, дорівнює BC разів гріх (\(θ\)R). Оскільки інтервал BC є загальним для трикутників ABC і DBC, ми легко бачимо, що
\[λI- = -sin(θI). λR sin(θR) \label{3.1}\]
Оскільки\(λ\) I =\(c\) I\(T \) =\(c\) вац\(T∕n\) I і\(λ\) R =\(c\) R\(T \) = \(c\)vac\(T∕n\) R де\(c\) I і\(c\) R - швидкості хвиль зліва і праворуч від інтерфейсу,\(c\) vac - швидкість світло у вакуумі, і\(T \) є (загальним) періодом, ми можемо легко переробити вищевказане рівняння у вигляді
\[nI sin(θI) = nR sin (θR ). \label{3.2}\]
Це називається законом Снелла, і він регулює, як промінь світла згинається, коли він проходить через розрив в індексі заломлення. Кут\(θ\) I називається кутом падіння, а\(θ\) R - кутом заломлення. Зверніть увагу, що ці кути вимірюються від нормалі до поверхні, а не дотичної.
Загальне внутрішнє відображення
Коли світло переходить від середовища меншого показника заломлення до середовища з більшим показником заломлення, закон Снелла вказує на те, що промінь згинається до норми до межі розділу. Зворотне відбувається, коли прохід знаходиться в іншому напрямку. У цій останній обставині виникає особлива ситуація, коли закон Снелла пророкує значення синуса заломленого кута більше одиниці. Це фізично неспроможно. Що насправді відбувається, так це те, що падаюча хвиля відбивається від інтерфейсу. Це явище називається тотальним внутрішнім відображенням. Мінімальний кут падіння, для якого відбувається повне внутрішнє відображення, отримують шляхом підстановки\(θ\) R =\(π∕\) 2 в рівняння 3.2}, в результаті чого
\[sin (θI) = nR ∕nI (total internal reflection). \label{3.3}\]
Анізотропні середовища
Зверніть увагу, що закон Снелла робить неявне припущення, що промені світла рухаються у напрямку вектора хвилі світла, тобто, нормально до хвильових фронтів. Як видно з аналізу в попередньому розділі, це справедливо тільки тоді, коли оптичне середовище ізотропна, тобто частота хвилі залежить тільки від величини хвильового вектора, а не від його напрямку.
Певні види кристалів, наприклад, виготовлені з кальциту, не є ізотропними — швидкість світла в таких кристалах, а отже і частота хвиль, залежить від орієнтації хвильового вектора. Як приклад, кутова частота в анізотропному середовищі може мати форму
\[ [c2(kx + ky)2 c2(kx - ky)2]1∕2 ω = -1----------+ -2---------- , 2 2 \label{3.4} \]
де\(c\) 1 - швидкість світла для хвиль, в якій\(k\) y =\(k\) x, а\(c\) 2 - його швидкість, коли\(k\) y = - \(k\)х.
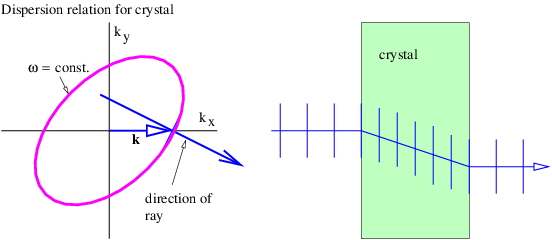
На малюнку 3.3 показаний приклад, в якому промінь потрапляє на кристал кальциту, орієнтований так, що контури постійної частоти відповідають рівнянню 3.4}. Вектор хвилі орієнтований нормально до поверхні кристала, так що хвильові фронти паралельні цій поверхні. При вході в кристал орієнтація хвильового фронту повинна залишатися незмінною, щоб зберегти безперервність фази на поверхні. Однак через анізотропію співвідношення дисперсії для світла в кристалі напрямок променя змінюється, як показано на правій панелі. Така поведінка явно не відповідає звичайній версії закону Снелла!
Можна поширити закон Снелла на анізотропний випадок. Однак ми цього тут представляти не будемо. Наступні обговорення оптичних приладів завжди припускають, що використовуються ізотропні оптичні носії.
Рівняння об'єктива та оптичні прилади
З огляду на закони відображення і заломлення, можна в принципі побачити, як можна було простежити проходження світла через оптичний прилад. Для кожного з ряду початкових променів може бути розрахована зміна напрямку променя на кожній дзеркальній поверхні або межі межі показника заломлення. Між цими точками промінь простежує пряму лінію.
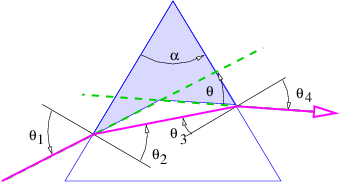
Хоч і проста в зачатті, ця процедура може бути досить складною на практиці. Однак процедура спрощується, якщо діє ряд наближень, в сукупності званих наближенням тонкої лінзи. Почнемо з розрахунку вигину променя світла при проходженні через призму, як показано на малюнку 3.4.
Шматки інформації, необхідні для пошуку\(θ\), кут, через який промінь відхиляється, такі: геометрія трикутника, визначена точками входу і виходу променя і верхньої вершини призми призводить до
\[α + (π∕2 - θ ) + (π∕2 - θ ) = π, 2 3 \label{3.5}\]
що спрощує
\[α = θ2 + θ3. \label{3.6}\]
Закон Снелла в точках входу та виходу променя говорить нам, що
\[ sin-(θ1) sin-(θ4) n = sin (θ ) n = sin (θ ), 2 3 \label{3.7} \]
де\(n \) - показник заломлення призми. (Показник заломлення оточення приймається одиницею.) Можна також зробити висновок, що
\[θ = θ1 + θ4 - α. \label{3.8}\]
Це виходить з того, що сума внутрішніх кутів затіненого чотирикутника на малюнку 3.4 дорівнює
\[(π ∕2 - θ1) + α + (π ∕2 - θ4) + (π + θ) = 2π. \label{3.9}\]
Поєднання рівнянь (3.6), (3.7) і (3.8) дозволяє\(θ \) визначити відхилення променя через\(θ\) 1 і\(α\), але отриманий вираз дуже безладно. Однак велике спрощення відбувається при дотриманні наступних умов:
- \(α \)Кут 1.
- Кути\(θ\) 1\(,\)\( θ\) 2\(,\)\( θ\) 3\(,\)\( θ\) 4 1.
За допомогою цих наближень легко показати, що
\[θ = α(n - 1) (small angles). \label{3.10}\]
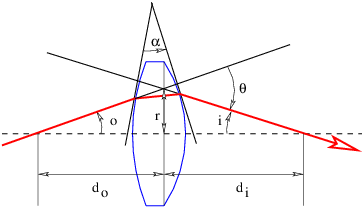
Взагалі кажучи, лінзи та дзеркала в оптичних приладах мають вигнуті, а не плоскі поверхні. Однак ми все ще можемо використовувати закони для відображення та заломлення плоськими поверхнями до тих пір, поки сегмент поверхні, на який потрапляє хвильовий пакет, не дуже сильно викривлений в масштабі розмірів хвильового пакету. Ця умова легко задовольнити за допомогою світлового удару на звичайні оптичні прилади. При цьому прогин променя світла задається рівнянням 3.10}, якщо\(α \) визначається як перетин дотичних ліній до точок входу і виходу променя, як показано на малюнку 3.5.
Позитивна лінза товщі в центрі, ніж по краях. Кут\(α \) між дотичними лініями до двох поверхонь лінзи на відстані\(r \) від центральної осі приймає вигляд\(α \) =\(Cr\), де\(C \) константа. Кут відхилення променя, що потрапляє на лінзу на відстань\(r \) від центру, отже,\(θ \) =\(Cr\) (\(n \)- 1), як зазначено на малюнку 3.5. Кути\(o \) і\(i \) сума до кута відхилення:\(o \) +\(i \) =\(θ \) =\(Cr\) (\(n \)- 1). Однак в тій мірі, в якій тримається наближення малого кута,\(o \) =\(r∕d\) o і\(i \) =\(r∕d\) i, де\(d\) o - відстань до об'єкта і\(d\) i відстань до зображення предмета. Складання цих рівнянь разом і скасування\(r \) результатів у рівнянні тонкої лінзи:
\[1-- 1- 1- d + d = C (n - 1) ≡ f . o i \label{3.11} \]
Величина\(f \) називається фокусною відстанню об'єктива. Зверніть увагу, що\(f \) =\(d\) i якщо об'єкт знаходиться дуже далеко від об'єктива, тобто, якщо\(d\) o надзвичайно великий.
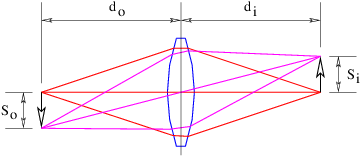
На малюнку 3.6 показано, як позитивна лінза робить зображення. Зображення виробляється всім світлом з кожної точки об'єкта, що падає на відповідну точку зображення. Якщо стрілка зліва є освітленим об'єктом, праворуч з'явиться зображення стрілки, якщо світло, що йде від об'єктива, дозволяється падати на аркуш паперу або заземлений скляний екран. Розмір предмета\(S\) o і розмір зображення\(S\) i пов'язані простою геометрією з відстанями об'єкта і зображення від об'єктива:
\[Si-= di. So do \label{3.12}\]
Зверніть увагу, що позитивна лінза інвертує зображення.
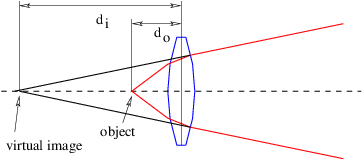
Зображення буде створено праворуч від об'єктива, тільки якщо\(d\) o\(> f\). Якщо\(d\) o\(< f\), лінза не здатна сходитися промені від зображення до точки, як видно на малюнку 3.7. Однак в цьому випадку зворотне розширення променів сходяться в точці, яка називається віртуальним зображенням, яка в разі позитивної лінзи завжди знаходиться далі від лінзи, ніж об'єкт. Зображення називається віртуальним, оскільки воно не відображається на наземному скляному екрані, розміщеному в цій точці. На відміну від реального зображення, показаного на малюнку 3.6, віртуальне зображення не інвертується. Рівняння тонкої лінзи все ще застосовується, якщо відстань від об'єктива до зображення вважається негативним.
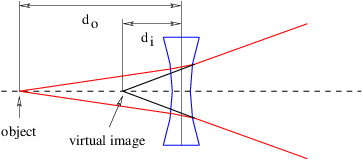
Негативна лінза тонше в центрі, ніж по краях, і виробляє тільки віртуальні зображення. Як видно на малюнку 3.8, віртуальне зображення, отримане негативною лінзою, ближче до об'єктива, ніж об'єкт. Знову ж таки, рівняння тонкої лінзи все ще діє, але як відстань від зображення до об'єктива, так і фокусна відстань повинні бути прийняті як негативні. Тільки відстань до об'єкта залишається позитивним.
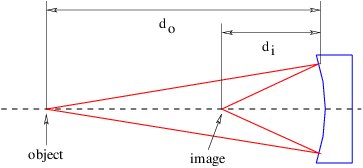
Вигнуті дзеркала також виробляють зображення подібним до об'єктива, як показано на малюнку 3.9. Увігнуте дзеркало, як видно на цьому малюнку, працює за аналогією з позитивною лінзою, створюючи реальне або віртуальне зображення в залежності від того, чи знаходиться об'єкт далі від дзеркала або ближче до нього, ніж фокусна відстань дзеркала. Опукле дзеркало діє як негативна лінза, завжди створюючи віртуальне зображення. Рівняння тонкої лінзи працює в обох випадках до тих пір, поки кути невеликі.
Принцип Ферма
Альтернативний підхід до геометричної оптики може бути розроблений з принципу Ферма. Цей принцип стверджує (у найпростішому вигляді), що світлові хвилі заданої частоти проходять шлях між двома точками, який займає найменше часу. Найбільш очевидним прикладом цього є проходження світла через однорідне середовище, в якому швидкість світла не змінюється залежно від положення. При цьому найкоротший час відповідає найкоротша відстань між точками, яке, як ми всі знаємо, є прямою лінією. Таким чином, принцип Ферма узгоджується зі світлом, що рухається по прямій лінії в однорідному середовищі.
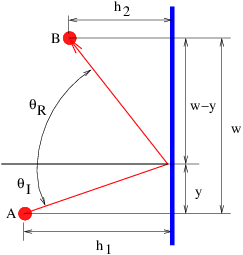
Принцип Ферма також може бути використаний для виведення законів відображення і заломлення. Наприклад, на малюнку 3.10 показаний кандидат промінь для відображення, в якому кути падіння та відбиття не рівні. Час, необхідний для того, щоб світло пройшов з точки А в точку Б, дорівнює
\[t = ([h2 + y2]1∕2 + [h2+ (w - y)2]1∕2)∕c 1 2 \label{3.13}\]
де\(c \) - швидкість світла. Ми знаходимо мінімальний час,\(t \) диференціюючи по відношенню до\(y \) і встановивши результат в нуль, з результатом, що
\[-----y----- = ------w---y------ . [h21 + y2]1∕2 [h22 + (w - y)2]1∕2 \label{3.14}\]
Однак зауважимо, що ліва сторона цього рівняння просто гріх\(θ\) I, тоді як права - гріх\(θ\) R, так що мінімальна умова часу зводиться до гріха\(θ\) I = гріх\(θ\) R або\(θ\) I =\(θ\) R, що є законом відображення.
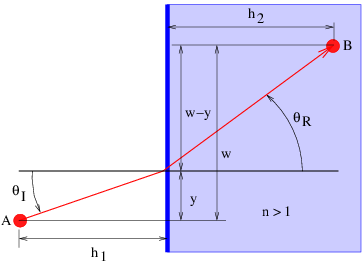
Подібний аналіз може бути зроблений, щоб вивести закон заломлення Снелла. Швидкість світла в середовищі з показником заломлення\(n \) - це\(c∕n\), де\(c \) його швидкість у вакуумі. Таким чином, час, необхідний для того, щоб світло пройшов деяку відстань в такому середовищі, в\(n \) рази перевищує час світла, щоб пройти однакову відстань у вакуумі. Посилаючись на малюнок 3.11, час, необхідний для того, щоб світло пішов від А до Б, стає
\[ 2 2 1∕2 2 2 1∕2 t = ([h 1 + y ] + n [h2 + (w - y )] )∕c. \label{3.15}\]
Це призводить до стану
\[sin θI = nsinθR \label{3.16}\]
де\(θ\) R - тепер кут заломлення. Ми визнаємо цей результат законом Снелла.
Зверніть увагу, що випадок відображення ілюструє точку про принцип Ферма: Мінімальний час насправді може бути локальним, а не глобальним мінімумом - адже на малюнку 3.10 глобальна мінімальна відстань від А до B все ще є лише прямою лінією між двома точками! Фактично, світло, починаючи з точки А, досягне точки Б обома маршрутами — прямим маршрутом і відбитим маршрутом.
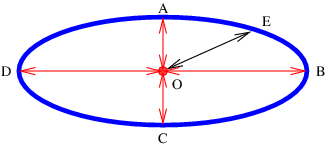
Виявляється, траєкторії, дозволені принципом Ферма, не повинні бути мінімальними траєкторіями часу. Вони також можуть бути максимальними часовими траєкторіями, як показано на малюнку 3.12. У цьому випадку світло, що випромінюється в точці О, може відображатися назад до точки O з чотирьох точок на дзеркалі, A, B, C і D. Траєкторії O-A-O і O-C-O є мінімальними часовими траєкторіями, тоді як O-B-O та O-D-O - максимальні часові траєкторії.
Принцип Ферма здається досить загадковим. Однак американський фізик Річард Фейнман мав сенс з цього, посилаючись на ще більш фундаментальний принцип, як ми зараз бачимо.
Якщо світловий промінь бере початок у точці O на малюнку 3.12, відбивається від еліпсоїдної дзеркальної поверхні в точці А і повертається до точки O, минулий час мало чим відрізняється від того, що переживає промінь, який відбиває від дзеркала невелику відстань від точки А і повертається до O. Це тому, що в точці А промінь від точки O перпендикулярний дотичній до поверхні дзеркала в точці А. На відміну від цього, час, який переживає промінь, що йде від точки O до точки E і назад, буде відрізнятися набагато більшою величиною, ніж час, який переживає промінь відбиває від дзеркала невелика відстань від точки Е. тому що дотична до дзеркальної поверхні в точці Е не перпендикулярна променя з точки О.
Технічно зміна часу поїздки туди і назад змінюється лінійно з відхиленням в точці відображення від точки Е, але квадратично з відхиленням від точки А. Якщо це відхилення в першу чергу невелике, то зміна часу поїздки туди і назад буде набагато менше для квадратичного випадку, ніж для лінійний корпус.
Здається дивним, що ми б говорили про промінь, що відбивається назад до точки O, якщо він потрапив у дзеркало в будь-якій точці, крім A, B, C або D, через вимоги закону відбиття. Однак нагадаємо, що сам закон рефлексії залежить від принципу Ферма, тому ми не можемо припустити дійсності цього закону в цьому розслідуванні.
Фейнман постулював, що світлові промені досліджують всі можливі шляхи від однієї точки до іншої, але що єдиними шляхами, реалізованими в природі, є ті, для яких світло, взявши близько сусідні шляхи, переживає майже однаковий минулий час (або, загалом, проходить майже однакову кількість довжин хвиль) ) в якості вихідного шляху. Якщо це правда, то сусідні промені конструктивно заважають один одному, в результаті чого промінь виходить набагато яскравіше, ніж це сталося б при відсутності цього конструктивного втручання. Таким чином, зворотні шляхи O-A-O, O-B-O, O-C-O, O-D-O і O-D-O на малюнку 3.12 фактично відбуваються, але не О-Е-О. Фейнман пояснює принцип Ферма, посилаючись на конструктивне та руйнівне втручання!
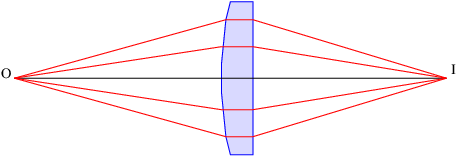
Малюнок 3.13 ілюструє досить своєрідну ситуацію. Зверніть увагу, що всі промені з точки O, які перехоплюють об'єктив, закінчуються в точці I. Це, здавалося б, суперечить принципу Ферма, оскільки повинні відбуватися лише мінімальні (або максимальні) траєкторії часу. Однак розрахунок показує, що всі ілюстровані траєкторії в цьому конкретному випадку займають однаковий час. Таким чином, світло не може вибрати одну траєкторію над іншою, використовуючи принцип Ферма, і всі траєкторії однаково сприятливі. Зауважте, що цей висновок застосовується не тільки до будь-якого набору траєкторій, а лише тих, що йдуть від точки об'єкта до відповідної точки зображення.
Проблеми
- Показник заломлення змінюється так, як показано на малюнку 3.14:
- З огляду на\(θ\) 1, використовуйте закон Снелла, щоб знайти\(θ\) 2.
- З огляду на\(θ\) 2, використовуйте закон Снелла, щоб знайти\(θ\) 3.
- З наведених вище результатів знайдіть\(θ\) 3, задано\(θ\) 1. Чи мають значення\(n\) \(θ\)2 або 2?
Малюнок 3.14: Рефракція через кілька паралельних шарів з різними показниками заломлення.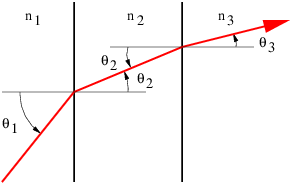
_________________________________
- Призма 45 -45 -90 використовується для повного відображення світла через 90, як показано на малюнку 3.15. Який мінімальний показник заломлення призми необхідний для цього для роботи?
Малюнок 3.15: Заломлення через призму 45 -45 -90.
_________________________________
- Покажіть графічно, в який бік хвильовий вектор повинен вказувати всередині кристала кальциту на малюнку 3.3, щоб промінь світла був горизонтально орієнтований. Намалюйте орієнтацію хвильових фронтів в цьому випадку.
Малюнок 3.16: Фокусування паралельних променів параболічним дзеркалом.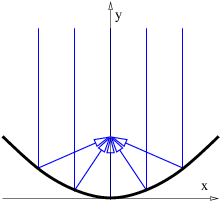
_________________________________
Малюнок 3.17: Заломлення через клиноподібну призму.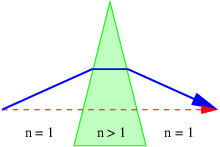
_________________________________
- Людське око - це об'єктив, який фокусує зображення на екрані, який називається сітківкою. Припустимо, що нормальна фокусна відстань цієї лінзи становить 4 см і що це фокусує зображення з далеких об'єктів на сітківці. Припустимо, що око здатне фокусуватися на прилеглих об'єктах, змінюючи форму лінзи, а значить, і її фокусну відстань. (Відстань об'єктива-сітківка залишається незмінною.) Якщо об'єкт знаходиться на відстані 20 см від ока, якою має бути змінена фокусна відстань ока, щоб зображення цього предмета було зосереджено на сітківці?
- Амеба діаметром 0\(.\) 01 см має своє зображення проектується на екран, як показано на малюнку 3.18 позитивною лінзою діаметром 0\(.\) 1 см.
- Наскільки великий образ амеби?
- Яка фокусна відстань об'єктива?
- Яка мінімальна відстань між ознаками на зображенні амеби, які можна вирішити? Припустимо, що довжина хвилі використовуваного світла становить 5 × 10 - 7 м. (Підказка: Який кут поширення променя світла, що проходить через отвір розміром лінзи?)
Малюнок 3.18: Амеба, зображена лінзою.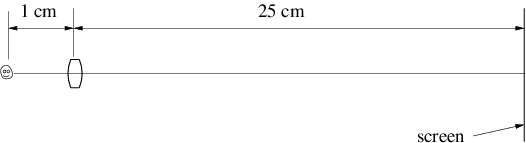
_________________________________
- Великий рефракторний телескоп обсерваторії Єркеса в штаті Вісконсін (див. рис. 3.19) має первинну лінзу\(D \) = 1\(.\) 02 м в діаметрі з фокусною відстанню\(L \) = 19\(.\) 4 м Використовуйте малий кут наближення у всіх розрахунках і припустимо, що світло має довжину хвилі 5 × 10 - 7 м.
- Юпітер має діаметр 1\(.\) 5 × 10 5 км і середню відстань від землі 8 × 10 8 км. Наскільки велике зображення Юпітера (в см) на фокальній площині первинної лінзи?
- Враховуючи ідеальні атмосферні умови «бачення», наскільки далеко один від одного повинні бути дві функції на Юпітері (у км), щоб телескоп Yerkes міг їх вирішити?
- Якою має бути фокусна відстань\(l \) вторинної лінзи або окуляра, щоб Юпітер підпорядковував той самий кут, як місяць підпорядковується неозброєним оком? Діаметр Місяця становить 3\(.\) 5 × 10 3 км, а відстань від землі 3\(.\) 8 × 10 5 км. Підказка: Уявіть, що напівпрозорий аркуш наземного скла розміщений у фокальній площині так, що зображення видно, що проектується на це наземне скло, яке розсіює світло на широкий діапазон кутів. Потім окуляр можна розглядати як збільшувальне скло, за допомогою якого ви можете розглянути зображення на наземному склі. Використовуючи цей артефейс, потрібно враховувати тільки світлові промені, які проходять через центр кожної лінзи.
Малюнок 3.19: Великий рефракторний телескоп Yerkes спостереження Юпітера.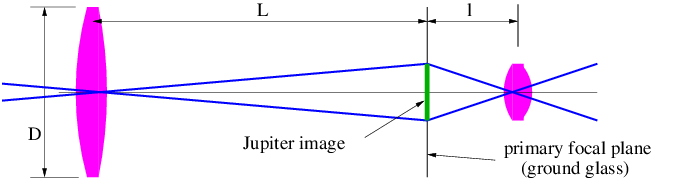
_________________________________
- Покажіть, що увігнуте дзеркало, яке фокусує вхідні промені паралельно оптичній осі дзеркала до точки на оптичній осі, як показано на малюнку 3.16, має параболічну форму. Підказка: Оскільки промені, що слідують різними шляхами, рухаються від далекого джерела до фокусної точки дзеркала, принцип Ферма передбачає, що всі ці промені потребують однакового часу для цього (чому це?) , І тому всі проходять однакову відстань.
- Використовуйте принцип Ферма, щоб якісно пояснити, чому промінь світла слідує за тілом, а не пунктирною лінією через клин скла, показаний на малюнку 3.17.
- Перевірте свої знання принципу Ферма, використовуючи рівняння 3.15}, щоб отримати закон Снелла.
- }
Глава 4 Спеціальна відносність
Альберт Ейнштейн винайшов спеціальні та загальні теорії відносності на початку 20 століття, хоча багато інших людей сприяли інтелектуальному клімату, який зробив ці відкриття можливими. Спеціальна теорія відносності виникла внаслідок конфлікту ідей механіки, розроблених Галілеєм і Ньютоном, і теорією електромагнетизму. З цієї причини відносність часто обговорюється в підручниках після розвитку електромагнетизму. Однак особлива відносність насправді є дійсним продовженням галілейського світогляду, який потрібен, коли об'єкти рухаються з дуже високими швидкостями, і це лише випадково пов'язано з електромагнетизмом. З цієї причини ми обговорюємо відносність перед електромагнетизмом.
Єдиний факт від електромагнетизму, який нам потрібен, вводиться зараз: існує максимальна швидкість, з якою об'єкти можуть подорожувати. Це випадково дорівнює швидкості світла в вакуумі,\(c \) = 3 × 10 8 м с - 1. Крім того, вимірювання швидкості конкретного світлового променя дає однакову відповідь незалежно від швидкості джерела світла або швидкості, з якою рухається вимірювальний прилад.
Цей досить химерний експериментальний результат на відміну від того, що відбувається в Галілеївській відносності. Якщо дві машини проїжджають пішохода, що стоїть на бордюрі, один на 20 м с - 1, а інший - 50 м с - 1, то швидше автомобіль, здається, рухається на 30 м с - 1 щодо більш повільного автомобіля. Однак якщо світловий промінь, що рухається зі швидкістю 3 × 10 8 м с - 1, проходить міжзоряний космічний корабель, що рухається зі швидкістю 2 × 10, 8 м с - 1, то з'являється світловий промінь пасажирам космічного корабля, який повинен рухатися при 3 × 10 8 м с - 1, а не 1 × 10 8 м с - 1. Крім того, якщо космічний корабель передає світловий сигнал вперед до своєї (стаціонарної) планети призначення, то отриманий промінь, здається, рухається зі швидкістю 3 × 10 8 м с - 1 до приладів в пункті призначення, а не 5 × 10 8 м с - 1.
Справа в тому, що мова йде про світлових променях, тільки для зручності. Будь-який інший спосіб надсилання сигналу на максимально дозволеній швидкості призведе до такої ж поведінки. Тому ми не можемо шукати відповіді на цей очевидний парадокс у особливих властивостях світла. Замість цього ми повинні дивитися на основну природу простору і часу.
Галілея Простір-Час Мислення
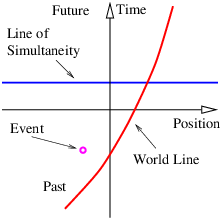
Для того, щоб отримати розуміння як Галілейської, так і Ейнштейнської відносності важливо почати думати про простір і час як різні виміри чотиривимірного простору, який називається простором часу. Насправді, оскільки ми не можемо візуалізувати чотири виміри дуже добре, найпростіше почати лише з одного простору та часового виміру. На малюнку 4.1 показаний графік з часом, нанесеним на вертикальну вісь, і розмірністю в одному просторі, нанесеним на горизонтальну вісь. Подія - це те, що відбувається в певний час і певну точку простору. («Юлій X. руйнує свою машину в Лемітарі, Нью-Мексико, 21 червня о 6:17 вечора.») Світова лінія - це графік положення якогось об'єкта як функції часу на просторово-часовій діаграмі, хоча прийнято ставити час на вертикальній осі. Таким чином, світова лінія - це дійсно лінія в просторучасі, тоді як подія - це точка в простору-часі. Горизонтальна лінія, паралельна осі положення, є лінією одночасності в галілеївській відносності — тобто всі події на цій лінії відбуваються одночасно.
У просторово-часовій діаграмі нахил світової лінії має особливе значення. Зверніть увагу, що вертикальна лінія світу означає, що об'єкт, який вона представляє, не рухається - швидкість дорівнює нулю. Якщо об'єкт рухається вправо, то світова лінія нахиляється вправо, і чим швидше він рухається, тим більше нахиляється світова лінія. Кількісно ми говоримо, що
\[ ---------1-------- velocity = slope of world line \label{4.1}\]
в Галілейській відносності. Зверніть увагу, що це працює як для негативних нахилів і швидкостей, так і для позитивних. Якщо об'єкт змінює свою швидкість з часом, то світова лінія вигнута, а миттєва швидкість в будь-який момент є оберненою нахилу дотичної до світової лінії в той час.
Найважче зрозуміти про просторово-часові діаграми - це те, що вони представляють минуле, сьогодення та майбутнє все в одній діаграмі. Таким чином, просторово-часові діаграми не змінюються з часом — еволюція фізичних систем представлена переглядом послідовних горизонтальних зрізів на діаграмі в послідовний час. Діаграми просторового часу представляють еволюцію, але вони не еволюціонують самі.
Принцип відносності говорить, що закони фізики однакові у всіх інерційних системах відліку. Інерційна система відліку - це та, яка не прискорюється. Опорні рами, прикріплені до автомобіля в стані спокою і до автомобіля, стійко рухається по автостраді на 30 м с - 1, обидва інерційні. Опорна рамка, прикріплена до автомобіля, що розганяється від стоп-сигналу, не є інерційною.
Принцип відносності - це освічена здогадка або гіпотеза, заснована на великому досвіді. Якби принцип відносності не був істинним, ми повинні були б зробити всі наші обчислення в якійсь бажаній системі відліку. Це було б дуже дратує. Однак, більш фундаментальна проблема полягає в тому, що ми не маємо уявлення про те, якою може бути швидкість цього бажаного кадру. Чи рухається вона разом із землею? Це було б дуже орієнтованим на землю. Як щодо швидкості центру нашої галактики або середньої швидкості всіх галактик? Замість того, щоб стикатися з проблемою кращої системи відліку, фізики вирішили дотримуватися принципу відносності.
Якщо об'єкт рухається вліво зі швидкістю\(v \) відносно певного контрольного кадру, він, здається, рухається зі швидкістю\(v\) ′ =\(v \) -\(U \) відносно іншого опорного кадру, який сам рухається зі швидкістю\(U\). Це закон перетворення швидкості Галілея, і він заснований на повсякденному досвіді. Якщо ви їдете 30 м с - 1 вниз по автостраді і інший автомобіль проїжджає вас, роблячи 40 м с - 1, то інший автомобіль рухається повз вас на 10 м с - 1 щодо вашого автомобіля.
На малюнку 4.2 показано, як світова лінія об'єкта по-різному представлена в негрунтованих (\(x\),\(t\)) і загрунтованих (\(x\)′,\(t\) ′) еталонних кадрах. Різниця між швидкістю об'єкта і швидкістю загрунтованого кадру (тобто різниця в оберненнях нахилів відповідних світових ліній) однакова в обох опорних кадрах в даному галілеєвому випадку. Це ілюструє різницю між фізичним законом, незалежним від системи відліку (різниця між швидкостями в Галілеївській відносності) та різним рухом об'єкта у двох різних системах відліку.
Просторово-часове мислення в спеціальній теорії відносності
У спеціальній теорії відносності ми знаходимо, що простір і час «змішуються» таким чином, що вони не в Галілейській відносності. Це говорить про те, що простір і час - це різні аспекти однієї і тієї ж «речі», яку ми називаємо простором-часом.
Якщо час і положення - це просто різні розміри одного і того ж абстрактного простору, то вони повинні мати однакові одиниці. Найпростіший спосіб розташувати це - помножити час на максимальну швидкість\(c\), в результаті чого виходить своєрідна просторово-часова діаграма, показана на малюнку 4.3. Зверніть увагу, що світові лінії світла мають нахил ± 1, коли вісь часу масштабується таким чином. Крім того, взаємозв'язок між швидкістю та нахилом світової лінії повинна бути переглянута, щоб прочитати
\[ ---c-- v = slope (world line). \label{4.2}\]
Зверніть увагу, що фізично можливо, щоб об'єкт мав світову лінію, яка з'єднує подію O у початку та події A та D на малюнку 4.3, оскільки нахил отриманої світової лінії перевищив би одиницю і, таким чином, представляти швидкість, меншу за швидкість світла. Події, які можуть бути пов'язані лінією світу, називаються часовими відносно один одного. З іншого боку, подія O не може бути пов'язана з подіями B і C світовою лінією, оскільки це означало б швидкість, більшу за швидкість світла. Події, які не можуть бути пов'язані лінією світу, називаються космічними відносно один одного. Зверніть увагу на термінологію на малюнку 4.3: Подія A знаходиться в минулому події O, тоді як подія D - у майбутньому. Події B і C знаходяться в інших місцях відносно події О.
Постулати спеціальної відносності
Як ми дізналися раніше, принцип відносності стверджує, що закони фізики однакові у всіх інерційних системах відліку. Принцип відносності застосовується до ейнштейнської відносності так само, як це стосується Галілейської відносності.
Зверніть увагу, що сталість швидкості світла у всіх еталонних кадрах узгоджується з принципом відносності. Однак, як зазначалося вище, це суперечить нашим уявленням про те, як швидкості додають, або, як ми вважаємо, що світ повинен виглядати з еталонних кадрів, що рухаються з різною швидкістю. Ми назвали класичний спосіб розуміння погляду з різних систем відліку Галілейської відносності. Новий спосіб, який узгоджує поведінку об'єктів, що рухаються з дуже високими швидкостями, називається ейнштейнівською відносністю. Великий внесок Ейнштейна полягав у виявленні законів, які розповідають нам, як світ виглядає з еталонних кадрів, що рухаються з високою швидкістю відносно один одного. Ці закони складають геометрію просторучасу, і з них можна вивести всю особливу відносність.
Всі спостережувані факти про просторічас можна вивести з двох постулатів:
- Чи є дві події одночасними, залежить від опорного кадру, з якого вони переглядаються.
- Простір час підпорядковується модифікованій теоремі Піфагора, яка дає відстань\(I\), у просторові/часі або просторово-часовому інтервалі як
- \[ 2 2 2 2 I = X - c T , \label{4.3}\]
де\(X\)\(T\), і\(I \) визначені на малюнку 4.4.
Обговоримо ці постулати по черзі.
Одночасність
Класичний спосіб мислення про одночасність настільки вкорінений у наших повсякденних звичках, що у нас виникають великі труднощі, пристосовуючись до того, що особлива відносність має сказати про цю тему. Дійсно, розуміння того, як відносність змінює це поняття, є єдиною найскладнішою частиною теорії - як тільки ви зрозумієте це, ви добре на шляху до оволодіння відносністю!
Перш ніж вирішувати одночасність, давайте спочатку подумаємо про колокацію. Дві події (наприклад, A і E на рис. 4.5) співпадають, якщо вони мають однакове\(x \) значення. Однак колокація - це поняття, яке залежить від системи відліку. Наприклад, Джордж їде з Бостона до Вашингтона, а лінія, що проходить через події A і D, є його світовою лінією. Так само, як він проходить Нью-Йорк, він чхає (подія А на малюнку 4.5). Коли він їде Балтімором, він знову чхає (подія D). У системі відліку землі ці два чхання не розміщуються, оскільки вони розділені багатьма кілометрами. Однак у рамці відліку автомобіля Джорджа вони відбуваються в тому ж місці - припускаючи, що Джордж не залишив водійське місце!
Зверніть увагу, що будь-які дві події, розділені часовим інтервалом, розміщуються в деякій системі відліку. Швидкість опорного кадру задається рівнянням 4.2}, де нахил - це просто нахил світової лінії, що з'єднує дві події.
У галілейській теорії відносності, якщо дві події є одночасними, ми вважаємо їх одночасними у всіх еталонних системах. Наприклад, якщо два годинники, один у Нью-Йорку та один у Лос-Анджелесі, одночасно вражають годину у земній системі відліку, то в галілейській теорії відносності ці події також здаються одночасними інструментам у космічному човнику, коли він летить над Сполученими Штатами. Однак, якщо космічний човник рухається із заходу на схід, тобто з Лос-Анджелеса в сторону Нью-Йорка, ретельні вимірювання покаже, що годинник в Нью-Йорку б'є за годину до годинника в Лос-Анджелесі! Таким чином, галілейська точка зору не є точною.
Подібно до того, як колокація залежить від контрольного кадру, цей результат показує, що одночасність також залежить від системи відліку. На малюнку 4.5 показано, як це працює. На малюнку 4.5 події A і B є одночасними в решті або негрунтованій системі відліку. Однак в загрунтованій системі відліку події A і C є одночасними, а подія B відбувається в більш ранній час. Якщо A і B відповідають годинникам, що вражають відповідно в Лос-Анджелесі та Нью-Йорку, то зрозуміло, що B повинен відбуватися в більш ранній час у загрунтованому кадрі, якщо дійсно A і C є одночасними в цьому кадрі.
Нахилена лінія, що проходить через події А і С на малюнку 4.5, називається лінією одночасності для загрунтованої системи відліку. Його нахил пов'язаний зі швидкістю\(U\), опорного кадру по
\[slope = U ∕c (line of simultaneity). \label{4.4}\]
Зверніть увагу, що це зворотний нахилу світової лінії, прикріпленої до загрунтованої опорної рамці. Таким чином, існує симетрія між світовою лінією та лінією одночасності рухомого еталонного кадру - оскільки контрольна рамка рухається швидше вправо, ці дві лінії закриваються, як леза пари ножиць на лінії 45.
У галілейській теорії досить очевидно, що ми маємо на увазі під двома подіями одночасно - все це зводиться до координації портативних годинників, які сидять поруч один з одним, а потім переміщення їх до потрібних місць. Дві події, розділені у просторі, є одночасними, якщо вони відбуваються одночасно на годинниках, розташованих біля кожної події, припускаючи, що годинники були узгоджені вищевказаним чином.
У ейнштейнівській відносності це не працює, тому що сам акт переміщення годинника змінює швидкість, з якою працюють годинники. Таким чином, складніше визначити, чи є одночасно дві віддалені події.
Альтернативний спосіб експериментального визначення одночасності показаний на малюнку 4.6. Оскільки ми знаємо з спостереження, що світло рухається з однаковою швидкістю у всіх еталонних кадрах, імпульси світла, випромінювані джерелами світла на малюнку 4.6, досягнуть двох рівновіддалених спостерігачів одночасно в обох випадках. Лінія, що проходить через ці дві події, A і B, визначає лінію одночасності як для стаціонарних, так і рухомих спостерігачів. Для стаціонарних спостерігачів ця лінія горизонтальна, як у галілейської відносності. Для рухомих спостерігачів світло повинен рухатися далі в кадрі відпочинку, щоб дістатися до спостерігача, що відступає від джерела світла, і тому в цьому кадрі це займає більше часу. Таким чином, подія В на правій панелі малюнка 4.6 відбувається пізніше події А в стаціонарній системі відліку і лінія одночасності нахилена. Ми бачимо, що постулат про те, що світло рухається з однаковою швидкістю у всіх системах відліку, неминуче призводить до залежності одночасності від системи відліку.
Просторово-часова теорема Піфагора
Теорема Піфагора про просторучас відрізняється від звичайної теореми Піфагора двома способами. Спочатку вертикальна сторона трикутника множиться на\(c\). Це тривіальний масштабний коефіцієнт, який дає час тим же одиницям, що і простір. По-друге, права частина рівняння 4.3} має знак мінус, а не знак плюс. Це підкреслює принципову різницю між просторомчасом і звичайним\(xyz \) простором, в якому ми живемо. Простір, як кажуть, має неевклідову (але не вигнуту) геометрію - іншими словами, звичайні правила геометрії, які ми вивчаємо в середній школі, не завжди працюють для простору-часу!
Основним наслідком знака мінуса в рівнянні 4.3} є те, що\(I\) 2 може бути від'ємним і тому\(I \) може бути уявним. Крім того, в особливому випадку, де\(X \) = ±\(cT\), ми насправді маємо\(I \) = 0, хоча\(X,\)\( T\)\(≠\) 0 — i. е., «відстань» між двома добре відокремленими подіями може дорівнювати нулю. Зрозуміло, що простір має деякі дивні властивості!
Величина\(I \) прийнято називати інтервалом у просторічасі. Взагалі кажучи, якщо\(I\) 2 позитивний, інтервал називається spacelike, тоді як для негативного\(I\) 2 інтервал називається timelike.
Поняття, пов'язане з просторомчасовим інтервалом, - це належний час\(τ\). Власний час між двома подіями A і C на малюнку 4.4 визначається рівнянням
\[τ2 = T2 - X2 ∕c2. \label{4.5}\]
Зверніть увагу,\(τ \) що\(I \) і пов'язані
\[τ2 = - I2∕c2, \label{4.6}\]
тому просторово-часовий інтервал і належний час не є самостійними поняттями. Однак\(I \) має розміри довжини і є реальним, коли події, що визначають інтервал, є просторовими відносно один одного, тоді як\(τ \) має розміри часу і є реальним, коли події є часовими відносно один одного. Обидва рівняння 4.3} і рівняння (4.5) виражають теорему Піфагора про простору/час.
Якщо дві події, що визначають кінцеві точки інтервалу, мають\(t \) однакове значення, то інтервал - це звичайна відстань між двома подіями. З іншого боку, якщо вони мають однакове\(x \) значення, то належний час - це якраз часовий проміжок між подіями. Якщо інтервал між двома подіями є просторовим, але події не є одночасними в початковій системі відліку, їх завжди можна зробити одночасними, вибравши систему відліку, в якій події лежать на одній лінії одночасності. Таким чином, сенс інтервалу в такому випадку - це якраз відстань між подіями в новій системі відліку. Аналогічно, для подій, розділених часовим інтервалом, належним часом є лише час між двома подіями у системі відліку, в якій дві події розміщуються.
Дилатація
Стаціонарні та рухомі годинник працюють з різною швидкістю відносності. Це проілюстровано на малюнку 4.7. Трикутник ABC на лівій панелі малюнка 4.7 може бути використаний для ілюстрації цієї точки. Припустимо, що лінія, що проходить через події A і C на цьому малюнку, є світовою лінією стаціонарного спостерігача. У нульовий час інший спостерігач, що рухається зі швидкістю,\(V \) проходить стаціонарний спостерігач. Світова лінія рухомого спостерігача проходить через події А і В.
Ми припускаємо, що події B і C є одночасними в кадрі решти, тому ABC є прямокутним трикутником. Застосування просторово-часу теореми Піфагора таким чином дає
\[ 2 ′2 2 2 2 c T = cT - X . \label{4.7}\]
Оскільки другий спостерігач рухається зі швидкістю\(V \), нахил його світової лінії дорівнює
\[c cT V-= X--, \label{4.8}\]
де права сторона вищевказаного рівняння - нахил, обчислений як підйом світової лінії\(cT \) над пробігом\(X \) між подіями A і B. Усунення\(X\) між двома вищезазначеними рівняннями призводить до співвідношення між\(T \) і\(T\) ′:
\[T′ = T(1 - V 2∕c2)1∕2 ≡ T ∕γ, \label{4.9}\]
де
\[γ = ------1-------. (1 - V 2∕c2)1∕2 \label{4.10}\]
Величина\(γ \) зустрічається настільки часто в релятивістських розрахунках, що ми даємо їй цей особливий символ. Зауважте за своїм визначенням, що\(γ \) ≥ 1.
Рівняння (4.9) говорить нам, що час, що минув для рухомого спостерігача, менше, ніж для стаціонарного спостерігача, а це означає, що годинник рухомого спостерігача працює повільніше. Це називається ефектом розширення часу.
Розглянемо цю ситуацію з системи відліку рухомого спостерігача. У цьому кадрі рухомий спостерігач стає нерухомим, а нерухомий спостерігач рухається у зворотному напрямку, як показано на правій панелі малюнка 4.7. Симетричними аргументами можна зробити висновок, що годинник спочатку стаціонарного спостерігача, який зараз рухається вліво, біжить в цій опорній рамці повільніше, ніж годинник спочатку рухається спостерігача. Можна зробити висновок, що це суперечить попереднім результатам. Однак огляд правої панелі малюнка 4.7 показує, що це не так. Інтервал все\(cT \) ще більше інтервалу\(cT\) ′, оскільки такі інтервали є релятивістично інваріантними величинами. Однак події B і C більше не є одночасними, тому не можна використовувати ці результати, щоб зробити висновок про швидкість, з якою два годинники працюють у цьому кадрі. Таким чином, відносна природа поняття одночасності позбавляє нас від зароджується парадоксу, і ми бачимо, що відносні темпи, з якими працюють годинник, залежать від опорного кадру, в якому ці показники спостерігаються.
стиснення Лоренца
Подібний аргумент можна зробити, щоб показати, як постулати відносності призводять до скорочення Лоренца. Рисунок 4.8 порівнює довжину\(X\) ′ рухомого об'єкта, виміряну у власній опорній рамці (лівій панелі), з його довжиною\(X \), виміряною в стаціонарній опорній рамці (права панель). Довжина рухомого об'єкта вимірюється шляхом одночасного вимірювання положень передньої і задньої частини об'єкта і віднімання цих двох чисел. Події A і C відповідають цим вимірам положення для стаціонарної системи відліку, оскільки вони знаходяться відповідно на задній і передній світових лініях об'єкта. Таким чином, інтервал змінного струму, який дорівнює\(X\), - це довжина предмета, виміряна в нерухомому каркасі.
У лівій панелі\(X \) знаходиться гіпотенуза прямокутного трикутника. Тому за теоремою Піфагора про простору/час ми маємо
\[X = I = (X ′2 - c2T′2)1∕2. \label{4.11}\]
Тепер лінія, що проходить через А і С в лівій панелі, є лінією одночасності стаціонарної системи відліку. Ухил цієї лінії дорівнює -\(V∕c\), де\(V \) швидкість об'єкта щодо нерухомої опорної рами. Геометрично на малюнку 4.8 нахил цієї лінії дорівнює -\(cT\) ′\(∕X\) ′, тому ми знаходимо, прирівнюючи ці два вирази для нахилу, який
\[ ′ ′ 2 T = VX ∕c . \label{4.12}\]
Нарешті, усунення\(T\) ′ між (4.11) і (4.12) призводить до
\[X = X ′(1 - V 2∕c2)1∕2 = X ′∕γ. \label{4.13}\]
Це говорить про те, що довжина рухомого об'єкта, виміряна в стаціонарній системі відліку (\(X\)) менше фактичної довжини об'єкта, виміряної у власній системі відліку (\(X\)′). Таке зменшення довжини називається скороченням Лоренца.
Зверніть увагу, що скорочення Лоренца відбувається лише у напрямку руху. Розміри рухомого об'єкта перпендикулярно руху залишаються незмінними.
Парадокс
Цікавим застосуванням тимчасової дилатації є так званий парадокс близнюків, який виявляється зовсім не парадоксом. Двоє близнюків спочатку одного віку. Один близнюк подорожує до далекої зірки на міжзоряному космічному кораблі\(V \), який рухається зі швидкістю, близькою до швидкості світла. Дійшовши до зірки, подорожуючий близнюк відразу ж обертається і прямує додому. Діставшись додому, подорожуючий близнюк постарів менше, ніж близнюк, який залишився вдома. Це легко пояснити ефектом розширення часу, який показує, що належний час, що минув уздовж світової лінії подорожі близнюка є (1 -\(V\) 2\(∕c\) 2) 1 і 2 рази належний час пройшов уздовж світової лінії іншого близнюка.
«Парадоксальна» частина парадоксу близнюка виникає внаслідок прийняття симетричного аргументу, в якому припускається, що опорна рамка подорожуючого близнюка є нерухомою. Потім кадр земного близнюка повинен подорожувати в тому сенсі, протилежному колишньому подорожуючому близнюку, а це означає, що земний близнюк повинен старіти менше, а не більше. Ця заміна виправдана на основі принципу відносності, який говорить про те, що закони фізики повинні бути однаковими у всіх інерційних системах відліку.
Однак вищевказаний аргумент є помилковим, оскільки опорна рамка подорожуючого близнюка не є інерційною протягом всієї поїздки, оскільки в різних точках космічний корабель повинен прискорюватися і сповільнюватися. Таким чином, принцип відносності не може бути використаний для ствердження еквівалентності системи відліку мандрівника до нерухомого кадру.
Особливе значення має період уповільнення і прискорення поблизу далекої зірки. Протягом цього інтервалу лінія симуланності подорожуючого близнюка обертається, як показано на малюнку 4.9, таким чином, що близнюк, який залишається вдома, швидко старіє в опорній рамці мандрівника. Таким чином, навіть незважаючи на те, що прискорення подорожуючого близнюка може займати лише незначний сегмент світової лінії близнюка, загальний ефект не є незначним. Насправді, чим коротше і інтенсивніше період прискорення, тим швидше земляний близнюк старіє в пересувному кадрі протягом цього інтервалу!
Проблеми
- Намалюйте свою особисту лінію світу на діаграмі простору-часу за останні 24 години, позначаючи за часом і місцем спеціальні події, такі як харчування, заняття фізикою тощо Пов'язати нахил світової лінії в різний час до того, як швидко ви йшли, їздили в машині тощо.
- Перетворення простору в часі:
- Яка відстань від Нью-Йорка до Лос-Анджелеса в секундах? Звідси на Місяць? Звідси до сонця?
- Що таке одна наносекунда в метрах? Одна секунда? Одного дня? Один рік?
- Три події мають наступні просторово-часові координати: A знаходиться в (\(x,ct\)) = (2 м\(, \) 1 м); B - at (\(x,ct\)) = (- 2 м\(, \) 0 м); C - при (\(x,ct\)) = (0 м\(, \) 3 м).
- Світова лінія об'єкта проходить через події B і C. Наскільки швидко і в якому напрямку рухається об'єкт?
- Лінія одночасності для системи координат проходить через події A і B. Наскільки швидко і в якому напрямку рухається система координат?
- Який інваріантний інтервал між подіями A і B? В і С? А і С?
- Чи може сигнал від події B досягти події A? Чи може він досягти події C? Поясніть.
Підказка: Намалюйте діаграму просторового часу з усіма подіями, побудованими перед тим, як намагатися відповісти на вищезазначені запитання.
- У наступній задачі обов'язково вказуємо нахил всіх відповідних ліній.
- На просторово-часовій діаграмі намалюйте лінію одночасності для опорного кадру, що\(c \) рухається вліво при\(V \) =\(c∕\) 2, де - швидкість світла.
- Намалюйте лінію світу об'єкта, який спочатку нерухомий, але який прискорюється до швидкості\(v \) =\(c∕\) 3.
- Якщо нахили світових ліній спостерігачів в правій панелі малюнка 4.6 обидва рівні 1\(∕β\), знайдіть нахил їх лінії одночасності, АВ.
- Припустимо, що міжзоряний космічний корабель йде відстань\(X \) = 100 світлових років щодо решти кадру в\(T\) ′ = 10 років свого часу.
- Намалюйте діаграму просторового часу у кадрі відпочинку, яка показує\(X\),\(T\) ′ та час,\(T \) необхідний для цієї подорожі відносно кадру решти.
- Обчислюйте\(T\), використовуючи діаграму простору-часу як допоміжний засіб.
- Обчислити швидкість космічного корабля.
- Якщо пілот авіакомпанії летить 80 годин на місяць (в рамі відпочинку) на 300 м с - 1 протягом 30 років, наскільки вона буде молодшою за брата-близнюка (який обробляє багаж) при виході на пенсію? Підказка: Використовуйте (1 +\(ϵ\)) x ≈ 1 +\(xϵ \) для малих\(ϵ\).
- Частинка мю зазвичай живе приблизно 2 × 10 - 6 сек, перш ніж розпадається. Однак мюони, створені космічними променями на 20 км вгору в атмосфері, досягають поверхні Землі. Як швидко вони повинні йти?
- Стенфордський лінійний прискорювач прискорює електрони до такої швидкості, що прискорювач довжиною 3 км здається довжиною 8 см до електрона, завдяки стисненню Лоренца. Наскільки менше швидкості світла рухається електрон? Підказка: Найкраще спочатку розробити наближення для співвідношення між\(γ \) = (1 -\(v\) 2\(∕c\) 2) - 1 2 і різницею між\(c \) і\(v \) для частинки, що рухається близько до швидкості світла.
- Як швидко вам потрібно їхати, щоб дістатися до центру нашої галактики за очікуване життя? На такій швидкості, якою здається ця відстань? (Ми знаходимося приблизно в 30000 світлових років від галактичного центру.)
- Два однакових космічних корабля проходять один одного, що йдуть в протилежному напрямку з однаковою швидкістю.
- Намалюйте просторово-часову діаграму, яка показує світові лінії передньої та задньої частини кожного космічного корабля, а також лінії одночасності для кожного космічного корабля.
- Вкажіть інтервал на схемі, відповідний довжині корабля, що рухається вправо, у власній системі відліку.
- Вкажіть інтервал, відповідний довжині літака, що рухається вліво, в рамці відліву, що рухається вправо космічного корабля.
- Вкажіть інтервал, рівний довжині будь-якого космічного корабля в кадрі відпочинку.
Малюнок 4.10: Ескіз для рухомих близнюків. Лінія змінного струму - лінія одночасності для опорного кадру, що рухається з Саллі та Джорджем.
_________________________________
- Джордж і Саллі - близнюки, спочатку розділені на відстань\(d \) і в спокої. В іншому кадрі вони спочатку одного віку. Вчасно\(t \) = 0 і Джордж, і Саллі потрапляють у свої космічні кораблі і прямують вправо зі швидкістю\(U\). Обидва рухаються на відстань\(d \) вправо і сповільнюються до зупинки. (Див. Малюнок 4.10.)
- Коли обидва рухаються, наскільки далеко Саллі за словами Джорджа?
- Наскільки старша чи молодша Саллі відносно Джорджа, поки обидва рухаються?
- Наскільки старша чи молодша Саллі щодо Джорджа після обох зупинок?
Підказка: Намалюйте трикутник ABC у опорному кадрі, що рухається разом із Джорджем та Саллі.
Глава 5 Застосування спеціальної відносності
У цьому розділі ми продовжуємо вивчення спеціальної теорії відносності. Три важливі застосування ідей, розроблених у попередньому розділі, зроблені тут. Спочатку ми покажемо, як описувати хвилі в контексті простору-часу. Потім ми бачимо, як хвилі, які не мають бажаного опорного кадру (наприклад, середовища, що підтримує їх), обмежуються спеціальною відносністю, щоб мати відношення дисперсії певної форми. Це дисперсійне відношення виявляється співвідношенням релятивістських хвиль речовини квантової механіки. По-друге, досліджується явище доплерівського зсуву, при якому частота хвилі набуває різних значень у різних системах координат. По-третє, ми покажемо, як додати швидкості в релятивістично послідовному порядку.
Нова математична ідея представлена в контексті релятивістських хвиль, а саме просторово-часового вектора або чотиривекторного. Написання законів фізики повністю з точки зору релятивістських скалярів та чотирьох векторів гарантує, що вони будуть дійсні у всіх інерційних системах відліку.
Хвилі в простору/часі
Ми зараз розглянемо характеристики хвиль у просторітечасу. Нагадаємо, що синусоїда, що рухається вправо в одному просторі вимір, може бути представлена
\[A (x,t) = A0 sin (kx - ωt), \label{5.1}\]
де\(A\) 0 - (постійна) амплітуда хвилі,\(k \) -\(ω \) хвильнечисло, і - кутова частота, і що величина\(ϕ \) =\(kx \) -\(ωt \) називається фазою хвилі. Для плоской хвилі в трьох космічних вимірах хвиля представлена аналогічним чином,
\[A (x,t) = A sin (k ⋅ x - ωt), 0 \label{5.2}\]
де\(x\) тепер вектор положення і\(k\) є хвильовим вектором. Величина хвильового вектора, \(k\)| | =\(k \) - це всього лише хвильове число хвилі і напрямок цього вектора вказує напрямок руху хвилі. Фаза хвилі в даному випадку дорівнює\(ϕ \) =\(k\) ⋅\(x\) -\(ωt\).
У разі одновимірної хвилі, що рухається вправо\(ϕ \) =\(kx\) -\(ωt\). Хвильовий фронт має постійну фазу\(ϕ\), тому рішення цього рівняння для\(t \) і множення на\(c\), швидкість світла у вакуумі, дає нам рівняння для світової лінії хвильового фронту:
\[ ckx- cϕ- cx- cϕ- ct = ω - ω = up - ω (wave front ). \label{5.3}\]
Нахил світової лінії на просторово-часовій діаграмі - коефіцієнт\(x\), або\(c∕u\) p, де\(u\) p =\(ω∕k \) - швидкість фази. Світові лінії хвильових фронтів хвилі проілюстровані на малюнку 5.1.
Підручник - Чотири вектори
Також показаний на малюнку 5.1 є просторово-часовим вектором або чотиривекторним, який представляє частоту і хвильове число хвилі, яку ми називаємо хвильовим чотиривекторним. Його називають чотирьохвекторним, оскільки він має 3 просторові компоненти та один часоподібний компонент, коли є 3 розміри простору. У показаному випадку існує лише один простір. Просторовий компонент хвильового чотиривекторного є справедливим\(k\) (або\(k\) коли є 3 розміри простору), тоді як часовий компонент є\(ω∕c\). The\(c \) знаходиться в знаменнику, щоб дати часовому компоненту ті ж розміри, що і просторовий компонент. З малюнка 5.1 видно, що нахил лінії, що представляє чотиривекторний\(ω∕ck\), є якраз зворотним нахилу хвильових фронтів.
Визначимося з деякою термінологією. Ми вказуємо чотиривекторний підкресленням і запишемо компоненти наступним чином:\(k\) = (\(k,ω∕c\)), де хвиля чотири-вектор,\(k\) \(k \) є його просторовою складовою, і\(ω∕c \) є її часоподібною складовою. Для трьох вимірів простору, де ми маємо хвильовий вектор, а не просто wavenumber, ми пишемо\(k\) = (\(k\)\(,ω∕c\)).
Іншим прикладом чотиривекторного є просто вектор позиції в spacetime,\(x\) = (\(x,ct\)) або\(x\) = (\(x\)\(,ct\)) у трьох вимірах простору. У цьому випадку\(c \) множить часовий компонент, тому що саме це потрібно, щоб надати йому ті ж розміри, що і компонент, подібний до простору.
У трьох вимірах ми визначаємо вектор як величину з величиною та напрямком. Розширюючи це до простору-часу, чотиривектор - це величина з величиною та напрямком у просторі-часі. Неявним у цьому визначенні є поняття, що величина вектора є величиною, незалежною від системи координат або системи відліку. Ми бачили, що інваріантний інтервал у просторовічасі від початку до точки (\(x,ct\)) дорівнює\(I \) = (\(x\)\(c\)2 -\(t\) 2 2) 1 2, тому має сенс ідентифікувати це як величину вектора положення. Це призводить до способу визначення точкового добутку чотирьох векторів. З урахуванням двох чотирьох векторів\(A\) = (\(A\)\(,A\)t) і\(B\) = (\(B\)\(,B\)t) крапковий добуток дорівнює
\[A ⋅ B = A ⋅ B - A B (dot product in spacetime ). -- -- t t \label{5.4}\]
Це узгоджується з визначенням інваріантного інтервалу, якщо ми ставимо\(A\) \(B\) = =\(x\) , оскільки тоді\(x\) ⋅\(x\) =\(x\) 2 -\(c\) \(t\)2 =\(I\) 2.
У непарній геометрії просторучасу неочевидно, що означає «перпендикуляр». Тому ми визначаємо два чотири вектори\(A\) і\(B\) бути перпендикулярними, якщо їх крапковий добуток дорівнює нулю,\(A\) ⋅\(B\) = 0, за аналогією зі звичайними векторами.
Точковий добуток двох чотирьох векторів є скалярним результатом, тобто його значення не залежить від системи координат. Це може бути використано на нашу користь з нагоди. Наприклад, розглянемо точковий добуток чотиривектора,\(A\) який розв'язується на (\(A\)x\(,A\) t) у негрунтованому кадрі. Давайте далі припустимо, що просторовий компонент дорівнює нулю в якомусь загрунтованому кадрі, так що компоненти в цьому кадрі є (0\(,A\) t ′). Той факт, що точковий добуток не залежить від системи координат, означає, що
\[ 2 2 ′2 A-⋅ A-= Ax - A t = - At . \label{5.5}\]
Це є продовженням просторово-часу теореми Піфагора на чотири вектори, відмінні від положення чотири-вектора. Так, наприклад, хвильове число для якоїсь хвилі може дорівнювати нулю в загрунтованому кадрі, а це означає, що хвильове число і частота в незагрунтованому кадрі пов'язані з частотою в загрунтованому кадрі
\[k2 - ω2 ∕c2 = - ω ′2∕c2. \label{5.6}\]
Застосований принцип відносності
Повертаючись до фази хвилі, ми відразу бачимо, що
\[ϕ = k ⋅ x - ωt = k ⋅ x - (ω∕c)(ct) = k ⋅ x. \label{5.7}\]
Таким чином, компактним способом перезапису рівняння 5.2} є
\[A (x) = A0 sin(k-⋅ x). \label{5.8}\]
Оскільки, як відомо,\(x\) є чотиривекторним, і оскільки фаза хвилі, як відомо, є скалярною незалежною від системи відліку, випливає, що\(k\) це також чотири-вектор, а не просто набір чисел. Таким чином, квадрат довжини хвилі чотиривекторний також повинен бути скалярним, незалежним від опорного кадру:
\[ 2 2 k ⋅ k-= k ⋅ k - ω ∕c = const. \label{5.9}\]
Давайте розглянемо, що саме це означає. Як показано на малюнку 5.2, ми можемо вирішити положення чотири-вектора на компоненти в двох різних опорних кадрах,\(x\) = (\(X,cT\)) = (\(X\)′\(,cT\) ′). Однак, незважаючи на\(X\)\(≠\)\(X\) ′ і\(T\)\(≠\)\(T\) ′, довжини векторів, обчислені з цих двох наборів компонентів, обов'язково однакові:\(x\) ⋅\(x\) =\(X\) 2 -\(c\) 2\(T\) 2 =\(X\) ′ 2 -\(c\) 2\(T\) ′ .
Застосовуючи це до хвилі чотиривекторної, зробимо висновок, що
\[ 2 2 2 ′2 ′2 2 k - ω ∕c = k - ω ∕c = const., \label{5.10}\]
де необгрунтовані і загрунтовані значення\(k \) і\(ω \) відносяться до складових хвилі чотиривекторних в двох різних системах відліку.
До сих пір цей аргумент застосовується до будь-якої хвилі. Однак хвилі можна розділити на дві категорії, ті, для яких існує «особлива» система відліку, і ті, для яких немає такої спеціальної рамки. Як приклад першого звукові хвилі виглядають найпростішими в опорному кадрі, в якому газ, що несе звук, нерухомий. Те ж саме стосується світла, що поширюється через матеріальне середовище з показником заломлення, не рівним одиниці. В обох випадках швидкість хвилі однакова на всі боки тільки в тій рамці, в якій матеріальне середовище нерухомо.
Припустимо, у нас є машина, яка виробляє хвилю з хвильовимчислом\(k \) і частотою\(ω \) у власному кадрі спокою. Якщо ми спостерігаємо хвилю з рухомого опорного кадру, wavenumber і частота будуть різними, скажімо,\(k\) ′ і\(ω\) ′. Однак ці величини будуть пов'язані рівнянням 5.10}.
До цього моменту аргумент застосовується до будь-якої хвилі, незалежно від того, існує спеціальний контрольний кадр чи ні; спостережувані зміни хвильового числа та частоти не мають нічого спільного з самою хвилею, але є лише наслідками того, як ми вирішили спостерігати за нею. Однак якщо для розглянутого типу хвилі немає спеціальної рамки відліку, то такий же результат можна отримати, утримуючи спостерігача нерухомим і переміщаючи хвилеобразующую машину в зворотному напрямку. Переміщаючи його з різними швидкостями, будь-яке бажане значення\(k\) ′ можна отримати в початковій системі відліку (на відміну від якогось іншого кадру), а отримане значення\(ω\) ′ можна обчислити за допомогою рівняння 5.10}.
Це насправді дивовижний результат. На основі принципу відносності ми показали, що будь-який тип хвилі, для якого не існує спеціального опорного кадру, може бути змушений приймати повний діапазон частот і хвильових чисел в будь-якому заданому опорному кадрі, а крім того, що ці частоти і хвильові числа підкоряються.
\[ 2 2 2 2 ω = k c + μ . \label{5.11}\]
Рівняння (5.11) походить від розв'язання рівняння 5.10} для\(ω\) 2, а константа\(μ\) 2 дорівнює константі в рівнянні (5.10) раз -\(c\) 2. Рівняння (5.11) пов'язує частоту до хвильового числа і тому є дисперсійним співвідношенням для таких хвиль. Ми називаємо хвилі, які не мають спеціальної системи відліку і тому обов'язково підкоряються рівнянню (5.11) релятивістських хвиль. Єдина відмінність в дисперсійних співвідношеннях між різними типами релятивістських хвиль - це значення константи\(μ\). Значення цієї константи стане зрозумілим пізніше.
Характеристика релятивістських хвиль
Світло у вакуумі - приклад хвилі, для якої не існує спеціальної опорної рамки. Для світла,\(μ \) = 0, і ми маємо (приймаючи позитивний корінь)\(ω \) =\(ck\). Це просто говорить про те, що ми вже знаємо, а саме, що фазова швидкість світла у вакуумі є\(c\).
Якщо\(μ\)\(≠\) 0, хвилі цього типу є дисперсійними. Швидкість фази дорівнює
\[ ω up = --= (c2 + μ2∕k2 )1∕2. k \label{5.12} \]
Ця швидкість фази завжди перевищує\(c\), що спочатку здається нефізичним висновком. Однак групова швидкість хвилі дорівнює
\[ 2 2 2 ug = d-ω = -----c-k------= kc--= c-, dk (k2c2 + μ2)1∕2 ω up \label{5.13} \]
який завжди менше, ніж\(c\). Оскільки хвильові пакети і, отже, сигнали поширюються з груповою швидкістю, хвилі цього типу є фізично розумними, навіть якщо фазова швидкість перевищує швидкість світла.
Ще одна цікава властивість таких хвиль полягає в тому, що хвиля чотиривекторна паралельна світовій лінії хвильового пакета в просторовічасі. Це легко показує наступний аргумент. Як показано на малюнку 5.1, просторовим компонентом хвильового чотиривекторного є\(k\), тоді як часовий компонент є\(ω∕c\). Таким чином, нахил чотирьох векторів на просторово-часовій діаграмі є\(ω∕kc\). Однак нахил світової лінії хвильового пакета, що рухається з груповою швидкістю\(u\) g, дорівнює\(c∕u\) g =\(ω∕\) (\(kc\)), що збігається з нахилом\(k\) чотиривектора.
Зверніть увагу, що коли\(k \) = 0 ми маємо\(ω \) =\(μ\). При цьому групова швидкість хвилі дорівнює нулю. З цієї причини ми\(μ \) називаємо частоту спокою хвилі.
доплерівський зсув
Ви, напевно, чули, як змінюється висота рогу поїзда, коли він проходить вас. Коли поїзд наближається, висота тону або частота вище, ніж коли він віддаляється від вас. Це називається доплерівським зрушенням. Подібний, але виразний зсув відбувається, якщо ви рухаєтеся повз джерела звуку. Якщо дме стаціонарний свист, крок, що сприймається від автомобіля, що рухається, вище при русі до джерела, ніж при від'їзді. Перший випадок, таким чином, має рухомий джерело, а другий - рухомий спостерігач.
У цьому розділі ми обчислюємо доплерівський зсув, як це стосується світла, що рухається через вакуум. На малюнку 5.3 показана геометрія для обчислення часу між хвильовими фронтами світла для стаціонарного і рухомого еталонного кадру. Час в стаціонарній рамці якраз\(T\). Оскільки світові лінії хвильових фронтів мають нахил одиниці, сторони затіненого трикутника мають однакове значення,\(X\). Якщо спостерігач рухається зі швидкістю\(U\), нахил світової лінії спостерігача дорівнює\(c∕U\), що означає, що\(c∕U \) = (\(cT \)+\(X\))\(∕X\). Рішення цього для\(X \) прибутковості\(X \) =\(UT∕\) (1 -\(U∕c\)), який потім може бути використаний для обчислення\(T\) ′ =\(T \) +\(X∕c \) =\(T∕\) (1 -\(U∕c\)). Ця формула, як вона стоїть, призводить до класичного доплерівського зсуву для рухомого спостерігача. Однак при релятивістських швидкостях потрібно враховувати ще один додатковий фактор: спостерігач відчуває розширення часу, оскільки він рухається. Фактичний час, виміряний спостерігачем між хвильовими фронтами, насправді
\[ ( )1 ∕2 ′2 2 21∕2 (1 --U-2∕c2)1∕2 -1 +-U-∕c τ = (T - X ∕c ) = T 1 - U∕c = T 1 - U ∕c , \label{5.14} \]
де останній крок використовує 1 -\(U\) 2\(∕c\) 2 = (1 -\(U∕c\)) (1 +\(U∕c\)). З цього виходимо релятивістську формулу доплерівського зсуву для світла у вакуумі:
\[ ( 1 - U∕c )1∕2 ω ′ = ω -------- , 1 + U∕c \label{5.15} \]
де частота, виміряна рухомим спостерігачем, дорівнює\(ω\) ′ = 2,\(π∕τ \) а частота, що спостерігається в нерухомому кадрі, дорівнює\(ω \) = 2\(π∕T\).
Ми могли б продовжити, щоб визначити доплерівський зсув в результаті рухомого джерела. Однак за принципом відносності закони фізики повинні бути однаковими в системі відліку, в якій спостерігач нерухомий, а джерело рухається. Крім того, швидкість світла все ще знаходиться\(c \) в цьому кадрі. Тому проблема стаціонарного спостерігача і рухомого джерела концептуально збігається з задачею рухомого спостерігача і нерухомого джерела, коли хвиля рухається зі швидкістю\(c\). Це на відміну від випадку, скажімо, звукових хвиль, де стаціонарний спостерігач і стаціонарне джерело дають різні формули для доплерівського зсуву.
Додавання швидкостей
На малюнку 5.4 показана світова лінія рухомого об'єкта з точки зору двох різних опорних кадрів, при цьому загрунтована рамка (ліва панель) рухається вправо зі швидкістю\(U \) щодо незагрунтованого кадру (права панель). Мета полягає в тому, щоб обчислити швидкість об'єкта щодо незагрунтованого кадру\(v\), припускаючи його швидкість в загрунтованому кадрі,\(v\) ′ відома. Класичний результат - просто
\[v = U + v′ (classical result). \label{5.16}\]
Однак це суперечить тому, що швидкість світла є постійною у всіх еталонних кадрах, оскільки якщо ми\(c \) замінимо\(v\) ′, ця формула передбачає, що швидкість світла в негрунтованому кадрі дорівнює\(U \) +\(c\).
Ми можемо використовувати геометрію малюнка 5.4, щоб придумати правильну релятивістську формулу. З правої панелі цього малюнка робимо висновок, що
\[v-= X--+-ΔX---= X-∕(cT)-+-ΔX--∕(cT). c cT + cΔT 1 + ΔT ∕T \label{5.17}\]
Це випливає з того, що нахил світової лінії об'єкта в цьому кадрі є\(c∕v\). Ухил розраховується як відношення підйому,\(c\) (\(T \)+ Δ\(T\)), до прогону,\(X \) + Δ\(X\).
З лівої панелі малюнка 5.4 ми аналогічно бачимо, що
\[v′ X ′ --= --′. c cT \label{5.18} \]
Однак ми можемо застосувати наші розрахунки стиснення Лоренца та розширення часу з попередньої глави до трикутників ABD та OAE на правій панелі. Нахил AB полягає в\(U∕c \) тому, що AB горизонтальний в лівій панелі, тому\(X\) ′ = Δ\(X\) (1 -\(U\)\(∕c\) 2 2) 1 2. Аналогічно нахил ОА є,\(c∕U \) так як OA вертикальний в лівій панелі, і\(T\) ′ =\(T\) (1 -\(U\)\(∕c\) 2 2) 1 2. Підставляючи ці формули в рівняння для\(v\) ′\(∕c \) прибутковості
\[v′ ΔX -- = ----. c cT \label{5.19} \]
Знову використовуючи те, що ми знаємо про трикутники ABD і OAE, ми бачимо, що
\[U-= cΔT--= X--. c ΔX cT \label{5.20}\]
Нарешті, ми обчислюємо Δ,\(T∕T \) помітивши, що
\[ΔT ΔT cΔX ( cΔT ) ( ΔX ) U v′ ----= --------- = ----- ---- = -- --. T T cΔX ΔX cT c c \label{5.21} \]
Заміна рівнянь (5.19), (5.20) та (5.21) у рівняння 5.17} та спрощення дає формулу додавання релятивістської швидкості:
\[ ′ v = --U-+-v---- (special relativity). 1 + U v′∕c2 \label{5.22} \]
Зверніть увагу, як це рівняння поводиться в різних межах. Якщо |\(Uv\)\(c\) ′|2, знаменник рівняння (5.22) майже єдність, а спеціальна релятивістська формула зводиться до класичного випадку. З іншого боку, якщо\(v\) ′ =\(c\), то рівняння (5.22) зменшується до\(v \) =\(c\). Іншими словами, якщо розглянутий об'єкт рухається зі швидкістю світла в одній опорній рамці, то він рухається зі швидкістю світла у всіх відлікових кадрах, тобто при всіх можливих значеннях\(U\). Таким чином, ми знайшли формулу додавання швидкості, яка 1) зводиться до класичної формули для низьких швидкостей і 2) дає спостережувані результати також для дуже високих швидкостей.
Рівняння (5.22) є дійсним, навіть якщо\(v\) ′ є негативним, тобто, якщо об'єкт рухається вправо менш швидко, ніж загрунтований опорний кадр, або навіть якщо він рухається вліво в негрунтованому кадрі.
Проблеми
- Намалюйте хвильові фронти та\(k\) чотири вектори на діаграмі просторового часу для випадку, коли\(ω∕k \) = 2\(c\). Позначте свої осі і розмістіть хвильові фронти правильно для випадку\(k \) = 4\(π\) м - 1.
- Якщо чотиривекторний\(k\) = (0\(, \) 1 нм - 1) в іншому кадрі, знайдіть простір і часові складові\(k\) в кадрі, що рухається вліво зі швидкістю\(c∕\) 2.
- Розглянемо чотиривекторний\(u\) = (\(u\)g\(,c\))\(∕\) (1 -\(β\) 2) 1 2 де\(β \) =\(u\) g \(∕c\),\(u\) g - швидкість якогось об'єкта. Чотиривекторний\(u\) називається чотиришвидкісний.
- Покажіть,\(u\) що паралельно світовій лінії об'єкта.
- Покажіть, що\(u\) ⋅\(u\) = -\(c\) 2.
- Якщо\(u\) g - групова швидкість релятивістського хвильового пакета, покажіть, що\(k\) = (\(μ∕c\)2)\(u\) , де\(k\) знаходиться центральна хвиля чотири-вектор хвильового пакета.
- Знайдіть доплерівський зсув для рухомого джерела світла з малюнка 5.5, приблизно дотримуючись процедури, яка використовується в тексті, щоб знайти зсув для рухомого спостерігача. (Припустимо, що джерело рухається вліво зі швидкістю\(U\).) Чи результат такий же, як і для рухомого спостерігача, чого вимагає принцип відносності?
- Знайти доплерівський зсув для стаціонарного джерела звуку (\(c \)≈ 380 м с - 1 в нерухомій атмосфері), виміряний рухомим спостерігачем. Дотримуйтесь процедури, що стосується світла в розділі 5.5, за винятком того, що\(τ \) належний час практично такий же, як час\(T\) ′ на малюнку 5.3, оскільки швидкості набагато менше швидкості світла.
- Припустимо, ви світите лазером з частотою\(ω \) і хвилеючислом\(k \) на дзеркало, що рухається до вас зі швидкістю\(v\), як видно на малюнку 5.6. Які частоти\(ω\) ′ і wavenumber\(k\) ′ відбитого променя? Підказка: Знайдіть частоту падаючого променя в опорній рамці дзеркала. Частота відбитого променя буде такою ж, як і у падаючого променя в цьому кадрі. Потім перетворіть назад до опорного кадру лазера.
Малюнок 5.6: Лазерний промінь, що відбивається від рухомого дзеркала.
_________________________________
- Припустимо, що рухається близнюк в парадоксі близнюка має потужний телескоп, щоб вона могла спостерігати за своїм братом-близнюком назад на землі протягом всієї подорожі. Опишіть, як земний близнюк, здається, старіє до подорожуючого близнюка порівняно з її власною швидкістю старіння. Використовуйте діаграму просторового часу, щоб проілюструвати свій аргумент і окремо розглянути вихідні та зворотні ніжки. Пам'ятайте, що світло подорожує зі швидкістю світла! Підказка: Чи допомагає тут концепція доплерівського зсуву?
- Знайти швидкість об'єкта відносно кадру решти, якщо він рухається\(c \) зі швидкістю 0\(.\) 1 відносно іншого кадру, який сам рухається в тому ж напрямку при 0\(.\) 1\(c \) відносно решти кадру, використовуючи
- формулу Галілея і
- формула спеціальної відносності.
Визначте дробову похибку, допущену при використанні формули Галілея.
- Кожен етап високопродуктивної 3-х ступінчастої ракети може розігнатися до швидкості 0\(.\) 9\(c \) з відпочинку. Якщо ракета починається з відпочинку, наскільки швидко в кінцевому підсумку проходить фінальна стадія?
- Міжзоряний космічний корабель йде від Землі до Сіріуса зі швидкістю\(U \) = 0\(.\) 8\(c\) відносно решти кадру. Він проходить космічний корабель, який йде від Сіріуса до Землі зі швидкістю 0\(.\) 95\(c \) в опорній рамці першого космічного корабля. Яка швидкість (напрямок і швидкість) другого космічного корабля в кадрі відпочинку?
Глава 6 Прискорення та загальна відносність
Загальна відносність - це розширення Ейнштейна спеціальної відносності, щоб включити гравітацію. Важливим аспектом загальної відносності є те, що простірчасу вже не обов'язково плоский, але насправді може бути вигнутим під впливом маси. Розуміння вигнутого простору-часу є просунутою темою, яка не є легкодоступною на рівні цього тексту. Однак виявляється, що деяке розуміння загальних релятивістських явищ можна отримати шляхом дослідження ефектів прискорення в плоскому (але неевклідовому) просторі особливої відносності.
Центральним припущенням загальної відносності є принцип еквівалентності, який стверджує, що гравітація - це сила, яка виникає внаслідок перебування в прискореній системі відліку. Щоб зрозуміти це, ми повинні спочатку дослідити поняття прискорення. Потім ми бачимо, як це призводить до таких явищ, як гравітаційний червоний зсув, горизонти подій та чорні діри. Також попередньо вводимо поняття сили і маси.
Прискорення
Уявіть, що ви в потужному розкішному автомобілі зупинилися на стоп-сигналі. Коли ви сидите там, гравітація штовхає вас у зручне шкіряне сидіння. Світло стає зеленим, і ви «підлогове». Автомобіль розганяється і додаткове зусилля штовхає вас в спинку сидіння. Ви округлите криву, і ще одна сила штовхає вас до зовнішньої частини кривої. (Але добре розроблене сидіння та ремінь безпеки не дають вам відчувати дискомфорт!)
Розберемо ідею прискорення уважніше. Враховуючи перше прискорення в одному вимірі, на малюнку 6.1 показано положення об'єкта як функція часу,\(x\) (\(t\)). Швидкість - це просто часова швидкість зміни положення:
\[ dx(t) v(t) = dt . \label{6.1}\]
Прискорення - це тимчасова швидкість зміни швидкості:
\[ dv(t) d2x-(t) a(t) = dt = dt2 . \label{6.2}\]
На малюнку 6.1 тільки відрізок ОА має нульову швидкість. Швидкість збільшується в АВ, а прискорення там позитивне. Швидкість постійна в BC, а значить, прискорення дорівнює нулю. Швидкість зменшується в CD, а прискорення негативне. Нарешті, в ДЕ швидкість негативна, а прискорення дорівнює нулю.
У двох-трьох вимірах положення\(x\)\(v\), швидкість і прискорення\(a\) є векторами, так що швидкість
\[ dx(t) v(t) = ------ dt \label{6.3} \]
в той час як прискорення
\[ dv(t) a(t) = -----. dt \label{6.4} \]
Таким чином, протягом деякого короткого часового інтервалу Δ\(t\) зміни\(x\) і\(v\) можуть бути записані
\[Δx = v Δt Δv = aΔt. \label{6.5}\]
Це векторні рівняння, тому віднімання, що передбачаються операціями «дельта», повинні виконуватися векторно. Прикладом, де важлива векторна природа цих величин - рух по колу з постійною швидкістю, про який йдеться в наступному розділі.
Круговий рух
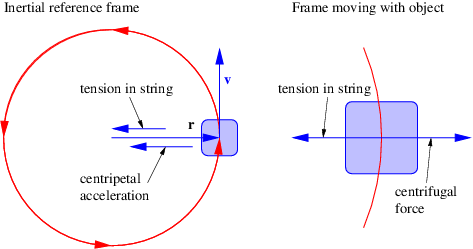
Уявіть об'єкт, обмежений прикріпленою рядком для переміщення по колу з постійною швидкістю, як показано на лівій панелі малюнка 6.2. Тепер ми продемонструємо, що прискорення об'єкта йде до центру кола. Прискорення в цьому особливому випадку називається доцентровим прискоренням.
На малюнку 6.3 показано положення об'єкта в два рази, віднесене часовим інтервалом Δ\(t\). Вектор положення предмета щодо центру кола обертається на кут Δ\(θ \) протягом цього інтервалу, тому кутова швидкість обертання об'єкта навколо центру дорівнює\(ω \) = Δ\(θ∕\) Δ\(t\). Величина швидкості об'єкта дорівнює\(v\), тому об'єкт переміщається на відстань\(v\) Δ\(t \) протягом проміжку часу. В тій мірі, в якій ця відстань невелика в порівнянні\(r \) з радіусом кола, кут Δ\(θ \) =\(v\) Δ\(t∕r\). Розв'язуючи\(v \) і використовуючи\(ω \) = Δ\(θ∕\) Δ\(t\), ми бачимо, що
\[v = ωr (circular motion ). \label{6.6}\]
Напрямок вектора швидкості змінюється протягом цього інтервалу, хоча величина\(v \) залишається незмінною. На малюнку 6.3 видно, що ця зміна напрямку має на увазі прискорення,\(a \) яке спрямоване до центру кола, як зазначалося вище. Величина векторної зміни швидкості в часовому інтервалі Δ\(t \) дорівнює\(a\) Δ\(t\). Оскільки кут між початковою і кінцевою швидкостями такий же, як кут Δ\(θ \) між початковим і кінцевим векторами радіуса, ми бачимо з геометрії трикутника на малюнку 6.3, що\(a\) Δ\(t∕v \) = Δ\(θ\). Рішення для\(a \) результатів в
\[a = ωv (circular motion ). \label{6.7}\]
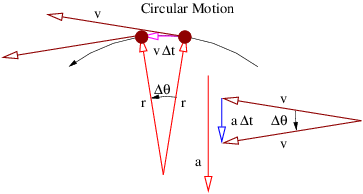
Поєднання рівнянь (6.6) і (6.7) дає рівняння для доцентрового прискорення:
\[a = ω2r = v2∕r (centripetal acceleration ). \label{6.8}\]
Другу форму отримують шляхом виключення\(ω \) з першої форми за допомогою рівняння 6.6}.
Прискорення, сила та маса
Ми добре інтуїтивно відчуваємо поняття сили та маси, оскільки вони є дуже частиною нашого повсякденного досвіду. Ми думаємо про силу як про те, як сильно ми натискаємо на щось. Маса - це опір об'єкта прискоренню, якщо він в іншому випадку вільний для переміщення. Таким чином, штовхання на велосипеді по рівній, рівній дорозі змушує його прискорюватися легше, ніж штовхати на автомобіль. Ми говоримо, що автомобіль має більшу масу. Ми можемо узагальнити цей зв'язок з другим законом Ньютона.
\[F = ma \label{6.9}\]
де\(F \) - сумарна сила на предмет,\(m \) - це його маса, і\(a \) це прискорення, що виникає в результаті сили.
Три положення застосовуються до рівняння 6.9}. По-перше, це має сенс тільки в незміненому вигляді, коли швидкість об'єкта набагато менше швидкості світла. Для релятивістських швидкостей найкраще записати це рівняння в дещо іншій формі, яку ми введемо пізніше. По-друге, сила повинна бути повною силою, включаючи всі сили тертя та інші випадкові сили, якими в іншому випадку некритичний спостерігач може знехтувати. По-третє, він працює лише у системі відліку, яка сама по собі є неприскореною, тобто інерційною системою відліку. Розбираємося нижче з прискореними опорними кадрами.
Прискорення в спеціальній відносності
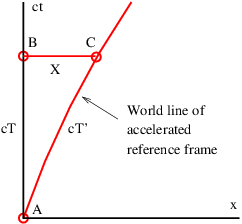
Як зазначалося вище, прискорення - це якраз часова швидкість зміни швидкості. Ми використовуємо наведені вище результати, щоб визначити, як прискорення трансформується з одного опорного кадру в інший. На малюнку 6.4 показана світова лінія прискореного опорного кадру, зі змінною в часі швидкістю\(U\) (\(t\)) щодо негрунтованої інерційної рамки спокою. Визначивши Δ\(U \) =\(U\)\(U\) (\(T\)) - (0) як зміна швидкості прискореного кадру (щодо незагрунтованого кадру) між подіями A і C, ми можемо пов'язати це зі зміною швидкості, Δ\(U\) ′, прискореного кадру щодо інерційної рами, що рухається з початковою швидкістю,\(U\) (0). Застосовуючи рівняння для релятивістського складання швидкостей, знайдемо
\[ U (0) + ΔU ′ U(T ) = U(0) + ΔU = ------------′--2. 1 + U (0 )ΔU ∕c \label{6.10} \]
Тепер відзначимо, що середнє прискорення опорного кадру між подіями A і C в кадрі відпочинку просто\(a \) = Δ\(U∕T\), тоді як середнє прискорення в загрунтованому кадрі між тими ж двома подіями становить\(a\) ′ = Δ\(U\) ′\(∕T\) ′. З рівняння 6.10} ми знаходимо, що
\[ ΔU ′[1 - U (0 )2∕c2] ΔU = -------------′--2-, 1 + U (0)ΔU ∕c \label{6.11} \]
і прискорення загрунтованого опорного кадру, як він з'являється в незагрунтованому кадрі, дорівнює
\[ ΔU ΔU ′[1 - U (0)2∕c2] a = ----= -------------------. T T [1 + U (0)ΔU ′∕c2] \label{6.12} \]
Оскільки нас цікавить миттєве, а не середнє прискорення, ми дозволяємо\(T \) стати маленьким. Це має три наслідки. По-перше, Δ\(U\) і Δ\(U\) ′ стають малими, що означає, що термін\(U\) (0) Δ\(U\) ′\(∕c\) 2 у знаменнику рівняння 6.12} можна ігнорувати порівняно з 1. Це означає, що
\[ ′ 2 2 a ≈ ΔU--[1---U-(0)-∕c-], T \label{6.13} \]
з наближенням стає точним як\(T \) → 0. По-друге, «трикутник» з вигнутою стороною на малюнку 6.4 стає справжнім трикутником, в результаті чого\(T\) ′ =\(T\) [1 -\(U\) (0) \(∕c\)2] 1 2 . Тому можна записати прискорення грунтованої рами щодо інерційної рами, що рухається зі швидкістю\(U\) (0)
\[ ′ ΔU ′ ΔU ′ a = ---′-= -----------2--21∕2. T T [1 - U (0) ∕c ] \label{6.14} \]
По-третє, ми можемо замінити\(U\) (0) на\(U\), оскільки швидкість прискореного кадру не дуже сильно змінюється за короткий проміжок часу.
Розділення рівняння 6.13} на рівняння (6.14) призводить до співвідношення між двома прискореннями:
\[a = a′(1 - U2∕c2)3∕2, \label{6.15}\]
що показує, що прискорення швидко рухається об'єкта\(a\), як спостерігається з решти кадру, менше, ніж його прискорення щодо інерційної системи відліку, в якій об'єкт майже нерухомий,\(a\) ′, на коефіцієнт (1 -\(U\) 2\(∕c\) 2) 3 або 2. Ми називаємо це останнє прискорення внутрішнім прискоренням. Ця різниця в спостережуваному прискоренні між двома інерційними рамками відліку є чисто результатом геометрії простору-часу, але має цікаві наслідки.
Ідентифікуючи\(a \) з\(dU∕dt\), ми можемо інтегрувати рівняння прискорення, припускаючи, що внутрішнє прискорення\(a\) ′ є постійним і що швидкість\(U \) = 0 в час\(t \) = 0. Отримуємо наступний результат (переконайтеся в цьому, диференціюючи по часу):
\[a′t = ------U-------, (1 - U 2∕c2)1∕2 \label{6.16}\]
які можуть бути вирішені для\(U∕c\):
\[ ′ U-= -----a-t∕c-----. c [1 + (a′t∕c)2]1∕2 \label{6.17} \]
Це зображено на малюнку 6.5. Класично швидкість\(U \) досягла б швидкості світла, коли\(a\) ′\(t∕c \) = 1. Однак, як показує малюнок 6.5, швидкість, з якою швидкість збільшується з часом, сповільнюється, коли об'єкт рухається швидше, така, що\(U \) наближається\(c\) асимптотично, але ніколи не досягає її.
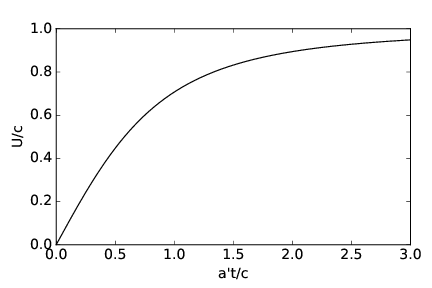
Результати для цього розділу справедливі тільки для прискорення складових у напрямку руху. Компоненти, перпендикулярні цьому напрямку, поводяться по-різному і розглядаються в більш просунутих текстах.
Прискорені опорні кадри
Повертаючись назад до сил, які відчуває пасажир автомобіля, зрозуміло, що сили, пов'язані з прискореннями, спрямовані навпроти прискорень і пропорційні їх величинам. Наприклад, при прискоренні від стоп-сигналу прискорення відбувається вперед, а сприймається сила - назад. При повороті кута прискорення йде до кута, тоді як сприйнята сила знаходиться далеко від кута. Такі сили називаються інерційними силами.
Походження цих сил можна зрозуміти, визначивши, як змінюється прискорення, коли хтось спостерігає за ним із системи відліку, яка сама прискорюється. Припустимо, що загрунтований опорний кадр розганяється вправо з прискоренням\(A \) щодо незагрунтованого кадру. Положення\(x\) ′ в грунтованій рамі може бути пов'язане з положенням\(x \) в негрунтованій рамі
\[x = x′ + X, \label{6.18}\]
де\(X \) - положення початку загрунтованої рами в незагрунтованій рамі. Взявши другий раз похідну, ми бачимо, що
\[ ′ a = a + A, \label{6.19}\]
де\(a \) =\(d\) 2\(x∕dt\) 2 - прискорення в незагрунтованому кадрі і\(a\) ′ =\(d\) \(∕dt\)2\(x\) ′ 2 - прискорення за даними спостерігача в загрунтованому кадрі.
Тепер підставляємо це рівняння 6.9} і переміщаємо термін, що включає\(A \) в себе ліву сторону:
\[F - mA = ma ′. \label{6.20}\]
Це показує, що другий закон Ньютона, представлений рівнянням 6.9}, не є дійсним у прискореній системі відліку, оскільки загальна сила\(F \) та прискорення\(a\) ′ в цьому кадрі не врівноважують, як це роблять у неприскореному кадрі; додатковий термін -\(mA \) псує цей баланс.
Ми можемо виправити цю проблему, розглянувши -\(mA \) бути типом сили, і в цьому випадку ми можемо включити її як частину загальної сили\(F\). Це та сила інерції, про яку ми згадували вище. Таким чином, підсумовуючи, ми можемо змусити працювати другий закон Ньютона, коли об'єкти спостерігаються з прискореної системи відліку, якщо включити в складі загальної сили інерційну силу, яка дорівнює -\(mA\),\(A \) будучи прискоренням системи відліку спостерігача і\(m \) маса спостережуваного об'єкта.
На правій панелі малюнка 6.2 показана сила інерції, що спостерігається в системі відліку об'єкта, що рухається круговим рухом з постійною швидкістю. У разі кругового руху сила інерції називається відцентровою силою. Він вказує подалі від центру кола і просто врівноважує напругу в струні. Це робить загальну силу на об'єкті нульовою у власному опорному кадрі, що необхідно, оскільки об'єкт не може рухатися (або прискорюватися) у цьому кадрі.
Загальна відносність говорить про те, що гравітація - це не що інше, як сила інерції. Це було названо принципом еквівалентності Ейнштейном. Оскільки гравітаційна сила на Землі вказує вниз, то з цього випливає, що ми повинні постійно прискорюватися вгору, коли ми стоїмо на поверхні Землі! Очевидна проблема такої інтерпретації гравітації полягає в тому, що ми, здається, не віддаляємося від центру Землі, що, здавалося б, є природним наслідком такого прискорення. Однак відносність має сюрприз для нас тут.
З перерахованих вище міркувань випливає, що щось можна дізнатися про загальну відносність, вивчивши властивості прискорених опорних кадрів. Зокрема, ми можемо отримати уявлення про вищезгаданий очевидний парадокс. Рівняння (6.17) показує, що швидкість об'єкта, що зазнає постійне внутрішнє прискорення\(a\) (зверніть увагу, що ми скинули «просте» з,\(a \) щоб спростити позначення) є
\[ dx at v = --- = -----------21∕2, dt [1 + (at∕c) ] \label{6.21} \]
\(t \)де час і\(c \) швидкість світла. Функція\(x\) (\(t\)), яка задовольняє рівнянню 6.21}
\[ 2 2 1∕2 x(t) = (c ∕a)[1 + (at∕c) ] . \label{6.22}\]
(Переконайтеся в цьому, диференціюючи його.) Інтервал OB на малюнку 6.6 дорівнює довжині\(x\) (0) =\(c\) 2\(∕A\).
Коса лінія ОА - лінія одночасності, пов'язана з неприскореною світовою лінією дотичною до прискореної світової лінії в точці А. Ця лінія одночасності проходить через початок, як показано на малюнку 6.6. Щоб продемонструвати це, помножте рівняння (6.21) та (6.22) разом і вирішіть для\(v∕c\):
\[v ∕c = ct∕x. \label{6.23}\]
З малюнка 6.6 ми бачимо, що\(ct∕x \) це нахил прямої ОА, де (\(x,\)\( ct\)) - координати події А. Рівняння (6.23) показує, що ця лінія дійсно є бажаною лінією одночасності, так як її нахил є оберненим нахилу світової лінії,\(c∕v\). Оскільки в події А немає нічого особливого, зробимо висновок, що всі лінії одночасності, пов'язані з прискореною світовою лінією, проходять через початок.
Тепер поцікавимося довжиною інваріантного інтервалу ОА на малюнку 6.6. Згадуючи, що\(I\) \(x\)2 =\(c\) 2 -\(t\) 2 2 і використовуючи рівняння 6.22}, знайдемо, що довжина ОА дорівнює
\[ 2 2 2 1∕2 4 2 1∕2 2 I = (x - c t ) = (c ∕a ) = c∕a, \label{6.24}\]
який збігається з довжиною інтервалу ОБ. За розширенням всі події на прискореній світовій лінії є однаковим інваріантним інтервалом від початку. Згадуючи, що інтервал по лінії одночасності - це відстань в пов'язаній системі відліку, ми дійдемо дивовижного висновку, що навіть незважаючи на те, що об'єкт, пов'язаний з вигнутою лінією світу на малюнку 6.6, розганяється від початку, він завжди залишається колишнім (по-своєму) рамка) від походження.
Аналогія між цією проблемою і очевидним парадоксом, в якому залишається фіксована відстань від центру землі при прискоренні від неї, не є ідеальною. Зокрема, земний випадок залежить від існування земної маси.
Гравітаційний червоний зсув
Світло, що випромінюється на нижчому рівні в гравітаційному полі, його частота зменшується, коли воно рухається на більш високий рівень. Це явище називається гравітаційним червоним зрушенням. На малюнку 6.26 показано, чому це відбувається. Оскільки переживання гравітаційної сили еквівалентно знаходженню в прискореному опорному кадрі, ми можемо використовувати інструменти спеціальної відносності для перегляду процесу випромінювання та поглинання світла з точки зору неприскореного або інерційного кадру. У цій опорній рамці спостерігач світла прискорюється вправо, про що вказує вигнута світова лінія на малюнку 6.26, що еквівалентно гравітаційній силі зліва. Світло випромінюється в точці А з частотою\(ω \) джерелом, який є нерухомим в цей момент. У цей момент спостерігач також нерухомий в цьому кадрі. Однак до того часу, коли світло потрапляє до спостерігача, він або вона має швидкість вправо, що означає, що спостерігач вимірює доплерівську зміщену частоту\(ω\) ′ для світла. Оскільки спостерігач віддаляється від джерела,\(ω\) ′\(< ω\), як зазначено вище.
Релятивістський доплерівський зсув задається
\[ ′ ( )1∕2 ω-- 1---U-∕c ω = 1 + U ∕c , \label{6.25} \]
тому нам потрібно обчислити\(U∕c\). Лінія одночасності для спостерігача в точці В проходить через початок і, таким чином, задається відрізком лінії ОБ на малюнку 6.26. Нахил цієї лінії дорівнює\(U∕c\), де\(U \) швидкість спостерігача в точці Б. З малюнка ми бачимо, що цей нахил також задається співвідношенням\(X\) ′\(∕X\). Прирівнюючи ці, усуваючи\(X \) на користь\(L \) = (\(X\)2 -\(X\) ′ 2) 1 2 =\(c\) 2\(∕g\), яка є фактичною інваріантною відстанню спостерігача від початку, і підстановка в рівняння 6.25} призводить до нашої гравітаційної червоної формули зсуву:
\[ ′ ( ′)1 ∕2 ( 2 ′21∕2 ′)1∕2 ω--= X----X-- = (L--+-X---)-----X-- . ω X + X ′ (L2 + X ′2)1∕2 + X ′ \label{6.26} \]
Якщо\(X\) ′ = 0, то червоного зсуву немає, тому що джерело співпадає із спостерігачем. З іншого боку, якщо джерело знаходиться біля початку, так що\(X\) ′ =\(X\), частота зсуву доплера дорівнює нулю. Крім того, світло ніколи не потрапляє до спостерігача, оскільки світова лінія асимптотична до світлової світової лінії, що проходить через походження. Якщо джерело знаходиться на більш високому рівні в гравітаційному полі, ніж спостерігач, так що\(X\) ′\(< \) 0, то частота зміщується на більш високе значення, тобто, стає «синім зрушенням».
Рівняння (6.26) працює для більш складних геометрій, ніж та, що пов'язана з прискореною системою відліку, наприклад, для гравітаційного поля,\(g \) пов'язаного із зіркою, до тих пір, поки |\(X\)\(c\) ′|2\(∕g\). У цьому\(L \) випадку більше не відстань до центру зірки, а залишається рівним\(c\) 2\(∕g\).
Горизонти подій
Діагональна лінія 45, що проходить через початок на малюнку 6.6, називається горизонтом подій для прискореного спостерігача на цьому малюнку. Зверніть увагу, що світло від «сутінкової зони» вище і ліворуч від горизонту подій не може досягти прискореного спостерігача. Однак зворотне не відповідає дійсності — світловий сигнал, який випромінює спостерігач зліва, може перетнути горизонт подій в «сутінкову зону». Горизонт подій, таким чином, має своєрідний односторонній характер — він пропускає сигнали справа наліво, але не зліва направо.
Проблеми
- Об'єкт рухається так, як описано на малюнку 6.8, який показує його положення\(x \) як функцію часу\(t\).
- Швидкість позитивна, негативна або нульова в кожній з точок A, B, C, D, E і F?
- Чи є прискорення позитивним, негативним або нульовим у кожній з точок A, B, C, D, E і F?
Малюнок 6.8: Положення об'єкта як функція часу.
_________________________________
- Об'єкт рухається проти годинникової стрілки з постійною швидкістю по колу, показаному на малюнку 6.9, через те, що він прикріплений струною до центру кола в точці О.
- Намалюйте вектори швидкості об'єкта в точках A, B і C.
- Намалюйте вектори прискорення об'єкта в точках A, B та C.
- Якщо рядок розривається в точці А, намалюйте наступну траєкторію, за якою слідує об'єкт.
Малюнок 6.9: Об'єкт в круговому русі.
_________________________________
- Як швидко ви йдете після прискорення з відпочинку з внутрішнім прискоренням\(a \) = 10 м с - 2 після заданого часу, виміряного в кадрі решти:
- 10 у?
- 100000 г?
Висловіть свою відповідь як швидкість світла мінус ваша фактична швидкість. Підказка: У другій частині може виникнути числова задача, яку ви повинні спробувати вирішити за допомогою наближення (1 +\(ϵ\)) x ≈ 1 +\(xϵ\), що справедливо для |\(ϵ\) |1.
- Світова лінія об'єкта визначається\(x\) (\(t\)) = (\(d\)2 + 2\(c\)\(t\) 2) 1 2 де\(d \) є константою і\(c \) є швидкість світла.
- Знайдіть швидкість об'єкта як функцію часу.
- Використовуючи вищевказаний результат, знайдіть нахил дотичної до світової лінії як функцію часу.
- Знайти, де лінія одночасності, що відповідає кожній дотичній світовій лінії, перетинає\(x \) вісь.
- Автомобіль розганяється в позитивному\(x \) напрямку на 3 м с - 2.
- Яке чиста сила на 100 кг людини в автомобілі, якщо дивитися з інерційної системи відліку?
- Яку силу інерції відчуває ця людина в опорній рамці автомобіля?
- Яку чисту силу відчуває людина в (прискореному) опорному кадрі автомобіля?
- Людина сидить у зручному кріслі у своєму будинку в Боготі, Колумбія, який по суті знаходиться на екваторі.
- Яким був би період обертання землі, щоб зробити цю людину невагомою?
- Яке її прискорення за принципом еквівалентності в земляному каркасі в цій ситуації?
- За часом\(t \) = 0 а Зорк (істота з планети Зоркхайм) розганяється вправо при\(a \) = 10 3 м с - 2 на космічному кораблі випадково скидає секундомір з космічного корабля саме тоді, коли його швидкість дорівнює нулю.
- Якісно опишіть, як здаються стрілки годинника, щоб рухатися до Зорка, коли він спостерігає за годинником через потужний телескоп.
- Через дуже довгий час, що читають годинник?
Підказка: Намалюйте діаграму просторового часу зі світовими лініями космічного корабля та годинника. Потім направляють світлові промені від годинника на космічний корабель.
- Використовуючи просторово-часову діаграму, покажіть, чому сигнали від подій на прихованій стороні горизонту подій від прискорюється космічного корабля не можуть дістатися до космічного корабля.
- Приблизне рівняння 6.26} до першого порядку в\(X\) ′ для випадку, в якому\(X\) \(L\)′.
- }
- Уявіть собі два однакових годинника, один на вершині вулкана Чімборасо в Еквадорі (6300 м над рівнем моря), інший в еквадорському місті Гуаякіль (на рівні моря).
- З точки зору Чімборасо, чи здається, годинник у Гуаякілі працює швидше чи повільніше, ніж годинник Чимборасо? Поясніть.
- Обчисліть дробову різницю частот (\(ω \)-\(ω\) ′)\(∕ω \) в цьому випадку, де\(ω \) частота годинника Гуаякіля, як спостерігається в Гуаякілі (і частота тактової частоти Чимборасо на Чімборасо) і\(ω\) ′ - це частота годинника Гуаякіля, як спостерігається з Чимборасо. Можливо, ви захочете скористатися результатами попередньої проблеми.
Глава 7 Матерія Хвилі
Ми починаємо наше вивчення квантової механіки з обговорення дифракції, яку зазнали рентгенівські промені та електрони, коли вони взаємодіють з кристалом. Рентгенівські промені - це форма електромагнітного випромінювання з довжинами хвиль, порівнянними з відстанями між атомами. Розсіювання від атомів у регулярній кристалічній структурі призводить до інтерференційної картини, яка багато в чому схожа на малюнок з дифракційної решітки. Спочатку ми розробляємо закон Брегга для дифракції рентгенівських променів від кристала. Потім описані дві практичні методи для рентгенівської дифракції.
Виявляється, електрони мають хвилеподібні властивості і також піддаються дифракції Брегга кристалами. Таким чином, дифракція Брегга забезпечує вирішальний міст між світами хвиль і частинок. За допомогою цього мосту ми впроваджуємо класичні ідеї імпульсу та енергії, пов'язуючи їх із хвильовим вектором та частотою хвилі. Властивості хвиль також породжують принцип невизначеності Гейзенберга.
У таблиці 7.1 наведена таблиця Нобелівських премій, пов'язаних з ідеями, представленими в цьому розділі. Це дає нам відчути хронологію цих відкриттів і вказує на те, наскільки вони були важливими для розвитку фізики на початку 20 століття.
Закон Брегга
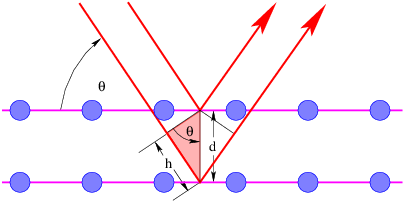
Рисунок 7.1 схематично ілюструє перешкоди між хвилями, що розсіюються від двох сусідніх рядів атомів в кристалі. Чистий ефект розсіювання з одного ряду еквівалентний частковому відображенню від дзеркала, який уявляється вирівняним з рядком. Таким чином, кут «відбиття» дорівнює куту падіння для кожного ряду. Потім виникає інтерференція між променями, що відбиваються від різних рядів атомів у кристалі.
Для двох сусідніх рядів, показаних на малюнку 7.1, різниця шляху між балками становить 2\(h \) = 2\(d\) гріх\(θ\). Для конструктивної інтерференції це має бути ціле число довжин хвиль\(mλ\), де ціле число\(m \) називається порядком інтерференції. Результатом є закон Брегга дифракції:
\[m λ = 2dsinθ, m = 1,2,3 ... (Bragg ’s law). \label{7.1}\]
Якщо задіяні лише два ряди, перехід від конструктивного до руйнівного втручання у міру\(θ \) змін є поступовим. Однак якщо виникає втручання з багатьох рядів, то конструктивні піки перешкод стають дуже різкими з переважно руйнівним втручанням між ними. Ця заточка піків при збільшенні кількості рядів дуже схожа на заточку дифракційних піків від дифракційної решітки, оскільки кількість щілин збільшується.
Рентгенівська дифракція методи
У експериментах з дифракції Брегга використовуються два типи мішеней: монокристали та порошкові мішені.
Монокристал
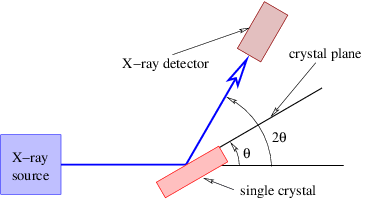
У монокристалічній установці рентгенівський детектор монтується так, як показано на малюнку 7.2. Механічний пристрій тримає датчик орієнтованим таким чином, щоб кут падіння дорівнював куту відбиття для бажаної площини кристалів. Піки в швидкості виявлення рентгенівського випромінювання шукаються,\(θ \) оскільки кут змінюється.
Перевага апаратів такого типу полягає в тому, що спостерігаються дифракційні піки тільки з обраної площини кристалів.
Порошкова мішень
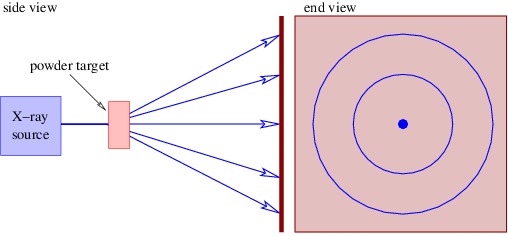
Порошок у порошковій мішені - це дійсно конгломерація багатьох крихітних кристалів, орієнтованих випадково. Таким чином, для кожного можливого кута дифракції Брегга існують кристали, орієнтовані правильно для дифракції Брегга. Детектор зазвичай являє собою фотографічну табличку або еквівалентний електронний пристрій, як показано на малюнку 7.3. Для кожного кута дифракції Брегга видно кільце на пластині, концентрично осі падаючого рентгенівського променя.
Перевага цього типу систем полягає в тому, що не потрібно знання про орієнтації кристалічної площини. Крім того, єдиний великий кристал не потрібно. Однак всі можливі кути розсіювання Брегга видно відразу, що може привести до плутанини в інтерпретації результатів.
Значення квантової хвильової функції
Дифракція Брегга ілюструє найскладніше зрозуміти квантову механіку, а саме те, що частинки можуть мати хвилеподібні властивості, а хвилі можуть мати властивості, подібні до частинок.
Зміна інтенсивності рентгенівського випромінювання з кутом, що спостерігається в дифракційному апараті Брегга, дуже важко пояснити будь-якими термінами, крім хвильової інтерференції. Тим не менш, рентгенівські промені, як правило, виявляються таким пристроєм, як лічильник Гейгера, який виробляє імпульс електроенергії для кожної рентгенівської частинки або фотона, який потрапляє на неї. Таким чином, рентгенівські промені іноді діють як частинки, а іноді як хвилі.
Світло не самотній у тому, що має як частинки, так і хвильові властивості. Девіссон і Гермер, а пізніше Г.П. Томсон (син Дж. Томсона, першовідкривача електрона) показали, що електрони також можуть діяти як хвилі. Вони зробили це, продемонструвавши, що електрони зазнають дифракції Брегга в кристалах, так само, як це роблять рентгенівські промені.
Більшість фізиків (включаючи Альберта Ейнштейна) виявили квантову механіку надзвичайно химерною, тому, якщо ви відчуваєте себе так само, ви перебуваєте в хорошій компанії! Однак існує корисна інтерпретація квантової механіки, яка принаймні дозволяє нам продовжувати використовувати її для вирішення проблем, хоча вона може не задовольнити наші інтуїтивні застереження щодо теорії.
Зсув хвилі речовини, пов'язаної з частинкою, зазвичай називають хвильовою функцією,\(ψ\). Зовсім не зрозуміло, що\(ψ \) таке зміщення, але його використання є простим. Абсолютний квадрат хвильової функції, |\(ψ\) (\(x,t\)) | 2, пропорційний ймовірності знаходження пов'язаної частинки в положенні\(x \) і часі\(t\). Абсолютний квадрат береться тому, що за багатьох обставин хвильова функція насправді є складною, тобто вона має як реальну, так і уявну частини. Про причини цього піде мова далі.
Завдяки інтерпретації хвильової функції квантова механіка є імовірнісною теорією. Це не говорить нам з упевненістю, що відбувається з тією чи іншою частинкою. Натомість він говорить нам про ймовірність виявлення частинки в будь-якому заданому місці. Якщо проводиться багато експериментів, з однією частинкою на експеримент, кількість експериментів з частинками, що виявляються в різних можливих місцях, пропорційна квантово-механічним ймовірностям.
7.4 Сенс і дурниця в квантовій
механіці
Істотна таємниця квантової механіки стає зрозумілішою, коли обговорюється в концептуально простішому контексті двох щілинних перешкод. Якщо світло і електрони можуть мати як частинки, так і хвильові властивості, то можна запитати, через яку з двох щілин пройшла частинка. Однак у фізиці питання просто не має сенсу, якщо на нього не можна відповісти експериментом.
Дійсно, можна провести експеримент, щоб визначити, через яку щілину проходить рентгенівський фотон або електрон в експерименті з двома щілинами. Однак самим актом проведення цього вимірювання змінюється форма пов'язаної хвилі. Зокрема, оскільки абсолютний квадрат зміщення хвилі являє собою ймовірність знаходження частинки, як тільки частка точно була знайдена, що проходить через ту чи іншу з щілин, хвильова функція руйнується в дуже малий хвильовий пакет, розташований в спостережуваному положенні частинки. Таким чином, зміщення хвилі стає нульовим на щілині, через яку вона не пройшла. Однак інтерференційна картина виникає в результаті накладання хвиль, що виходять з двох щілин. Якщо з однієї з щілин не виходить жодна хвиля (тому що зміщення хвилі там дорівнює нулю), то інтерференційної картини бути не може!
Тепер ми можемо зробити зворотний аргумент. Якщо є інтерференційна картина, то ми знаємо, що зсув хвилі ненульовий на обох щілині. З імовірнісної інтерпретації зміщення хвилі робимо висновок, що не можна сказати, навіть в принципі, через яку щілину пройшла частинка. Справа не лише в тому, що ми не знаємо відповіді на це питання; просто немає експерименту, який може дати нам відповідь, не руйнуючи інтерференційну картину. Іншими словами, питання «Через яку щілину пройшла частка?» це безглузде питання у випадку, коли фактично виробляється інтерференційна картина.
Американський фізик Річард Фейнман зауважив, що вищевказане поведінку можна трактувати як порушення нормальних законів ймовірності. Ці закони говорять про те, що ймовірність події є сумою ймовірностей альтернативних незалежних шляхів для того, щоб ця подія відбулася. Наприклад, ймовірність того, що частинка досягне точки А на екрані виявлення двох щілинних установок - це лише ймовірність\(P\) 1 для частинки досягти точки А після проходження щілини 1, плюс ймовірність\(P\) 2 для частинки досягти точки А після проходження через щілину 2. Таким чином, якщо\(P\) 1 =\(P\) 2 = 0\(.\) 1, то ймовірність того, щоб частка досягла точки А незалежно від того, через яку щілину вона пройшла, повинна бути\(P\) загальною =\(P\) 1 +\(P\) 2 = 0\(.\) 2. Однак, якщо точка А виявляється точкою руйнівного втручання, то ми знаємо, що\(P\) загальна = 0.
Фейнман запропонував, що вищевказане правило, яке говорить про те, що альтернативні незалежні ймовірності додають, просто невірно. На його місці Фейнман стверджував, що замість цього додають амплітуди ймовірності, де амплітуда ймовірності в даному випадку є лише хвильовою функцією, пов'язаною з частинкою. Сумарна ймовірність процесу отримується шляхом додавання альтернативних амплітуд ймовірностей разом і взяття абсолютного квадрата суми.
Погляд Фейнмана є особливо компактним вираженням так званої Копенгагенської інтерпретації квантової механіки, яка еволюціонувала з ідей Нільса Бора, Вернера Гейзенберга, Макса Борна та інших у 1920-х роках. Він обходиться без подвійності хвиль і частинок і іншого філософського багажу, кажучи: «Частинки реальні в тому, що ми можемо їх спостерігати, але єдина теорія, яку ми маємо, - це про амплітуди ймовірностей для частинок». Ця інтерпретація квантової механіки може бути дивною, але вона, здається, самопослідовна і узгоджується з експериментом.
Маса, імпульс та енергія
У цьому розділі ми пов'язуємо класичні ідеї маси, імпульсу та енергії з тим, що ми зробили до цього часу. Історично ці зв'язки вперше здійснили Макс Планк і Луї де Брольє за допомогою Альберта Ейнштейна. Брегговську дифракцію електронів називають експериментальним випробуванням відносин Планка і де Броля.
Технічно нам не потрібні ідеї маси, імпульсу та енергії для фізики - поняття хвильового числа, частоти та групової швидкості достатні для опису та пояснення всіх спостережуваних явищ. Однак маса, імпульс і енергія настільки міцно увійшли в фізику, що не можна було розмовляти з іншими фізиками без розуміння цих величин!
Планк, Ейнштейн та де Бройлі
Макс Планк першим розробив теорію, що пояснює щільність енергії електромагнітного випромінювання в коробці при фіксованій температурі. Альберт Ейнштейн розширив ідеї Планка, постулюючи, що енергія електромагнітного випромінювання квантується на шматки, звані фотонами. Енергія\(E \) фотона пов'язана з частотою електромагнітного випромінювання рівнянням.
\[E = hf = ¯hω (Planck-Einstein relation), \label{7.2}\]
де\(f \) - частота обертання пов'язаної електромагнітної хвилі і\(ω\) її кутова частота. Константа\(h \) = 6\(.\) 63 × 10 - 34 кг м 2 с - 1 називається постійною Планка. Пов'язана константа\(ℏ\)\(π \) =\(h∕\) 2 = 1\(.\) 06 × 10 - 34 кг м 2 с - 1 також називають постійною Планка, але щоб уникнути плутанини з оригінальна константа, ми, як правило, будемо називати її «h bar».
Зверніть увагу, що з'явилася нова фізична вимір, а саме маса, з одиницею кілограма, скорочено «кг». Фізичний сенс маси багато в чому схожий на наше інтуїтивне розуміння поняття, тобто як міра опору об'єкта зміненій швидкості. Точний науковий сенс з'явиться незабаром.
Ейнштейн показав, що ідея Планка може бути використана для пояснення випромінювання електронів, яке відбувається, коли світло потрапляє на поверхню металу. Це випромінювання, яке називається фотоелектричним ефектом, може відбуватися лише тоді, коли електрони постачаються з певною мінімальною енергією\(E\) B, необхідною для їх розриву від металу. Експеримент показує, що це випромінювання відбувається тільки тоді, коли частота світла перевищує певне мінімальне значення. Це значення виходить рівним\(ω\) min =\(E\) B\(∕\)\(ℏ\), що говорить про те, що електрони отримують енергію, поглинаючи один фотон. Якщо енергія фотонів\(ℏ\)\(ω\), перевищує\(E\) В, то випромінюються електрони, інакше їх немає. Набагато складніше пояснити фотоелектричний ефект від класичної теорії світла. Значення\(E\) В, зване енергією зв'язку або робочою функцією, відрізняється для різних металів.
Луї де Бройлі запропонував поширювати енергетично-частотну залежність Планка на всі види частинок. Крім того, він висунув гіпотезу, що імпульс\(Π\) частинки і хвильовий вектор\(k\) відповідної хвилі були аналогічно пов'язані між собою:
\[Π = ¯hk (de Broglie relation). \label{7.3}\]
Зверніть увагу, що це також може бути записано в скалярній формі через довжину хвилі як =\(h∕λ\). (Ми використовуємо,\(Π\) а не більш поширений\(p\) для імпульсу, тому що, як ми побачимо, є два різних види імпульсу, один пов'язаний з хвильовим числом, інший пов'язаний зі швидкістю частинки. У багатьох випадках вони рівні, але є певні важливі ситуації, в яких їх немає.)
Гіпотеза де Бройля була натхненна тим, що хвильова частота і хвильове число є складовими одного і того ж чотиривектора відповідно до теорії відносності, і тому тісно пов'язані один з одним. Таким чином, якщо енергія частинки пов'язана з частотою відповідної хвилі, то повинна бути якась подібна величина, яка відповідно пов'язана з хвильовим числом. Виходить, що імпульс - відповідна величина. Фізичний сенс імпульсу стане зрозумілим, коли ми продовжуємо.
Ми також виявимо\(μ\), що частота відпочинку частинки пов'язана з її масою\(m\):
\[ 2 Erest ≡ mc = ¯hμ. \label{7.4}\]
Кількість\(E\) спокою називається енергією спокою частки.
З нашої точки зору, енергія, імпульс та енергія відпочинку - це просто масштабовані версії частоти, хвильового вектора та частоти спокою, з коефіцієнтом масштабування\(ℏ\). Тому ми можемо визначити чотири-імпульс як масштабовану версію хвильового чотири-вектора:
\[Π-= ¯hk. \label{7.5}\]
Простір подібний компонент є просто\(Π\), в той час як timelike частина є\(E∕c\).
Планк, Ейнштейн та де Бройлі мали великий досвід класичної механіки, в якій поняття енергії, імпульсу та маси мають точне значення. У цьому тексті ми не припускаємо такого фону. Мабуть, найкраща стратегія на даний момент - думати про ці величини як масштабовані версії частоти, хвильового числа та частоти відпочинку, де коефіцієнт масштабування\(ℏ\). Значення цих величин для класичної механіки буде з'являтися потроху.
Кількість частинок
Давайте тепер переосмислимо те, що ми знаємо про релятивістські хвилі, і як це знання перетворюється на знання про масу, енергію та імпульс частинок. У наступних рівняннях форма зліва виражається в хвильовому вираженні, тобто через частоту, хвильове число і частоту спокою. Форма праворуч - це ідентичне рівняння, виражене в терміні енергії, імпульсу та маси. Оскільки останні змінні є просто масштабованими формами перших, дві форми кожного рівняння еквівалентні.
Почнемо з співвідношення дисперсії для релятивістських хвиль:
\[ 2 2 2 2 2 2 2 2 4 ω = k c + μ E = Π c + m c . \label{7.6}\]
Розрахунок групової швидкості,\(u\) g =\(dω∕dk\), з дисперсійного співвідношення виходить
\[ 2 2 ug = c-k- ug = c-Π-. ω E \label{7.7} \]
Ці два набори рівнянь представляють те, що ми знаємо про релятивістські хвилі, і що це знання говорить нам про відносини між масою, енергією та імпульсом релятивістських частинок. Якщо ви сумніваєтеся, поверніться до цих рівнянь, оскільки вони працюють у всіх випадках, в тому числі і для частинок з нульовою масою!
Корисно повернути рівняння (7.6) та (7.7) навколо, щоб висловити частоту як функцію частоти спокою та групової швидкості,
\[ ------μ------- -----mc2------ ω = (1 - u2∕c2)1∕2 E = (1 - u2∕c2)1∕2, g g \label{7.8} \]
і хвильовий номер як аналогічна функція цих величин:
\[ ---μug-∕c2---- -----mug------ k = (1 - u2∕c2)1∕2 Π = (1 - u2∕c2)1∕2. g g \label{7.9} \]
Зверніть увагу, що рівняння (7.8) і (7.9) працюють тільки для частинок з ненульовою масою! Для нульових масових частинок як чисельники, так і знаменники рівнянь (7.8) і (7.9) дорівнюють нулю, що робить ці рівняння невизначені, і замість цього потрібно використовувати рівняння (7.6) і (7.7) з\(m \)\(μ \) = 0 і = 0.
Кількість\(ω \) -\(μ \) вказує на те, наскільки частота перевищує частоту спокою. Зверніть увагу, що якщо\(ω \) =\(μ\), то з рівняння 7.6}\(k \) = 0. Таким чином, позитивні значення\(ω\) k ≡\(ω \) -\(μ \) вказують |\(k\) |\(> \) 0, що означає, що частка рухається за рівнянням (7.7). Назвемо\(ω\) k кінетичну частоту:
\[ [ ] [ ] -------1------ ------1------- 2 ωk = (1 - u2∕c2)1∕2 - 1 μ K = (1 - u2∕c2)1∕2 - 1 mc . g g \label{7.10} \]
\(K \)Кінетичну енергію ми називаємо з аналогічних причин. Знову ж таки, рівняння 7.10} працює тільки для частинок з ненульовою масою. Для нульових масових частинок кінетична енергія дорівнює загальній енергії.
Зверніть увагу, що результати цього розділу справедливі лише для вільних частинок, тобто частинок, до яких не прикладено жодної сили. Сила в класичній і квантовій механіці розглядається в наступному розділі.
Нерелятивістські межі
Коли маса ненульова і групова швидкість набагато менше швидкості світла, корисно обчислити наближені форми вищевказаних рівнянь, дійсних в цій межі. Використовуючи наближення (1 +\(ϵ\)) x ≈ 1 +\(xϵ\), ми знаходимо, що дисперсійне відношення стає
\[ 2 2 2 ω = μ + k-c-- E = mc2 + Π---, 2 μ 2m \label{7.11} \]
а рівняння групової швидкості набуває наближеного вигляду
\[ c2k Π ug = ---- ug = --. μ m \label{7.12} \]
Нерелятивістські межі для рівнянь (7.8) та (7.9) стають
\[ μu2g mu2g ω = μ + --2- E = mc2 + ----- 2c 2 \label{7.13} \]
і
\[ 2 k = μug ∕c Π = mug, \label{7.14}\]
тоді як приблизне рівняння кінетичної енергії дорівнює
\[ μu2 mu2 ωk = --2g K = ---g. 2c 2 \label{7.15} \]
Нагадуємо — рівняння в цьому розділі не дійсні для безмасових частинок!
Експериментальний тест
Як ми можемо протестувати вищевказані прогнози проти експерименту? Ключовим моментом є можливість пов'язати хвильові аспекти з частинковими аспектами квантової механічної хвильової частинки. Рівняння (7.9), або рівняння 7.14} у нерелятивістському випадку, пов'язує хвильове число частинки\(k \) до її швидкості\(u\) g. Обидві ці величини можуть бути виміряні в експерименті закону Брегга з електронами. У цьому експерименті електрони обстрілюють кристал з відомими атомними розмірами з відомою швидкістю, яку ми ототожнюємо з груповою швидкістю\(u\) g. Кут Брегга, який дає конструктивні перешкоди, може бути використаний для обчислення довжини хвилі відповідної електронної хвилі, а отже, і хвильового числа та імпульсу. Якщо імпульс будується проти групової швидкості в нерелятивістському випадку, слід знайти пряму лінію, нахил якої є масою частки. У повністю релятивістському випадку потрібно побудувати імпульс проти\(u\) g\(∕\) (1 -\(u\) g\(∕c\) 2 2) 1 2 . Знову ж таки, пряма лінія вказує на згоду з теорією, а нахил лінії - це маса частинки. Цей конкретний експеримент важко зробити, але відповідні теорії перевіряють у багатьох інших експериментах.
Принцип невизначеності Гейзенберга
Класично ми вважаємо розташування частинки пізнаваним фрагментом інформації. У квантовій механіці положення частинки добре відомо, якщо хвильовий пакет, що представляє її, невеликий за розміром. Однак квантова механіка накладає ціну на точне знання положення частинки з точки зору майбутньої передбачуваності її положення. Це пояснюється тим, що малий хвильовий пакет, який відповідає точному знанню положення відповідної частинки, має на увазі суперпозицію плоских хвиль, що відповідає широкому розподілу хвильових чисел. Це виливається в велику невизначеність хвильовогочисла, а значить і імпульсу частки. На відміну від цього, широкий хвильовий пакет відповідає більш вузькому розподілу хвильових чисел і, відповідно, меншій невизначеності в імпульсі.
Повертаючись до глав 1 і 2, нагадаємо, що як поздовжні (вздовж напрямку руху), так і поперечні (нормальні до напрямку руху) розміри хвильового пакета, Δ\(x\) L і Δ\(x\) T, можуть бути пов'язані з поширенням поздовжні і поперечні хвильові числа, Δ\(k\) L і Δ\(k\) T:
\[ΔkL ΔxL ≈ 1, \label{7.17}\]
Ми опустили числові константи, які є порядковою єдністю в цих наближених співвідношеннях, щоб показати їх істотну схожість.
Перераховані вище рівняння можна інтерпретувати наступним чином. Оскільки абсолютний квадрат хвильової функції представляє ймовірність знаходження частинки, Δ\(x\) L і Δ\(x\) T представляють невизначеність положення частинки. Аналогічно, Δ\(k\) L і Δ\(k\) T представляють невизначеність у поздовжніх і поперечних хвильових векторних компонентах частинки. Ця остання невизначеність призводить до невизначеності в майбутньому русі частинки - більші або менші поздовжні\(k\) результати відповідно до більшої або меншої швидкості частинок, тоді як невизначеність поперечного хвильового числа призводить до невизначеності в напрямку руху частинки. Таким чином, невизначеності в будь-якій\(k\) складовій призводять до невизначеностей у відповідній складовій швидкості частинки, а отже, і в її майбутньому положенні.
Рівняння (7.16) та (7.17) показують, що невизначеність у теперішньому та майбутньому положеннях частинки є компліментарною. Якщо теперішнє положення точно відомо через малий розмір пов'язаного хвильового пакета, то майбутня позиція не дуже передбачувана, тому що хвильовий пакет швидко розсіюється. З іншого боку, широкомасштабний початковий хвильовий пакет означає, що теперішнє положення слабо відоме, але невизначеність у положенні, як вона бідна, не швидко зростає з часом, оскільки хвильовий пакет має невелику невизначеність у хвильовому векторі і, таким чином, повільно розсіюється. Це твердження принципу невизначеності Гейзенберга.
Принцип невизначеності також застосовується між частотою та часом:
\[Δω Δt ≈ 1. \label{7.18}\]
Це проявляється в рівнянні частоти\(∕T\) биття 1 бит\(f \) = Δ\(ω∕\) 2\(π\). Удар періоду\(T\) биття може розглядатися як розмір «хвильового пакета в часі». Рівняння частоти биття може бути перезаписано як Δ\(ωT\) beat = 2\(π\), що є таким же, як рівняння (7.18), якщо коефіцієнт 2\(π \) ігнорується, а\(T\) биття ідентифікується з Δ\(t\).
Зазначені вище форми принципу невизначеності не є релятивістично інваріантними. Корисну інваріантну форму можна отримати шляхом перетворення в систему координат, в якій частка нерухома. У цій системі відліку час\(t\) стає належним часом,\(τ \) пов'язаним з частинкою. Крім того, частота\(ω \) стає частотою відпочинку\(μ\). Таким чином, принцип невизначеності стає
\[Δ μΔ τ ≈ 1 \label{7.19}\]
в цій опорній рамці. Однак оскільки Δ\(μ \) і Δ\(τ \) є релятивістськими інваріантами, цей вираз принципу невизначеності справедливо в будь-якій системі відліку.
Більш поширеним є вираження принципу невизначеності з точки зору маси, імпульсу та енергії шляхом множення рівнянь (7.16) - (7.19) на\(ℏ\). Набиваючи рівняння імпульсу, знаходимо
\[Δ Π Δx ≈ ¯h, \label{7.21}\]
і
\[Δ (mc2 )Δ τ ≈ ¯h. \label{7.22}\]
Класична механіка - це сфера квантової механіки, в якій розміри системи, що цікавить, набагато більші, ніж довжини хвиль хвиль, що відповідають частинкам, що складають систему. У цьому випадку невизначеності, викликані принципом невизначеності, є неважливими. Ця межа аналогічна границі геометричної оптики для світла. Таким чином, можна сказати, що класична механіка є границею геометричної оптики квантової механіки.
Проблеми
- Електрон з довжиною хвилі\(λ \) = 1\(.\) 2 × 10 - 10 м піддається дифракції Брегга від монокристала з атомним площиним інтервалом\(d \) = 2 × 10 - 10 м.
- Обчисліть кути Брегга (всі вони!) для яких відбувається конструктивне втручання.
- Обчисліть швидкість електрона.
- Припустимо, що електрони потрапляють на дві щілини в пластині, в результаті чого на екрані з іншого боку пластини утворюється двощілинна дифракційна картина. Імовірність того, що електрон пройде через одну з щілин і досягне точки А на екрані\(P\), є, якщо припустити, що інша щілина заблокована.
- Якщо відкриті дві щілини, а А - точка конструктивної перешкоди, яка ймовірність досягнення електроном А? Підказка: Пам'ятайте, що амплітуди, а не ймовірності додають.
- Якщо відкриті дві щілини, а А - точка руйнівної перешкоди, яка ймовірність досягнення електроном А?
- Якщо відкриті дві щілини, яка ймовірність того, що електрон досягне точки А відповідно до звичайного правила, яке додають ймовірності? (Це результат, який можна було б очікувати, якби, наприклад, частинки були кулеметними кулями, а щілини були, скажімо, на відстані 5 см один від одного.)
- Якщо розділення щілин дуже значно перевищує довжину хвилі електронів, як це впливає на відстань областей конструктивної та руйнівної перешкоди? Поясніть, як результати частин (a) та (b) стають приблизно узгодженими з результатами частини (c) у цьому випадку.
- Обчислити (кутову) частоту спокою електрона та нейтрона. (Подивіться вгору їх маси.)
- Як спрощується дисперсійне відношення для релятивістських хвиль, якщо частота спокою (а отже, і маса частинок) дорівнює нулю? Що таке групова швидкість в даному випадку?
- Рентгенівські промені - це фотони з частотами приблизно в 2000 разів перевищують частоти звичайних світлових фотонів. З цієї інформації та того, що ви знаєте про світло, зробіть висновок про приблизну швидкість електронів, які мають дифракційні властивості Брегга, подібні до рентгенівських променів. Електрони релятивістські чи нерелятивістські?
- Електрони зі швидкістю\(v \) = 0\(.\) 6\(c \) дифрагуються з радіановим півкутом 0\(.\) 2 при попаданні на об'єкт. Який приблизний розмір об'єкта? Підказка: Дифракція хвилі об'єктом певного розміру досить схожа на дифракцію отвором на екрані такого ж розміру.
- Розробіть приблизну формулу кінетичної енергії частинки як функції маси\(m \) і швидкості\(u\) g, яка діє при\(u\) g 2\(c\) 2. Підказка: Використовуйте наближення (1 +\(ϵ\)) x ≈ 1 +\(xϵ\), що є дійсним для |\(ϵ\) |1. Коли\(u\) g\(∕c\) стає більше, як ця приблизна формула відхиляється від точної формули?
- Розробіть приблизну формулу імпульсу частки як функції\(m \) і\(u\) g в разі, коли\(u\) g 2\(c\) 2. Ви можете скористатися наближенням, згаданим у попередній задачі.
- Якщо фотон локалізується на відстані Δ\(x\), яка невизначеність в енергії фотонів?
- Якщо електрон локалізується на відстані Δ\(x\), яка невизначеність в кінетичній енергії електронів? Підказка: Поки Δ, Δ2 ≈ 2πΔ. Щоб зрозуміти, чому,\(d\) обчислити \(∕d\)2.
- Бакалія скидає деякі боби пінто на шкалу, оцінює їх масу як 2 кг, а потім скидає їх через 5 с. Припустимо, що це відбувається в квантовому світі, де швидкість світла становить 10 м с - 1 (швидкість швидкого баггі) і постійна Планка\(ℏ\) = 1 кг м 2 с - 1.
- Текст фізики Марії (маса 0\(.\) 3 кг) потрібно тримати на повідку (довжина 0\(.\) 5 м), щоб він не блукав від неї в Квантовий Світ (\(ℏ\)= 1 кг м 2 с - 1).
- Якщо поводок раптом зламається, яка максимальна швидкість, з якою книга, швидше за все, відійде від свого початкового розташування?
- Для того, щоб зменшити цю швидкість, чи повинна Мері зробити новий поводок коротше або довше старого? Поясніть.
- Протон (маса\(M \) = 1\(.\) 7 × 10 - 27 кг) обмежується атомним ядром діаметром\(D \) = 2 × 10 - 15 м.
- Яка невизначеність в імпульсі протона?
- Приблизно яку кінетичну енергію ви могли б очікувати від протона?
Константа Планка\(ℏ\) = 1\(.\) 06 × 10 - 34 кг м 2 с - 1. Ви можете використовувати нерелятивістське рівняння для енергії.
}
Глава 8 Геометрична оптика та закони Ньютона
Питання, яке мотивує нас вивчати фізику: «Що змушує все йти?» Відповіді, які ми уявляємо на це питання, є предметом динаміки. Це на відміну від питання, яке ми в першу чергу розглядали досі, а саме: «Як справи йдуть?» Останнє питання стосується кінематики. Для інтелектуального вирішення динаміки необхідна широка підготовка в кінематиці хвиль і частинок у релятивістському простору-часі. На цьому підготовка завершена.
У цьому розділі ми окреслимо три різні динамічні принципи, засновані відповідно на доньютонівському, ньютонівському та квантово-механічному мисленні. Спочатку ми обговоримо ньютонівську механіку консервативних сил в одному вимірі. На цьому етапі вводяться певні допоміжні поняття в механіці, такі як робота і потужність. Потім ми показуємо, що ньютонівська та квантова механіка узгоджуються один з одним у сфері, в якій вони перекриваються, тобто в межі геометричної оптики квантової механіки. Для простоти цей зв'язок вперше розвивається в одному вимірі в нерелятивістської межі. Більш високі розміри вимагають введення часткових похідних, а релятивістський випадок буде розглянуто пізніше.
Основні принципи динаміки
Грубо кажучи, було три епохи фізики, що характеризуються трьома різними відповідями на питання про те, що змушує все йти.
Передньютонівська динаміка
Аристотель виклав погляд на динаміку, яка тісно узгоджується з нашим повсякденним досвідом світу. Об'єкти рухаються лише тоді, коли на них діє сила. Як тільки сила йде, об'єкт перестає рухатися. Акт штовхання коробки через підлогу ілюструє цей принцип - коробка, звичайно, не рухається сама по собі!
Ньютонівська динаміка
На відміну від земної поведінки, рухи небесних об'єктів здаються легкими. Ніякі очевидні сили не діють, щоб утримувати планети в русі навколо Сонця. Насправді, здається, що небесні об'єкти просто узбережжі вздовж з постійною швидкістю, якщо щось не діє на них. Ньютонівський погляд на динаміку - об'єкти змінюють свою швидкість, а не своє положення, коли на них діє сила - виражається другим законом Ньютона:
\[F = ma (Newton ’s second law ), \label{8.1}\]
де сила,\(F\) що чиниться на тіло,\(m \) - це його маса, і\(a\) це його прискорення. Перший закон Ньютона, який стверджує, що об'єкт залишається в спокої або в рівномірному русі, якщо сила не діє на нього, насправді є особливим випадком другого закону Ньютона, який застосовується при\(F\) = 0.
Не дивно, що перші успіхи ньютонівської механіки були в небесному царстві, а саме в прогнозах планетарних орбіт. Геній Ньютона знадобився, щоб зрозуміти, що ті самі принципи, якими керувалися планети, також застосовуються і до земного царства. У ньютонівському погляді тенденція об'єктів зупинятися, коли ми перестаємо натискати на них, є просто наслідком сил тертя, що протистоять руху. Тертя, яке так важливо на землі, незначне для планетарних рухів, тому динаміка Ньютона більш очевидно справедлива для небесних тіл.
Відзначимо, що принцип відносності тісно пов'язаний з ньютонівською фізикою і несумісний з доньютонівськими поглядами. Зрештою, два опорні кадри, що рухаються відносно один одного, не можуть бути еквівалентними у доньютонівському поданні, оскільки об'єкти, які нічого не натискають на них, можуть спочивати лише в одному з двох опорних кадрів. Другий закон Ньютона підпорядковується принципу відносності, оскільки прискорення об'єкта однакове при погляді з двох різних опорних кадрів, що рухаються з постійною швидкістю відносно один одного.
Відносність Ейнштейна часто розглядається як відмова від Ньютона, але це далеко не правда - ньютонівська фізика робить теорію відносності можливою завдяки винаходу принципу відносності. Порівняно з відмінностями між доньютонівською та ньютонівською динамікою, зміни, необхідні для переходу від ньютонівської до ейнштейнської фізики, складають незначну майстерність.
Квантова динаміка
У квантовій механіці частинки представлені хвилями речовини, причому абсолютний квадрат зміщення хвилі дає ймовірність знаходження частинки. Таким чином, поведінка частинок випливає з відображення, заломлення, дифракції та інтерференції пов'язаних хвиль. Зв'язок з ньютонівською динамікою походить від відстеження траєкторій хвилевих пакетів матерії. Зміни швидкості і напрямку руху цих пакетів відповідають прискоренням класичної механіки. Коли довжини хвиль невеликі порівняно з природною шкалою довжини проблеми під рукою, хвильові пакети можуть бути зроблені невеликими, таким чином визначаючи положення пов'язаної частинки, не створюючи надмірної невизначеності в імпульсі частинки. Це межа геометричної оптики квантової механіки.
Потенційна енергія
Зараз ми звертаємося до ньютонівської механіки у випадку, коли сила на частинку консервативна. Консервативна сила - це та, яка може бути отримана з так званої потенційної енергії\(U\). Припустимо, що потенційна енергія частинки залежить тільки від її положення. Сила отримується з потенційної енергії рівнянням
\[F = - dU-. dx \label{8.2}\]
Використовуючи це рівняння, ми запишемо другий закон Ньютона як
\[ dU - ---= ma. dx \label{8.3} \]
Потім ми помічаємо, що прискорення можна записати через\(x \) похідну по траєкторії частинки\(v\) 2\(∕\) 2:
\[ 2 a = dv-= dv-dx- = dv-v = 1-dv-. dt dx dt dx 2 dx \label{8.4} \]
Останній крок у вищевказаному виведенні можна перевірити, застосувавши правило продукту:\(dv\) 2\(∕dt \) =\(d\) (\(vv\))\(∕dt \) =\(v\) (\(dv∕dt\)) + (\(dv∕dt\))\(v \) = 2\(v\) (\(dv∕dt\)). Поклавши рівняння (8.3) і (8.4) разом, ми знаходимо, що\(d\) (\(mv\)\(∕\)2 2 +\(U\))\(∕dt \) = 0, що означає, що\(mv\) 2\(∕\) 2 +\(U \) є постійною. Ми називаємо цю постійну сумарною енергією,\(E \) а величину\(K \) =\(mv\) 2\(∕\) 2 кінетичною енергією. Таким чином, ми маємо принцип збереження енергії для консервативних сил:
\[E = K + U = constant. \label{8.5}\]
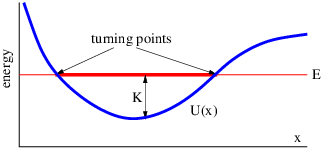
Нагадаємо, що в квантовій механіці імпульс пов'язаний з груповою швидкістю\(u\) g на
\[Π = mug (momentum ) \label{8.6}\]
в нерелятивістському випадку. Прирівнювання групової швидкості до кінетичної енергії\(v \) і усунення її в кінетичній енергії призводить до альтернативного виразу для цієї величини:
\[ 2 K ≡ 1mu2g = -Π-- (kinetic energy). 2 2m \label{8.7} \]
Оскільки загальна енергія\(E \) постійна або збережена, збільшення потенційної енергії збігається зі зменшенням кінетичної енергії і навпаки, як показано на малюнку 8.1. У класичній механіці кінетична енергія не може бути негативною, оскільки вона є добутком половини маси і квадрата швидкості, обидві з яких є позитивними. Таким чином, частинці з сумарною енергією\(E \) і потенційною енергією\(U \) заборонено ризикувати в регіони, в яких кінетична енергія\(K \) =\(E \) -\(U \) менше нуля.
Точки, в яких кінетична енергія дорівнює нулю, називаються поворотними точками. Це пов'язано з тим, що частка зменшується в швидкості, коли вона наближається до поворотної точки, зупиняється там на мить і змінює напрямок. Зверніть увагу також, що частка з заданою сумарною енергією завжди має однакову швидкість в певний момент\(x \) незалежно від того, наближається вона до цієї точки зліва чи справа:
\[ 1∕2 speed = |ug| = | ± [2(E - U)∕m ] |. \label{8.8}\]
Гравітація як консервативна сила
Прикладом консервативної сили є гравітація. Об'єкт маси\(m \) біля поверхні землі має гравітаційну потенційну енергію
\[U = mgz (gravity near earth’s surface) \label{8.9}\]
де\(z \) - висота об'єкта над якоюсь контрольною точкою типу земної поверхні і\(g \) = 9\(.\) 8 м с - 2 - локальне значення гравітаційного поля біля поверхні. Зверніть увагу, що гравітаційна потенційна енергія збільшується вгору. Швидкість руху об'єкта в даному випадку дорівнює |\(u\) g | = [2 (\(E \)-\(mgz\))\(∕m\)] 1 2. Якщо |\(u\) g | відомо, що дорівнює постійному значенню\(u\) 0 на висоті\(z \) = 0, то рівняння (8.8) і (8.9) говорять нам, що\(u\) 0 = (2\(E∕m\)) 1 2 і |\(u\) г | = (\(u\)0 2 - 2\(gz\)) 1 2.
Існують певні типи питань, на які енергозбереження не може прямо відповісти. Наприклад, якщо об'єкт звільняється на висоті\(h \) з нульовою швидкістю при\(t \) = 0, в який час він досягне\(z \) = 0 під впливом сили тяжіння? У таких випадках найчастіше найпростіше повернутися до другого закону Ньютона. Так як сила на об'єкт дорівнює\(F \) = -\(dU∕dz \) = -\(mg \) в цьому випадку ми знаходимо, що прискорення\(a \) дорівнює\(F∕m \) = -\(mg∕m \) = -\(g\). Однак\(a \)\(du∕dt \) =\(d\) 2\(z∕dt\) 2, так
\[u = - gt + C1 z = - gt2∕2 + C1t + C2 (constant gravity), \label{8.10}\]
де\(C\) 1 і\(C\) 2 - константи, які визначаються за початковими умовами. Ці результати можна перевірити, диференціюючи, щоб побачити, чи відновлено початкове прискорення. Оскільки\(u \) = 0 і\(z \) =\(h \) в\(t \) = 0, ми маємо\(C\) 1 = 0 і\(C\) 2 =\(h\). За допомогою цих результатів легко показати, що об'єкт досягає\(z \) = 0, коли\(t \) = (2\(h∕g\)) 1 2.
Потужність
При впливі сили на об'єкт енергія передається об'єкту. Кількість переданої енергії називається виконаною роботою над об'єктом. Однак енергія передається тільки в тому випадку, якщо об'єкт рухається. \(W \)Виконана робота полягає в тому,
\[W = F Δx \label{8.11}\]
де відстань, переміщене об'єктом, дорівнює Δ\(x \) і сила, що чиниться на нього, є\(F\). Зверніть увагу, що робота може бути як позитивною, так і негативною. Робота позитивна, якщо об'єкт, на який діє, рухається в тому ж напрямку, що і сила, при цьому негативна робота відбувається, якщо об'єкт рухається навпроти сили.
Рівняння (8.11) передбачає, що сила залишається постійною над повним зміщенням Δ\(x\). Якщо його немає, то необхідно розбити зміщення на ряд менших переміщень, над кожним з яких силу можна вважати постійною. Загальна робота - це сума робіт, пов'язаних з кожним невеликим зміщенням.
Якщо на об'єкт діє більше однієї сили, то працює завдяки різним силам, кожна з яких додає або віднімає енергію, залежно від того, є вони позитивними чи негативними. Загальна робота - це сума цих окремих робіт.
Є два особливих випадки, коли робота, виконана над об'єктом, пов'язана з іншими величинами. Якщо\(F \) сумарна сила, що діє на об'єкт, то\(W \) =\(F\) Δ\(x \) =\(ma\) Δ\(x \) за другим законом Ньютона. Однак\(a \) =\(dv∕dt \) де\(v \) швидкість об'єкта, а Δ\(x \) = (Δ\(t\))\(x∕\) Δ\(t \) ≈ Δ\(t\), де\(v\) Δ\(t \) - час, необхідний об'єкту для переміщення через відстань Δ\(x\). Наближення стає точним, коли Δ\(x \) і Δ\(t \) стають дуже малими. Складання всього цього разом призводить до
\[ dv d ( mv2 ) Wtotal = m ---vΔt = -- ----- Δt = ΔK (total work ), dt dt 2 \label{8.12} \]
де\(K \) - кінетична енергія об'єкта. Таким чином, коли\(F \) єдина сила,\(W \) =\(W\) загальна - це сумарна робота над об'єктом, а це дорівнює зміні кінетичної енергії об'єкта. Це називається теоремою робота-енергія, і вона демонструє, що робота дійсно є передачею енергії об'єкту.
Інший особливий випадок виникає, коли сила консервативна, але не обов'язково повна сила, що діє на об'єкт. В даному випадку
\[Wcons = - dU-Δx = - ΔU (conservative force), dx \label{8.13}\]
де Δ\(U \) - зміна потенційної енергії об'єкта, пов'язане з силою цікавить.
Потужність, пов'язана з силою, - це просто обсяг роботи, виконаної силою, розділеною на проміжок часу Δ,\(t \) протягом якого вона робиться. Тому енергія за одиницю часу передається об'єкту силою інтересу. З рівняння 8.11} ми бачимо, що потужність дорівнює
\[ FΔx P = -----= Fv (power ), Δt \label{8.14} \]
де\(v \) - швидкість, з якою рухається об'єкт. Загальна влада - це всього лише сума повноважень, пов'язаних з кожною силою. Вона дорівнює часовій швидкості зміни кінетичної енергії об'єкта:
\[Ptotal = Wtotal= dK-- (total power ). Δt dt \label{8.15}\]
Механіка та геометрична оптика
Louis de Broglie 1 зробив аналогію між хвилями матерії і світловими хвилями, вказуючи, що хвильові пакети світла змінюють свою швидкість в результаті просторових варіацій показника заломлення середовища, в якому вони рухаються. Така поведінка виникає тому, що співвідношення дисперсії для світла, що рухається через середовище з індексом заломлення\(kc∕n\),\(n \) дорівнює\(ω \) =, так що групова швидкість,\(u\) g\(dω∕dk \) =\(c∕n\). Таким чином, при\(n \) збільшенні\(u\) g зменшується, і навпаки. 2
У цьому розділі ми проводимо аналогію де Броля, щоб побачити, чи можемо ми придумати теорію хвиль матерії, яка дає ті ж результати, що і класична механіка в границі геометричної оптики цих хвиль. Співвідношення дисперсії для хвиль вільної речовини дорівнює\(ω \) = (\(k\)\(c\)2\(μ\) 2 + 2) 1 2. У нерелятивістської межі\(k\) 2\(c\) 2 і\(μ\) 2. Як і було зроблено раніше, використовуємо (1 +\(ϵ\)) n ≈ 1 +\(nϵ \) для малих\(ϵ\). У нерелятивістській межі співвідношення дисперсії для вільних хвиль, таким чином, стає
\[ω = μ (1 + k2c2∕μ2 )1∕2 ≈ μ + k2c2∕(2μ ). \label{8.16}\]
Вищевказане рівняння може бути перетворено в рівняння загальної енергії для вільної нерелятивістської частинки\(K\),\(E \) =\(mc\) 2 +, де\(mc\) 2 - енергія спокою і\(K \) кінетична енергія, шляхом множення на \(ℏ\). Ми перетворюємо рівняння енергії вільних частинок у рівняння для частинки, що підлягає консервативній силі, додаючи потенційну енергію\(U \) правої сторони. Аналогічна зміна рівняння (8.16) полягає в тому, щоб додати\(S \) =\(U∕\)\(ℏ\) до правої сторони, що призводить до модифікованого співвідношення дисперсії:
\[ω = S(x) + k2c2∕(2μ). \label{8.17}\]
(Оскільки енергія відпочинку - це просто постійна, ми її поглинули\(S\).) Це дає нам співвідношення дисперсії для одновимірних хвиль матерії, що піддаються просторово змінній потенційній енергії. Кількість\(S\), яку ми бачимо, є лише масштабованою потенційною енергією, відіграє роль для хвиль речовини, яка аналогічна ролі, яку відіграє просторово змінний показник заломлення для світлових хвиль.
Давайте тепер уявимо, що всі частини хвилі, керовані цим співвідношенням дисперсії, коливаються у фазі. Єдиний спосіб це може статися, якщо\(ω \) є постійним, тобто, він приймає однакове значення у всіх частинок хвилі.
Якщо\(ω \) постійний, єдиний спосіб\(S \) може змінюватися\(x \) в рівнянні 8.17}, якщо хвильове число змінюється компенсуючим чином. Таким чином, постійна частота і просторово\(S \) змінюються разом означають, що\(k \) =\(k\) (\(x\)). Розв'язування рівняння (8.17) для\(k\) прибутковості
\[ [ ]1∕2 k(x) = ± 2μ[ω---S-(x-)] . c2 \label{8.18} \]
Оскільки\(ω \) є постійним, хвильове число стає меншим, а довжина хвилі більшою, коли хвиля рухається в область збільшеної\(S\).
У межі геометричної оптики ми припускаємо, що\(S \) не змінюється сильно на одній довжині хвилі, так що хвиля залишається досить синусоїдальної форми з приблизно постійним числом хвиль на декількох довжині хвиль. Однак на відстанях багатьох довжин хвиль хвильове число і амплітуда хвилі дозволяється значно змінюватися.
Групова швидкість, розрахована на основі співвідношення дисперсії, заданого рівнянням 8.17}, дорівнює
\[ 2 ( 2 )1∕2 ug = dω-= kc--= ± 2c-(ω---S-) dk μ μ \label{8.19} \]
де\(k \) усувається на останньому кроці за допомогою рівняння 8.18}. Отримане рівняння говорить нам про те, як змінюється групова швидкість, коли хвиля речовини проходить область повільно змінюється\(S\). Таким чином,\(S \) зі збільшенням\(u\) g зменшується і навпаки.
Тепер ми можемо обчислити прискорення хвильового пакета в результаті просторової зміни в\(S\). Припускаємо, що\(x\) (\(t\)) являє собою положення хвильового пакета, так що\(u\) g =\(dx∕dt\). Використовуючи правило ланцюга\(du\) g\(∕dt \) = (\(du\)g\(∕dx\)) (\(dx∕dt\)) = (\(du\)g\(∕dx\))\(u\) g, знаходимо
\[ 2 2 a = dug-= dugu = dug∕2-= - c- dS-= - ¯h-dS-. dt dx g dx μ dx m dx \label{8.20} \]
Групова швидкість усувається\(S \) на користь рівнянням в квадрат 8.19} і підстановкою результату в рівняння (8.20).
Згадуючи, що\(U \) =\(ℏ\)\(S\), рівняння 8.20} стає
\[ -1 dU- F- a = - m dx = m , \label{8.21}\]
який є лише другим законом Ньютона! Таким чином, підхід геометричної оптики до руху частинок повністю еквівалентний класичній механіці частинки, що рухається під впливом консервативної сили, принаймні в одному вимірі. Тому ми маємо два способи вирішення для руху частинки, що підлягає потенційній енергії\(U\) (\(x\)). Ми можемо застосувати принципи класичної механіки, щоб отримати силу і прискорення частинки, з якої ми можемо вивести рух. Крім того, ми можемо застосувати принципи геометричної оптики для обчислення просторово змінної швидкості хвильового пакета за допомогою рівняння 8.19}. Результати повністю еквівалентні, хоча методи концептуально дуже різні.
Підручник - Часткові похідні
Для того щоб зрозуміти узагальнення ньютонівської механіки до двох і трьох вимірів, спочатку потрібно зрозуміти новий тип похідної, який називається частковою похідною. Часткова похідна використовується в функціях більш ніж однієї змінної. Це так само, як звичайна похідна, за винятком того, що при прийомі похідної функції щодо однієї зі змінних інші змінні утримуються постійними. Як приклад розглянемо функцію
\[ 4 2 2 4 f(x,y) = Ax + Bx y + Cy \label{8.22}\]
де\(A\)\(B\), і\(C \) є константами. Часткова похідна\(f \) по відношенню до\(x\) є
\[∂f --- = 4Ax3 + 2Bxy2 ∂x \label{8.23} \]
і часткова похідна щодо\(y \) є
\[∂f 2 3 ---= 2Bx y + 4Cy . ∂y \label{8.24} \]
Ось і все! Зверніть увагу, що замість нормального «\(∂\)» для часткової похідної використовується спеціальний символ «\(d\)». Це іноді називають «кучерявим d».
Рух у двох і трьох вимірах
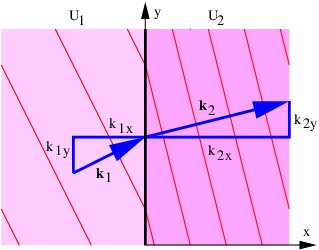
Коли хвиля речовини рухається через область змінної потенційної енергії в одному вимірі, змінюється лише хвильове число. У двох-трьох вимірах хвильовий вектор може змінюватися як в напрямку, так і за величиною. Це ускладнює розрахунок руху частинок. Однак ми вже маємо приклад того, як впоратися з цією ситуацією, а саме з заломленням світла. У цьому випадку закон Снелла говорить нам, як змінюється напрямок хвильового вектора, тоді як співвідношення дисперсії в поєднанні зі сталістю частоти дає нам інформацію про зміну величини хвильового вектора. Для хвиль матерії подібна процедура працює, хоча деталі різні, тому що ми шукаємо наслідки зміни потенційної енергії, а не зміни показника заломлення.
Малюнок 8.2 ілюструє заломлення хвиль речовини при розриві в потенційній енергії. Припустимо, що розрив відбувається при\(x \) = 0. Якщо хвиля матерії зліва від розриву дорівнює\(ψ\) 1 = гріх (\(k\)1 х\(x \) +\(k\) 1 у\(y \) -\(ω\) 1 \(t\)) а праворуч\(ψ\) 2 = гріх (\(k\)2 х\(x \) +\(k\) 2 у\(y \) -\(ω\) 2\(t\)), то хвильові фронти хвиль будуть збігатися поперек розриву за весь час тільки якщо\(ω\) 1 =\(ω\) 2 ≡\(ω \) і\(k\) 1 y =\(k\) 2 у ≡\(k\) у. Ми вже знайомі з першою умовою з одновимірної задачі, тому єдиним новим інгредієнтом є сталість\(y\) компонента хвильового вектора.
У двох вимірах імпульс є вектором:\(Π\) =\(m\)\(u\) коли \(u\)|\(c\) |,\(u\) де швидкість частинки. Крім того, кінетична енергія\(K \) =\(m\) \(u\)| |\(∕\) 2 2 = \(Π\)| | 2\(∕\) (2\(m\)) = (x 2 + у 2)\(∕\) (2\(m\)). Зв'язок між кінетичною, потенційною та загальною енергією незмінний від одновимірного випадку, тому ми маємо
\[ 2 2 E = U + (Πx + Π y)∕(2m ) = constant. \label{8.25}\]
Відносини де Броля говорить нам, що\(Π\) =\(ℏ\)\(k\), тому сталість\(k\) y через розрив в\(U \) говорить нам, що
\[Πy = constant \label{8.26}\]
там.
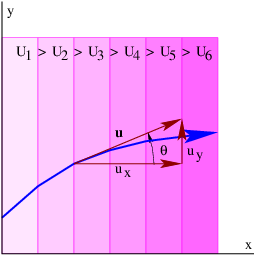
Давайте тепер наблизимо\(U\) безступінчатий (\(x\)) серією кроків постійної\(U \) орієнтованої нормалі до\(x \) осі. Вищевказаний аналіз може бути застосований при стрибках або розривах\(U \) між кроками, як показано на малюнку 8.3, в результаті чого рівняння (8.25) та (8.26) дійсні для всіх розривів. Якщо ми тепер дозволимо ширині кроку йти до нуля, ці рівняння потім стають дійсними для\(U \) безперервно змінної в\(x\).
Прикладом з класичної механіки задачі такого типу є кулька, що скочується по похилій рампі з початковою складовою швидкості поперек рампи, як показано на малюнку 8.4. Потенційна енергія зменшується в напрямку вниз рампи, що призводить до сили вниз по рампі. Це прискорює м'яч у цьому напрямку, але залишає складову імпульсу через рампу незмінною.
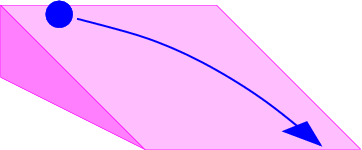
Використовуючи процедуру, яку ми викликали раніше, ми знаходимо компоненти сили, пов'язані з\(U\) (\(x\)) в\(y \) напрямках\(x \) і повинні бути\(F\) x = -\(dU∕dx \) і\(F\) y = 0. Це узагальнює
\[ ( ) ∂U-- ∂U--∂U-- F = - ∂x ,∂y , ∂z (3-D conservative force) \label{8.27} \]
в тривимірному випадку, коли орієнтація постійних\(U \) поверхонь довільна. Він діє і тоді, коли\(U\) (\(x,y,z\)) не обмежується простою формою пандуса, а приймає абсолютно довільну конструкцію.
Визначення роботи і потужності трохи відрізняються в двох і трьох вимірах. Зокрема, робота визначається як
\[W = F ⋅ Δx \label{8.28}\]
де Δ тепер\(x\) є векторним зміщенням. Векторний характер цього виразу дає додаткову можливість над одновимірним випадком, де робота є або позитивною, або негативною залежно від напрямку Δ\(x\) відносно\(F\). Якщо сила і зміщення об'єкта, на який діє сила, перпендикулярні один одному, робота, виконана силою, фактично дорівнює нулю, навіть якщо сила і зміщення мають ненульові величини. Сила проявляє аналогічну зміну:
\[P = F ⋅ u. \label{8.29}\]
Таким чином, потужність дорівнює нулю, якщо швидкість об'єкта є нормальною до сили, що на нього чиниться.
Як і в одновимірному випадку, загальна робота, виконана над частинкою, дорівнює зміні кінетичної енергії частинки. Крім того, робота, виконана консервативною силою, дорівнює мінус зміни пов'язаної потенційної енергії.
Енергозбереження само по собі дещо менш корисно для вирішення завдань у двох і трьох вимірах, ніж в одному вимірі. Це тому, що знання кінетичної енергії в якийсь момент говорить нам лише про величину швидкості, а не її напрямок. Якщо збереження енергії не дає нам потрібної нам інформації, то ми повинні повернутися до другого закону Ньютона, як ми це робили в одновимірному випадку. Наприклад, якщо об'єкт маси\(m\) має початкову швидкість\(u\) 0 = (\(u\)0\(, \) 0) в місці (\(x,z\)) = (0\(,h\)) і має гравітаційну потенційну енергію\(U \) =\(mgz\), то сила на об'єкт є\(F\) = (0\(,\) -\(mg\)). Отже, прискорення\(a\) =\(F\)\(∕m \) = (0\(,\) -\(g\)). Оскільки\(a\) =\(d\)\(u\)\(∕dt \) =\(d\) 2\(x\)\(∕dt\) 2 де\(x\) = (\(x,z\)) - позиція об'єкта, ми знаходимо, що
\[ 2 u = (C1,- gt + C2) x = (C1t + C3, - gt∕2 + C2t + C4 ), \label{8.30}\]
де\(C\) 1,\(C\) 2,\(C\) 3 і\(C\) 4 - це константи, які слід оцінювати так, щоб рішення зменшувалося до початкових умов при\(t \) = 0. Зазначені початкові умови говорять нам, що\(C\) 1 =\(u\) 0,\(C\) 2 = 0,\(C\) 3 = 0, а\(C\) 4 =\(h \) в цьому випадок. З цих результатів ми можемо зробити висновок про положення та швидкість об'єкта в будь-який час.
Кінетичний і сумарний імпульс
Якщо ви раніше пройшли курс фізики, то ви, напевно, помітили, що досить дивний символ використовується для імпульсу\(Π\), а саме, а не найбільш часто використовується\(p\). Причина цього своєрідного використання полягає в тому, що насправді існує два види імпульсу, кінетичний імпульс і загальний імпульс, так само, як є два види енергії, кінетична та загальна. 3 Символ\(Π\) представляє загальний імпульс, а\(p\) представляє кінетичний імпульс. Зазвичай нам не потрібно розрізняти дві величини, оскільки вони, як правило, рівні один одному. Однак пізніше в курсі ми виявимо, що важливо зробити це розмежування у випадку заряджених частинок у магнітному полі. Як правило, сумарний імпульс пов'язаний з хвильовим вектором частинки через відношення де Броля,\(Π\) =\(ℏ\)\(k\), тоді як кінетичний імпульс пов'язаний зі швидкістю частинки,\(p\) =\(m\)\(u\)\(∕\) (1 -\(u\) 2\(∕c\) 2) 1 і 2.
Проблеми
- Припустимо, відношення дисперсії для хвилі матерії за певних умов дорівнює\(ω \) =\(μ \) +\(∕\) (\(k \)-\(a\)\(μ\)) \(c\)2 2 (2) де\(k \) хвильове число хвилі,\(μ \) = \(mc\)2\(∕\)\(ℏ\),\(m \) це маса асоційованої\(a \) частинки,\(c \) є постійною,\(ℏ\) є швидкістю світла, і постійна Планка розділена на 2\(π\).
- Використовуйте це дисперсорне відношення та відносини Планка і де Бройля, щоб визначити взаємозв'язок між енергією\(E\), імпульсом та масою\(m\).
- Обчисліть групову швидкість хвилі і використовуйте це, щоб визначити, як групова швидкість залежить від маси та імпульсу в цьому випадку.
- Волнова функція матерії, пов'язана з частинкою певної (постійної) сумарної енергії,\(E \) набуває вигляду, показаного на малюнку 8.5. Складіть ескіз, який показує, як змінюються кінетичні, потенційні та сумарні енергії частинки\(x\).
Малюнок 8.5: Хвильова функція, при якій довжина хвилі змінюється залежно від положення.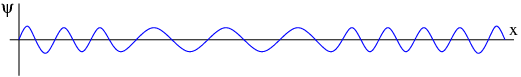
_________________________________
- \(∂∕∂y \)Обчислити\(∂∕∂x \) і наступних функцій. Інші символи є константами.
- \(f\)(\(x,y\)) =\(ax\) 2 +\(by\) 3
- \(f\)(2\(x,y\)) =\(ax\) \(y\)2
- \(f\)(\(x,y\)) = (\(x \)+\(a\))\(∕\) (\(y \)+\(b\))
- Задано потенційну енергію для частинки маси\(M \) виду\(U\) (\(x\)) =\(Ax\) 3 -\(Bx\) де\(A \) і\(B \) є додатними константами:
- Знайдіть силу на частинці.
- Знайдіть значення,\(x \) де сила дорівнює нулю.
- Sketch\(U\) (\(x\)) проти\(x \) і графічно порівняти нахил\(U\) (\(x\)) з силою, обчисленою вище. Чи якісно ці два збігаються?
- Якщо загальна енергія частки дорівнює нулю, де її поворотні точки?
- Яка швидкість частинки як функція положення, припускаючи, що загальна енергія\(E \) відома?
- Задано потенційну енергетичну функцію\(U\) (\(x,y\)) =\(A\) (\(x\)2 +\(y\) 2), де\(A \) позитивна константа:
- Намалюйте константні лінії\(U \) в\(x\) -\(y \) площині.
- Обчисліть складові сили як функції\(x \)\(y \) і намалюйте зразки векторів сили в\(y \) площині\(x\) - на тому ж графіку, який використовувався вище. Вектори сили вказують «в гору» або «під гору»?
- Зробіть те ж саме, що і в попередньому питанні для функції потенційної енергії\(U\) (\(x,y\)) =\(Axy\).
- Припустимо, що складові вектора сили в\(x\) -\(y \) площині є\(F\) = (\(Ax\)2\(Axy\)\(, \) 3 3\(y\) 2) де\(A \) постійна. Подивіться, чи зможете ви знайти потенційну енергетичну функцію\(U\) (\(x,y\)), яка породжує цю силу.
- Ви стоїте на вершині скелі висоти\(H \) зі скелею маси\(M\).
- Якщо кинути скелю горизонтально назовні зі швидкістю\(u\) 0, якою буде її швидкість, коли вона вдарить об землю нижче?
- Якщо кинути скелю вгору на 45 до горизонталі зі швидкістю\(u\) 0, якою буде його швидкість, коли вона потрапить на землю?
Підказка: Чи можете ви використовувати збереження енергії для вирішення цієї проблеми? Ігнорувати тертя повітря.
- Автомобіль масою 1200 кг спочатку рухається 30 м с - 1 гальма до зупинки.
- Яка чиста робота проводиться на автомобілі за рахунок всіх сил, що діють на нього протягом зазначеного періоду?
- Опишіть рух автомобіля щодо інерційної опорної рами, спочатку рухається разом з автомобілем.
- У наведеній вище системі відліку, яка чиста робота виконана на автомобілі протягом зазначеного періоду?
Чи є робота релятивістично інваріантною величиною?
Малюнок 8.6: Траєкторія футбольного м'яча.
_________________________________
- Футболіст штовхає футбольний м'яч, який зловить воротар, як показано на малюнку 8.6. У різних точках на м'яч діють сили, що чиниться гравітацією, повітряним тертям, ногою атакуючого гравця, і руками воротаря.
- Перерахуйте сили, що діють на футбольний м'яч у кожній з точок A, B, C, D та E.
- Створіть, чи миттєва сила застосовується до футбольного м'яча через кожну з перерахованих вище сил позитивна, негативна або нульова в кожній з позначених точок.
- Гармата, розташована за адресою (\(x,z\)) = (0\(, \) 0) стріляє гарматним кулею вгору під кутом\(θ \) від горизонталі з початковою швидкістю\(u\) 0. Підказка: Для того, щоб вирішити цю задачу, ви повинні спочатку отримати\(x \) і\(z \) складові прискорення з другого закону Ньютона. По-друге, ви повинні знайти складові швидкості як функцію часу від складових прискорення. По-третє, ви повинні знайти\(x \) і в\(z \) якості функції часу від складових швидкості. Тільки тоді ви повинні спробувати відповісти на наведені нижче питання.
- Скільки часу потрібно гарматному кулі, щоб досягти своєї пікової висоти?
- Наскільки високо йде гарматна куля?
- При якому значенні\(x \) гарматний куля б'є об землю (\(z \)= 0)?
- Визначте, яке значення\(θ \) дає максимальний діапазон.
Глава 9 Симетрія та зв'язані стани
Коли квантова механіка була вперше винайдена, використовувані динамічні принципи були такими ж, як ті, що лежать в основі класичної механіки. Таким чином, початковий розвиток поля відбувався значною мірою шляхом накладення квантових законів на класичні змінні, такі як положення, імпульс та енергія. Однак у міру просування квантової механіки стало зрозуміло, що існувало багато ситуацій, в яких не існувало класичних аналогів для нових типів квантових механічних систем, особливо тих, що виникли при вивченні елементарних частинок. Щоб зрозуміти ці системи, потрібно було шукати вказівки з нових джерел. Одним з найважливіших з цих джерел була ідея симетрії, і зокрема зв'язок між симетрією і збереженими змінними. Цей тип відносин був вперше розроблений на початку 20 століття німецьким математиком Еммі Ньотером в контексті класичної механіки. Однак її ідею легше висловити і використовувати в квантовій механіці, ніж в класичній механіці. Еммі Нётер показала, що існує зв'язок між симетріями системи та збереженими динамічними змінними. Ця ідея природно називається теоремою N öther.
У класичній механіці частинка пов'язана або обмежена певною областю, якщо її сумарна енергія перевищує потенційну енергію тільки в цій області. У квантовій механіці хвилі матерії також можуть бути обмежені з тієї ж причини, хоча обмеження часто менш досконале, ніж у класичному випадку. У цьому розділі ми розглянемо наслідки хвильового ув'язнення. Спочатку ми розглянемо так звану «частинку в коробці» в одному просторовому вимірі. Ми виявляємо, що обмежені частинки можуть приймати тільки дискретні енергетичні значення. Коли ув'язнення не є ідеальним, ми бачимо, як квантова механічна частинка може просочуватися через потенційний енергетичний бар'єр, який є класично непроникним. Рух частинки по круговому кільцю призводить нас до іншої форми ув'язнення і введення кутового моменту. Це підводить нас нарешті до обговорення внутрішнього або спінового моменту моменту елементарних частинок.
Підручник - Складні хвилі
До цих пір ми представляли квантові механічні плоскі хвилі синусоїдними та косинусними функціями, так само, як і з іншими типами хвиль. Однак плоскі хвилі матерії не можуть бути по-справжньому представлені синусами та косинусами. Натомість нам потрібні математичні функції, в яких зміщення хвилі є складним, а не реальним. Це вимагає введення трохи нової математики, яку ми вирішуємо в першу чергу. Використовуючи наш новий математичний інструмент, ми можемо дослідити дві найважливіші ідеї в квантовій механіці; (1) зв'язок між законами симетрії та збереження та (2) динаміку просторово обмежених хвиль.
Комплексне число\(z \) - це сума дійсного числа і уявного числа. Уявне число - це просто дійсне число, помножене на\(i \) ≡ (- 1) 1 2. Таким чином, ми можемо написати\(z \) =\(a \) +\(ib \) для будь-якого комплексу\(z\), де\(a \) і\(b \) є реальними. Величини\(a\) і\(b \) є реальними і уявними частинами\(z\), іноді пишуться Re (\(z\)) і Im (\(z\)).
Квантова механіка вимагає, щоб хвильові функції були складними, тобто володіти реальною та уявною частинами. Плоскі хвилі в квантовій механіці фактично приймають форму\(ψ \) = exp [\(i\)(\(kx \)-\(ωt\))], а не, скажімо, cos (\(kx \)-\(ωt\)). Причиною цього є необхідність розрізняти хвилі з позитивними і негативними частотами. Якщо замінити\(k \) і\(ω \) з -\(k \) і -\(ω \) у вигляді косинуса, отримаємо cos (-\(kx \) +\(ωt\)) = cos [- (\(kx \)-\(ωt\))] = cos (\(kx \)-\(ωt\)). Іншими словами, зміна знака\(k \) і\(ω \) призводить до відсутності зміни хвилі, вираженої у вигляді косинусної функції. Два квантових механічних стани, один з хвильовим числом\(k \)\(ω \) і частотою, а інший з -\(k \) і -\(ω\), дають невиразні хвильові функції і тому представляли б фізично невиразні стани. Таким чином, форма косинуса недостатньо гнучка для представлення квантових механічних хвиль. З іншого боку, якщо замінити\(k \) і\(ω \) з їх негативами в складній експоненціальній формі плоскої хвилі ми отримаємо\(ψ \) = exp [-\(i\) (\(kx \)-\(ωt\))], який відрізняється від exp [\(i\)(\(kx \)-) \(ωt\))]. Ці дві хвильові функції помітні і, таким чином, відповідають різним фізичним станам.
Не відразу очевидно, що складна експоненціальна функція забезпечує коливальну поведінку, необхідну для представлення плоської хвилі. Однак комплексну експоненту можна виразити через синуси і косинуси за допомогою рівняння Ейлера:
\[exp(iϕ) = cos(ϕ) + isin(ϕ) (Euler’s equation). \label{9.1}\]
Якщо визначити\(r \) = (\(a\)2 +\(b\) 2) 1 2 і\(ϕ \) = тан - 1 (\(b∕a\)), то альтернативний спосіб вираження комплексу число\(z \) =\(r\) exp (\(iϕ\)), що за рівнянням Ейлера дорівнює\(r\) cos (\(ϕ\)) +\(ir\) sin (\(ϕ\)). Порівняння показує, що\(a \) =\(r\) cos (\(ϕ\)) і\(b \) =\(r\) sin (\(ϕ\)). Таким чином, комплексне число можна розглядати як точку в\(a\) -\(b \) площині з декартовими координатами\(a \)\(b \) і полярними координатами\(r \) і\(ϕ\). The\(a\) -\(b \) площина називається складною площиною.
Тепер ми бачимо, як складна хвильова функція являє собою коливання. Якщо\(ψ \) = exp [\(i\)(\(kx\)-\(ωt\))], комплексна функція\(ψ\) (\(x,t\)) рухається навколо одиничного кола в комплексній площині як\(x \) і\(t \) змінюється, як показано на малюнку 9.1. Це контрастує з коливанням назад і вперед по горизонтальній осі складної площини, представленої cos (\(kx \)-\(ωt\)).
Ми не представимо формального доказу рівняння Ейлера - ви в кінцевому підсумку побачите його у своєму курсі обчислення. Однак може бути корисно відзначити, що\(ϕ \) похідні exp (\(iϕ\)) та cos (\(ϕ\)) +\(i\) sin (\(ϕ\)) мають однакову поведінку:
\[ d ---exp(iϕ) = iexp (iϕ ); dϕ \label{9.2} \]
\[ d dϕ-[cos(ϕ ) + i sin(ϕ )] = - sin(ϕ ) + icos(ϕ ) = i[cos(ϕ) + isin (ϕ)]. \label{9.3} \]
(У другому з цих рівнянь ми замінили знак мінус перед функцією синуса на\(i\) 2, а потім витягли загальний коефіцієнт\(i\).) Таким чином,\(ϕ \) похідна обох цих функцій повертає функцію знову раз\(i\). Це сильний натяк на те, що exp (\(iϕ\)) і cos (\(ϕ\)) +\(i\) sin (\(ϕ\)) - це різні способи представлення однієї і тієї ж функції.
Вказуємо комплексний\(z \) спряжений комплексного числа надстрочной зірочкою, тобто.,\(z\) *. Його отримують шляхом заміни\(i \) на -\(i\). Таким чином, (\(a \)+\(ib\)) * =\(a\) -\(ib\). Абсолютний квадрат комплексного числа - це число, умножене його складне сполучення:
\[|z|2 = |a + ib|2 ≡ (a + ib)(a - ib) = a2 + b2 = r2. \label{9.4}\]
Зверніть увагу, що абсолютний квадрат комплексної експоненціальної функції дорівнює одному:
\[ 2 |exp(iϕ)| = exp (iϕ)exp (- iϕ) = exp (iϕ - iϕ) = exp (0) = 1. \label{9.5}\]
У квантовій механіці абсолютний квадрат хвильової функції в будь-якій точці виражає відносну ймовірність знаходження пов'язаної частинки в цій точці. Таким чином, ймовірність знаходження частинки, представленої плоскою хвилею, рівномірна в просторі. Протипоставте це з відносною ймовірністю, пов'язаною з синусоїдою: | sin (\(kx \)-\(ωt\)) | 2 = sin 2 (\(kx \)-\(ωt\)). Це варіюється від нуля до одиниці, в залежності від фази хвилі. «Хвилястість» у складній експоненціальній площині хвилі знаходиться у фазі, а не в величині хвильової функції.
Потрібен ще один шматок математики. Комплексний спряжений рівняння Ейлера дорівнює
\[exp(- iϕ) = cos(ϕ) - isin(ϕ). \label{9.6}\]
Прийняття суми та різниці цього з вихідним рівнянням Ейлера призводить до виразу синуса та косинуса через комплексні експоненціальні:
\[cos(ϕ ) = exp(iϕ) +-exp(--iϕ)- sin(ϕ) = exp-(iϕ)---exp-(--iϕ). 2 2i \label{9.7}\]
Ми не звикли, що складні числа з'являються у фізичних теоріях, і важко уявити, як ми вимірюємо таке число. Однак все, що можна спостерігати, походить від прийняття абсолютного квадрата хвильової функції, тому ми маємо справу лише з дійсними числами в експериментах.
Симетрія і квантова механіка
Ідея симетрії відіграє величезну роль у фізиці. Ми вже використовували аргументи симетрії в теорії відносності — застосування принципу відносності для отримання дисперсійного відношення для хвиль релятивістської матерії є саме таким аргументом. У цьому розділі ми починаємо досліджувати, як симетрія може бути використана для покращення нашого розуміння квантової механіки.
Частинка
Для нашого першого прикладу ми беремо випадок вільної частинки в квантовій механіці, тобто частинки, яка не підлягає силі. Хвильова функція для вільної частинки певного імпульсу та енергії\(E\) задається
\[ψ = exp [i(kx - ωt )] = exp [i(Πx - Et)∕¯h\label{free particle}\]. \ етикетка {9.8}\]
Для цієї хвильової функції \(ψ\)| | 2 = 1 всюди, тому ймовірність знаходження частинки в будь-якому місці простору і часу рівномірна. Це контрастує з розподілом ймовірностей, який виникає, якщо припустити, що вільна частинка має\(ψ \) хвильову функцію = cos [(\(x \)-\(Et\))\(∕\)\(ℏ\)]. У цьому випадку |\(ψ\) | 2 = cos 2 [(\(x \)-\(Et\))\(∕\)\(ℏ\)], який змінюється в залежності від положення і часу і не відповідає рівномірному розподілу ймовірностей.
Симетрія і визначеність
Квантова механіка - це імовірнісна теорія, в тому сенсі, що прогнози, які вона робить, говорять нам, наприклад, про ймовірність знаходження частинки десь у просторі. Якщо ми нічого не знаємо про попередню історію частинки, і якщо немає фізичних обмежень, які б зробили більш імовірним, що частинка знаходиться в одній точці вздовж\(x \) осі, ніж будь-яка інша, то розподіл ймовірностей повинен бути\(P\) (\(x\)) =\(constant\).
Це приклад аргументу симетрії. Виражений більш формально, він стверджує, що якщо застосовуються вищевказані умови, то розподіл ймовірностей повинен підпорядковуватися умові\(P\)\(P\) (\(x \)+\(D\)\(x\)) = () для будь-якого постійного значення\(D\). Єдине можливе\(P\) (\(x\)) в даному випадку -\(P \) =\(constant\). Мовою фізики, якщо немає нічого, що дає частинці більш високу ймовірність опинитися в одній точці, а не в іншій, то ймовірність не залежить від положення і система інваріантна при зміщенні в\(x\) напрямку.
Вищевказаного аргументу недостатньо для квантової механіки, оскільки, як ми дізналися, фундаментальною величиною, що описує частинку, є не розподіл ймовірностей, а хвильова функція\(ψ\) (\(x\)). Таким чином, хвильова функція, а не розподіл ймовірностей повинна бути величиною, яка є інваріантною при зміщенні, тобто,\(ψ\) (\(x \)+\(D\)) =\(ψ\) (\(x\)).
Ця умова виявляється занадто обмежувальним, оскільки має на увазі, що\(ψ\) (\(x\)) =\(constant\), тоді як ми знаємо, що одновимірна плоска хвиля, яка описує частку з рівномірною ймовірністю бути знайденою в будь-якому місці вздовж\(x \) осі, має вигляд\(ψ\) (\(x\)) = exp (\(ikx\)). (Для простоти ми тимчасово ігноруємо залежність від часу.) Якщо ми зробимо підстановку\(x \) →\(x \) +\(D\) в плоску хвилю, отримаємо exp [\(ik\)(\(x \)+\(D\))] = exp (\(ikx\)) exp (\(ikD\)). Таким чином, хвильова функція технічно не інваріантна при зміщенні, в тому, що зміщена хвильова функція множиться на коефіцієнт exp (\(ikD\)). Однак розподіл ймовірностей зміщеної хвильової функції все ще дорівнює одиниці всюди, тому змін у тому, що ми спостерігаємо, немає. Таким чином, при визначенні інваріантності при зміщенні дозволено ігнорувати зміни хвильової функції, які полягають лише у множенні її на комплексну константу з абсолютним значенням одиниці. Така мультиплікативна константа називається фазовим фактором.
Легко переконати себе методом проб і помилок або більш витонченими засобами, що єдиною формою хвильової функції\(ψ\) (\(x\)), яка задовольняє умові\(ψ\) (\(x \)+\(D\)) =\(ψ\) (\(x\)) × (фазовий фактор) є\(ψ\) (\(x\)) = \(A\)exp (\(ikx\)) де\(A \) є (можливо складною) константою. Це якраз у вигляді складної експоненціальної площини хвилі з хвильовим числом\(k\). Таким чином, не тільки комплексна експоненціальна хвильова функція інваріантна при зміщеннях у спосіб, заданий вище, це єдина хвильова функція, яка є інваріантною до переміщень. Крім того, фазовий коефіцієнт, який з'являється для\(D \) зміщення такої плоской хвилі, набуває вигляду exp (\(iC\)\(ikD\)) = exp (), де\(k \) - хвильове число плоской хвилі.
В якості експерименту давайте подивимося, чи інваріантний хвильовий пакет під зміщенням. Визначимо хвильовий пакет, що складається з двох плоских хвиль:
\[ψ (x) = exp(ik1x) + exp(ik2x). \label{9.9}\]
Здійснення підміни\(x \) →\(x \) +\(D \) в цьому випадку призводить до
\[ψ(x + D ) = exp [ik1(x + D )] + exp [ik2(x + D )] = exp (ik1x)exp (ik1D ) + exp(ik2x)exp (ik2D ) ⁄= [exp (ik1x) + exp (ik2x )] × (phase factor). \label{9.10} \]
Неможливість запису\(ψ\) (\(x \)+\(D\)) = () ×\(ψ\) (фазовий фактор\(x\)) надає правдоподібність твердженню, що єдина комплексна експоненціальна є єдино можливою формою хвильової функції, яка є інваріантною при зміщенні.
Зверніть увагу, що хвильовий пакет не має певного хвильовогочисла, а значить, імпульсу. Зокрема, хвильовий пакет являє собою суму складних експоненціальних з хвильовими числами\(k\) 1 і\(k\) 2, що означає, що асоційована частка може мати або імпульс 1 =\(ℏ\)\(k\) 1 або 2 =\(ℏ\)\(k\) 2. Це має сенс з точки зору принципу невизначеності — для однієї плоскої хвилі невизначеність у положенні повна, а невизначеність імпульсу дорівнює нулю. Для хвильового пакету невизначеність у положенні зменшується, а невизначеність імпульсу - ненульова. Як ми бачили, цю ідею можна перенести далі: певна величина імпульсу повинна бути пов'язана з абсолютно невизначеною ймовірністю розподілу в положенні, тобто., з\(P \) =\(constant\). Це відповідає хвильовій функції, яка має вигляд складної експоненціальної площини хвилі. Однак така плоска хвиля інваріантна при зміщенні\(D\), за винятком мультиплікативного фазового фактора exp (\(ikD\)), який не має фізичних наслідків, оскільки зникає при отриманні розподілу ймовірностей. Таким чином, ми бачимо, що інваріантність при зміщенні хвильової функції і певне значення імпульсу пов'язані, в тому, що кожен має на увазі інше:
\[invariance under displacement ⇐ ⇒ definite momentum \label{9.11}\]
Ідея потенційної енергії була введена в попередньому розділі. Зокрема, ми виявили, що якщо загальна енергія постійна, то імпульс не може бути постійним при наявності просторово змінної потенційної енергії. Це означає, що хвильове число, а значить і довжина хвилі коливань в хвильовій функції також змінюються залежно від положення. Просторова неоднорідність потенційної енергії породжує просторову неоднорідність в хвильовій функції, а значить і невизначений імпульс.
Вищевказаний аргумент може бути поширений на інші змінні, крім імпульсу. Зокрема, оскільки часова залежність складної експоненціальної плоскої хвилі становить exp (-\(iωt\)) = exp (-\(iEt∕\)\(ℏ\)), де\(E \) сумарна енергія, ми маємо за аналогією з вищевказаним аргументом, що
\[invariance under time shift ⇐⇒ de finite energy. \label{9.12}\]
Таким чином, інваріантність хвильової функції при зміщенні в часі має на увазі певне значення енергії пов'язаної частинки.
У попередньому розділі ми припускали, що частота (а отже, і енергія) є певною і постійною для частинки, що проходить через область змінної потенційної енергії. Зараз ми бачимо, що це припущення виправдане лише в тому випадку, якщо потенційна енергія не змінюється з часом. Це пов'язано з тим, що мінлива в часі потенційна енергія виключає можливість інваріантності під час зсуву часу.
Інваріантність
Ми бачили кілька прикладів інваріантності в квантовій механіці. Настав час більш точно визначитися з цим поняттям. Квантова механічна хвильова функція вважається інваріантною при деякому перетворенні, якщо перетворена хвильова функція спостережно не відрізняється від оригіналу.
У наведених вище прикладах перетворення здійснюється заміною\(x \) на\(x \) +\(D \) у випадку зміщення в просторі і аналогічним чином\(t \) шляхом заміни на\(t \) +\(T\) для переміщення в часі. Однак ідея трансформації є набагато більш загальною; інші приклади будуть обговорюватися в міру їх виникнення.
Ідея «спостережливо не розрізнити» може бути складною. Наприклад, якщо деяке перетворення призводить до нової хвильової функції, яка є старою хвильовою функцією разів постійний фазовий фактор, то нова хвильова функція спостережно не відрізняється від старої. Це пов'язано з тим, що фізичні вимірювання фіксують фазові відмінності між різними частинами хвильових функцій (подумайте про те, як працюють інтерферометри), але не абсолютні фази. Коефіцієнт постійної фази зникає при цьому різницевому розрахунку. Однак якщо мультиплікативний фазовий фактор, створений деяким перетворенням, є функцією положення, то різниця фаз між різними частинами хвильової функції змінюється в результаті перетворення. Хвильова функція не є інваріантною при цьому перетворенні.
Сумісні змінні
Ми вже знаємо, що певні значення певних пар змінних не можуть бути отримані одночасно в квантовій механіці. Наприклад, невизначеність позиції та імпульсу пов'язані принципом невизначеності — певне значення позиції передбачає невизначене значення імпульсу і навпаки. Якщо одночасно можна отримати певні значення двох змінних, то ми називаємо ці змінні сумісними. Якщо ні, то змінні несумісні.
Якщо хвильова функція частинки інваріантна під зміщеннями, пов'язаними з обома змінними, то змінні сумісні. Наприклад, комплексна експоненціальна плоска хвиля, пов'язана з вільною частинкою, є інваріантною при переміщеннях як у просторі, так і в часі. Оскільки імпульс пов'язаний з космічними переміщеннями, а енергія з переміщеннями часу, імпульс і енергія є сумісними змінними для вільної частинки.
Сумісність і збереження
Змінні, сумісні з енергією, мають особливий статус. Хвильова функція, яка відповідає певному значенню такої змінної, є інваріантною до зміщень у часі. Іншими словами, хвильова функція не змінюється при цьому зміщенні, за винятком тривіального фазового фактора. Таким чином, якщо хвильова функція також є інваріантною до якогось іншого перетворення в певний час, вона є інваріантною до цього перетворення протягом усього часу. Змінна, пов'язана з цим перетворенням, тому зберігає своє певне значення протягом усього часу — тобто, вона зберігається.
Наприклад, плоска хвиля має на увазі певну величину енергії, і, таким чином, є інваріантною під час переміщень. За часом\(t \) = 0 він також інваріантний при\(x\) зміщеннях, що відповідає тому, що він являє собою частинку з відомим значенням імпульсу. Однак, оскільки імпульс та енергія сумісні для вільної частинки, хвильова функція буде представляти однакове значення імпульсу в усі інші часи. Іншими словами, якщо імпульс визначений при\(t \) = 0, він буде певним у всі пізніше, і, крім того, матиме те саме значення. Саме так в квантовій механіці виражається збереження імпульсу (і, власне, збереження будь-якої іншої змінної, сумісної з енергією).
Симетрії та змінні
У сучасній квантовій фізиці відкриття нових симетрій призводить до нових динамічних змінних. У задачах ми показуємо, як це відбувається для симетрій парності (\(x \)→-\(x\)), реверсу часу\(t \) →-\(t\)) та сполучення заряду (обмін частинками з античастинками). Одним з ключових прикладів цього був розвиток кваркової теорії матерії, яка виходила з спостереження, що обмін певними групами елементарних частинок залишив Всесвіт приблизно незмінним, а це означає, що Всесвіт був (приблизно) симетричним під цими розв'язками.
Обмежені хвилі матерії
Обмеження хвилі обмеженою просторовою областю призводить до досить своєрідної поведінки - хвиля може комфортно вписатися в обмежену область лише в тому випадку, якщо частота хвилі, а отже, і пов'язана енергія частинок, набуває обмеженого набору можливих значень. Це походження знаменитого квантування енергії, з якого виходить «квант» в квантовій механіці. Ми вивчимо два типи ув'язнення: обмеження положення через потенційну енергетичну яму та обертальне обмеження через те, що обертання об'єкта через 2\(π\) радіани повертає об'єкт до початкової орієнтації.
Частинка в коробці
Тепер ми уявляємо, як повинна вести себе частинка, обмежена областю 0 \(x \)≤ ≤\(a \) на\(x \) осі. Як і при зміщенні гітарної струни, хвильова функція повинна дорівнювати нулю при\(x \) = 0 і\(a\), т. е., на кінцях гітарної струни. Одна комплексна експоненціальна плоска хвиля не може задовольнити цю умову, оскільки | exp [\(i\)(\(kx \)-\(ωt\))] | 2 = 1 всюди. Однак суперпозиція (зі знаком мінус) лівої та правої біжучих хвиль створює стоячу хвилю, в якій хвильова функція розділяється на функцію простору поодинці раз функцію часу поодинці.
\[ψ = exp[i(kx - ωt)] - exp [i(- kx - ωt)] = 2iexp(- iωt)sin(kx). \label{9.13}\]
Зверніть увагу, що залежність від часу все ще є складною експоненціальною, що означає, що \(ψ\)| | 2 не залежить від часу. Це гарантує, що ймовірність знаходження частки десь в коробці залишається постійною з часом. Це також означає, що хвильовий пакет відповідає певній енергії\(E \) =\(ℏ\)\(ω\).
Оскільки ми взяли різницю, а не суму плоских хвиль, умова\(ψ \) = 0 вже задовольняється при\(x \) = 0. Щоб задовольнити його при\(x \) =\(a\), ми повинні мати\(ka \) =\(nπ\), де\(n \) = 1\(, \) 2\(, \) 3\(,\)\(…\). Таким чином, абсолютне значення хвильового числа має приймати дискретні значення.
\[ nπ- kn = a , n = 1,2,3,.... \label{9.14}\]
(Числа хвиль двох плоских хвиль рівні плюс або мінус це абсолютне значення відповідно.) З цього випливає, що абсолютне значення імпульсу частинки дорівнює n =\(ℏ\)\(k\) n =\(nπ\)\(ℏ\)\(∕a\), що в свою чергу означає, що енергія частинки повинна бути
\[En = (Π2nc2 + m2c4 )1∕2 = (n2 π2¯h2c2∕a2 + m2c4 )1∕2, \label{9.15}\]
де\(m \) - маса частинок. У нерелятивістській межі це стає
\[ 2 2 2 2 En = Π-n-= n-π-¯h-- (non-relativistic) 2m 2ma2 \label{9.16} \]
де ми скинули енергію відпочинку\(mc\) 2, оскільки це постійне зміщення. У ультрарелятивістському випадку, коли ми можемо ігнорувати масу частинок, ми знаходимо
\[E = |Π |c = n-π¯hc (zero mass ). n n a \label{9.17}\]
Форми хвильових функцій для перших трьох значень частинки в коробці проілюстровані на малюнку 9.2.\(n \)
В обох межах енергія набуває лише певний набір можливих значень. Це називається квантуванням енергії, а ціле число\(n \) називається квантовим числом енергії. У нерелятивістської межі енергія пропорційна\(n\) 2, тоді як в ультрарелятивістському випадку енергія пропорційна\(n\).
Ми можемо графічно представити дозволені рівні енергії для частинки в коробці за допомогою діаграми енергетичного рівня. Така схема показана на малюнку 9.3 для нерелятивістського випадку.
Один з аспектів цієї проблеми заслуговує більш пильного погляду. Рівняння (9.13) показує, що хвильова функція для цієї задачі є суперпозицією двох плоских хвиль, відповідних моментам 1 = +\(ℏ\)\(k \) і 2 = -\(ℏ\)\(k \) і тому є своєрідним хвильовим пакетом. Таким чином, хвильова функція не є інваріантною при зміщенні і не відповідає певному значенню імпульсу — абсолютне значення імпульсу є певним, але його ознакою немає. Відповідно до рецепту Фейнмана, рівняння 9.13} говорить нам, що амплітуда частинки в коробці має імпульс +\(ℏ\)\(k \) є exp [\(i\)(\(kx \)-\(ωt\))], тоді як амплітуда для того, щоб вона мала імпульс -\(ℏ\)\(k \) є - exp [\(i\)(-\(kx \) -\(ωt\))]. Абсолютний квадрат суми цих амплітуд дає нам відносну ймовірність знаходження частинки в положенні\(x\):
\[P(x ) = |2iexp (- iωt) sin(kx )|2 = 4 sin2(kx ). \label{9.18}\]
Яке з двох можливих значень імпульсу частинка набуває невідомо, так само, як неможливо в принципі знати, через яку щілину частинка проходить у двох щілинних інтерференціях. Якщо експеримент робиться для вимірювання імпульсу, то хвильова функція необоротно змінюється, так само, як інтерференційна картина в задачі з двома щілинами руйнується, якщо однозначно визначається щілина, через яку проходить частка.
Бар'єрне проникнення
На відміну від ситуації в класичній механіці, квантова механіка дозволяє кінетичній енергії\(K \) бути негативною. Це робить імпульс (рівний (2\(mK\)) 1 2 в нерелятивістському випадку) уявним, що в свою чергу породжує уявне хвильове число.
Розберемо природу хвилі з уявним хвильовимчислом. Припустимо, що\(k \) =\(iκ \) в складній експоненціальній площині хвиля,\(κ \) де реальна:
\[ψ = exp[i(kx - ωt)] = exp(- κx - iωt) = exp (- κx )exp(- iωt). \label{9.19}\]
Хвильова функція не коливається в просторі, коли\(K \) =\(E \) -\(U < \) 0, але зростає або розпадається експоненціально з\(x\), залежно від знака\(κ\).
Для частинки, що рухається вправо, з позитивом\(k \) в дозволеній області,\(κ\) виявляється позитивною, а розчин розпадається вправо. Таким чином, частинка, що наближається на потенційний енергетичний бар'єр зліва (тобто при русі вправо) матиме свою амплітуду хвилі в класично забороненій області, як показано на малюнку 9.4. Якщо цей розпад відбувається дуже швидко, то результат практично не відрізняється від класичного результату — частка не може проникнути в заборонену область в жодній мірі. Однак якщо тління відбувається повільно, то є розумний шанс знайти частку в забороненому регіоні. Якщо заборонена область кінцева за протяжністю, то амплітуда хвилі буде невеликою, але ненульовою на її правій межі, маючи на увазі, що частка має кінцевий шанс повністю пройти через класичну заборонену область. Цей процес називається бар'єрним проникненням.
Імовірність проникнення частинки через бар'єр - абсолютний квадрат амплітуди після бар'єру, поділеного на квадрат амплітуди перед бар'єром. Таким чином, у випадку хвильової функції, проілюстрованої в рівнянні 9.19}, ймовірність проникнення дорівнює
\[P = |ψ (d)|2∕|ψ(0)|2 = exp(- 2κd) \label{9.20}\]
де\(d \) - товщина бар'єру.
Швидкість експоненціального розпаду з\(x \) в забороненому регіоні пов'язана з тим, наскільки негативним\(K \) є в цьому регіоні. Так як
\[ Π2 ¯h2k2 ¯h2κ2 - K = U - E = - ----= - -----= -----, 2m 2m 2m \label{9.21} \]
ми знаходимо, що
\[ ( )1∕2 κ = 2mB-- ¯h2 \label{9.22} \]
де потенційний енергетичний бар'єр\(B \) ≡-\(K \) =\(U \) -\(E\). Чим менше,\(B \) тим менше\(κ\), що призводить до менш швидкого занепаду хвильової функції с\(x\). Це відповідає більш сильному проникненню бар'єру. (Зверніть увагу,\(B \) що спосіб визначено, він позитивний у заборонених регіонах.)
Якщо енергетичний бар'єр дуже високий, то експоненціальний занепад хвильової функції відбувається дуже швидко. При цьому хвильова функція йде майже до нуля на кордоні між дозволеним і забороненим регіонами. Ось чому ми вказуємо хвильову функцію, щоб вона була нульовою на стінках для частинки в коробці. Ці стіни діють фактично як нескінченно високі потенційні бар'єри.
Бар'єрне проникнення має важливе значення в ряді природних явищ. Певні види радіоактивного розпаду і розщеплення важких ядер регулюються цим процесом.
Орбітальний кутовий момент
Інший тип руху зв'язаного стану виникає, коли частинка обмежена рухатися по колу. (Уявіть собі намистину, що ковзає по круглої петлі з дроту, як показано на малюнку 9.5.) Ми можемо визначити\(x \) в цьому випадку як довжину шляху навколо дроту і пов'язати його з кутом\(θ\):\(x \) =\(Rθ\). Для плоской хвилі у нас є
\[ψ = exp[i(kx - ωt)] = exp[i(kR θ - ωt )]. \label{9.23}\]
Ця плоска хвиля відрізняється від нормальної площини хвилі для руху вздовж декартової осі тим, що ми повинні мати\(ψ\) (\(θ\)) =\(ψ\) (\(θ \)+ 2\(π\)). Це може статися тільки в тому випадку, якщо окружність циклу\(πR\), 2, є цілим числом довжин хвиль,\(m \) тобто, якщо 2\(πR∕λ \) =\(m \) де ціле число. Однак, оскільки 2\(π∕λ \) =\(k\), ця умова стає\(kR \) =\(m\).
Оскільки =\(ℏ\)\(k\), вищевказане умова можна записати m\(R \) =\(m\)\(ℏ\). Кількість
\[Lm ≡ ΠmR \label{9.24}\]
називається кутовий імпульс, що веде до нашого кінцевого результату,
\[Lm = m ¯h, m = 0,±1, ±2, .... \label{9.25}\]
Ми бачимо, що кутовий момент може приймати тільки значення, які є цілими кратними\(ℏ\). Це являє собою квантування моменту моменту, і\(m \) в даному випадку називається квантовим числом моменту моменту. Зверніть увагу, що це квантове число відрізняється від енергетичного квантового числа для частинки в коробці тим, що нульові та негативні значення допускаються.
Енергію нашої намистини на петлі з дроту можна виразити через кутовий момент:
\[ Π2 L2 Em = --m- = ---m-2-. 2M 2M R \label{9.26} \]
Це означає, що кутовий імпульс і енергія є сумісними змінними в даному випадку, що ще більше означає, що кутовий імпульс є збереженою змінною. Подібно до того, як певні значення лінійного імпульсу пов'язані з інваріантністю при перекладах, певні значення кутового моменту пов'язані з інваріантністю при обертаннях. Таким чином, ми маємо
\[invariance under rotation ⇐ ⇒ definite angular momentum \label{9.27}\]
для кутового моменту.
Потрібно коротко розглянути питання про кутовий момент в трьох вимірах. Кутовий момент - це фактично вектор, орієнтований перпендикулярно до петлі дроту в прикладі, який ми обговорюємо. Напрямок вектора визначається за допомогою варіації на правилі правої руки: завийте пальці у напрямку руху намистини навколо петлі (правою рукою!). Орієнтація вектора кутового моменту визначається напрямком, в якому вказує великий палець. Це говорить вам, наприклад, що кутовий імпульс на малюнку 9.5 вказує на сторінку.
У квантовій механіці можна виміряти одночасно квадрат довжини вектора кутового моменту і одну складову цього вектора. Дві різні компоненти кутового моменту не можуть бути одночасно виміряні через принцип невизначеності. Однак довжина вектора моменту моменту може вимірюватися одночасно з однією складовою. Таким чином, в квантовій механіці кутовий момент повністю задається, якщо відома довжина і одна складова вектора кутового моменту.
Малюнок 9.6 ілюструє вектор кутового моменту, пов'язаний з кулькою, що рухається на дротяній петлі, яка нахилена від горизонталі. Також показаний один\(z \) компонент (прийнятий як компонент). З причин, які ми не можемо дослідити тут, квадрат довжини вектора кутового моменту\(L\) 2 квантується наступними значеннями:
\[ 2 2 L l = ¯h l(l + 1), l = 0,1,2,.... \label{9.28}\]
Один компонент (скажімо,\(z \) компонент) кутового моменту квантується так само, як і момент імпульсу в двовимірному випадку, за винятком того, що\(l \) діє як верхня межа на можливі значення |\(m\) |. Іншими словами, якщо квадрат довжини вектора кутового моменту дорівнює\(ℏ\) 2\(l\) (\(l \)+ 1), то\(z \) компонент може приймати значення
\[Lzm = ¯hm, m = - l,- l + 1,...,l - 1, l. \label{9.29}\]
Величина\(l \) називається квантовим числом моменту моменту, тоді як\(m \) називається орієнтацією або магнітним квантовим числом, останнє з історичних причин.
Кутовий момент
Розглянутий вище тип кутового моменту пов'язаний з рухом частинок по орбітах. Однак виходить, що навіть нерухомі частинки можуть володіти кутовим імпульсом. Це називається спіновим кутовим імпульсом. Спінове квантове число\(s \) відіграє роль,\(l \) аналогічну для спінового моменту моменту, тобто квадрат вектора спінового кутового імпульсу частинки дорівнює
\[ 2 2 L s = ¯h s(s + 1). \label{9.30}\]
Квантове число\(m\) s орієнтації спина аналогічно пов'язане з\(s\):
\[Lzs = ¯hms, ms = - s,- s + 1,...,s - 1,s. \label{9.31}\]
Кутовий момент обертання для елементарної частинки абсолютно законсервований, тобто він ніколи не може змінитися. Таким чином, значення\(s \) - це внутрішня властивість частинки. Основна відмінність між спіновим і орбітальним кутовим імпульсом полягає в тому, що спінове квантове число може приймати більше значень, тобто,\(s \) = 0\(, \)\(, \) 1\(∕\) 2 1\(, \) 3\(∕\)\(, \) 2 2\(, \) 5\(∕\) 2\(,\)\(…\).
Частинки з цілими значеннями спіна\(s \) = 0\(, \) 1\(, \) 2\(,\)\(…\) називаються бозонами на честь індійського фізика Сатьендри Натха Бозе. Частинки з напівцілими значеннями спіна\(s \) = 1\(∕\)\(∕\) 2\(, \) 3\(∕\) 2\(, \) 5 2\(,\)\(…\) називаються ферміонами на честь італійського фізика Енріко Фермі. Як ми побачимо пізніше, бозони та ферміони відіграють дуже різні ролі у Всесвіті.
Проблеми
- Припустимо, що частка представлена хвильовою функцією\(ψ \) = sin (\(kx \)-\(ωt\)) + sin (\(kx \)-\(ωt\)).
- Використовуйте тригонометрію для спрощення цієї хвильової функції.
- Обчислити\(x \) і\(t \) залежність ймовірності знаходження частинки по квадрату хвильової функції.
- Поясніть, що говорить цей результат про часову залежність ймовірності знаходження частки. Чи має це сенс?
- Повторіть наведену вище задачу для частинки, представленої хвильовою функцією\(ψ \) = exp [\(i\)(\(kx \)-\(ωt\))] + exp [\(i\)(\(kx \)-\(ωt\))].
- Визначте, чи інваріантна хвильова функція\(ψ\) (\(x\)) = exp (\(iCx\)2) при зміщенні в тому сенсі, що зміщена хвильова функція відрізняється від вихідної хвильової функції лише фазовим фактором.
- Подібно до того, як інваріантність при підстановці\(x \) →\(x \) +\(D \) асоціюється з імпульсом, інваріантність при заміщенні\(x \) →-\(x \) пов'язана з квантовою механічною змінною, яка називається парністю, позначається\(P\). Однак, на відміну від імпульсу, який може приймати будь-яке числове значення, парність може приймати тільки два можливих значення, ± 1. Парність хвильової функції\(ψ\) (\(x\)) дорівнює +1 if\(ψ\) (-\(x\)) =\(ψ\) (\(x\)), тоді як парність дорівнює - 1 if\(ψ\) (-\(x\)) = -\(ψ\) (\(x\)). Якщо\(ψ\) (\(x\)) не задовольняє жодне з цих умов, то воно не має певного значення паритету.
- Що таке паритет\(ψ \) = sin (\(kx\))? З\(ψ \) = cos (\(kx\))? Кількість\(k \) - постійна.
- Is\(ψ\) (\(x\)) = cos (\(kx\)) інваріантний при підстановці\(x \) =\(x \) +\(D \) для всіх можливих значень\(D\)? Чи має ця хвильова функція певне значення імпульсу?
- Показати, що хвильова функція з певним значенням імпульсу не має певного значення парності. Чи сумісні змінні імпульсу та парності?
- Розуміючи, що cos (\(kx \)-\(ωt\)) можна записати термінами складних експоненціальних функцій, дають фізичну інтерпретацію значення вищевказаної косинусоїдальної хвильової функції. Зокрема, які можливі значення імпульсу та енергії пов'язаної частинки?
- Операція реверсу часу\(T \) робить підстановку\(t \) →-\(t\). Подібно до парності, час реверсування може приймати лише значення ± 1. Чи відповідає симетрія хвильової функції при перевороті часу, тобто.,\(ψ\) (-\(t\)\(t\)) =\(ψ\) (), певному значенню енергії? Підказка: Будь-яка хвильова функція, що відповідає певному значенню енергії,\(E \) повинна мати вигляд\(ψ \) =\(A\) exp (-\(iEt∕\)\(ℏ\)), де не\(A \) є функцією часу\(t\). (Чому?)
- Операція\(C \) приймає складний кон'югат хвильової функції, тобто робить підстановку\(i \) →-\(i\). У сучасній квантовій механіці це відповідає взаємозамінним частинкам і античастинкам, і називається кон'югацією заряду. Що робить комбінована операція CPT зі складною плоской хвилею, тобто, з певним хвильовим вектором і частотою?
- Складіть діаграму енергетичного рівня для випадку безмасової частинки в коробці.
- Порівняйте | | для основного стану нерелятивістської частинки в коробці розміру\(a \) з Δ, отриманого з принципу невизначеності в даній ситуації. Підказка: Що ви повинні взяти для Δ\(x\)?
- Уявіть, що більярдний стіл має нескінченно високий обід навколо нього. Для цієї задачі припустимо, що\(ℏ\) = 1 кг м 2 с - 1.
- Якщо стіл довжиною 1\(.\) 5 м і якщо маса більярдної кулі\(M \) = 0\(.\) 5 кг, яка енергія нижчого або наземного стану більярдної кулі? Підказка: Незважаючи на те, що більярдний стіл двовимірний, розглядайте це як одновимірну проблему. Також ставитеся до проблеми нерелятивістично і ігноруйте внесок енергії спокою в загальну енергію.
- Енергія, необхідна для підняття кулі над ободом висоти\(H \) проти сили тяжіння,\(MgH \) дорівнює\(U \)\(g \) = 9\(.\) 8 м с - 2. Яка висота обода робить гравітаційну потенційну енергію рівною енергії стану землі більярдної кулі, розрахованої вище?
- Якщо обод насправді вдвічі вище, ніж розрахований вище, але має товщину всього 0\(.\) 1 м, визначте ймовірність проникнення кульки в обід.
Малюнок 9.7: Реальна частина хвильової функції\(ψ\), що відповідає фіксованій сумарній енергії\(E\), що відбувається в області просторово змінної потенційної енергії\(U\) (\(x\)). Зверніть увагу, як\(λ \) змінюється довжина хвилі в міру зміни кінетичної енергії\(K \) =\(E \) -\(U \).
_________________________________
- Реальна частина хвильової функції частинки з позитивною енергією,\(E\) що проходить через область негативної потенційної енергії, показана на малюнку 9.7.
- Якщо сумарна енергія однозначно\(E\), яка залежність цієї хвильової функції від часу?
- Чи є хвильова функція інваріантною при зміщенні в просторі в цьому випадку? Чому чи чому ні?
- Чи відповідає ця хвильова функція певному значенню імпульсу? Чому чи чому ні?
- Чи сумісний імпульс з енергією в даному випадку? Чому чи чому ні?
- Якщо знову припустити, що\(ℏ\) = 1 кг м 2 с - 1, які можливі швидкості іграшкового поїзда масою 3 кг, що біжить навколо кругової колії радіусом 0\(.\) 8 м?
- Якщо частинка нульової маси, що ковзає навколо кругового циклу радіуса,\(R \) може приймати кутовий момент\(L\) m =\(m\)\(ℏ\) де\(m \) ціле число, які можливі кінетичні енергії частинки? Підказка: Пам'ятайте, що\(L \) =\(R\).
Глава 10 Динаміка множинних частинок
Поки ми розглядали лише динаміку однієї частинки, що піддається зовнішньо нав'язаній потенційній енергії. Частинка не має ніякого способу впливу на цей зовнішній агент. У реальному світі частинки взаємодіють один з одним. У цьому розділі ми дізнаємося, як це відбувається.
Ми спочатку перепишемо другий закон Ньютона з точки зору імпульсу. Це корисно при подальшому розгляді третього закону Ньютона, який призводить до принципу збереження імпульсу. Зіткнення між частинками та поведінка ракет та конвеєрних стрічок потім вивчаються як застосування законів збереження до більш ніж однієї частинки.
Імпульс і другий закон Ньютона
До цього моменту ми заявляли другий закон Ньютона в його умовному вигляді,\(F\) =\(m\)\(a\). Однак у нерелятивістському випадку\(m\)\(a\) =\(md\)\(u\)\(∕dt \) =\(d\) (\(m\)\(u\))\(∕dt\), тому ми також можемо записати другий закон Ньютона як
\[F = dp- (Newton ’s second law ) dt \label{10.1}\]
де\(p\) =\(m\)\(u\) - нерелятивістський кінетичний імпульс. Ця форма другого закону Ньютона насправді ближче до початкового затвердження закону Ньютона. Він також має ту перевагу, що це правильно навіть у релятивістському випадку, коли релятивістське визначення кінетичного імпульсу,\(p\) =\(m\)\(u\)\(∕\) (1 -\(u\) 2\(∕c\) 2) 1 2 (як визначено раніше), підставляється.
Третій закон Ньютона
Третій закон Ньютона стверджує, що якщо частка А чинить силу\(F\) на частинку В, то частка В чинить силу -\(F\) на частинку А. третій закон Ньютона дає можливість застосовувати другий закон Ньютона до систем частинок без урахування детальних взаємодій між частинками всередині системи. Наприклад, якщо ми (довільно) визначимо систему на малюнку 10.1 як частинки A і B всередині пунктирних ліній, то ми можемо розділити сили, що діють на ці частинки, на внутрішню і зовнішню частини,
\[FA = FA -internal + FA -external = dpA-, dt \label{10.2}\]\[FB = FB -internal + FB -external = dpB-. dt \label{10.3}\]
Складання цих рівнянь разом призводить до того, що\(F\) чиста сила мережі дорівнює
\[ d- FA -internal + FA -external + FB -internal + FB -external = dt(pA + pB ). \label{10.4}\]
Однак внутрішніми взаємодіями в даному випадку є А, що діють на B і B, що діють на А. ці сили рівні за величиною, але протилежні в напрямку, тому вони скасовуються, залишаючи нас з чистою силою, рівною сумі зовнішніх частин,\(F\) net =\(F\) A - зовнішній +\(F\) B - зовнішній. Зовнішні сили на малюнку 10.1 - це сила С на А і сила С на Б. Визначаючи сумарний кінетичний імпульс системи як суму моментів A і B,\(p\) tot =\(p\) A +\(p\) B, вище рівняння стає
\[ dptot Fnet = -----, dt \label{10.5} \]
який виглядає так само, як другий закон Ньютона для однієї частинки, за винятком того, що тепер він застосовується до системи частинок (A і B в даному випадку) в цілому. Цей аргумент легко узагальнюється до будь-якої кількості частинок всередині і поза системою. Так, наприклад, незважаючи на те, що футбольний м'яч складається з мільярдів атомів, ми впевнені, що сили між атомами всередині футбольного м'яча скасовуються, а траєкторія м'яча в цілому визначається виключно зовнішніми силами, такими як гравітація, опір вітру, тертя з землею та удари футболу гравці.
Пам'ятайте, що для двох сил, щоб бути третьою парою закону, вони повинні впливати на різні частинки. Крім того, якщо одним членом пари є сила частинки А, що діє на частинку B, то інший повинен бути силою частки B, що діє на частинку А. Контрприкладом буде гравітація і висхідна нормальна сила, що діє на масу, що сидить на столі; ці сили рівні і протилежні в стаціонарному випадку , Але діють на один і той же об'єкт, а тому не складають третю юридичну пару. Однак висхідна нормальна сила столу на масі і спадна нормальна сила маси на столі були б третьою парою закону.
Збереження імпульсу
Якщо всі зовнішні сили на системі дорівнюють нулю, то рівняння 10.5} зменшується до
\[ptot = const (isolated system ). \label{10.6}\]
Система частинок, що не діють на неї зовнішніх сил, називається ізольованою. Третій закон Ньютона таким чином говорить нам, що кінетичний імпульс ізольованої системи не змінюється з часом. Цей закон називається збереженням імпульсу.
Зіткнення
Розглянемо тепер ситуацію, при якій дві частинки стикаються один з одним. Виходів цього зіткнення може бути кілька, з яких ми вивчимо два:
- Дві частинки пружно стикаються, по суті відскакуючи один від одного.
- Дві частинки злипаються, в результаті чого утворюється одна частинка, або одна частинка розпадається на дві частинки. Це нееластичні процеси.
В обох перерахованих вище випадках зберігається енергія і імпульс. Ми припускаємо, що сили, що діють між частинками, мають короткий діапазон, так що за винятком моменту зіткнення, нам не потрібно турбуватися про потенційну енергію або потенційний імпульс - вся енергія знаходиться у вигляді спокою плюс кінетична енергія, крім цього короткого інтервалу, і всі моменти є кінетичними моментами.
Через принцип відносності ми вільні розглядати зіткнення в будь-якій зручній системі відліку. Потім ми можемо перетворити результати в будь-який контрольний кадр, який нам подобається. Взагалі кажучи, найбільш зручною системою відліку для розгляду є той, в якому загальний імпульс двох частинок дорівнює нулю. Заради простоти ми розглядаємо лише зіткнення в одному вимірі.
Пружні зіткнення
Припустимо, частка з масою\(m\) \(u\)1 і початковою швидкістю 1 в центрі імпульсного кадру, тобто, система відліку, в якій сумарний імпульс дорівнює нулю, пружно стикається з іншою частинкою маси \(m\)2 з початковою швидкістю\(u\) 2. Моменти двох частинок є
\[p = ----m1u1------ p = ----m2u2------. 1 (1 - u21∕c2)1∕2 2 (1 - u22∕c2)1∕2 \label{10.7}\]
У центрі імпульсу кадру ми повинні мати
\[p1 = - p2. \label{10.8}\]
На малюнку 10.2 показано, що відбувається при зіткненні цих двох частинок. Перша частинка набуває імпульсу\(p\) 1 ′, а друга набуває імпульсу\(p\) 2 ′. Збереження імпульсу говорить нам, що сумарний імпульс після зіткнення такий же, як і до зіткнення, а саме нуль, тому
\[ ′ ′ p1 = - p2. \label{10.9}\]
У центрі імпульсу кадру ми знаємо, що |\(p\) 1 | = |\(p\) 2 | і ми знаємо, що два вектори імпульсу вказують в протилежних напрямках. Аналогічно |\(p\) 1 ′| = |\(p\) 2 ′|. Однак ми поки не знаємо, як\(p\) 1 ′ пов'язаний з\(p\) 1. Збереження енергії,
\[E1 + E2 = E ′1 + E ′2, \label{10.10}\]
дає нам цю інформацію. Зверніть увагу, що якщо\(p\) 1 ′ = -\(p\) 1, то\(E\) 1 ′ 2 =\(p\) 1 ′ 2 \(c\)2 +\(m\) 1 2\(c\) 4 =\(p\) 1 2\(c\) 2 +\(m\) 1 2\(c\) 4 =\(E\) 1 2. Припускаючи позитивні енергії, ми маємо\(E\) 1 ′ =\(E\) 1. Якщо\(p\) 2 ′ = -\(p\) 2, то ми можемо аналогічно зробити висновок, що\(E\) 2 ′ =\(E\) 2. Якщо ці умови виконуються, то рівняння 10.10}. Тому повноцінним рішенням проблеми є:
\[ ′ ′ p1 = - p 1 = - p2 = p2 ≡ p \label{10.11}\]
і
\[E = E ′ = (p2c2 + m2 c4)1∕2 E = E ′ = (p2c2 + m2 c4)1∕2. 1 1 1 2 2 2 \label{10.12}\]
Іншими словами, частинки просто обмінюються моментами.
На лівій панелі малюнка 10.2 показано, що відбувається при зіткненні, коли маси двох стикаються частинок рівні. Якщо\(m\) 1 =\(m\) 2, то вхідні і вихідні швидкості двох частинок однакові, про що вказують зворотні нахили світових ліній. З іншого боку, якщо\(m\) 1\(> m\) 2, то швидкість частинки 2 більше швидкості частинки 1, як показано на правій панелі малюнка 10.2.
Припустимо, ми хочемо переглянути результати пружного зіткнення в опорному кадрі, в якому частка 2 спочатку нерухома. Все, що нам потрібно зробити, це перетворити швидкості в опорну рамку, що рухається з початковою швидкістю частинки 2, як показано на малюнку 10.3. Робимо це релятивістично додаючи\(U \) = -\(u\) 2 до кожної швидкості. (Зверніть увагу, що швидкість\(U \) рухомого кадру є позитивною, оскільки\(u\) 2 від'ємна.) Використовуючи формулу релятивістської швидкості трансляції, ми знаходимо, що
\[ ′ ′ v1 = --u1 +-U--- v′ = --u1-+-U--- v′ = --u2 +-U--- 1 + u1U∕c2 1 1 + u′1U ∕c2 2 1 + u ′2U∕c2 \label{10.13} \]
де\(u\) 1,\(u\) 1 ′,\(u\) 2 і\(u\) 2 ′ вказують швидкості в оригіналі, центр імпульсу опорного кадру і\(v\) 1,\(v\) 1 ′ і т.д., вказують швидкості в перетвореному кадрі.
В особливому випадку, коли маси двох частинок рівні один одному, ми маємо\(v\) 1 = 2\(U∕\) (1 +\(U\) 2\(∕c\) 2),\(v\) 1 ′ = 0, і \(v\)2 ′ = 2\(U∕\) (1 +\(U\) 2\(∕c\) 2) =\(v\) 1. Таким чином, коли маси рівні, частинки просто обмінюються швидкостями.
Якщо швидкості нерелятивістські, то замість релятивістських рівнянь, викликаних вище,\(U \) можна використовувати простіший закон перетворення Галілея\(v \) =\(u \) +.
Непружні зіткнення
Нееластичне зіткнення - це таке, при якому частинки, що виходять із зіткнення, не такі, як частинки, що йдуть в нього. Непружні зіткнення зберігають як загальний імпульс, так і енергію так само, як це роблять пружні зіткнення. Однак, на відміну від пружних зіткнень, непружні зіткнення, як правило, не зберігають загальну кінетичну енергію частинок, оскільки деяка енергія спокою зазвичай створюється або руйнується.
На малюнку 10.4 показані основні будівельні блоки непружних зіткнень. Можна розглядати навіть найскладніші непружні зіткнення, що складаються з композитів всього двох процесів, створення однієї частинки з двох і розпаду однієї частинки на дві.
Розглянемо кожен з них в центрі імпульсу кадру. В обох випадках одна частинка повинна бути нерухомою в цьому кадрі, оскільки вона несе загальний імпульс системи, який повинен бути нульовим. За збереженням імпульсу, якщо частка 1 в лівій панелі малюнка 10.4 має імпульс\(p\), то імпульс частки 2 дорівнює -\(p\). Якщо дві частинки мають маси\(m\) 1 і\(m\) 2, то їх енергії\(E\) 1 = (\(p\)2\(c\) 2 +\(m\) 1 2\(c\) 4) 1 2 і\(E\) 2 = (\(p\)2\(c\) 2 + \(m\)2 2\(c\) 4) 1 і 2. Енергія частинки 3, отже,\(E\) 3 =\(E\) 1 +\(E\) 2, і оскільки вона знаходиться в стані спокою, вся її енергія знаходиться у вигляді «\(mc\)2» або енергії спокою, і тому маса цієї частинки
\[m3 = (E1 + E2)∕c2 (center of momentum frame ) 2 2 2 1∕2 2 2 21∕2 = (p ∕c + m 1) + (p ∕c + m 2) = m1 [1 + p2∕(m21c2)]1∕2 + m2 [1 + p2∕(m22c2)]1∕2. \label{10.14} \]
Останній рядок у вищевказаному рівнянні показує, що\(m\) 3\(> m\) 1 +\(m\) 2, оскільки воно має вигляд\(m\) 1\(A \) +\(m\) 2 \(B \)де\(B \) обидва\(A \) і більше одиниці. Таким чином, створюється енергія спокою в кількості Δ\(E\) спокою = (\(m\)3 -\(m\) 1 -\(m\) 2)\(c\) 2.
Власне, легко обчислити масу частинки 3 в наведеному вище випадку з будь-якої системи відліку до тих пір, поки в цьому кадрі відомі моменти і енергії частинок 1 і 2. За збереженням енергії і імпульсу\(E\) 3 =\(E\) 1 +\(E\) 2 і\(p\) 3 =\(p\) 1 +\(p\) 2. Крім того,\(E\) 3 2 =\(p\) 3 2\(c\) 2 +\(m\) 3 2\(c\) 4, тому ми можемо вирішити для\(m\) 3:
\[m = [(E + E )2∕c4 - (p + p ) ⋅ (p + p )∕c2]1∕2 (any frame ). 3 1 2 1 2 1 2 \label{10.15}\]
На правій панелі малюнка 10.4 показаний процес розпаду частинок. Це лише зворотний процес створення частинок, і весь аналіз, який ми зробили для створення, справедливий для розпаду частинок, за винятком того, що енергія спокою перетворюється на кінетичну енергію, а не навпаки.
Ракети та конвеєрні стрічки
Зазвичай, коли ми визначаємо систему, до якої повинен застосовуватися другий закон Ньютона, система закрита в тому сенсі, що маса не може увійти або вийти з системи. Однак іноді зручно працювати з відкритими системами, для яких це не відповідає дійсності. Класичним прикладом є ракета, де вихлопні гази виходять з системи, тим самим зменшуючи масу ракети з часом.
Відкриті системи можна проаналізувати, якщо імпульс вважається величиною, яка враховується стільки, скільки гроші обліковуються на банківському рахунку. Банківський рахунок може змінюватися трьома способами: гроші можуть бути внесені на рахунок, їх можна зняти з рахунку, а сума може зростати або зменшуватися як наслідок виплати відсотків або комісій. Аналогічно, кількість імпульсу в системі може змінюватися в результаті потрапляння маси в систему, маси, що виходить з системи, і сил, що діють на систему. Отже, часова швидкість зміни імпульсу в системі
\[ ( ) ( ) dp dp dp dt-= F + dt- - dt- , in out \label{10.16} \]
де\(F \) чиста сила на системі, (\(dp∕dt\)) in - імпульс за одиницю часу, доданий масою, що надходить в систему, і (\(dp∕dt\)) out - сума, втрачена за одиницю часу при виході маси з системи. У нерелятивістському випадку (\(dp∕dt\)) in = in (\(dm∕dt\))\(u\) in і (\(dp∕dt\)) out =\(u\) out (\(dm∕dt\)) out , де (\(dm∕dt\)) in - маса, що надходить в систему за одиницю часу зі швидкістю\(u\) in і (\(dm∕dt\)) out - маса за одиницю часу виходу з системи зі швидкістю\(u\) з.
Для нерелятивістських швидкостей імпульс системи можна записати як\(p \) =\(mu \) так, що
\[dp-= dm-u + m du-. dt dt dt \label{10.17}\]
Для завершення аналізу нам знадобиться облік маси, що надходить і виходить з системи:
\[ ( ) ( ) dm-- dm-- dm-- dt = dt - dt . in out \label{10.18} \]
Давайте подивимося, як застосувати це до ракети, для якої всі швидкості нерелятивістські. Як показує малюнок 10.5, ракета викидає потік відпрацьованих газів. Система визначається пунктирною коробкою і включає в себе ракету і частину відпрацьованих газів всередині коробки. Реакція на імпульс, що здійснюється в цьому потоці газу, - це те, що змушує ракету прискорюватися. Відзначимо, що (\(dm∕dt\)) in = 0 так як в систему не надходить маса, і (\(dm∕dt\)) out =\(R\), швидкість, з якою маса викидається ракетою у вигляді відпрацьованих газів. Припускається, що ракета рухається вправо зі швидкістю\(V \) і газ викидається зі швидкістю\(u\) х щодо ракети, а це означає, що її фактична швидкість після викиду дорівнює\(V \) -\(u\) х. Ми називаємо\(u\) x швидкість вихлопних газів. Зверніть увагу, що\(V \) -\(u\) х може бути як позитивним, так і негативним, в залежності від того, наскільки\(V\) великий.
Прирівнявши масу ракети до маси системи, знаходимо, що\(R \) = -\(dm∕dt\). Рівняння балансу імпульсу 10.16} стає\(dp∕dt \) = - (\(V \)-\(u\) x)\(R\). Сила на ракеті насправді дорівнює нулю, тому термін сили не входить в рівняння балансу імпульсу. Це неінтуїтивно, тому що ми звикли, що прискорення є результатом сили. Однак ніщо, включаючи викинутий газ, насправді не штовхає на систему, тому ми дійсно повинні зробити висновок, що сили немає - вся зміна імпульсу системи виникає внаслідок викиду газу з протилежним імпульсом. 1
Нарешті, ми бачимо, що\(dp∕dt \) = (\(dm∕dt\))\(V \) +\(m\) (\(dV∕dt\)) = -\(RV \) +\(m\) (\(dV∕dt\)). Прирівнювання цього до результатів розрахунку імпульсного балансу дає нам -\(RV \) +\(m\) (\(dV∕dt\)) = - (\(V \)-\(u\) x)\(R\). Рішення для прискорення\(dV∕dt \) призводить до
\[dV- = uxR-- (rocket acceleration). dt m \label{10.19}\]
Таким чином, прискорення ракети залежить від швидкості вихлопу газу, що викидається, швидкості викиду газу, і маси ракети.
Малюнок 10.6 ілюструє інший тип проблеми відкритої системи. Бункер скидає пісок на стрічку конвеєра зі швидкістю\(R \) кілограмів в секунду. Стрічка конвеєра рухається вправо з (нерелятивістської) швидкістю,\(V \) а пісок скидається в кінці. \(F \)Яка сила потрібна для того, щоб конвеєрна стрічка рухалася з постійною швидкістю, припускаючи, що сам механізм конвеєра без тертя? У цьому випадку (\(dm∕dt\)) in = (\(dm∕dt\)) out =\(R\). Крім того, оскільки система, окреслена пунктирною лінією, знаходиться в сталому стані,\(dp∕dt \) = 0.
Ключем до розуміння цієї проблеми є те, що пісок надходить в систему з нульовою горизонтальною швидкістю, але виходить з системи з горизонтальною швидкістю конвеєрної стрічки,\(V \). Таким чином, рівняння балансу імпульсу
\[0 = F - VR \label{10.20}\]
і сила
\[F = VR (force on conveyor belt). \label{10.21}\]
Ця сила служить для прискорення піску до швидкості руху конвеєрної стрічки.
Проблеми
- Уявіть собі блок маси, що\(M \) спирається на плиту під впливом сили тяжіння, як показано на малюнку 10.7.
- Визначте силу пластини на блок,\(N\) б, і силу блоку на плиті,\(N\) р.
- Створіть, яка з трьох сил\(M\)\(g\),\(N\) b, і\(N\) p, утворюють третю пару закону Ньютона.
Малюнок 10.7: Блок маси, що\(M \) піддається гравітаційній\(M\)\(g\) силі, спираючись на плиту. Зусилля блоку на плиті становить\(N\) p, в той час як сила пластини на блоці -\(N\) b.
_________________________________
- Повторіть попередню проблему, припускаючи, що блок і плита знаходяться в елеваторі, що прискорюється вгору з прискоренням\(a\).
- Випрямити нерозуміння третього закону Ньютона, неявного в питанні «Якщо сила коня на возі дорівнює силі візка на коні, чому що-небудь коли-небудь йде куди завгодно»? Вивчіть, зокрема, умови, при яких система кінно-візка розганяється.
- Човен штовхач (маса\(M\)) на Міссісіпі штовхає дві баржі (кожна маса\(m\)) зі стійкою швидкістю, як показано на малюнку 10.8. Кожна баржа піддається силі опору водою\(F\) B. Розглянемо лише горизонтальні складові сили в наступному.
- Яка сумарна горизонтальна сила води по системі баржа-човна? Поясніть.
- Який напрямок і величина сили човна-штовхача на баржу 1? Поясніть.
Малюнок 10.8: Баржі штовхаються човном-штовхачем на Міссісіпі. Кожна баржа відчуває силу опору\(F\) b.
_________________________________
- Поїзд з двигуном маси\(M \) і 2 вантажні вагони, кожен з маси\(m\), розганяється вправо з прискоренням\(a \) по горизонтальній колії, як показано на малюнку 10.9. Припустимо, що два вантажних вагони котяться з незначним тертям. Розглянемо лише горизонтальні складові сили нижче.
- Знайдіть напрямок і величину сили рейок на двигуні і вкажіть систему, до якої застосований другий закон Ньютона.
- Знайдіть напрямок і величину сили двигуна на першому автомобілі і вкажіть систему, до якої застосований другий закон Ньютона.
- Знайдіть напрямок і величину сили першого автомобіля на другому автомобілі і вкажіть систему, до якої застосований другий закон Ньютона.
- Знайдіть напрямок і величину сили другого автомобіля на першому автомобілі і вкажіть закон, який використовується для отримання цієї сили.
Малюнок 10.9: Двигун і два вантажних вагони розганяються вправо.
_________________________________
- Автомобіль і причіп спускаються з пагорба, як показано на малюнку 10.10. Припустимо, що причіп котиться без тертя і що тертя повітря можна ігнорувати. Враховуйте тільки сили, паралельні дорожньому покриттю.
- Обчислити силу дороги на автомобіль, якщо система автомобіля-причіп, показана на малюнку 10.10, рухається вниз по височині з постійною швидкістю.
- Обчислити зусилля причепа на автомобіль в перерахованих вище умовах.
- Якщо водій знімає ногу з гальма і пропускає автомобіль без тертя, перерахуйте силу причепа на автомобіль.
Малюнок 10.10: Автомобіль і причіп, що спускаються з пагорба.
_________________________________
- Розглянемо одновимірне пружне зіткнення між частинками мас\(m\) 1 і\(m\) 2. Якщо частка 2 спочатку нерухома, який діапазон значень повинен мати\(m\) 1\(∕m\) 2, щоб початкова частинка відскочила назад вздовж своєї початкової доріжки після зіткнення? (Робіть цю проблему нерелятивістично.)
- Стаціонарний піон (маса\(M\)) розпадається на мюон (масу\(m < M\)) і нейтрино (безмасовий).
- Що таке (повністю релятивістський) імпульс мюона після розпаду?
- Що таке енергія нейтрино?
- При пружному зіткненні, розглянутому в центрі імпульсу кадру, енергія кожної частинки зберігається індивідуально. Чи вірно це для того ж процесу, що розглядається з системи відліку, в якій одна з частинок спочатку нерухома?
- Космічний зонд наближається до планети в -\(x \) напрямку, вигинається навколо неї під впливом потужної гравітації планети (консервативної сили) і відступає від планети в\(x \) напрямку +, як видно на малюнку 10.11. Планета рухається в\(x \) напрямку + зі швидкістю\(V \), в той час як космічний зонд спочатку рухається в -\(x \) напрямку зі швидкістю\(u\) 1. Яка його швидкість\(u\) 2 в\(x \) напрямку + після такого близького наближення до планети? Ставтеся до цієї проблеми нерелятивістично. Підказка: Спочатку перетворіть до центру маси кадру, в якому планета по суті нерухома. Відпрацюйте взаємодію зонда і планети в цьому кадрі. Потім перетворіть назад до вихідного еталонного кадру. Припустимо, що маса зонда незначна порівняно з масою планети.
Малюнок 10.11: Космічний зонд наближається до планети, вигинається навколо неї і спрямовується в зворотному напрямку.
_________________________________
- Два астероїди, кожен з масою 10 10 кг і початковою швидкістю 10 5 м с - 1, стикаються головою на. Вся каша застигає в одну велику масу. Скільки створюється маса спокою (енергія спокою, поділена на\(c\) 2)?
- Два рівних предмета, обидва з масою\(m\), стикаються і злипаються. Перед зіткненням одна маса нерухома, а інша рухається зі швидкістю\(v\). Далі припустимо, що швидкості повністю релятивістські.
- Обчислити загальний імпульс і енергію (включаючи енергію спокою) двох мас перед зіткненням.
- Обчислити масу\(M \) комбінованої системи після зіткнення, враховуючи перетворення енергії в масу.
- Якісно поясніть, чому пожежнику потрібно штовхнути вперед на пожежному шлангу, щоб він тримався нерухомим. Підказка: Вода тече швидше після того, як вона виходить з сопла шланга, ніж раніше.
- Вирішити рівняння 10.19} для\(V \) як функції\(m\), припускаючи, що\(V \) = 0 і\(m \) =\(m\) 0 при\(t \) = 0. Підказка: Оскільки\(R \) = -\(dm∕dt\), у нас є\(R∕m \) = -\(d\) ln (\(m\))\(∕dt\).
- }
- Пляшки наповнюються безалкогольним напоєм на заводі розливу, як показано на малюнку 10.12. Пляшки сидять на шкалі, яка використовується для визначення того, коли слід перекрити потік безалкогольних напоїв. Якщо бажана маса пляшки плюс безалкогольний напій після наповнення є\(M\), яку вагу повинна читати шкала, коли пляшка заповнена? Швидкість, з якою маса додається в пляшку, є\(R \) і швидкість її надходження в пляшку становить\(V \).
Малюнок 10.12: Пляшка наповнюється безалкогольним напоєм за швидкістю\(R\). Рідина надходить у пляшку зі швидкістю\(V \).
_________________________________
- Міжзоряний космічний зонд має фронтальну область\(A\), початкову масу\(M\) 0 та початкову швидкість\(V\) 0, яка є нерелятивістською. Тонкий газ між зірками має масову щільність\(ρ\). Ці молекули газу прилипають до зонда, коли вони потрапляють на нього. Знайдіть прискорення зонда. Підказка: У системі відліку, в якій газ нерухомий, чи змінюється імпульс космічного зонда з часом? Чи має його маса?
- Світловий промінь з потужністю\(J \) потрапляє на пластину, яка орієнтована нормально на промінь. Обчисліть силу, необхідну для утримання пластини на місці, якщо
- пластина повністю поглинає світло, а
- пластина повністю відбиває світло.
Підказка: Фотони безмасові, тому імпульс фотона з енергією\(E \) є\(E∕c\). Таким чином, імпульс в одиницю часу потрапляння на пластину становить\(J∕c\).
- Знайдіть прискорення ракети, коли вихлопний «газ» насправді є лазерним променем потужності\(J\). Припустимо, що ракета рухається з нерелятивістськими швидкостями і що зменшення маси через втрату енергії в лазерному промені мізерно мало.
Глава 11 Обертальна динаміка
Ми вже бачили квантову механічну обробку моменту моменту і динаміки обертання. У цьому розділі ми вивчаємо ці предмети в класичному нерелятивістському контексті. Спочатку ми визначимо поняття крутного моменту і моменту моменту, щоб зрозуміти орбітальний рух однієї частинки. Далі ми досліджуємо дві частинки в довільному русі і дізнаємося, як кінетична енергія і момент моменту поділяються між орбітальною і внутрішньою складовими. Дві частинки, закріплені на кінцях легкого стрижня, складають гантель, яка служить прототипом для обертання жорстких тіл. Потім ми бачимо, як те, що ми дізналися для двох частинок, поширюється на довільну кількість частинок. Нарешті, ми досліджуємо фізику структур в статичній рівновазі.
Перш ніж ми почнемо, нам потрібно поширити наші знання про вектори до крос-добутку.
Підручник - Крос-продукт
Існує два способи множення двох векторів разом: крапковий добуток і перехресний добуток. Ми вже вивчили точковий добуток двох векторів, в результаті чого виходить скалярне або єдине число.
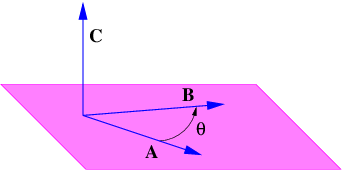
Перехресний добуток двох векторів призводить до третього вектора і записується символічно наступним чином:
\[C = A × B. \label{11.1}\]
Як показано на малюнку 11.1, перехресний добуток двох векторів перпендикулярно площині, визначеній цими векторами. Однак це не говорить нам, чи результуючий вектор на малюнку 11.1 вказує вгору з площини або вниз. Ця неоднозначність вирішується за допомогою правого правила:
- Направте нескручені пальці правої руки уздовж напрямку першого вектора\(A\).
- Повертайте руку до тих пір, поки не зможете згорнути пальці в напрямку другого вектора\(B\).
- Ваш витягнутий великий палець тепер вказує у напрямку поперечного вектора добутку\(C\).
Величина перехресного добутку задається
\[|C | = |A ||B |sin(θ), \label{11.2}\]
де \(A\)| | і \(B\)| - величини і\(B\),\(A\) і\(θ \) кут між цими двома векторами. Зверніть увагу, що величина перехресного добутку дорівнює нулю, коли вектори паралельні або антипаралельні, і максимальна, коли вони перпендикулярні. Це контрастує з точковим добутком, який є максимальним для паралельних векторів і нульовим для перпендикулярних векторів.
Зверніть увагу, що перехресний добуток не коммутірует, тобто важливий порядок векторів. Зокрема, легко показати за допомогою правого правила, що
\[A × B = - B × A. \label{11.3}\]
Альтернативний спосіб обчислення перехресного добутку найбільш корисний, коли два вектори виражаються через компоненти, i. е.,\(A\) = (\(A\)x\(,A\) y\(.A\) z) і\(B\) = (\(B\) х\(,B\) у\(,B\) г):
\[Cx = AyBz - AzBy Cy = AzBx - AxBz Cz = AxBy - AyBx. \label{11.4} \]
Зверніть увагу, що після того, як ви отримаєте перше з цих рівнянь, інші два можна отримати циклічно перестановкою індексів, тобто,\(x \) →\(y\),\(y \) →\(z\), і\(z \) →\(x\). Це корисно як допоміжний засіб пам'яті.
Крутний момент і кутовий момент
Крутний момент - це дія сили\(F\) на масу,\(M \) яка спонукає її обертатися навколо якоїсь точки, званої походженням. Визначено
\[τ = r × F, \label{11.5}\]
де\(r\) - положення маси щодо початку, як показано на малюнку 11.2.
Зверніть увагу, що крутний момент дорівнює нулю в ряді обставин. Якщо сила вказує безпосередньо в бік або від початку, поперечний твір дорівнює нулю, що призводить до нульового крутного моменту, навіть якщо сила ненульова. Аналогічно, якщо\(r\) = 0, крутний момент дорівнює нулю. Таким чином, сила, що діє на початку, не виробляє крутного моменту. Обидві ці межі мають сенс інтуїтивно, оскільки жоден не спонукає масу обертатися навколо походження.
Кутовий імпульс маси\(M \) щодо точки О дорівнює
\[L = r × p, \label{11.6}\]
де\(p\) звичайний кінетичний імпульс маси. 1 Кутовий імпульс дорівнює нулю, якщо рух об'єкта знаходиться безпосередньо у напрямку або від початку, або якщо він розташований біля початку.
Якщо взяти перехресний добуток вектора положення і другого закону Ньютона, то отримаємо рівняння, яке пов'язує крутний момент і кутовий момент:
\[ dp d dr r × F = r × --- = --(r × p ) ----× p. dt dt dt \label{11.7} \]
Другий член в правій частині вищевказаного рівняння дорівнює нулю, оскільки\(d\)\(r\)\(∕dt\) дорівнює швидкості маси, яка паралельна її імпульсу, а поперечний добуток двох паралельних векторів дорівнює нулю. Таким чином, це рівняння можна записати
\[ dL τ = -dt (Newton ’s second law for rotation ). \label{11.8}\]
Це обертальна версія другого закону Ньютона.
Як для крутного моменту, так і для кутового моменту розташування початку є довільним, і, як правило, вибирається для максимальної зручності. Однак необхідно вибирати однакове походження як для крутного моменту, так і для моменту моменту моменту.
Для випадку центральної сили, тобто тієї, яка діє уздовж лінії центрів між двома об'єктами (наприклад, гравітацією), часто існує особливо зручний вибір походження. Уявіть собі планету, що обертається навколо Сонця, як показано на малюнку 11.3. Якщо походження розміщено в центрі Сонця (яке передбачається не рухатися під впливом сили тяжіння планети), то крутний момент, що чиниться на планету силою тяжіння Сонця, дорівнює нулю, а значить, кутовий імпульс планети про центр Сонця постійний в часі. Жоден інший вибір походження не дасть цього зручного результату.
Ми вже знаємо про два фундаментальних закони збереження - енергії та лінійного імпульсу. Ми вважаємо, що кутовий імпульс аналогічно зберігається в ізольованих системах. Іншими словами, частинки можуть обмінюватися кутовим моментом між собою, але векторна сума моменту моменту всіх частинок в системі, ізольованої від зовнішніх впливів, повинна залишатися постійною.
Збереження кутового моменту не є автоматичним наслідком збереження лінійного імпульсу, хоча керівне рівняння 11.8} для кутового моменту походить від другого закону Ньютона. Як приклад, на малюнку 11.4 показана гіпотетична ситуація, в якій сила\(F\) 21 з\(M\) 1 на\(M\) 2 дорівнює за величиною, але протилежна за знаком\(F\) силі 12 \(M\)2 на\(M\) 1, тобто третій закон Ньютона дотримується, і сума моментів двох мас зберігається. Однак, оскільки сили нецентральні, кутовий імпульс мас не зберігається. Такий сценарій неможливий, якщо сили центральні.
Частинки
Припустимо, ми хочемо застосувати другий закон Ньютона до двох частинок, які розглядаються разом як єдина система. Як ми показали раніше, тільки зовнішні сили діють на сумарний імпульс,\(p\) сумарний =\(p\) 1 +\(p\) 2, двох частинок:
\[F = dptotal. external dt \label{11.9}\]
Давайте запишемо загальний нерелятивістський імпульс двох частинок особливим чином:
\[ ( M1v1 + M2v2 ) ptotal = M1v1 + M2v2 = Mtotal ----M--------- ≡ MtotalVcm, total \label{11.10} \]
де\(M\) всього =\(M\) 1 +\(M\) 2. Величина\(V\) см - швидкість центру мас і може бути виражена як похідна за часом положення центру мас,\(R\) см,
\[ dRcm Vcm = -----, dt \label{11.11} \]
де
\[ M1r1 + M2r2 Rcm = -------------. Mtotal \label{11.12} \]
Тепер ми бачимо, як кінетична енергія та кутовий імпульс двох частинок можуть бути розділені на дві частини, одна пов'язана з рухом центру маси двох частинок, інша пов'язана з рухом двох частинок відносно їх центру маси. На малюнку 11.5 показано графічно, як вектори\(r\) ′\(r\) 1 = 1 -\(R\) см і\(r\) ′ 2 =\(r\) 2 - визначаються\(R\) см. Ці вектори представляють положення двох частинок щодо центру мас. Підстановка на рівняння 11.12} показує, що\(M\) 1\(r\) ′ 1 +\(M\) 2\(r\) ′ 2 = 0. Це призводить до висновку, що\(M\) 1\(d\) 1 =\(M\) 2\(d\) 2 на малюнку 11.5. Визначимо також швидкість кожної маси щодо центру маси як\(v\) ′ 1 =\(d\)\(r\) ′ 1\(∕dt \) і\(v\) ′ 2 =\(d\) \(r\)′ 2\(∕dt\), і тому ми маємо\(M\) 1\(v\) ′ 1 +\(M\) 2\(v\) ′ 2 = 0.
Загальна кінетична енергія - це всього лише сума кінетичних енергій двох частинок,\(K \) =\(M\) \(v\)1 1 2\(∕\) 2 +\(M\) 2\(v\) 2 2\(∕\) 2, де\(v\) 1 і\(v\) 2 - величини відповідних векторів швидкостей. Заміна\(v\) 1 =\(V\) см +\(v\) ′ 1 і т.д., у формулу кінетичної енергії та перестановка врожайності
\[ 2 ′2 ′2 Ktotal = Ktrans + Kintern = [MtotalVcm∕2 ] + [M1v 1 ∕2 + M2v 2 ∕2]. \label{11.13}\]
Такі терміни, як\(V\) cm ⋅\(v\) ′ 1 скасувати, тому що\(M\) 1\(v\) ′ 1 +\(M\) 2\(v\) ′ 2 = 0.
Перший член у правій частині рівняння 11.13} у квадратних дужках - це кінетична енергія, яку мали б дві частинки, якби вся маса була зосереджена в центрі маси. Другий член - це кінетична енергія, обчислена щодо руху центру мас. Перша називається поступальною кінетичною енергією системи, а друга називається внутрішньою кінетичною енергією.
Кутовий імпульс системи - це всього лише сума кутових моментів двох частинок:\(L\) total =\(M\) \(r\)1 ×\(v\) 1 +\(M\) 2 ×\(r\) 2 ×\(v\) 2. Міркуючи, подібні до випадку кінетичної енергії, ми можемо переписати це як
\[L = L + L = [M R × V ] + [M r′× v′+ M r′× v ′]. total orb spin total cm cm 1 1 1 2 2 2 \label{11.14}\]
Перший член у квадратних дужках праворуч називається орбітальним моментом, тоді як другий термін називається спіновим кутовим імпульсом. Перший - це кутовий імпульс, який мала б система, якби вся маса була зосереджена в центрі маси, тоді як останній - кутовий імпульс руху навколо центру маси.
Цікаво, що ідея центру маси і відповідного розщеплення кінетичної енергії і моменту моменту моменту на орбітальну і спінову частини не має корисного релятивістського узагальнення. Це пов'язано з фактором\(γ \) ≡ (1 -\(v\) 2 2) - 1\(∕c\) 2 в релятивістському визначенні імпульсу,\(p\) =\(m\) \(v\)\(γ\), що означає, що
\[dmr -----⁄= p (relativistic case). dt \label{11.15} \]
Нерівна гантель
Поки що ми не встановили жодних обмежень на рухи двох частинок. Цікавий особливий випадок виникає, коли частинки з'єднуються легким жорстким стрижнем, що дає нам гантель. Щоб ще більше спростити речі, припустимо, що стрижень з'єднаний жорстко з нерухомою віссю в центрі маси двох частинок, як показано на малюнку 11.6. Тому маси, що становлять кінці гантелі, вільно обертаються колами навколо осі, але їм не дозволяється виконувати будь-який інший рух. Ключовим ефектом цього обмеження є те, що обидві маси обертаються навколо осі з однаковою кутовою частотою\(ω\).
Якщо частинки відповідно відстаней\(d\) 1 і\(d\) 2 від осі, то їх швидкості становлять\(v\) 1 =\(d\) 1\(ω \) і\(v\) 2 =\(d\) 2\(ω\). Таким чином, кінетична енергія обертової гантелі становить
\[Kintern = 1M1v2 + 1-M2v2 = 1Iω2 (fixed axle), 2 1 2 2 2 \label{11.16}\]
де\(I \) =\(M\) 1\(d\) 1 2 +\(M\) \(d\)2 2 називається моментом інерції. Аналогічно величина спінового моменту моменту, який є вектором, паралельним осі, дорівнює
\[Lspin = M1d1v1 + M2d2v2 = Iω (fixed axle). \label{11.17}\]
Нарешті, другим законом Ньютона для обертання стає
\[τ = dLspin = dIω- = I dω- (fixed axle), dt dt dt \label{11.18}\]
де\(τ \) - складова крутного моменту по осі обертання.
Зауважте, що крайній правий вираз у рівнянні 11.18} передбачає, що\(I \) це константа, яка є істинною лише в тому випадку, якщо\(d\) 1 і\(d\) 2 є постійними — тобто гантель повинен бути справді жорстким.
Частинки
Узагальнення від двох частинок до багатьох частинок досить легке в принципі. Якщо індексний\(i \) вказує значення величини для i й частинки, то центр маси задається
\[ --1---∑ Rcm = M Miri total i \label{11.19} \]
де
\[M = ∑ M . total i i \label{11.20}\]
Крім того, якщо ми визначимо\(r\) ′ i =\(r\) i -\(R\) см і т.д., то кінетична енергія якраз
\[K = M V 2 ∕2 + ∑ M v′2∕2 total total cm i i i \label{11.21}\]
і кутовий імпульс
\[ ∑ ′ ′ Ltotal = MtotalRcm × Vcm + Mir i × vi. i \label{11.22} \]
Іншими словами, як кінетична енергія, так і кутовий імпульс можна розділити на дві частини: одна частина пов'язана із загальним рухом системи, а інша обумовлена рухами компонентів системи щодо центру маси, так само, як і у випадку з гантелями.
Жорсткі тіла
Для жорсткого тіла, що обертається навколо нерухомої осі, момент інерції
\[ ∑ I = Mid2i, i \label{11.23} \]
де\(d\) i - перпендикулярна відстань i частинки від осі. Рівняння (11.16) - (11.18) справедливі для твердого тіла, що складається з безлічі частинок. Крім того, момент інерції в цьому випадку постійний, тому його можна вивести з похідної часу:
\[ dIω d ω τ = ---- = I--- = I α (fixed axle, constant I). dt dt \label{11.24} \]
Величина\(α \) =\(dω∕dt \) називається кутовим прискоренням.
Сума в рівнянні для моменту інерції може бути перетворена в інтеграл для безперервного розподілу маси. Ми не будемо переслідувати цього тут, а просто наводимо результати для ряду твердих предметів рівномірної щільності:
- Для обертання сфери маси\(M \) і радіуса\(R \) навколо осі, що пробиває її центр:\(I \) = 2\(MR\) 2\(∕\) 5.
- Для обертання циліндра маси\(M \) і радіуса\(R \) навколо його осі симетрії:\(I \) =\(MR\) 2\(∕\) 2.
- Для обертання тонкого стрижня маси\(M \) і довжини\(L \) навколо осі, перпендикулярної стрижню, що проходить через його центр:\(I \) =\(ML\) 2\(∕\) 12.
- Для обертання кільцевого кільця маси\(M\), внутрішній радіус\(R\) a, а зовнішній радіус\(R\) b навколо його осі симетрії:\(I \) =\(M\) (\(R\)a 2 +\(R\) б 2)\(∕\) 2.
Статика
Якщо жорстке тіло спочатку знаходиться в стані спокою, воно залишиться в стані спокою тоді і тільки в тому випадку, якщо сума всіх сил і сума всіх крутних моментів, що діють на тіло, дорівнюють нулю. Як приклад, баланс маси з плечами різної довжини показаний на малюнку 11.7. Балансова балка піддається трьом силам, спрямованим вгору або вниз, натягу\(T \) в струні, з якої підвішена балка, і ваги\(M\) 1\(g \) і\(M\) 2\(g\), що діють на балку двома підвішеними маси. Параметр\(g \) є локальним гравітаційним полем, а сам пучок балансу вважається незначною масою. Приймаючи вгору як позитивне, умова сили для статичної рівноваги є
\[T - M g - M g = 0 (zero net force). 1 2 \label{11.25}\]
Визначаючи позитивний крутний момент проти годинникової стрілки, баланс крутного моменту, обчислений щодо точки повороту на малюнку 11.7, становить
\[τ = M gd - M gd = 0 (zero torque), 1 1 2 2 \label{11.26}\]
де\(d\) 1 і\(d\) 2 - довжини плечей балки.
Перше з перерахованих вище рівнянь показує, що напруга в струні має бути
\[T = (M1 + M2 )g, \label{11.27}\]
тоді як другий показує, що
\[M d ---1= -2. M2 d1 \label{11.28} \]
Таким чином, натяг в струні якраз дорівнює вазі мас, прикріплених до балансовій балці, в той час як відношення двох мас дорівнює зворотному співвідношенню пов'язаних довжин плеча балки.
Проблеми
- Показати за допомогою складової форми перехресного добутку, заданого рівнянням 11.4}, що\(A\) ×\(B\) = -\(B\) ×\(A\).
- }
- Маса\(M \) ковзає на столі без тертя, але прикріплюється до струни, яка проходить через отвір в центрі столу, як показано на малюнку 11.8. Струна поступово втягується, щоб маса простежувала спіральний візерунок, як показано на малюнку 11.8. Початкова відстань маси від отвору в столі становить\(R \) і її початкова тангенціальна швидкість дорівнює\(v\). Після того, як струна втягнута, маса - це відстань\(R\) ′ від отвору, а її тангенціальна швидкість -\(v\) ′.
- З огляду на\(R\)\(v\), і\(R\) ′, знайти\(v\) ′.
- Обчислити зміну кінетичної енергії маси в переході від радіуса\(R \) до радіуса\(R\) ′.
- Якщо вищевказана зміна ненульова, визначте, звідки прийшла зайва енергія.
Малюнок 11.8: Траєкторія маси на столі без тертя, прикріпленому до струни, яка проходить через отвір в столі. Струна втягує масу в.
_________________________________
- Автомобіль масою 1000 кг прямує на північ по дорозі на 30 м - 1, яка проходить 2 км на схід від центру міста.
- Обчислити кутовий момент руху автомобіля про центр міста, коли автомобіль знаходиться прямо на схід від міста.
- Обчислити кутовий момент руху автомобіля близько центру міста, коли він знаходиться в 3 км на північ від вищевказаної точки.
- Апарат, показаний на малюнку 11.9, використовується для підняття відра маси\(M\) з колодязя.
- Яку силу\(F \) потрібно докласти, щоб відро не впало назад в колодязь?
- Якщо відро повільно піднімається на відстань\(d\), яку роботу виконують на відрі прикріпленою до нього мотузкою?
- Яка робота виконується силою\(F \) на рукоятці в вищевказаному випадку?
Малюнок 11.9: Кривошип на нерухомій осі повертає барабан, таким чином намотуючи мотузку навколо барабана і піднімаючи масу.
_________________________________
- Виведіть рівняння (11.13) і (11.14).
- Масу\(M \) утримує структура, показана на малюнку 11.10. Опорна балка має мізерно малу масу. Знайдіть напругу\(T \) в діагональному дроті. Підказка: Обчислити чистий крутний момент на опорній балці близько точки\(T \) А через натяг і вагу маси\(M\).
Малюнок 11.10: Маса підтримується натягом в діагональному дроті. Опорна балка вільна для повороту в точці А.
_____________________________________
- Система складається з двох зірок, одна з маси\(M \) рухається зі швидкістю\(v\) 1 = (0\(,v, \) 0) у положенні\(r\) 1 = (\(d, \)0\(, \) 0), інша з маси 2\(M \) з нульовою швидкістю на початку.
- Знайти центр маси положення і швидкість системи двох зірок.
- Знайдіть кутовий момент обертання системи.
- Знайдіть внутрішню кінетичну енергію системи.
Малюнок 11.11: Маса підтримується двома струнами.
_____________________________________
Малюнок 11.12: Сходи, спираючись на стіну, утримують на місці силу, що\(F \) діє на підставу сходів.
_____________________________________
- Суцільний диск скочується по схилу рампи під кутом\(θ \) від горизонталі. Обчислити прискорення диска вниз по рампі і порівняти його з прискоренням блоку, що ковзає вниз по рампі без тертя.
- Маса\(M \) підвішується до стелі двома струнами, як показано на малюнку 11.11. Знайдіть натяги в струн.
- Людина маси\(M \) - це відстань\(D \) вгору по сходах довжиною,\(L \) яка робить кут\(θ \) по відношенню до вертикальної стіни, як показано на малюнку 11.12. Візьміть масу сходів, щоб вона була незначною. Знайдіть силу,\(F \) необхідну для утримання сходів від ковзання, якщо стіна і підлога без тертя і тому можуть надавати лише нормальні сили\(A \) і\(B \) на сходи.
Глава 12 Гармонічний осцилятор
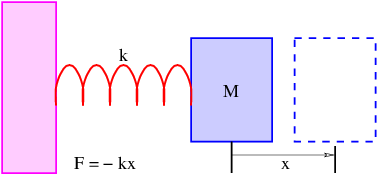
Малюнок 12.1 ілюструє прототиповий гармонічний генератор, масово-пружинна система. До одного кінця пружини кріпиться маса\(M \). Інший кінець пружини прикріплений до чогось жорсткого типу стіни. Пружина надає відновлювальну силу\(F \) = -\(kx \) на масу при її розтягуванні на величину\(x\), тобто діє на повернення маси в початкове положення. Це називається законом Гука і\(k \) називається постійною пружини.
Енергетичний аналіз
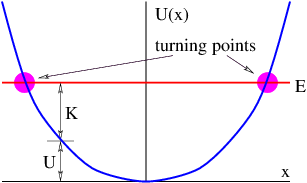
Потенційна енергія масово-пружинної системи дорівнює
\[ 2 U (x) = kx ∕2 \label{12.1}\]
що можна перевірити, зазначивши, що сила закону Гука походить від цієї потенційної енергії:\(F \) = -\(d\) (\(kx\)2\(∕\) 2)\(∕dx \) = -\(kx\). Це показано на малюнку 12.2. Оскільки потенційна енергія існує, загальна енергія\(E \) =\(K \) +\(U \) зберігається, тобто є постійною в часі. Якщо загальна енергія відома, це дає корисний інструмент для визначення того, як змінюється кінетична енергія в залежності від положення\(x \) маси\(M\):\(K\) (\(x\)) =\(E \) -\(U\) (\(x\)). Оскільки кінетична енергія виражається (нерелятивістично) через швидкість\(u \) як\(K \) =\(Mu\) 2\(∕\) 2, швидкість в будь-якій точці графіка на малюнку 12.2 дорівнює
\[ ( )1 ∕2 2(E---U-)- u = ± M . \label{12.2} \]
З огляду на все це, досить очевидно, як рухається маса. З закону Гука, маса завжди прискорюється до положення рівноваги,\(x \) = 0. Однак в будь-якій точці швидкість може бути як вліво, так і вправо. У точках, де\(U\) (\(x\)) =\(E\), кінетична енергія дорівнює нулю. Це відбувається в переломних точках.
\[ (2E )1 ∕2 xTP = ± --- . k \label{12.3} \]
Якщо маса рухається вліво, вона сповільнюється в міру наближення до лівої поворотної точки. Він зупиняється, коли досягає цієї точки і починає рухатися вправо. Він прискорюється, поки не перейде положення рівноваги, а потім починає сповільнюватися, зупиняючись у правій точці повороту, прискорюючись у напрямку вліво і т.д. маса таким чином коливається між лівою і правою точками повороту. (Зверніть увагу, що рівняння (12.2) і (12.3) вірні лише для гармонічного осцилятора.)
Як залежить період коливання від сумарної енергії системи? Зверніть увагу, що з рівняння 12.2} максимальна швидкість маси (тобто, швидкість при\(x \) = 0) дорівнює\(u\) max = (2\(E∕M\)) 1 2. Середня швидкість повинна становити деяку частку від цього максимального значення. Давайте здогадаємося тут, що це половина максимальної швидкості:
\[ ( )1∕2 uaverage ≈ umax-= -E-- (approximate ). 2 2M \label{12.4} \]
Однак відстань\(d \), яку маса повинна пройти протягом одного повного коливання, вдвічі більше відстані між точками повороту, або\(d \) = 4 (2\(E∕k\)) 1 2. Тому період коливань повинен бути приблизно
\[ d ( 2E )1∕2( 2M )1∕2 ( M )1 ∕2 T = u-------≈ 4 -k- -E-- = 8 k-- (approximate ). average \label{12.5} \]
Аналіз з використанням законів Ньютона
Прискорення маси в будь-який момент задається другим законом Ньютона:
\[ d2x F kx a = ---2 = ---= - ---. dt M M \label{12.6} \]
Рівняння цього типу відоме як диференціальне рівняння, оскільки воно включає похідну від залежної змінної\(x\). Рівняння такого типу, як правило, важче вирішувати, ніж алгебраїчні рівняння, так як не існує універсальних методик розв'язання всіх форм таких рівнянь. Насправді, справедливо сказати, що рішення більшості диференціальних рівнянь спочатку були отримані шляхом ворожіння!
У нас вже є основа, на якій можна зробити інтелектуальне припущення для розв'язку рівняння 12.6}, оскільки ми знаємо, що маса коливається вперед і назад з періодом, незалежним від амплітуди коливання. Функція, яка може заповнити рахунок, є функція косинуса. Спробуємо підставити\(x \) = cos (\(ωt\)), де\(ω \) константа, в це рівняння. Друга\(x\) похідна по відношенню до\(t \) -\(ω\) 2 cos (\(ωt\)), тому виконання цієї підстановки призводить до
\[ 2 -k- - ω cos(ωt ) = - M cos(ωt ). \label{12.7}\]
Зверніть увагу, що функція косинуса скасовується, залишаючи нас з -\(ω\) 2 = -\(k∕M\). Таким чином, здогадка працює, якщо ми встановимо
\[ ( )1∕2 ω = -k- . M \label{12.8} \]
Константа\(ω \) - кутова частота коливань для осцилятора, з якої ми виведемо період коливань бути\(T \) = 2\(π\) (\(M∕k\)) 1 2. Це узгоджується з більш раннім приблизним результатом рівняння 12.5}, за винятком того, що наближення має числовий коефіцієнт 8, а не 2\(π \) ≈ 6. Таким чином, раніше припущення відключається лише приблизно на 30%!
Легко показати, що\(x \) =\(B\) cos (\(ωt\)) також є розв'язком рівняння 12.6}, де\(B \) будь-яка константа і\(ω \) = (\(k∕M\)) 1 2. Це підтверджує, що частота коливань і період не залежать від амплітуди. Крім того, функція синуса однаково дійсна як рішення:\(x \) =\(A\) sin (\(ωt\)), де\(A \) інша константа. Насправді, найбільш загальним можливим рішенням є всього лише поєднання цих двох, тобто.
\[x = A sin(ωt) + B cos(ωt) = C cos(ωt - ϕ ). \label{12.9}\]
Значення\(A \) і\(B \) залежать від положення і швидкості маси в момент часу\(t \) = 0. У правій частині рівняння 12.9} показано альтернативний спосіб запису загального рішення гармонічного осцилятора, який використовує функцію косинуса з фазовим коефіцієнтом\(ϕ\).
Примусовий осцилятор
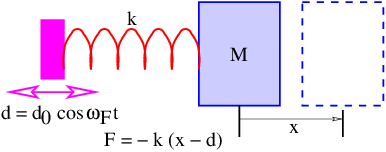
Якщо ми погойдуємо лівим кінцем пружини на величину\(d \) =\(d\) 0 cos (\(ω\)F\(t\)), як на малюнку 12.3, а не жорстко фіксуємо її як на малюнку 12.1, то маємо форсований гармонійний генератор. Константа\(d\) 0 - амплітуда нав'язаного ворушливого руху. Частота форсування\(ω\) F не обов'язково дорівнює природній або резонансній частоті\(ω \) = (\(k∕M\)) 1 2 масово-пружинної системи. Дуже різна поведінка відбувається залежно від того, чи\(ω\) F менше, дорівнює або більше\(ω\).
З огляду на вищевказане ворушіння, сила пружини на масу стає\(F \) = -\(k\) (\(x \)-\(d\)) = -\(k\) [\(x \)-\(d\) 0 cos (\(ω\)F \(t\))] так як довжина пружини - це різниця між положеннями лівого і правого кінців. Виходячи з приводу непримусової мас-пружинної системи, приходимо до диференціального рівняння
\[ 2 d--x + kx-= kd0-cos(ωF t). dt2 M M \label{12.10} \]
Розв'язок цього рівняння виявляється сумою вимушеної частини, в якій\(x\) пропорційна cos (\(ω\)F\(t\)) і вільної частини, яка така ж, як і розв'язання невимушеного рівняння (12.9). Нас в першу чергу цікавить вимушена частина рішення, тому поставимо\(x \) =\(x\) 0 cos (\(ω\)F\(t\)) і підставимо це рівняння (12.10):
\[ kx0 kd0 - ω2F x0cos(ωF t) + ----cos(ωF t) = ----cos(ωF t). M M \label{12.11} \]
Знову косинусний коефіцієнт скасовується і нам залишається алгебраїчне рівняння для\(x\) 0, амплітуда коливального руху маси.
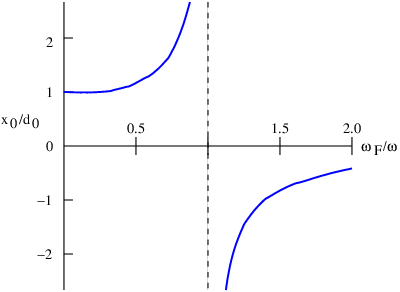
Вирішуючи для відношення амплітуди коливань маси до амплітуди коливального руху,\(x\) 0\(∕d\) 0, знаходимо
\[x0-= -----1-----, d0 1 - ω2F∕ω2 \label{12.12}\]
де ми визнали, що\(k∕M \) =\(ω\) 2, квадрат частоти вільного коливання. Ця функція побудована на малюнку 12.4.
Зверніть увагу, що якщо\(ω\) F\(< ω\), рух маси знаходиться в фазі з рухом ворушіння і амплітуда коливання маси більше, ніж амплітуда ворушіння. У міру наближення частоти форсування до власної частоти генератора реакція маси зростає в амплітуді. Коли форсування знаходиться на резонансній частоті, реакція технічно нескінченна, хоча практичні обмеження амплітуди коливання втрутяться в цьому випадку - наприклад, пружина не може розтягнутися або скорочуватися на нескінченну величину. У багатьох випадках тертя буде діяти, щоб обмежити реакцію маси на форсування поблизу резонансної частоти. Коли частота форсування більша за власну частоту, маса фактично рухається в протилежному напрямку руху ворушіння — тобто, реакція виходить з фази з форсуванням. Амплітуда відгуку зменшується у міру збільшення частоти форсування вище резонансної частоти.
Примусові і вільні гармонічні осцилятори складають важливу частину багатьох фізичних систем. Наприклад, будь-яке тіло з еластичного матеріалу, таке як міст або крило літака, має гармонійні коливальні режими. Поширеною інженерною проблемою є забезпечення того, щоб такі режими гасили тертям або якимось іншим фізичним механізмом, коли є можливість збудження цих режимів природними процесами. Ряд катастроф можна простежити до неможливості належного обліку коливального примусу в інженерних конструкціях.
Комплексні експоненціальні рішення
Комплексні експоненціальні функції виду\(x \) = exp (±\(iωt\)) також є розв'язками вільного гармонічного осцилятора, керованого рівнянням 12.6}. Це має сенс, оскільки складна експоненція - це сума синусів і косинусів. Однак для гармонічного осцилятора без тертя експоненціальні рішення не дають особливої переваги перед синусами та косинусами. Крім того, зміщення осцилятора є реальними, а не складними величинами.
Принцип суперпозиції вирішує задачу комплексного та реального розв'язків. Для рівняння типу (12.6), яке має дійсні коефіцієнти, якщо exp (\(iωt\)) є розв'язком, то так само є exp (-\(iωt\)), тому суперпозиція цих двох розв'язків також є рішенням. Крім того
\[exp(iωt) + exp(- iωt ) = 2cos(ωt) = 2Re [exp (iωt )]. \label{12.13}\]
Це показує ярлик для отримання фізичної частини складного експоненціального рішення рівнянь, таких як рівняння гармонічного осцилятора; просто взяти реальну частину.
Складні експоненціальні розв'язки вступають у свої права для більш складних рівнянь. Наприклад, припустимо, що сила на масу в масово-пружинній системі набуває вигляду
\[ dx F = - kx - b---. dt \label{12.14} \]
Термін, що містить,\(b \) являє собою ефект демпфування тертя на гармонічний осцилятор, а керівне диференціальне рівняння стає
\[d2x b dx k ----+ ------+ ---x = 0. dt2 M dt M \label{12.15} \]
Спроба експоненціальної функції exp (\(σt\)) у цьому рівнянні призводить до
\[ ⌊ ( 2 )1∕2⌋ σ = 1-⌈- -b-± -b--- 4k- ⌉ = - β ± i(ω2- β2)1∕2 2 M M 2 M 0 \label{12.16} \]
де ми встановили
\[ ( )1∕2 -b-- -k- β = 2M ω0 = M . \label{12.17} \]
Величина\(ω \) ≡ (\(ω\)0 2 -\(β\) 2) 1 2 - фактична частота коливань затухаючого осцилятора, який може бачити менше частоти коливань\(ω\) 0, яка виникає при вимкненому гасінні. Таким чином, фізичне рішення затухаючого осцилятора
\[x(t) = Re[exp(σt)] = Re [exp (iωt )exp(- βt)] = cos(ωt )exp(- βt) \label{12.18}\]
до тих пір, поки\(ω\) 0 2\(> β\) 2. Зверніть увагу, що це рішення має форму коливання cos (\(ωt\)), помноженого на загасаючий експоненціальний exp (-\(βt\)). Це підтверджує, що\(b\) термін зменшує амплітуду коливання з часом.
Квантовий механічний гармонійний генератор
Квантовий механічний гармонічний генератор поділяє характеристику інших квантових механічних зв'язаних задач стану в тому, що загальна енергія може приймати тільки дискретні значення. Розрахунок цих значень занадто складний для цієї книги, але проблема досить важлива, щоб виправдати повідомлення про результати тут. Енергії, доступні для квантової механічної системи маса - пружина, задаються формулою
\[En = (n + 1∕2)¯h(k ∕M )1∕2, n = 0,1,2,.... \label{12.19}\]
Іншими словами, різниця енергій між послідовними квантово-механічними рівнями енергії в даному випадку є постійною і дорівнює класичній резонансній частоті для генератора,\(ω \) = (\(k∕M\)) 1 2, раз\(ℏ\).
Проблеми
- Осцилятор (негармонічний) має потенційну енергетичну функцію\(U\) (\(x\)) =\(Cx\) 4, де\(C \) є постійною. Як залежить частота коливань від енергії? Поясніть свої міркування.
- Показати, що\(C\) cos (\(ωt \)-\(ϕ\)) є альтернативним способом запису\(A\) sin (\(ωt\)) +\(B\) cos (\(ωt\)) шляхом знаходження значень\(A \) і з\(B \) точки зору констант\(C \) і\(ϕ\). Підказка: Розгорніть cos (\(ωt\)-\(ϕ\)) за допомогою тригонометричної ідентичності для косинуса суми двох кутів.
- Якщо масово-пружинний гармонічний осцилятор має зміщення\(x \) = 0 і швидкість\(dx∕dt \)\(t \) =\(V \) в момент часу = 0, визначте значення\(A \) і, а\(B \) також значення\(C \) і\(ϕ \) в рівнянні 12.9}.
- }
- Маса\(M \) підвішується проти сили тяжіння пружиною постійної пружини\(k\). Нерозтягнута довжина пружини дорівнює\(x\) 0 і під впливом сили тяжіння пружина розтягується до опорної довжини\(x\) 1\(> x\) 0.
- Обчислити довжину пружини\(x\) 1 в стійкому, що відпочиває корпусі.
- Встановіть рівняння руху для маси, що рухається під впливом двох сил, сили тяжіння і пружини. Розв'яжіть рівняння для частоти коливань і положення пружини як функції часу\(x\) (\(t\)). Чи змінюється частота коливань від корпусу без сили тяжіння?
- }
- Визначте два реальних розв'язку задачі загасання гармонічного осцилятора у випадку,\(ω\) коли 0 2\(< β\) 2.
Малюнок 12.5: Маятник як гармонійний генератор.
_____________________________________
- Розглянемо маятник на малюнку 12.5. Маса\(M \) рухається по дузі з\(x \) позначенням відстані по дузі від точки рівноваги.
- Знайдіть складову сили тяжіння, дотичну до дуги (а значить, у напрямку руху маси) як функцію кута\(θ\). Використовуйте малий кут наближення на sin (\(θ\)), щоб спростити цю відповідь.
- Отримати силу в плані,\(x \) а не\(θ\). (Нагадаємо, що\(θ \) =\(x∕L\).)
- Використовуйте другий закон Ньютона для руху в\(x \) напрямку (тобто по дузі, за якою слідує маса), щоб отримати рівняння руху для маси.
- }
- Розв'яжіть рівняння руху, використовуючи розв'язок задачі масо-пружинний як орієнтир.
- }
- Примусове гасіння генератора:
- Додайте демпфуючий член до вимушеного рівняння гармонічного осцилятора 12.10} і розв'яжіть для вимушеної частини розв'язку комплексними експоненціальними методами. Підказка: Змініть косинус у правій частині цього рівняння на exp (\(iω\)F\(t\)), щоб перетворити рівняння в складну форму, а потім спробуйте рішення\(x \) =\(x\) 0 exp (\(iω\)F\(t\)), де \(x\)0 буде залежати від\(ω\) F. Також запишіть рівняння через\(β \) =\(b∕\) (2\(M\)) і\(ω\) 2 =\(k∕M\).
- }
- Знайдіть фізичну частину цього рішення, взявши реальну частину\(x\) (\(t\)). Підказка: Беручи дійсну частину\(x\), може бути корисно нагадати, що обернене будь-якого комплексного числа може бути записано 1\(∕\) (\(a \)+\(ib\)) = (\(a \)-\(ib\))\(∕\) (\(a\)2 +\(b\) 2 ).
- Визначте, чим\(x\) 0 відрізняється від такого в незгасаному випадку, коли\(ω\) F знаходиться поблизу резонансної частоти нефорсованого генератора. Зокрема, показати, як змінюється фаза і амплітуда коливання при зміні частоти форсування від меншої, ніж до більшої, ніж резонансна частота.
- Безмасова частинка обмежена коробкою довжини\(a\). (Подумайте про фотон між двома дзеркалами.) Лікуючи частинку класично, обчислюйте період однієї поїздки в обидва кінці від одного кінця коробки до іншого і назад знову. З цього обчислюють кутову частоту для коливання цієї частинки в коробці. Чи залежить ця частота від енергії частинки?
- Обчислити ґрунтовий стан енергетичного\(E\) ґрунту безмасової частинки в коробці довжини\(a \) за допомогою квантової механіки. Порівняйте\(E\) заземлення\(∕\)\(ℏ\) з кутовою частотою, обчисленою в попередній задачі.