
6.4: Нерівномірний круговий рух
- Page ID
- 75495

При нерівномірному круговому русі рух об'єкта відбувається по колу, але швидкість об'єкта не є постійною. Зокрема, буде вірно наступне
- Вектор швидкості об'єкта завжди дотичний до кола.
- Швидкість і кутова швидкість об'єкта не є постійними.
- Кутове прискорення об'єкта не дорівнює нулю.
- Вектор прискорення не буде вказувати на центр кола.
Оскільки вектор прискорення не вказує на центр кола, зазвичай зручно розбити вектор прискорення на дві складові:\(a_R\), компонент, який є радіальним (до центру кола), і\(a_T\), компонент, який є дотичним до коло (і перпендикулярно до радіальної складової). Радіальна складова «відповідає» за зміну напрямку швидкості таким чином, що об'єкт йде по колу. величина радіального прискорення така ж, як і для рівномірного кругового руху:\[\begin{aligned} a_R=\frac{v^2}{r}\end{aligned}\] де швидкість вже не постійна в часі. Тангенціальна складова прискорення відповідає за зміну величини швидкості об'єкта:\[\begin{aligned} a_T = \frac{dv}{dt}\end{aligned}\]
Приклад\(\PageIndex{1}\)
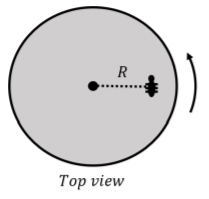
Маленький мураха спить на вертушці так само, як вертушка починає крутитися від відпочинку, з кутовим прискоренням\(\alpha=1\text{rad/s}^{2}\) that is small enough so that, initially, the ant remains on the turntable. The ant is a distance \(R=0.1\text{m}\) from the center of the turntable, as shown in Figure \(\PageIndex{1}\) and the coefficient of static friction between the ant’s “feet” and the turntable is \(\mu_s=0.5\). After how much time will the ant slide off from the turntable?
Рішення:
У міру того, як поворотний стіл прискорюється, сила статичного тертя між поворотним столом і мурахою буде тримати мураха рухатися з поворотним столом. Після того, як поворотний стіл йде досить швидко, сила тертя більше не буде достатньо великою, щоб забезпечити загальне прискорення, необхідне для того, щоб мураха рухалася з поворотним столом (з постійною тангенціальною складовою прискорення та зростаючою радіальною складовою прискорення).
Сили на мурашки складають:
- \(\vec F_g\), Його вага, з величиною\(mg\).
- \(\vec N\), нормальна сила, що чиниться вертушкою на мураху.
- \(\vec f_s\), сила статичного тертя, що чиниться поворотним столом на мураху. Сила тертя буде такою, що вона має як радіальну, так і тангенціальну складові.
Діаграма вільного тіла для сил на мураха показана на малюнку 6.4.2, як видно зверху і збоку, протягом деякого моменту часу. Ми вибрали момент часу, коли мураха збирається зісковзнути з вертушки, коли сила статичного тертя робить невідомий кут\(\theta\) з\(x\) віссю. Ми розмістили початок системи координат в центрі вертушки і вибрали\(x\) вісь таку, щоб мураха розташовувалася на позитивній\(x\) осі зі своєю швидкістю в позитивному\(y\) напрямку. Ми використовували тривимірну систему координат, де вага і нормальна сила чиниться у\(z\) (вертикальному) напрямку, оскільки вектор прискорення мурахи матиме як радіальні (\(x\)), так і тангенціальні (\(y\)) компоненти.
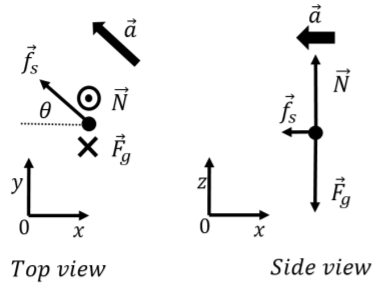
Другий закон Ньютона повинен бути виписаний трьома складовими. \(z\)Компонент пов'язує вагу і нормальну силу:\[\begin{aligned} \sum F_z &= N - F_g = 0\\ \therefore N&=mg\end{aligned}\]\(x\) Складова Другого закону Ньютона така, що\(x\) складова прискорення є його радіальною складовою:\[\begin{aligned} \sum F_x &= -f_s\cos\theta = -ma_R = -m\frac{v^2}{R}\\ \therefore f_s\cos\theta &= m\frac{v^2}{R}\end{aligned}\]\(y\) Компонент Другого Ньютона відносить тангенціальну складову сили статичного тертя до тангенціальної складової прискорення:\[\begin{aligned} \sum F_y &= f_s\sin\theta = ma_T \\ \therefore f_s\sin\theta &= m\alpha R\end{aligned}\] де ми використовували той факт, що (лінійне) тангенціальне прискорення\(a_T\), пов'язане з кутовим прискоренням\(\alpha\), шляхом:\[\begin{aligned} a_T = \alpha R\end{aligned}\] Підсумовуючи три рівняння, які ми отримали з трьох компонентів Другого закону Ньютона:\[\begin{aligned} f_s\cos\theta &= m\frac{v^2}{R}\\ f_s\sin\theta &= m\alpha R\\ N&=mg\end{aligned}\] Крім того, зверніть увагу, що швидкість,\(v(t)\) в якийсь час\(t\) задається простою кінематикою:\[\begin{aligned} v(t)=v_0+a_Tt=(0)+\alpha R t\end{aligned}\] Мураха почне ковзати, коли сила тертя досягне свого максимальна амплітуда,\(f_s=\mu_sN=\mu_Smg\). Другий закон Ньютона може бути використаний для пошуку виразу для часу, коли сила тертя досягає свого максимального значення (через невідомий кут\(\theta\)):\[\begin{aligned} f_s\cos\theta &= m\frac{v^2}{R}\\ \mu_sg\cos\theta &= R\alpha^2t^2\\ \therefore t &= \sqrt{\frac{\mu_sg\cos\theta}{R\alpha^2}}\end{aligned}\] Ми можемо використовувати\(y\) компонент для визначення кута\(x\)
\(\theta\):\[\begin{aligned} f_s\sin\theta &= m\alpha R\\ \mu_sg\sin\theta &= \alpha R\\ \therefore \sin\theta &= \frac{\alpha R}{\mu_s g}\\ \therefore \theta &= \sin^{-1}\left( \frac{\alpha R}{\mu_s g} \right)=\sin^{-1}\left( \frac{(1\text{rad/s}^{2})(0.1\text{m})}{(0.5)(9.8\text{N/kg})} \right)\\ &=1.17^{\cdot}\end{aligned}\]
Кут дуже малий, і ми бачимо, що сила тертя в основному спрямована до центру кола. Радіальне прискорення, таким чином, набагато більше, ніж тангенціальне прискорення. Потім ми можемо використовувати кут, щоб знайти час, використовуючи вираз, який ми вивели вище:
\[\begin{aligned} t &= \sqrt{\frac{\mu_sg\cos\theta}{R\alpha^2}}= \sqrt{\frac{(0.5)(9.8\text{N/kg})\cos(1.17^{\cdot})}{(0.1\text{m})(1\text{rad/s}^{2})^2}}\\ &=7.0\text{s}\end{aligned}\]