
6.3: Рівномірний круговий рух
- Page ID
- 75475

Як ми бачили в главі 4, «рівномірний круговий рух» визначається як рух по колу з постійною швидкістю. Це може бути вдалий час, щоб переглянути розділ 4.4 для кінематики руху по колу. Зокрема, для рівномірного кругового руху об'єкта по колу радіуса слід нагадати\(R\), що:
- Вектор швидкості завжди дотичний до кола.\(\vec v\)
- Вектор прискорення\(\vec a\), завжди перпендикулярний вектору швидкості, оскільки величина вектора швидкості не змінюється.
- Вектор\(\vec a\) прискорення завжди вказує на центр кола.
- Вектор прискорення має величину\(a=v^2/R\).
- Кутова швидкість,\(\omega\), пов'язана з величиною вектора швидкості на\(v=\omega R\) і є постійною.
- Кутове прискорення\(\alpha\),, дорівнює нулю для рівномірного кругового руху, так як кутова швидкість не змінюється.
Зокрема, слід нагадати, що навіть якщо швидкість постійна, вектор прискорення завжди ненульовий при рівномірному круговому русі, оскільки швидкість змінює напрямок. Згідно з Другим законом Ньютона, це означає, що на об'єкті повинна бути чиста сила, яка спрямована до центру кола 1 (паралельно прискоренню):\[\begin{aligned} \sum \vec F = m\vec a\end{aligned}\] де прискорення має величину\(a=v^2/R\). Оскільки прискорення спрямоване до центру кола, ми іноді називаємо його «радіальним» прискоренням (паралельним радіусу)\(a_R\), або «доцентровим» прискорення (спрямоване до центру),\(a_c\).
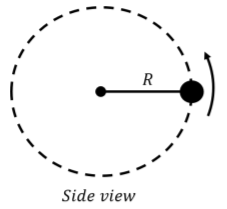
Розглянемо предмет в рівномірному круговому русі в горизонтальній площині на поверхні без тертя, як зображено на малюнку\(\PageIndex{1}\).
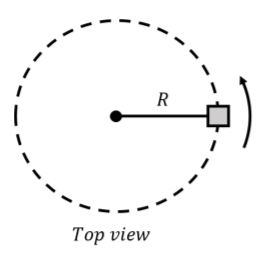
Єдиний спосіб, щоб об'єкт зазнав рівномірного кругового руху, як зображено, - це якщо чиста сила на об'єкт спрямована до центру кола. Одним із способів мати силу, яка спрямована до центру кола, є приєднання нитки між центром кола та об'єктом, як показано на малюнку\(\PageIndex{1}\). Якщо струна знаходиться під напругою, сила натягу завжди буде у напрямку до центру кола. Сили, що діють на об'єкт, таким чином:
- \(\vec F_g\), Його вага з величиною\(mg\).
- \(\vec N\), нормальне примусове, що чиниться поверхнею.
- \(\vec T\), Сила натягу, що чиниться струною.
Сили зображені на діаграмі вільного тіла, показаної на малюнку\(\PageIndex{2}\) (як видно збоку), де ми також намалювали вектор прискорення. Зауважте, що ця діаграма вільного тіла є «дійсною» лише в певний момент часу, оскільки вектор прискорення постійно змінює напрямок і не завжди буде вишикуватися з\(x\) віссю.
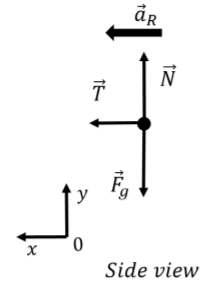
Виписання\(x\) та\(y\) компоненти Другого закону Ньютона:\[\begin{aligned} \sum F_x &= T = ma_R\\ \sum F_y &= N - F_g =0\end{aligned}\]\(y\) Компонент просто говорить нам, що нормальна сила повинна мати ту саму величину, що і вага, оскільки об'єкт не прискорюється у вертикальному напрямку. \(x\)Компонент говорить нам про зв'язок між величинами натягу в струні і радіальним прискоренням. Використовуючи швидкість об'єкта, ми також можемо записати співвідношення між натягом і швидкістю:\[\begin{aligned} T &= ma_R=m\frac{v^2}{R}\\\end{aligned}\] Таким чином, ми виявляємо, що напруга в струні збільшується з квадратом швидкості, і зменшується з радіусом кола.
Вправа\(\PageIndex{1}\)
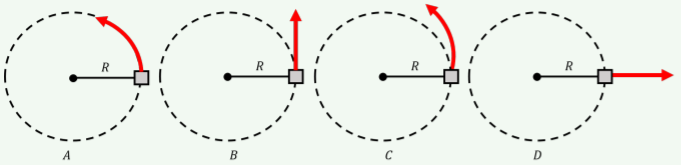
Об'єкт зазнає рівномірного кругового руху в горизонтальній площині, коли струна, що з'єднує об'єкт з центром обертання, раптово розривається. Який шлях займе блок після розриву рядка?
- A
- Б
- C
- D
- Відповідь
Приклад\(\PageIndex{1}\)
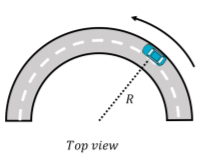
Автомобіль обходить криву, яка може бути наближена як дуга кола радіуса\(R\), як показано на малюнку\(\PageIndex{4}\). Коефіцієнт статичного тертя між шинами автомобіля і дорогою дорівнює\(µ_{s}\). Яка максимальна швидкість, з якою автомобіль може об'їхати криву без занесення?
Рішення:
Якщо автомобіль їде з постійною швидкістю по колу, то сума сил на автомобіль повинна бути спрямована в сторону центру кола. Єдина сила на автомобілі, яка могла бути спрямована до центру кола - це сила тертя між шинами і дорогою. Якби дорога була ідеально гладкою (подумайте, що їзда в крижаних умовах), неможливо було б обійти криву, оскільки не могло бути сили тертя. Сили на автомобіль складають:
- \(\vec F_g\), Його вага з величиною\(mg\).
- \(\vec N\), нормальна сила, що чиниться дорогою вгору.
- \(\vec f_s\), Сила статичного тертя між шинами і дорогою. Це статичне тертя, тому що поверхня шини не рухається щодо поверхні дороги, якщо автомобіль не заносить. Сила статичного тертя має величину, яка є не більше\(f_s\leq\mu_sN\).
Зусилля на автомобіль показані на схемі вільного кузова на малюнку 6.3.5.
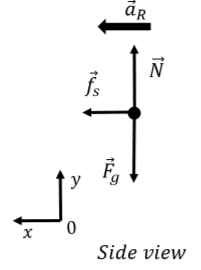
\(y\)Компонент Другого закону Ньютона говорить нам, що нормальна сила, що чиниться дорогою, повинна дорівнювати вазі автомобіля:\[\begin{aligned} \sum F_y = N-F_g&=0\\ \therefore N &=mg\end{aligned}\]\(x\) Компонент пов'язує силу тертя з радіальним прискоренням (і, отже, зі швидкістю):\[\begin{aligned} \sum F_x = f_s =ma_R&=m\frac{v^2}{R}\\ \therefore f_s &= m\frac{v^2}{R}\end{aligned}\] Сила тертя повинен бути менше або дорівнює\(f_s\leq\mu_sN=\mu_smg\) (так як\(N=mg\) від\(y\) складової другого закону Ньютона), що дає нам умову про швидкість:\[\begin{aligned} f_s = m\frac{v^2}{R}&\leq\mu_smg\\ v^2 &\leq \mu_s g R\\ \therefore v &\leq \sqrt{\mu_s g R}\end{aligned}\] Таким чином, якщо швидкість менше\(\sqrt{\mu_s g R}\), автомобіль не буде ковзати і величина сила статичного тертя, що призводить до прискорення до центру кола, буде меншою або дорівнює її максимально можливому значенню.
Обговорення:
Модель для максимальної швидкості, яку автомобіль може подорожувати по кривій, має сенс, оскільки:
- Розмірність\(\sqrt{\mu_s g R}\) - це швидкість.
- Швидкість більше, якщо радіус кривої більше (можна швидше обійти ширшу криву без занесення).
- Швидкість більше, якщо коефіцієнт тертя великий (якщо сила тертя більша, можна витримати більший радіальний прискорення).
Приклад\(\PageIndex{2}\)
Куля кріпиться до струни без маси і здійснює кругові рухи по колу радіусу\(R\) that is in the vertical plane, as depicted in Figure \(\PageIndex{6}\). Can the speed of the ball be constant? What is the minimum speed of the ball at the top of the circle if it is able to make it around the circle?
Рішення:
Сили, які діють на м'яч, це:
- \(\vec F_g\), Його вага з величиною\(mg\).
- \(\vec T\), Сила натягу, що чиниться струною.
\(\PageIndex{7}\)На малюнку показана діаграма вільного тіла для сил на кулю в трьох різних місцях уздовж шляху кола.
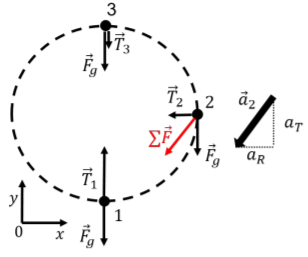
Для того, щоб м'яч ходив по колу, на кулі повинна бути принаймні складова сили сітки, яка завжди спрямована до центру кола. У нижній половині кола (позиції 1 і 2) тільки натяг може мати компонент, спрямований до центру кола.
Розглянемо, зокрема, положення з маркуванням 2, коли струна горизонтальна і натяг дорівнює\(\vec T_2\). Діаграма вільного тіла на малюнку\(\PageIndex{7}\) також показує векторну суму ваги та натягу в положенні 2 (позначена червоною стрілкою\(\sum \vec F\)), яка вказує вниз і вліво. Таким чином, явно неможливо, щоб вектор прискорення вказував до центру кола, і прискорення матиме компоненти, які є як тангенціальними (\(a_T\)) до кола, так і радіальними (\(a_R\)), як показано вектором на\(\vec a_2\) малюнку \(\PageIndex{7}\).
Радіальна складова прискорення змінить напрямок вектора швидкості так, щоб куля залишався на колі, а тангенціальна складова зменшить величину вектора швидкості. Відповідно до нашої моделі, таким чином, м'яч не може ходити по колу з постійною швидкістю, і швидкість повинна зменшуватися, коли він переходить з позиції 2 в положення 3, незалежно від того, як один тягне за струну (ви можете переконати себе в цьому, намалювавши діаграму вільного тіла в будь-якій точці між точками 2 і 3) .
Мінімальна швидкість для кулі у верхній частині кола задається умовою, що напруга в струні дорівнює нулю якраз у верхній частині траєкторії (позиція 3). М'яч все ще може обходити коло, оскільки в положенні 3 гравітація знаходиться до центру кола і, таким чином, може дати радіальне прискорення, навіть без натягу. \(y\)Компонент Другого закону Ньютона в позиції 3 дає:\[\begin{aligned} \sum F_y = -F_g &= ma_y\\ \therefore a_y &=-g\end{aligned}\] Величина прискорення - це радіальне прискорення, і, таким чином, пов'язане зі швидкістю у верхній частині траєкторії:\[\begin{aligned} a_R&=-a_y=g = m\frac{v^2}{R}\\ \therefore v_{min}&=\sqrt{\frac{gR}{m}}\end{aligned}\] яка є мінімальною швидкістю у верхній частині траєкторії для м'яча, щоб мати можливість продовжити по колу. Напруга в струні буде змінюватися, коли м'яч рухається по колу, і буде найвищим внизу траєкторії, оскільки напруга повинна бути більшою за гравітацію, щоб чиста сила внизу траєкторії була вгору (до центру кола).
Обговорення:
Модель для мінімальної швидкості кулі у верхній частині кола має сенс тому, що:
- \(\sqrt{\frac{gR}{m}}\)має розмірність швидкості.
- Мінімальна швидкість більша, якщо коло має більший радіус (спробуйте це з масою, прикріпленою в кінці струни).
- Мінімальна швидкість більше, якщо маса більше (знову ж таки, спробуйте це вдома!).
Вправа\(\PageIndex{2}\)
Розглянемо кульку, прикріплену до мотузки, закручуючись у вертикальному колі (наприклад, зображеному на малюнку)\(\PageIndex{6}\)). If you shortened the string, how would the minimum angular velocity (measured at the top of the trajectory) required for the ball to make it around the circle change?
- Це зменшилося б
- Це залишилося б незмінним
- Це збільшилося б
- Відповідь
Банковані криві
Як ми бачили в прикладі 6.3.1, існує максимальна швидкість, з якою автомобіль може обійти криву, перш ніж він почне ковзати. Можливо, ви помітили, що дороги, особливо автомагістралі, розташовані там, де є криві. Гоночні траси для автомобілів, які об'їжджають овал (нудний вид автомобільних гонок) також мають закруглені криві. Як ми побачимо, це дозволяє швидкості транспортних засобів бути вищою при обході кривої; а точніше, це робить криві безпечнішими, оскільки швидкість, з якою транспортні засоби ковзають, вища. У прикладі 6.3.1 ми побачили, що саме сила статичного тертя між шинами автомобіля і дорогою забезпечувала єдину силу з компонентом до центру кола. Ідея використання кривої з банком полягає в тому, щоб змінити напрямок нормальної сили між дорогою і автомобільними шинами так, щоб вона теж мала складову в напрямку до центру кола.
Розглянемо автомобіль, зображений на малюнку,\(\PageIndex{8}\) який видно ззаду робить лівий поворот навколо кривої, яка згорнута\(\theta\) кутом по відношенню до горизонталі і може бути змодельована як дуга з кола радіуса\(R\).
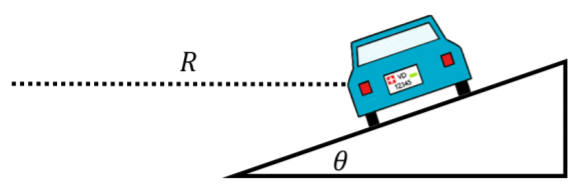
Сили, що чинилися на автомобіль, такі ж, як в прикладі 6.3.1, за винятком того, що вони вказують в різні боки. Силами є:
- \(\vec F_g\), Його вага з величиною\(mg\).
- \(\vec N\), нормальна сила, що чиниться дорогою, перпендикулярно поверхні дороги.
- \(\vec f_s\), Сила статичного тертя між шинами і дорогою. Це статичне тертя, тому що поверхня шини не рухається щодо поверхні дороги, якщо автомобіль не заносить. Сила статичного тертя має величину, яка знаходиться не більше\(f_s\leq\mu_sN\) і перпендикулярна нормальній силі. Сила може бути як вгору, так і вниз, в залежності від інших сил на автомобілі.
Діаграма вільного кузова для сил на автомобіль показана на малюнку 6.3.9, поряд з прискоренням (яке знаходиться в радіальному напрямку, до центру кола), і нашим вибором системи координат (вибираючи\(x\) паралельно прискоренню). Напрямок сили статичного тертя апріорі не відомо і залежить від швидкості руху автомобіля:
- Якщо швидкість автомобіля дорівнює нулю, сила статичного тертя - вгору. При швидкості нуля радіальне прискорення дорівнює нулю, а сума сил при цьому повинна дорівнювати нулю. Перешкоджає руху автомобіля було б ковзати вниз по кривій кривої (так само, як блок на нахилі).
- Якщо швидкість автомобіля дуже велика, сила статичного тертя йде вниз, так як перешкоджає руху автомобіля буде ковзати вгору по банку. Природний рух автомобіля полягає в тому, щоб їхати по прямій лінії (Перший закон Ньютона). Якщо компоненти нормальної сили та сили статичного тертя, спрямовані до центру кола, занадто малі, щоб дозволити автомобілю повертатися, то автомобіль буде ковзати вгору по банку (так що перешкоджає рух вгору по банку, а сила статичного тертя - вниз).
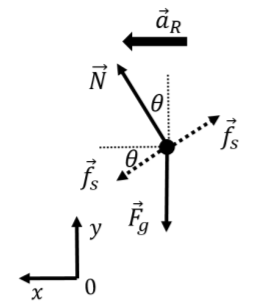
Існує, таким чином, «ідеальна швидкість», при якій сила статичного тертя точно дорівнює нулю, а\(x\) складова нормальної сили відповідає за радіальне прискорення. На більш високих швидкостях сила статичного тертя знижується і збільшується в величині, щоб зберегти прискорення автомобіля до центру кола. При деякій максимальній швидкості сила тертя досягне свого максимального значення, і вже не зможе тримати прискорення автомобіля, спрямованим до центру кола. На швидкостях нижче ідеальної, сила тертя спрямована вгору, щоб запобігти ковзанню автомобіля по банку. Якщо коефіцієнт статичного тертя занадто низький, можливо, що на малих швидкостях машина почала б ковзати по банку (так була б мінімальна швидкість, нижче якої машина почала б ковзати вниз).
Змоделюємо ситуацію, коли сила статичного тертя однаково дорівнює нулю, щоб ми могли визначити ідеальну швидкість для кривої кривої. Єдині дві сили на автомобіль - це, таким чином, його вага і нормальна сила. \(x\)А\(y\) компонент Другого закону Ньютона дають:
\[\begin{aligned} \label{eq:applyingnewtonslaws:carbank_x} \sum F_x &= N\sin\theta = ma_R=m\frac{v^2}{R}\nonumber\end{aligned}\]
\[\therefore N\sin\theta = m\frac{v^{2}}{R}\]
\[\begin{aligned} \label{eq:applyingnewtonslaws:carbank_y} \sum F_y &= N\cos\theta-F_g = 0\nonumber\end{aligned}\]
\[\therefore N\cos\theta =mg\]
Ми можемо розділити Рівняння 6.3.1 на Рівняння 6.3.2\(\tan\theta=\sin\theta/\cos\theta\), зазначивши, що, щоб отримати:\[\begin{aligned} \tan\theta &= \frac{v^2}{gR}\\ \therefore v_{ideal} &=\sqrt{gR\tan\theta}\end{aligned}\] При цій швидкості сила статичного тертя дорівнює нулю. На практиці можна було б використовувати це рівняння, щоб визначити, який кут берега використовувати при проектуванні дороги, щоб ідеальна швидкість була навколо обмеження швидкості або середньої швидкості руху. Ми залишаємо це як вправу для визначення максимальної швидкості, яку автомобіль може обійти криву, перш ніж вислизнути.
Інерційні сили при круговому русі
Коли ви сидите в машині, яка рухається навколо кривої, ви будете почувати себе виштовхнутими назовні, подалі від центру кола, що автомобіль їде навколо. Це пов'язано з вашою інерцією (Перший закон Ньютона), і ваше тіло йшло б по прямій лінії, якби машина не чинила на вас чиста сила до центру кола. Ви не стільки відчуваєте силу, яка штовхає вас назовні, як ви відчуваєте наслідки автокрісла, що штовхає вас всередину; якби ви притулилися до сторони автомобіля, яка знаходиться на зовнішній стороні кривої, ви б відчули, що сторона автомобіля штовхає вас всередину до центру кривої, навіть якщо це «відчуває», ніби ви штовхаєтесь назовні на бік автомобіля.
Якщо ми моделюємо ваш рух, дивлячись на вас з землі, ми включимо силу тертя між автокріслом (або стороною автомобіля, або обома) і вами, що вказує на центр кола, так що сума сил, що чиниться на вас, знаходиться до центру кола. Ми також можемо змоделювати ваш рух з неінерційної рами автомобіля. Як ви пам'ятаєте, оскільки це неінерційна система відліку, нам потрібно включити додаткову інерційну силу\(\vec F_I\), що вказує протилежну розгону автомобіля, з величиною\(F_I=ma_R\) (якщо чистий прискорення автомобіля є\(a_R\)). Усередині неінерційної системи відліку автомобіля ваше прискорення (щодо рамки відліку, тобто автомобіля) дорівнює нулю. Це ілюструється діаграмами на рис\(\PageIndex{10}\).
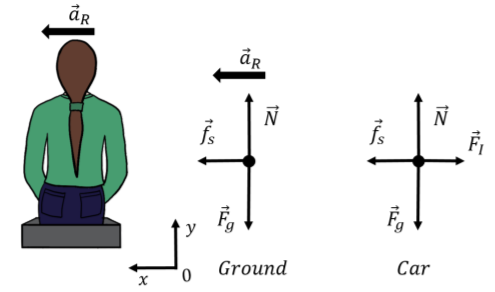
\(y\)Компонент Другого закону Ньютона в обох системах відліку однаковий:\[\begin{aligned} \sum F_y&=N-F_g=0\\ \therefore N&=mg\end{aligned}\] і просто говорить нам, що нормальна сила дорівнює вазі. У системі відліку землі\(x\) компонент Другого Закону Ньютона дає:\[\begin{aligned} \sum F_x &= f_s = ma_R\\ \therefore f_s &= m\frac{v^2}{R}\end{aligned}\] В рамках відліку автомобіля, де ваше прискорення дорівнює нулю і на вас чиниться інерційна сила величини\(F_I=mv^2/R\),\(x\) складова Ньютона Другий закон дає:\[\begin{aligned} \sum F_x &= f_s-F_I = 0\\ \therefore f_s - m\frac{v^2}{R} &= 0\end{aligned}\] що, звичайно, математично, точно еквівалентно. Інерційна сила не є реальною силою в тому сенсі, що вона нічим не чиниться. Це вступає в гру лише тому, що ми намагаємося використовувати Закони Ньютона в неінерційній системі відліку. Тим не менш, це забезпечує хорошу модель для опису відчуття, яке ми маємо виштовхувати назовні, коли автомобіль йде навколо кривої. Іноді люди будуть називати цю силу «відцентровою» силою, що означає «силу, яка вказує від центру». Однак слід пам'ятати, що це не реальна сила, що чиниться на об'єкт, а є результатом моделювання руху в неінерційній системі відліку.
Вправа\(\PageIndex{3}\)
Джеймі їздить на своєму триколісному велосипеді навколо круглого ставка. Джеймі відчуває відцентрову силу з величиною\(F_I\). If Jamie pedals twice as fast, what will be the magnitude of the centrifugal force that he experiences?
- \(\sqrt{2}F_I\)
- \(\frac{1}{2}F_I\)
- \(2F_I\)
- \(4F_I\)
- Відповідь
Виноски
1. Суму сил часто називають «чистою силою» на об'єкт, а в конкретному випадку рівномірного кругового руху цю чисту силу іноді називають «доцентровою силою» - однак, це не сила сама по собі, і це завжди сума сил, яка вказує на центр кола.