6.2: Лінійний рух
- Page ID
- 75483

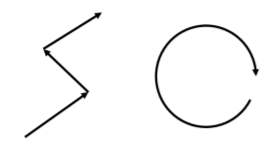
Ми можемо описати рух об'єкта, вектор швидкості якого безперервно не змінює напрямок як «лінійний» рух. Наприклад, об'єкт, який рухається вздовж прямої в певному напрямку, потім різко змінює напрямок і продовжує рухатися по прямій лінії, може бути змодельований як проходить лінійний рух над двома різними сегментами (які ми б моделювали окремо). Об'єкт, що рухається по колу, з його вектором швидкості, безперервно змінюваним напрямком, не вважатиметься, що зазнає лінійного руху. Наприклад, шляхи об'єктів, що зазнають лінійного і нелінійного руху, проілюстровані на малюнку\(\PageIndex{1}\).
Коли об'єкт піддається лінійному руху, ми завжди моделюємо рух об'єкта по прямих сегментах окремо. Над одним таким відрізком вектор прискорення буде співлінійним з вектором зміщення об'єкта (паралельний або антипаралельний - зверніть увагу, що прискорення може змінювати напрямок так само, як це було б від сили пружини, але завжди буде співлінійним зі зміщенням).
Приклад\(\PageIndex{1}\)
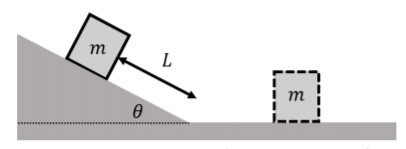
[ex:applyingnewtonslaws:block] Блок маси\(m\) розміщується в стані спокою на нахилі, який робить кут\(\theta\) по відношенню до горизонталі, як показано на малюнку\(\PageIndex{2}\). Блок трохи підштовхують так, щоб сила статичного тертя була подолана і блок починає прискорюватися вниз по нахилу. У нижній частині ухилу блок ковзає по горизонтальній поверхні.
Коефіцієнт кінетичного тертя між блоком і нахилом дорівнює\(\mu_{k1}\), а коефіцієнт кінетичного тертя між блоком і горизонтальною поверхнею дорівнює\(\mu_{k2}\). Якщо припустити, що блок почав в спокої на відстані\(L\) від нижньої частини ухилу, то наскільки далеко вздовж горизонтальної поверхні блок ковзає перед зупинкою?
Рішення:
Ми можемо визначити, що це лінійний рух, який ми можемо розбити на два сегменти: (1) рух вниз по нахилу та (2) рух вздовж горизонтальної поверхні. Таким чином, ми визначимо сили, намалюємо діаграму вільного тіла для блоку і використаємо Другий закон Ньютона двічі, один раз для кожного сегмента.
Часто корисно описати рух словами, щоб допомогти нам визначити кроки, необхідні для побудови моделі для блоку. У цьому випадку можна сказати, що:
- Блок ковзає вниз по нахилу і прискорюється у напрямку руху. Визначивши сили і застосувавши Другий закон Ньютона, ми можемо визначити його прискорення, яке буде паралельно нахилу.
- Блок досягне певної швидкості внизу нахилу, яку ми можемо визначити з кінематики, знаючи, що блок пройшов відстань\(L\), з відомим прискоренням і що він почав у спокої.
- Блок буде сповільнюватися по горизонтальній поверхні. Знову ж таки, виявивши сили і використовуючи Другий закон Ньютона, ми зможемо визначити прискорення блоку.
- Блок зупиниться після того, як пройшов невідому відстань, яку ми можемо знайти, використовуючи кінематику та знаючи прискорення блоку, а також його початкову швидкість внизу нахилу.
Наш перший крок полягає в тому, щоб визначити сили на блоці, поки він знаходиться на нахилі. Це:
- \(\vec F_{g}\), його вага.
- \(\vec N_1\), нормальна сила, що чиниться нахилом.
- \(\vec f_{k1}\), Сила кінетичного тертя, що чиниться нахилом. Сила протилежна напрямку руху, і має величину, задану\(f_{k1}=\mu_{k1}N_1\).
Вони показані на схемі вільного тіла на рис\(\PageIndex{3}\). Як завжди, ми намалювали прискорення\(\vec a_1\), на діаграмі вільного тіла, і вибрали напрямок\(x\) осі, щоб бути паралельним прискоренню.
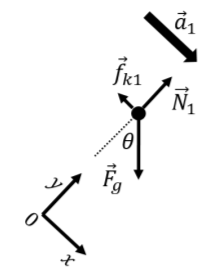
Виписуючи\(x\) складову Другого закону Ньютона, і використовуючи той факт, що прискорення знаходиться в\(x\) напрямку (\(\vec a=a_1\hat x\)):\[\begin{aligned} \sum F_x = F_g\sin\theta - f_{k1} &= ma_1\\ \therefore mg\sin\theta - \mu_{k1} N_1 &= ma_1\end{aligned}\] де ми виражали величину кінетичної сили тертя через нормальну силу, що чиниться площиною, і вага з точки зору маси і гравітаційного поля,\(g\). Можна записати\(y\) складову Другого закону Ньютона:\[\begin{aligned} \sum F_y = N_1-F_g\cos\theta &= 0\\ \therefore N_1 = mg\cos\theta\end{aligned}\] яку ми використовували для вираження нормальної сили в плані ваги. Ми можемо використовувати цей вираз для нормальної сили, підставивши його в рівняння, отримане з\(x\) компонента, щоб знайти прискорення вздовж нахилу:\[\begin{aligned} mg\sin\theta - \mu_{k1} N_1 &= ma_1\\ mg\sin\theta - \mu_{k1} mg\cos\theta&= ma_1\\ \therefore a_1 &= g(\sin\theta-\mu_{k1}\cos\theta)\end{aligned}\] Тепер, коли ми знаємо прискорення вниз по нахилу, ми можемо легко знайти швидкість внизу нахилу за допомогою кінематики. Вибираємо початок\(x\) осі рівним нулю там, де блок почав (\(x_0=0\)), щоб блок знаходився\(x=L\) в положенні внизу нахилу. Використовуючи кінематику, ми можемо знайти швидкість\(v\), враховуючи, що початкова швидкість,\(v_0=0\): Тепер\[\begin{aligned} v^2-v_0^2&=2a_1(x-x_0)\\ v^2&=2a_1L\\ \therefore v &= \sqrt{2a_1L}\\ &=\sqrt{2Lg(\sin\theta-\mu_{k1}\cos\theta)}\end{aligned}\] ми можемо приступати до побудови моделі для другого сегмента. Спочатку ми виявляємо сили на блоці, коли він знаходиться на горизонтальній поверхні; це:
- \(\vec F_{g1}\), його вага.
- \(\vec N_2\), нормальна сила, що чиниться горизонтальною поверхнею. Це взагалі відрізняється від нормальної сили, що чиниться, коли блок знаходився на похилій площині.
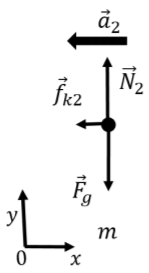
- \(\vec f_{k2}\), сила кінетичного тертя, що чиниться горизонтальною поверхнею. Сила протилежна напрямку руху, і має величину, задану\(f_{k2}=\mu_{k2}N_2\).
Сили ілюструються діаграмою вільного тіла на малюнку\(\PageIndex{4}\), де ми показали вектор прискорення\(\vec a_2\), який ми визначили ліворуч, оскільки блок сповільнюється. Ми також вибрали таку систему\(xy\) координат, щоб\(x\) вісь була антипаралельною прискоренню, так що рух знаходиться в позитивному\(x\) напрямку (а прискорення в негативному\(x\) напрямку).
Виписуємо\(x\) складову Другого закону Ньютона:\[\begin{aligned} \sum F_x = -f_{k2} &= -ma_2\\ \therefore \mu_{k2}N_2 &= ma_2\end{aligned}\] де ми виражали силу кінетичного тертя, використовуючи нормальну силу. Тут ми повинні бути обережними зі знаком прискорення; рівняння, яке ми написали, означає, що\(a_2\) є позитивним числом, оскільки\(\mu_{k2}\)\(N_2\) є позитивним, а також позитивним (це величина нормальної сили). \(a_2\)це величина прискорення, і ми включили той факт, що прискорення вказує в негативному\(x\) напрямку, коли ми ставимо негативний знак в першому рядку. \(x\)Складова прискорення є\(-a_2\), а вектор задається\(\vec a_2=-a_2\hat x\).
\(y\)Компонент Другого закону Ньютона дозволить нам знайти нормальну силу:\[\begin{aligned} \sum F_y = N_2 -F_g &=0\\ \therefore N_2 = mg\end{aligned}\] яку ми можемо замінити назад у\(x\) рівняння, щоб знайти величину прискорення вздовж горизонтальної поверхні:\[\begin{aligned} ma_2 &=\mu_{k2}N_2 \\ \therefore a_2&=\mu_{k2}g\end{aligned}\] Тепер, коли ми знайшли прискорення вздовж горизонтальна поверхня, ми можемо використовувати кінематику, щоб знайти відстань, яку пройшов блок перед зупинкою. Ми вибираємо початок\(x\) осі, щоб бути нижньою частиною нахилу (\(x_0=0\)), прискорення негативне\(a_x = -a_2 = -mu_{k2}g\), кінцева швидкість дорівнює нулю\(v=0\), а початкова швидкість,\(v_0\) задана нашою моделлю для першої сегмент. Використовуючи одне з кінематичних рівнянь:\[\begin{aligned} v^2-v_0^2&=2(-a_2)(x-x_0)\\ v_0^2&=2a_2x\\ \therefore x &=\frac{1}{2a_2}v_0^2\\ &=\frac{1}{2\mu_{k2}g}2Lg(\sin\theta-\mu_{k1}\cos\theta)\\ \therefore x&=\frac{(\sin\theta-\mu_{k1}\cos\theta)}{\mu_{k2}}L\end{aligned}\]
Обговорення:
Модель для відстані\(x\), яку займає блок, щоб зупинити, має сенс, оскільки:
- Всі терміни в дробі безрозмірні, тому значення\(x\) матиме таку ж розмірність, що і\(L\).
- Якщо ми зробимо\(L\) більше, то\(x\) буде більше (якщо ми звільнимо блок вище вгору на схилі, він матиме більше часу для прискорення і буде ковзати далі перед зупинкою).
- Якщо зробити\(\mu_{k1}\) більше, то\(x\) буде менше: якщо ми збільшимо тертя на ухилі, то блок матиме менший прискорення і меншу швидкість внизу.
- Якщо ми збільшимо тертя з горизонтальною площиною (збільшення\(\mu_{k2}\)), то зменшиться (воно не\(x\) буде ковзати так далеко, якщо буде більше тертя на горизонтальній площині).
- Якщо ми\(\theta\) збільшимо, чисельник буде більше, тому\(x\) збільшиться (блок буде прискорюватися більше вниз більш крутим нахилом і в кінцевому підсумку далі).
Вправа\(\PageIndex{1}\)
Додайте сюди текст вправ.
- Відповідь
-
Подарунок поміщається в спокої на площині, яка нахилена, на відстані\(L\) from the bottom of the incline, much like the box in Example 6.2.1 above. At the bottom of the incline, the box is determined to have a speed \(v\). If the box is instead released from a distance of \(4L\) from the bottom of the incline, what will its speed at the bottom of the incline be?
- \(v\)
- \(2v\)
- \(4v\)
- це залежить від коефіцієнта тертя між справжнім і площиною.
Моделювання ситуацій, коли сили змінюють величину
Поки що моделі, які ми розглядали, включали сили, які залишалися постійними за величиною. У багатьох випадках сили, що діють на об'єкт, можуть змінювати величину і напрямок. Наприклад, сила, яку надає пружина, змінюється, коли пружина змінює довжину або сила перетягування змінюється, коли об'єкт змінює швидкість. У цьому випадку, навіть якщо об'єкт зазнає лінійного руху, нам потрібно розбити рух на багато невеликих сегментів, над якими ми можемо припустити, що сили постійні. Якщо сили постійно змінюються, нам потрібно буде розбити рух на нескінченну кількість відрізків і використовувати обчислення.
Розглянемо блок маси,\(m\) який зображений на малюнку\(\PageIndex{5}\), який ковзає по горизонтальній поверхні без тертя і має прикладену на нього горизонтальну силу\(\vec F(x)\). Сила має різну величину в трьох відрізках довжини\(\Delta x\), які показані. Якщо блок починається з позиції\(x=x_0\) осі зі швидкістю\(v_0\), ми можемо знайти, наприклад, його швидкість в положенні\(x_3=3\Delta x\), після того, як блок пройшов через три сегменти.
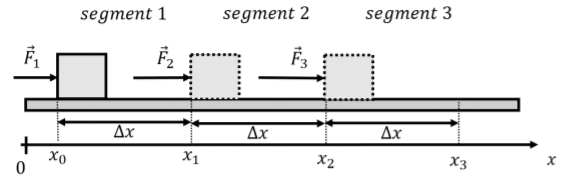
Горизонтальну силу\(\vec F\), що чиниться на блок, можна записати\[\begin{aligned} \vec F (x)= \begin{cases} F_1\hat x & x<\Delta x \quad \text{(segment 1)}\\ F_2\hat x & \Delta x \leq x< 2\Delta x \quad \text{(segment 2)}\\ F_3\hat x & 2\Delta x \leq x\quad \text{(segment 3)} \end{cases}\end{aligned}\] так: як вона залежить від місця розташування блоку. Щоб знайти швидкість блоку в кінці третього сегмента, ми можемо моделювати кожен сегмент окремо. Сили, що чиниться на блок, однакові в кожному сегменті:
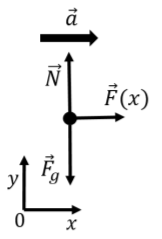
- \(\vec F_g\), Його вага, з величиною\(mg\).
- \(\vec N\), нормальна сила, що чиниться землею.
- \(\vec F(x)\), прикладена сила, яка змінює величину з позицією і відрізняється в трьох різних сегментах.
Сили проілюстровані на діаграмі вільного тіла, показаної на малюнку\(\PageIndex{7}\).
Другий закон Ньютона може бути використаний для визначення прискорення блоку для кожного з трьох сегментів, так як сили постійні в межах одного відрізка. Для всіх трьох сегментів\(y\) компонент Другого закону Ньютона якраз говорить нам, що нормальна сила, що чиниться землею, дорівнює за величиною вазі блоку. \(x\)Компонент Другого закону Ньютона дає прискорення:\[\begin{aligned} \sum F_x = F_i = ma_i\end{aligned}\] де ми використовували індекс,\(i\) щоб вказати, в якому сегменті знаходиться блок (\(i\)може бути 1, 2 або 3). Прискорення блоку в сегменті\(i\) задається:\[\begin{aligned} a_i = \frac{F_i}{m}\end{aligned}\] Якщо швидкість блоку знаходиться\(v_0\) на початку відрізка 1 (\(x=x_0\)), ми можемо знайти його швидкість в кінці відрізка 1 (\(x=x_1\))\(v_1\), використовуючи кінематика і той факт, що прискорення в сегменті 1 таке\(a_1\): Тепер\[\begin{aligned} v_1^2-v_0^2 &= 2a_1(x_1 - x_0)\\ v_1^2 &=v_0^2+ 2a_1\Delta x\\ \therefore v_1^2 &=v_0^2+2\frac{F_1}{m}\Delta x\end{aligned}\] ми можемо легко знайти швидкість в кінці сегмента 2 (\(x=x_2\))\(v_2\), так як ми знаємо швидкість на початку відрізка 2 (\(x_1\), \(v_1\)) і прискорення\(a_2\):\[\begin{aligned} v_2^2 -v_1^2 &= 2a_2(x_2 - x_1)\\ \therefore v_2^2 &= v_1^2 + 2a_2\Delta x\\ &=v_0^2+ 2\frac{F_1}{m}\Delta x + 2\frac{F_2}{m}\Delta x\end{aligned}\] Легко показати, що швидкість в кінці третього сегмента:\[\begin{aligned} v_3^2 = v_0^2+ 2\frac{F_1}{m}\Delta x + 2\frac{F_2}{m}\Delta x +2\frac{F_3}{m}\Delta x\end{aligned}\] Якби були\(N\) сегменти, при цьому сила різна в кожному сегменті, ми могли б використовувати позначення підсумовування для запису:\[\begin{aligned} v_N^2 &= v_0^2 + 2\sum_{i=1}^{i=N} \frac{F_i}{m}\Delta x\end{aligned}\] Нарешті, якщо величина сили змінювалася безперервно як функція\(x\), ми б моделювали це\(\vec F(x)\), взявши сегменти, довжина яких\(\Delta x\), прагне до нуля (і нам знадобиться нескінченна кількість таких сегментів). Наприклад, якщо ми хотіли знати швидкість об'єкта в положенні\(x=X\) вздовж\(x\) осі, з силою, яка була дана\(\vec F(x)=F(x)\hat x\), якщо об'єкт почав у позиції\(x_0\) зі швидкістю\(v_0\), ми б взяли наступна межа:\[\begin{aligned} v^2 = v_0^2 + \lim_{\Delta x \to 0} 2\sum_{i=1}^{i=N} \frac{F(x)}{m}\Delta x\end{aligned}\] де\(\Delta x = \frac{X}{N}\) так, що як\(\Delta x\to 0\),\(N\to\infty\). Звичайно, інтеграли - це точний інструмент, який дозволяє нам оцінити суму в цій межі:\[\begin{aligned} \lim_{\Delta x \to 0} 2\sum_{i=1}^{i=N} \frac{F_i}{m}\Delta x =2 \int_{x_0}^{X}\frac{F(x)}{m}dx \end{aligned}\] і швидкість в положенні\(x=X\) задається:\[\begin{aligned} v^2 = v_0^2 + 2 \int_{x_0}^{X}\frac{F(x)}{m}dx \end{aligned}\] Природно, ми можемо знайти вищевказаний результат, починаючи безпосередньо з обчислення. Якщо складова (чиста) сила в\(x\) напрямку задана\(F(x)\), то прискорення задається по\(a(x) = \frac{F(x)}{m}\). Швидкість пов'язана з прискоренням:\[\begin{aligned} a(x) &= \frac{dv}{dt}\\ \therefore dv &= a(x)dt\\\end{aligned}\] Ми не можемо просто інтегрувати останнє рівняння, щоб знайти це,\(v=\int a(x)dt\) оскільки прискорення задається як функція положення\(a(x)\), а не функція часу\(t\). Таким чином, ми не можемо просто взяти інтеграл над\(t\) і повинні замість цього «змінити змінні», щоб взяти інтеграл над\(x\). \(x\)і\(t\) пов'язані через швидкість: Таким чином,\[\begin{aligned} v &= \frac{dx}{dt}\\ \therefore dt &= \frac{1}{v}dx\end{aligned}\] ми можемо записати:\[\begin{aligned} dv &= a(x)dt = a(x)\frac{1}{v}dx \\\end{aligned}\] Рівняння вище називається «роздільне диференціальне рівняння», яке також може бути записано:\[\begin{aligned} \frac{dv}{dx}=\frac{1}{v}a(x)\end{aligned}\] Це називається диференціальним рівнянням, оскільки воно пов'язує похідну функція (\(v\)похідна по відношенню до\(x\), зліва) до самої функції (\(v\)з'являється також праворуч). Диференціальне рівняння є «роздільним», тому що ми можемо відокремити всі величини, які залежать від\(v\) і з різних сторін рівняння:\[\begin{aligned} vdv = a(x)dx\end{aligned}\] Це останнє рівняння говорить, що\(vdv\) дорівнює\(a(x)dx\).\(x\) Пам'ятайте, що\(dx\) це довжина дуже маленького сегмента в\(x\), і\(dv\) це зміна швидкості над цим дуже маленьким сегментом. Оскільки терміни ліворуч і праворуч рівні, якщо ми підсумовуємо (інтегруємо) кількість\(vdv\) на багатьох відрізках, ця сума повинна дорівнювати сумі (інтегралу) кількості\(a(x)dx\) над тими ж відрізками. Виберемо ті відрізки такі, щоб для початку першого інтервалу положення і швидкість становили\(x_0\) і\(v_0\), відповідно, і положення і швидкість в кінці останнього відрізка становили\(X\) і\(V\), відповідно. Тоді ми повинні мати це: те саме,\[\begin{aligned} \int_{v_0}^{V}vdv&=\int_{x_0}^{X}a(x)dx\\ \frac{1}{2}V^2 - \frac{1}{2}v_0^2 &= \int_{x_0}^{X}a(x)dx\\ \therefore V^2 &= v_0^2 + 2\int_{x_0}^{X}a(x)dx\\\end{aligned}\] що ми знайшли раніше. Якщо прискорення постійне, ми відновлюємо нашу формулу з кінематики:\[\begin{aligned} V^2 &= v_0^2+ 2\int_{x_0}^{X}adx\\ &=v_0^2+ 2a(X-x_0)\\ \therefore V^2- v_0^2 &= 2a(X-x_0)\end{aligned}\]
Приклад\(\PageIndex{2}\)
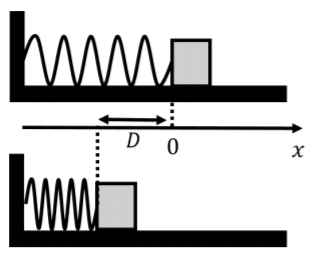
Блок маси\(m\) can slide freely along a frictionless surface. A horizontal spring, with spring constant, \(k\), is attached to a wall on one end, while the other end can move freely, as shown in Figure \(\PageIndex{8}\). A coordinate system is defined such that the \(x\) axis is horizontal and the free end of the spring is at \(x=0\) when the spring is at rest. The block is pushed against the spring so that the spring is compressed by a distance \(D\). The block is then released. What speed will the block have when it leaves the spring?
Рішення:
Як ви пам'ятаєте, сила, що чиниться пружиною, залежить від стиснення або розтягування пружини і дається Законом Гука:\[\begin{aligned} \vec F(x) = -kx\hat x\end{aligned}\] де\(x\) знаходиться положення вільного кінця пружини і\(x=0\) відповідає пружині, що знаходиться в стані спокою. У нашому випадку, коли край блоку розташований у\(x_0=-D\) (пружина стискається), зусилля при цьому знаходиться в позитивному\(x\) напрямку (так як\(x_0\) є негативним числом).
Сили на блок складають:
- \(\vec F_g\), Його вага, з величиною\(mg\).
- \(\vec N\), нормальна сила, що чиниться землею.
- \(\vec F(x)\), зусилля пружини.
Так як блок не рухається вертикально, величина нормальної сили повинна дорівнювати вазі\(N=mg\), так як це єдині сили з компонентами у вертикальному напрямку. \(x\)Компонент Другого закону Ньютона дає нам прискорення блоку (що залежить від\(x\)):\[\begin{aligned} \sum F_x = -kx &= ma(x)\\ \therefore a(x)&=-\frac{k}{m}x\end{aligned}\] Знову нагадаємо, що якщо\(x\) негативний, то прискорення буде в позитивному напрямку. Оскільки цей сценарій точно такий же, що ми описували вище в тексті, а саме сила, яка безперервно змінюється в залежності від положення, ми можемо застосувати формулу, яку ми знайшли раніше, для визначення швидкості після того, як змінна сила була застосована з позиції\(x=x_0\) в положення \(x=X\):\[\begin{aligned} V^2 &= v_0^2 + 2\int_{x_0}^{X}a(x)dx\end{aligned}\]\(V\) кінцева швидкість, яку ми хотіли б знайти,\(v_0=0\) тому що блок починається в стані спокою, і\(x_0=-D\) є вихідною позицією блоку. \(X\)- положення уздовж\(x\) осі, де блок виходить з пружини.
Доводиться трохи подумати над тим, яким\(X\) має бути значення: коли пружина стискається і блок розганяється, пружина штовхає блок в позитивну\(x\) сторону. Після того, як блок\(x=0\) досягне пружини, хотілося б тягнути блок назад, але оскільки він не прикріплений до блоку, він перестає чинити зусилля на блок у цій точці. Блок таким чином залишає пружину на\(x=0\), так що остаточне положення\(X=0\). Швидкість блоку при виході з пружини становить таким чином:\[\begin{aligned} V^2 &= v_0^2 + 2\int_{x_0}^{X}a(x)dx\\ &= 0 + 2\int_{-D}^{0}a(x)dx\\ &= 2\int_{-D}^{0}-\frac{k}{m}xdx\\ &= 2\left[ - \frac{k}{m}\frac{1}{2}x^2\right]_{-D}^{0}\\ &= \frac{k}{m}D^2\\ \therefore V &= \sqrt{\frac{k}{m}}D\end{aligned}\]
Обговорення:
Ця модель для швидкості блоку при виході з пружини має сенс тому, що:
- Розмірність для виразу для\(V\) є правильною (ви повинні перевірити це!).
- Якщо пружина стискається більше (більше значення\(D\)), то швидкість буде вище.
- Якщо маса більше (більша інерція), то кінцева швидкість буде нижче.
- Якщо пружина жорсткіше (більше значення\(k\)), то кінцева швидкість буде вище.
Якщо ви раніше вивчали фізику, то, можливо, зрозуміли, що швидкість легко знайти за рахунок збереження енергії:\[\begin{aligned} \frac{1}{2}mV^2=\frac{1}{2}kD^2\end{aligned}\] що дає таке ж значення для\(V\). Як ми побачимо в наступному розділі, кінетична та потенційна енергія визначаються такими, якими вони є, саме тому, що це робить використання збереження енергії еквівалентним використанню сил, як ми щойно це зробили.
Приклад\(\PageIndex{3}\)
Об'єкт маси\(m\) is released from rest out of a helicopter. The drag (air-resistance) on the object can be modeled as having a magnitude given by \(bv\), where \(v\) is the speed of the object and \(b\) is a constant of proportionality. How does the velocity of the object depend on time?
Рішення:
Коли об'єкт падає через повітря, сили, що діють на об'єкт, є:
- \(F_g\), Його вага, з величиною\(mg\), прикладається вниз.
- \(F_d\), Сила опору, з величиною\(bv\), що чиниться вгору.
Оскільки об'єкт буде падати по прямій лінії, це одновимірна проблема, і ми можемо вибрати\(x\) вісь вертикальною, з позитивним\(x\) направленням вниз, а початок, розташований там, де об'єкт був випущений. Таким чином, об'єкт матиме позитивне прискорення і рухатися в позитивному\(x\) напрямку при такому виборі системи координат. Це проілюстровано на діаграмі вільного тіла на рис\(\PageIndex{9}\).
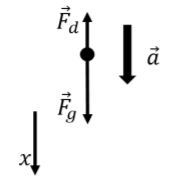
Другий закон Ньютона для об'єкта дає:\[\begin{aligned} \sum F_x = F_g - F_d &= ma\\ mg - bv &= ma\\ \therefore a &= g-\frac{b}{m}v \end{aligned}\] У цьому випадку прискорення явно залежить від швидкості, а не від положення, як ми мали раніше. Однак ми можемо використовувати ту саму методологію, щоб знайти, як змінюється швидкість з часом. По-перше, можна відзначити, що прискорення дорівнює нулю, якщо:\[\begin{aligned} g-\frac{b}{m}v &=0\\ \therefore v = \frac{mg}{b}\end{aligned}\] Тобто, як тільки об'єкт досягне швидкості\(v_{term}=mg/b\), він перестане прискорюватися, тобто досягне «кінцевої швидкості». Зауважте, що це та сама умова, що вимагає, щоб сила перетягування (\(bv\)) мала ту саму величину, що і weight (\(mg\)).
Записуючи прискорення як\(a=\frac{dv}{dt}\), ми можемо записати:\[\begin{aligned} \frac{dv}{dt} &= \left(g-\frac{b}{m}v \right)\end{aligned}\] що знову ж таки, є відокремлюваним диференціальним рівнянням, в якому ми можемо записати терміни, які залежать від,\(v\) і ті, що\(t\) залежать від окремих сторін знака\[\begin{aligned} \frac{dv}{g-\frac{b}{m}v}&= dt\\ \frac{dv}{v-\frac{mg}{b}}&= -\frac{b}{m}dt\\\end{aligned}\] рівності: де ми повторно розташував рівняння у другому рядку так, щоб його було легше інтегрувати на наступному кроці. Ми можемо знайти швидкість\(v(t)\), в якийсь час, заявивши\(t\), що\(v=0\) в\(t=0\) і приймаючи інтеграли (сума) з обох сторін. Знову ж таки, ми моделюємо рух як складається з великої кількості дуже малих сегментів, де величини по обидва боки рівняння однакові. Таким чином, якщо ми підсумуємо (інтегруємо) ці величини над усіма однаковими сегментами, ліва і права сторони рівнянь все одно будуть рівні один одному:\[\begin{aligned} \int_0^{v(t)}\frac{dv}{v-\frac{mg}{b}} &= -\int_0^t\frac{b}{m} dt\\ \left[\ln\left(v-\frac{mg}{b} \right)\right]_0^{v(t)} &=-\frac{b}{m}t\\ \ln\left(v(t)-\frac{mg}{b} \right)-\ln\left(-\frac{mg}{b} \right)&=-\frac{b}{m}t\\ \ln\left( \frac{v(t)-\frac{mg}{b}}{-\frac{mg}{b}} \right)&=-\frac{b}{m}t\\\end{aligned}\] де в останньому рядку ми використовували властивість that\(\ln(a)-\ln(b)=\ln(a/b)\). Взявши експоненціальну по обидва боки рівняння (\(e^{\ln(x)}=x\)), ми можемо знайти вираз для швидкості як функції часу:\[\begin{aligned} \frac{v(t)-\frac{mg}{b}}{-\frac{mg}{b}} &= e^{-\frac{b}{m}t}\\ v(t)-\frac{mg}{b} &= -\frac{mg}{b}e^{-\frac{b}{m}t}\\ \therefore v(t) &= \frac{mg}{b}-\frac{mg}{b}e^{-\frac{b}{m}t}\\ &=\frac{mg}{b}\left(1-e^{-\frac{b}{m}t}\right)\end{aligned}\]
Обговорення:
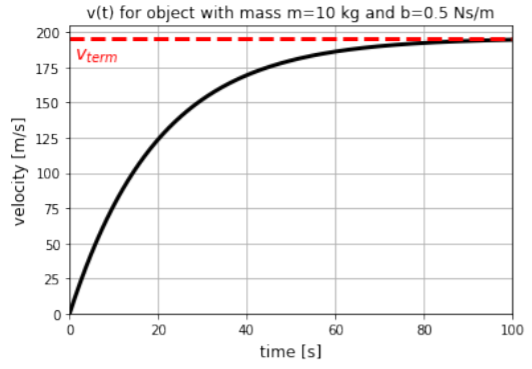
Це рівняння говорить нам, що швидкість збільшується як функція часу, але швидкість збільшення зменшується експоненціально з часом. За часом\(t=0\) швидкість дорівнює нулю, як і очікувалося. У міру\(t\) наближення нескінченності\(v\) наближається\(\frac{mg}{b}\), що і є кінцевою швидкістю. Часова залежність швидкості проілюстрована на рис\(\PageIndex{10}\).