
4.4: Круговий рух
- Page ID
- 75519

Ми часто розглядаємо рух об'єкта по колу фіксованого радіуса,\(R\). В принципі, це рух в двох вимірах, так як коло обов'язково знаходиться в двомірній площині. Однак, оскільки об'єкт обмежений переміщатися по колу кола, його можна думати (і розглядати як) рух вздовж однієї мірної осі, яка вигнута.
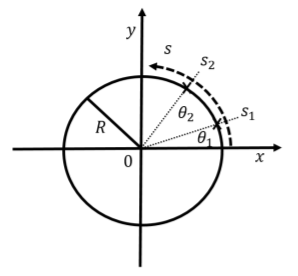
На малюнку\(\PageIndex{1}\) показано, як ми можемо описати рух по колу радіуса,\(R\). Однак ми могли б використовувати\(x(t)\) і\(y(t)\) описати положення на колі\(x(t)\) і більше не\(y(t)\) є незалежними, оскільки вони повинні відповідати координатам точок на колі:
\[\begin{aligned} x^2(t)+y^2(t)=R^2\end{aligned}\]
Замість того, щоб використовувати\(x\) і\(y\), ми могли б думати про вісь, яка зігнута навколо кола (як показано вигнутою стрілкою на малюнку\(\PageIndex{1}\),\(s\) вісь). \(s\)Вісь така, що\(s=0\) там, де коло перетинає\(x\) вісь, а значення\(s\) збільшується в міру переміщення проти годинникової стрілки по колу. Відстань по\(s\) осі при цьому відповідає відстані по колу кола.
Ще одна змінна, яка може бути використана для позиції замість\(s\) кута\(\theta\), між вектором положення об'єкта та\(x\) віссю, як показано на малюнку\(\PageIndex{1}\). Якщо висловити кут\(\theta\) в радіанах, то його легко перетворити між\(s\) і\(\theta\). Нагадаємо, кут в радіанах визначається як довжина дуги, піднесеної цим кутом, розділеним на радіус кола. Таким чином, ми маємо:
\[\theta(t)=\frac{s(t)}{R}\]
Зокрема, якщо об'єкт пройшов по всьому колу, то\(s=2\pi R\) (окружність кола), і відповідний кут дорівнює\(\theta=\frac{2\pi R}{R}=2\pi\), а саме 360.
Використовуючи кут, замість\(x\) і\(\theta\)\(y\), ми ефективно використовуємо полярні координати, з фіксованим радіусом. Як ми вже бачили,\(y\) позиції\(x\) та пов'язані\(\theta\) з:
\[\begin{aligned} x(t) &= R\cos(\theta(t))\\ y(t) &= R\sin(\theta(t))\\\end{aligned}\]
де\(R\) - константа. Для об'єкта, що рухається по колу, ми можемо написати його вектор положення\(\vec r(t)\), як:
\[\begin{aligned} \vec r(t)&= \begin{pmatrix} x(t) \\ y(t) \\ \end{pmatrix} =R \begin{pmatrix} \cos(\theta(t)) \\ \sin(\theta(t)) \\ \end{pmatrix}\end{aligned}\]
і вектор швидкості, таким чином, задається:
\[\begin{aligned} \vec v(t) &=\frac{d}{dt}\vec r(t) =\frac{d}{dt} R \begin{pmatrix} \cos(\theta(t)) \\ \sin(\theta(t)) \\ \end{pmatrix} \\ &= R \begin{pmatrix} \frac{d}{dt}\cos(\theta(t)) \\ \frac{d}{dt}\sin(\theta(t)) \\ \end{pmatrix} \\ &= R \begin{pmatrix} -\sin(\theta(t))\frac{d\theta}{dt} \\ \cos(\theta(t))\frac{d\theta}{dt} \\ \end{pmatrix} \\ \end{aligned}\]
де ми використовували Правило ланцюга для обчислення похідних часу тригонометричних функцій (оскільки\(\theta(t)\) це функція часу). Ми можемо написати це в складовій формі:
\[v_x = -R\sin(\theta(t))\frac{d\theta}{dt}\]
\[ v_y = R\cos(\theta(t))\frac{d\theta}{dt}\]
Величина вектора швидкості задається:
\[\begin{aligned} ||\vec v|| &=\sqrt{ v_x^2+v_y^2}\\ &=\sqrt{ \left(-R\sin(\theta(t))\frac{d\theta}{dt}\right)^2+\left(R\cos(\theta(t))\frac{d\theta}{dt}\right)^2}\\ &=\sqrt{ R^2\left( \frac{d\theta}{dt}\right)^2[\sin^2(\theta(t))+\cos^2(\theta(t)]}\\ &=R\left |\frac{d\theta}{dt}\right|\end{aligned}\]
Вектори положення та швидкості проілюстровані\(\PageIndex{2}\) на малюнку для кута\(\theta\) в першому квадранті (\(0<\theta<\frac{\pi}{2}\)).
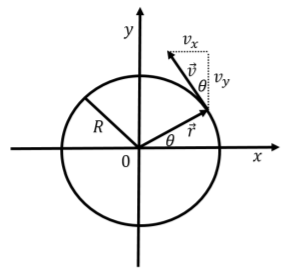
При цьому можна відзначити, що\(x\) складова швидкості негативна (з діаграми і з Рівняння 4.4.2). З Рівняння 4.4.2 і 4.4.3 також можна побачити те\(\frac{|v_x|}{|v_y|}=\tan(\theta)\), що проілюстровано на малюнку\(\PageIndex{2}\), що показує, що вектор швидкості дотичний до кола і перпендикулярний вектору положення. Це завжди стосується руху по колу.
Ми можемо спростити опис руху по колу, використовуючи\(s(t)\) або\(\theta(t)\) замість векторів положення та швидкості. Якщо використовувати\(s(t)\) для представлення положення по колу (\(s=0\)де коло перетинає\(x\) вісь), то швидкість по\(s\) осі дорівнює:
\[\begin{aligned} v_s(t)&=\frac{d}{dt}s(t)\\ &=\frac{d}{dt}R\theta(t)\\ &=R\frac{d\theta}{dt}\end{aligned}\]
де ми використовували той факт, що\(\theta=s/R\) для перетворення з\(s\) в\(\theta\). Швидкість по\(s\) осі, таким чином, точно дорівнює величині двовимірного вектора швидкості (виведеного вище), що має сенс, оскільки вектор швидкості дотичний до кола (і, отже, в\(s\) «напрямку»).
Якщо об'єкт має постійну швидкість\(v_s\), по колу і запущений в положенні по колу\(s=s_0\), то його положення уздовж\(s\) осі можна описати за допомогою 1D кінематики:
\[\begin{aligned} s(t)=s_0+v_st\end{aligned}\]
або, з точки зору\(\theta\):
\[\begin{aligned} \theta(t)&=\frac{s(t)}{R}=\frac{s_0}{R}+\frac{v_s}{R}t\\ &=\theta_0 + \frac{d\theta}{dt}t\\ &=\theta_0 + \omega t \\ \therefore\omega &= \frac{d\theta}{dt}\end{aligned}\]
де ми ввели\(\theta_0\) як кут, відповідний\(s_0\) положенню, і ми ввели\(\omega=\frac{d\theta}{dt}\), що аналогічно швидкості, але для кута. \(\omega\)називається кутовою швидкістю і є мірою швидкості зміни кута\(\theta\) (так як вона є тимчасовою похідною кута). Співвідношення між «лінійною» швидкістю\(v_s\) (величиною вектора швидкості, яка відповідає швидкості в напрямку, дотичному до кола) і\(\omega\) становить:
\[\begin{aligned}v_s=R\frac{d\theta}{dt}=R\omega \end{aligned}\]
Аналогічно, якщо об'єкт прискорюється, ми можемо визначити кутове прискорення\(\alpha(t)\), як швидкість зміни кутової швидкості:
\[\begin{aligned} \alpha(t)=\frac{d\omega}{dt}\end{aligned}\]
які можуть бути безпосередньо пов'язані з прискоренням в\(s\) напрямку,\(a_s(t)\):
\[\begin{aligned} a_s(t) &= \frac{d}{dt}v_s\\ &=\frac{d}{dt}\omega R=R\frac{d\omega}{dt}\\ a_s(t)&=R\alpha \end{aligned}\]
Таким чином, лінійні величини (ті, що вздовж\(s\) осі) можуть бути пов'язані з кутовими величинами шляхом множення кутових величин на\(R\):
\[s=R\theta\]
\[v_{s}=R\omega\]
\[a_{s}=R\alpha\]
Якщо об'єкт починався\(t=0\) з позиції\(s=s_0\) (\(\theta=\theta_0\)) і початкової лінійної швидкості\(v_{0s}\) (кутової швидкості\(\omega_0\)), і має постійне лінійне прискорення по колу,\(a_s\) (Кутове прискорення,\(\alpha\)), то положення об'єкта можна описати, використовуючи або лінійні, або кутові величини:\[\begin{aligned} s(t) &= s_0+v_{s0}t+\frac{1}{2}a_s t^2\\ \theta(t) &= \theta_0+\omega_0t+\frac{1}{2}\alpha t^2\end{aligned}\]
Як ви пам'ятаєте з розділу 4.3, ми можемо обчислити вектор прискорення і визначити компоненти, які паралельні і перпендикулярні вектору швидкості:
\[\begin{aligned} \vec a&=\vec a_{\parallel}(t) + \vec a_{\bot}(t)\\ &=\frac{dv}{dt}\hat v(t)+v\frac{d\hat v}{dt}\\\end{aligned}\]
Перший член,\(\vec a_{\parallel}(t)=\frac{dv}{dt}\hat v(t)\), паралельний вектору швидкості і має величину\(\hat v\), задану:
\[\begin{aligned} ||\vec a_{\parallel}(t)||&=\frac{dv}{dt}=\frac{d}{dt} v(t)=\frac{d}{dt} R\omega=R\alpha\end{aligned}\]
Тобто складовою вектора прискорення, яка паралельна швидкості, є саме прискорення в\(s\) напрямку (лінійне прискорення). Ця складова прискорення відповідає за збільшення (або зменшення) швидкості об'єкта і дорівнює нулю, якщо об'єкт йде по колу з постійною швидкістю (лінійної або кутової).
Як ми бачили раніше, перпендикулярна складова прискорення\(\vec a_{\bot}(t)\), відповідає за зміну напрямку вектора швидкості (так як об'єкт безперервно змінює напрямок при русі по колу). Коли рух йде по колу, ця складова вектора прискорення називається «доцентровим» прискоренням (тобто прискорення, що вказує на центр кола, як ми побачимо). Ми можемо обчислити доцентрове прискорення через наші кутові змінні, зазначивши, що одиничний вектор у напрямку швидкості дорівнює\(\hat v=-\sin(\theta)\hat x+\cos(\theta)\hat y\):
\[\begin{aligned} \vec a_{\bot}(t)&=v\frac{d\hat v}{dt}\nonumber\\ &=(\omega R)\frac{d}{dt} \left[-\sin(\theta)\hat x+\cos(\theta)\hat y\right]\nonumber\\ &=\omega R \left[-\frac{d}{dt}\sin(\theta)\hat x+\frac{d}{dt}\cos(\theta)\hat y\right]\nonumber\\ &=\omega R \left[-\cos(\theta)\frac{d\theta}{dt}\hat x-\sin(\theta)\frac{d\theta}{dt}\hat y\right]\nonumber\\ &=\omega R [-\cos(\theta)\omega\hat x-\sin(\theta)\omega\hat y]\nonumber\end{aligned}\]
\[\stackrel{\rightarrow}{a} _{\bot}(t)=ω^{2}R[-\cos(\theta)\hat x-\sin(\theta)\hat y\]
де ви можете легко перевірити, що вектор\([-\cos(\theta)\hat x-\sin(\theta)\hat y]\) має одиничну довжину і вказує на центр кола (коли хвіст розміщений на точці на колі під кутом\(\theta\)). Таким чином, доцентрове прискорення вказує на центр кола і має величину:
\[a_c(t) = ||\vec a_{\bot}(t)||=\omega^2(t) R = \frac{v^2(t)}{R}\]
де в останньому знаку рівності ми писали доцентрове прискорення через швидкість по колу (\(v=||\vec v||=v_s\)).
Якщо об'єкт йде по колу, він завжди матиме доцентрове прискорення (оскільки його вектор швидкості повинен змінювати напрямок). Крім того, якщо швидкість об'єкта змінюється, він також матиме лінійне прискорення, яке вказує в тому ж напрямку, що і вектор швидкості (він змінює довжину вектора швидкості, але не його напрямок).
Вправа\(\PageIndex{1}\)
Вікунья рухається за годинниковою стрілкою навколо кола, яке знаходиться в центрі походження\(xy\) coordinate system that is in the plane of the circle. The vicuña runs faster and faster around the circle. In which direction does its acceleration vector point just as the vicuña is at the point where the circle intersects the positive \(y\) axis?
- У негативну\(y\) сторону.
- У позитивний\(y\) бік.
- Поєднання позитивних\(y\) і позитивних\(x\) напрямків.
- Поєднання негативного\(y\) і позитивного\(x\) напрямків.
- Поєднання негативного\(y\) і негативного\(x\) напрямків.
- Відповідь
Період і періодичність
Коли об'єкт рухається по колу, він, як правило, завершує більше одного обороту. Якщо об'єкт рухається по колу з постійною швидкістю, ми називаємо рух «рівномірним круговим рухом», і можемо визначити період і частоту руху.
Період визначається як час\(T\), який потрібно, щоб завершити один оборот навколо кола. Якщо об'єкт має постійну кутову швидкість\(\omega\), ми можемо знайти час\(T\), який потрібно для завершення одного повного обороту, від\(\theta=0\) до\(\theta=2\pi\):
\[\begin{aligned} \omega&=\frac{\Delta \theta}{T}=\frac{2\pi}{T}\nonumber\end{aligned}\]
\[T=\frac{2\pi}{\omega}\]
Ми б отримали той самий результат, використовуючи лінійні величини; за один оборот об'єкт охоплює відстань зі швидкістю\(v\):\(2\pi R\)\[\begin{aligned} v&=\frac{2\pi R}{T}\\ T&=\frac{2\pi R}{v}=\frac{2\pi R}{\omega R}=\frac{2\pi}{\omega}\end{aligned}\]
Частота\(f\),, визначається як зворотна період:
\[\begin{aligned} f&=\frac{1}{T}=\frac{\omega}{2\pi}\end{aligned}\]
і має одиниці СІ\(\text{Hz}=\text{s}^{-1}\). Подумайте про частоту як кількість обертів, виконаних в секунду. Таким чином, якщо частота є\(f=1\text{Hz}\), об'єкт йде по колу один раз в секунду. З огляду на частоту, ми, звичайно, можемо отримати кутову швидкість:
\[\begin{aligned} \omega = 2\pi f\end{aligned}\]
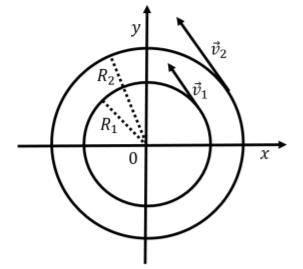
яку іноді називають «кутовою частотою» замість кутової швидкості. Кутову швидкість дійсно можна розглядати як частоту, оскільки вона являє собою «кількість кута» в секунду, яку об'єкт охоплює при обході кола. Кутова швидкість нічого нам не говорить про реальну швидкість об'єкта, яка залежить від радіуса\(v=\omega R\). Це проілюстровано на малюнку\(\PageIndex{3}\), де два об'єкти можуть переміщатися навколо двох кіл радіуса\(R_1\) і\(R_2\) з однаковою кутовою швидкістю\(\omega\). Якщо вони мають однакову кутову швидкість, то їм знадобиться стільки ж часу, щоб завершити оборот. Однак зовнішній об'єкт повинен подолати набагато більшу відстань (окружність більше), і, таким чином, повинен рухатися з більшою лінійною швидкістю.
Вправа\(\PageIndex{2}\)
Двигун обертається при\(3000\text{ rpm}\), яка відповідна частота в Гц?
- \(5\text{ Hz}\)
- \(50\text{ Hz}\)
- \(500\text{ Hz}\)
- Відповідь
Думки Олівії
Є хитрість, яку я люблю використовувати, щоб запам'ятати, як працюють лінійні та кутові швидкості. На малюнку 4.4.4 показана ваша рука в двох положеннях, які ми називаємо (1) і (2).
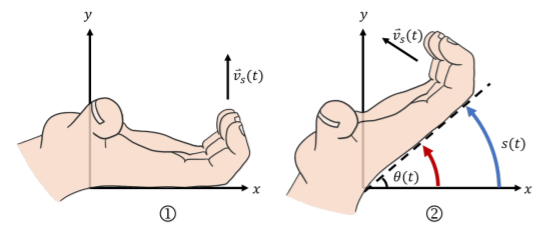
Припустимо, ви хочете описати розташування пальців в (2). Почніть з того, що покладіть руку в положення (1). Це положення, де\(\theta=0\) і\(s=0\). Уявіть, що ваше зап'ястя (або великий палець, що ви віддаєте перевагу) закріплено на початку. Якщо тримати пальці перпендикулярно руці, вони завжди будуть вказувати в позитивну\(s\) сторону.
Уявіть, що у вас є синій шар фарби на зворотному боці вашого мізинець. Повертайте руку до тих пір, поки вона не буде в положенні (2). Довжина кривої, яку робить фарба, є значенням\(s\). Кут між тильною стороною руки і позитивною\(x\) -віссю дорівнює\(\theta\). Тепер уявіть, що на вашій долоні є червоний шар фарби. Це займає стільки ж часу, щоб ваша долоня вийшла з положення (1) в положення (2), як і для ваших пальців. Оскільки вони обидва проходять через один і той же кут\(\theta\) за однакову кількість часу, кутова швидкість,\(\omega\) повинна бути однаковою для обох. Однак синя лінія, залишена пальцями, буде набагато довше червоної лінії, залишеної долонею. Ваші пальці пройшли більшу відстань, ніж ваша долоня за ту ж кількість часу, тому вони повинні мати більшу лінійну швидкість,\(v_s\). Чим далі ви знаходитесь від великого пальця, тим більшою буде лінійна швидкість, яку ми знаємо з формули\(v_s=R\omega\).
Якщо ви продовжували обертати руку по колу, ви побачите, що ваші пальці завжди вказують в тому ж напрямку, що і ваша лінійна швидкість. Це означає, що якщо ви використовуєте декартові координати, напрямок вашої лінійної швидкості завжди змінюється.
У цього трюку є пара обмежень. Пам'ятайте, що це працює лише для кругового руху (радіус\(R\) повинен бути постійним) і що якщо ви рухаєтесь у негативному\(s\) напрямку, ваші пальці вказуватимуть антипаралельно лінійній швидкості.