
4.1: Рух у двох вимірах
- Page ID
- 75518

Використання векторів для опису руху у двох вимірах
Ми можемо вказати місце розташування об'єкта з його координатами, і ми можемо описати будь-яке зміщення вектором. Спочатку розглянемо випадок об'єкта, що рухається з постійною швидкістю в певному напрямку. Ми можемо вказати положення об'єкта в будь-який час\(t\), використовуючи його вектор положення\(\vec r(t)\), який є функцією часу. Вектор положення - це вектор, який йде від початку системи координат до положення об'єкта. Ми можемо описати\(x\) і\(y\) складові вектора положення з незалежними функціями\(x(t)\)\(y(t)\), і, які відповідають\(x\) і\(y\) координатам об'єкта в часі \(t\), відповідно:
\[\begin{aligned} \vec r(t) = \begin{pmatrix} x(t) \\ y(t) \\ \end{pmatrix}= x(t) \hat x + y(t) \hat y\end{aligned}\]
Припустимо\(\Delta t\), що за певний проміжок часу об'єкт переходить з позиції, описаної вектором положення,\(\vec r_1\) в положення, описане вектором положення\(\vec r_2\), як показано на малюнку\(\PageIndex{1}\).
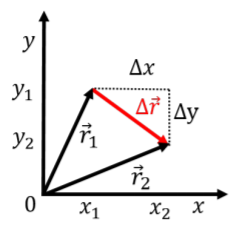
Ми можемо визначити вектор зміщення\(\Delta \vec r=\vec r_2-\vec r_1\), і за аналогією з одновимірним випадком ми можемо визначити вектор середньої швидкості,\(\vec v\) як:
\[ \vec v = \frac{\Delta \vec r}{\Delta t}\]
Вектор середньої швидкості буде мати той же напрямок, що і\(\Delta \vec r\), так як це вектор зміщення, розділений скаляром (\(\Delta t\)). Величина вектора швидкості, яку ми називаємо «швидкість», буде пропорційна довжині вектора зміщення. Якщо об'єкт переміщається на велику відстань за невелику кількість часу, він, таким чином, матиме великий вектор швидкості. Це визначення вектора швидкості, таким чином, має правильні інтуїтивні властивості (точки у напрямку руху, більше для більш швидких об'єктів).
Наприклад, якщо об'єкт переходив з позиції\((x_1,y_1)\)\((x_2,y_2)\) в позицію за певний проміжок часу\(\Delta t\), то середній вектор швидкості задається:\[\begin{aligned} \vec v &= \frac{\Delta \vec r}{\Delta t}\\ &=\frac{1}{\Delta t}\begin{pmatrix} x_2-x_1 \\ y_2-y_1 \\ \end{pmatrix}\\ &=\frac{1}{\Delta t}\begin{pmatrix} \Delta x \\ \Delta y \\ \end{pmatrix}\\ \end{aligned}\]\[\begin{aligned} &=\begin{pmatrix} \frac{\Delta x}{\Delta t} \\ \frac{\Delta y}{\Delta t}\\ \end{pmatrix}\\ &=\begin{pmatrix} v_x \\ v_y \\ \end{pmatrix}\\ \therefore \vec v &= v_x\hat x+v_y\hat y \end{aligned}\] тобто\(x\) і\(y\) складовими середнього Вектор швидкості можна знайти, окремо визначивши середню швидкість в кожному напрямку. Наприклад,\(v_x=\frac{\Delta x}{\Delta t}\) відповідає середній швидкості в\(x\) напрямку, і може вважатися незалежною від швидкості в\(y\) напрямку,\(v_y\). Величина вектора середньої швидкості (тобто середньої швидкості), задається:\[\begin{aligned} ||\vec v||&=\sqrt{v_x^2+v_y^2}=\frac{1}{\Delta t}\sqrt{\Delta x^2+\Delta y^2}=\frac{\Delta r}{\Delta t}\end{aligned}\] де\(\Delta r\) - величина вектора зміщення. Таким чином, середня швидкість задається пройденою дистанцією, розділеною на час, прийнятий для подолання цієї відстані, за аналогією з одновимірним випадком.
Вправа\(\PageIndex{1}\)
Лама працює в полі з позиції\((x_1,y_1)=(2\text{m},5\text{m})\) to a position \((x_2,y_2)=(6\text{m},8\text{m})\) in a time \(\Delta t=0.5\text{s}\), as measured by Marcel, a llama farmer standing at the origin of the Cartesian coordinate system. What is the average speed of the llama?
- \(1\text{ m/s}\)
- \(5\text{ m/s}\)
- \(10\text{ m/s}\)
- \(15\text{ m/s}\)
- Відповідь
Якщо швидкість об'єкта не постійна, то визначаємо миттєвий вектор швидкості, взявши межу\(\Delta t\to 0\):
\[\vec v(t) = \lim_{\Delta t \to 0}\frac{\Delta \vec r}{\Delta t}=\frac{d\vec r}{dt}\]
що дає нам часову похідну вектора позиції (в одному вимірі це була похідна від позиції за часом). Записуючи складові вектора положення як функції\(x(t)\) і\(y(t)\), миттєва швидкість стає:
\[\stackrel{\rightarrow}{v}(t)=\frac{d}{dt}\stackrel{\rightarrow}{r}(t)\]
\[\begin{aligned} &=\frac{d}{dt} \begin{pmatrix} x(t) \\ y(t) \\ \end{pmatrix}\nonumber\\ &=\begin{pmatrix} \frac{dx}{dt} \\ \frac{dy}{dt} \\ \end{pmatrix}\nonumber\\ &=\begin{pmatrix} v_x(t) \\ v_y(t) \\ \end{pmatrix}\nonumber\\ \therefore \vec v(t) &= v_x(t)\hat x+v_y(t)\hat y \nonumber \end{aligned}\]
де, знову ж таки, ми виявляємо, що складовими вектора швидкості є просто швидкості в\(y\) напрямку\(x\) і. Це означає, що ми можемо розглядати рух у двох вимірах як дворазовий одновимірний рух: рух уздовж\(x\) і окремий рух вздовж\(y\). Це підкреслює корисність векторних позначень для того, щоб ми могли використовувати одне векторне рівняння (\(\vec v=\frac{d}{dt}\Delta \vec r\)) для представлення двох рівнянь (одне для\(x\) та одне для\(y\)).
Аналогічно вектор прискорення задається:
\[\stackrel{\rightarrow}{a}(t)=\frac{d}{dt}\stackrel{\rightarrow}{v}(t) \]
\[\begin{aligned} &=\begin{pmatrix} \frac{dv_x}{dt} \\ \frac{dv_y}{dt} \\ \end{pmatrix}\nonumber\\ &=\begin{pmatrix} a_x(t) \\ a_y(t) \\ \end{pmatrix}\nonumber\\ \therefore \vec a(t) &= a_x(t)\hat x+a_y(t)\hat y \nonumber \end{aligned}\]
Якщо об'єкт знаходиться в положенні\(\vec r_0=(x_0,y_0)\) з вектором\(\vec v_0=v_{0x}\hat x + v_{0y}\hat y\) швидкості в часі\(t=0\), і має постійний вектор прискорення 1\(\vec a = a_x\hat x+a_y\hat y\), то вектор швидкості в якийсь більш пізній час\(t\), \(\vec v(t)\), дається:
\[\begin{aligned} \vec v(t) = \vec v_0 + \vec a t\end{aligned}\]
Або, якщо ми випишемо компоненти явно:
\[\begin{aligned} \begin{pmatrix} v_x(t) \\ v_y(t) \\ \end{pmatrix} = \begin{pmatrix} v_{0x} \\ v_{0y} \\ \end{pmatrix} + \begin{pmatrix} a_xt \\ a_yt \\ \end{pmatrix}\end{aligned}\]
вони розглядаються як два незалежних рівняння для складових вектора швидкості:
\[\begin{aligned} v_x(t)&=v_{0x}+a_xt \\ v_y(t)&=v_{0y}+a_yt \\\end{aligned}\]
це те саме рівняння, яке ми мали для одновимірної кінематики, але один раз для кожної координати. Вектор положення задається:
\[\begin{aligned} \vec r(t) = \vec r_0 + \vec v_0 t + \frac{1}{2} \vec at^2\end{aligned}\]
з компонентами:
\[\begin{aligned} x(t) &= x_0+v_{0x}t+\frac{1}{2}a_xt^2\\ y(t) &= y_0+v_{0y}t+\frac{1}{2}a_yt^2\\\end{aligned}\]
що знову ж таки показує, що двовимірний рух можна розглядати як окремі і самостійні рухи в кожному напрямку.
Приклад\(\PageIndex{1}\)
Об'єкт починається з початку системи координат в той час\(t=0\text{s}\), з початковим вектором швидкості\(\vec v_0=(10\text{m/s})\hat x+(15\text{m/s})\hat y\). Прискорення в\(x\) напрямку є\(0\text{m/s}^{2}\) і прискорення в\(y\) напрямку є\(-10\text{m/s}^{2}\).
- Напишіть рівняння для вектора положення як функції часу.
- Визначте положення об'єкта за адресою\(t = 10\text{s}\).
- Побудуйте траєкторію руху об'єкта для першого\(5\text{s}\) руху.
Рішення:
а. ми можемо розглянути рух в\(x\) і\(y\) напрямку окремо. У\(x\) напрямку прискорення є\(0\), а положення таким чином задається:
\[\begin{aligned} x(t)&=x_0+v_{0x}t\\ &=(0\text{m})+(10\text{m/s})t\\ &=(10\text{m/s})t\end{aligned}\]
У\(y\) напрямку ми маємо постійне прискорення, тому положення задається:
\[\begin{aligned} y(t) &= y_0+v_{0y}t+\frac{1}{2}a_yt^2\\ &=(0\text{m})+(15\text{m/s})t+\frac{1}{2}(-10\text{m/s^2})t^2\\ &=(15\text{m/s})t-\frac{1}{2}(10\text{m/s^2})t^2\\\end{aligned}\]
Таким чином, вектор положення як функція часу може бути записаний у вигляді:
\[\begin{aligned} \vec r(t) &= \begin{pmatrix} x(t) \\ y(t) \\ \end{pmatrix}\\ &= \begin{pmatrix} (10\text{m/s})t \\ (15\text{m/s})t-\frac{1}{2}(10\text{m/s}^{2})t^{2} \\ \end{pmatrix}\end{aligned}\]
б. використання\(t=10\text{s}\) у вищенаведеному рівнянні дає:
\[\begin{aligned} \vec r(t=10\text{s})&= \begin{pmatrix} (10\text{m/s})(10\text{s}) \\ (15\text{m/s})(10\text{s})-\frac{1}{2}(10\text{m/s}^{2})(10\text{s})^{2} \\ \end{pmatrix}\\ &= \begin{pmatrix} (100\text{m}) \\ (-350\text{m})\\ \end{pmatrix}\end{aligned}\]
c Ми можемо побудувати траєкторію за допомогою python, як на рис\(\PageIndex{2}\).
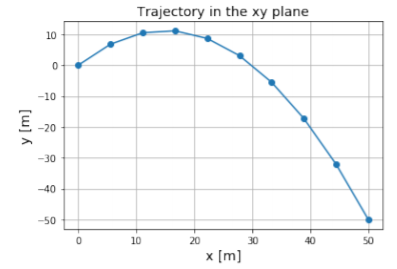
Як бачите, траєкторія є параболою, і відповідає тому, що ви отримали б при киданні об'єкта з початковою швидкістю з вгору (позитивною\(y\)) і горизонтальною (позитивною\(x\)) складовою. Якщо подивитися тільки на\(y\) вісь, то ви побачите, що об'єкт спочатку йде вгору, потім обертається і йде назад вниз. Це саме те, що відбувається, коли ви кидаєте м'яч вгору, незалежно від того, чи рухається об'єкт у\(x\) напрямку. У\(x\) напрямку об'єкт просто рухається з постійною швидкістю. Точки на графіку малюються за постійні часові проміжки (час між кожною точкою,\(\Delta t\) постійне). Якщо ви подивитеся на відстань між точками, що проектуються на\(x\) вісь, ви побачите\(x\), що всі вони рівновіддалені і що вздовж руху відповідає руху об'єкта з постійною швидкістю.
Вправа\(\PageIndex{2}\)
У прикладі 4.1.1, що таке вектор швидкості точно у верхній частині параболи на малюнку\(\PageIndex{2}\)?
- \(\stackrel{\rightarrow}{v} = (10\text{m/s})\stackrel{ˆ}{x}+(15\text{m/s})\stackrel{ˆ}{y}\)
- \(\stackrel{\rightarrow}{v} = (15 m/s)\stackrel{ˆ}{y}\)
- \(\stackrel{\rightarrow}{v} = (10 m/s)\stackrel{ˆ}{x}\)
- Жодне з перерахованих вище
- Відповідь
-
Приклад\(\PageIndex{2}\)
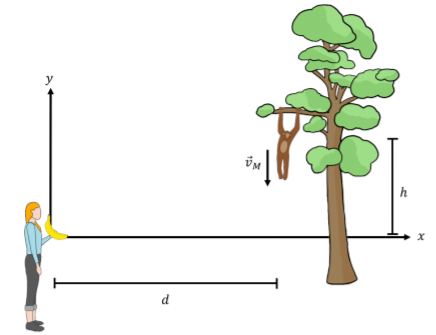
Мавпа звисає з гілки дерева, і ви хочете нагодувати мавпу, кинувши їй банан (рис.\(\PageIndex{3}\)). Ви знаєте, що мавпа легко лякається і відпустить гілку дерева в ту мить ви кинете банан. Мавпа - це горизонтальна відстань і висота\(h\) над точкою, з якої ви\(d\) відпускаєте банан, коли ви його кидаєте. Під яким кутом по відношенню до горизонталі слід кидати банан, щоб банан дійшов до мавпи?
Рішення:
Це питання просить нас знайти кут між початковим вектором швидкості банана та горизонталлю для банан\(\vec v_{0B}\), щоб вдарити мавпу.\(\theta\) Цей кут задається горизонтальною (\(v_{B0x}\)) і вертикальною (\(v_{B0y}\)) складовими початкового вектора швидкості банана:
\[\begin{aligned} \tan\theta&=\frac{v_{B0y}}{v_{B0x}}\end{aligned}\]
Для того щоб банан вразив мавпу, а банан і мавпа повинні знаходитися в одному і тому ж місці в якийсь час,\(t\). Наш підхід буде наступним: ми почнемо з пошуку рівнянь, які описують\(x\) і\(y\) положення мавпи і банана. Потім ми використаємо наші умови для успішного «удару», щоб знайти співвідношення (\(\tan\theta=v_{B0y}/v_{B0x}\)), яке ми хочемо для нашого початкового кидка, і використаємо це, щоб знайти\(\theta\).
Спочатку визначаємо систему координат. Ми вибираємо походження, щоб бути там, де випускається банан. Ми дозволяємо\(y\) бути у вертикальному напрямку (позитивний вгору) і нехай\(x\) бути в горизонтальному напрямку (позитивний до мавпи), як показано на малюнку\(\PageIndex{3}\).
Ми розглядаємо\(x\) і\(y\) компоненти векторів швидкості і положення банана і мавпи як незалежні. Рух мавпи має лише вертикальну складову. \(y\)Складовою прискорення мавпи є прискорення за рахунок гравітації\(a_y=-9.8\text{m/s^2}= -g\), яке є негативним, так як гравітація виробляє прискорення в негативну\(y\) сторону. \(y\)Складовою початкового положення мавпи є\(y_{M0}=h\) і\(y\) складова її початкової швидкості є\(v_{M0y}=0\). \(y\)Складова положення мавпи, як функція часу\(y_M(t)\), задається:
\[\begin{aligned} y_M(t)&=y_{M0}+v_{My0}t+\frac{1}{2}a_yt^2\\ &=h+(0)-\frac{1}{2}gt^2\end{aligned}\]
Горизонтальне положення мавпи постійне, і дорівнює\(x_M(t)=d\).
Рух банана має як\(x\) і\(y\) компоненти. Прискорення в\(x\) напрямку немає, тому\(x\) складова швидкості банана є\(v_{B0x}\) і постійною. Ми визначили початкову\(x\) координату банана\(x_{B0}=0\), щоб бути, тому\(x\) позиція банана як функція часу\(x_B(t)\) задається:
\[\begin{aligned} x_B(t)&=x_{B0}+v_{B0x}\\ &=(0)+v_{B0x}t\end{aligned}\]
Ми визначили початкове\(y\) положення банана, який повинен бути\(y_{B0}=0\). \(y\)Положення банана як функція часу, таким чином\(y_B(t)\), можна описати:
\[\begin{aligned} y_B(t)&=y_{B0}+v_{B0y}t+\frac{1}{2}a_yt^2\\ &=(0)+v_{B0y}t-\frac{1}{2}gt^2\end{aligned}\]
де\(v_{B0y}\) -\(y\) складова початкової швидкості банана і\(a_y=-g\) є\(y\) складовою прискорення банана (за рахунок сили тяжіння). Тепер, коли у нас є рівняння, які описують положення банана і мавпи, ми можемо використовувати наші умови для того, щоб банан і мавпа були в одному положенні одночасно. Щоб мавпа і банан опинилися в одному положенні, нам потрібно\(y_M(t)=y_B(t)\) і\(x_B(t)=x_M(t) =d\) в якийсь час\(t\).
Встановлення наших рівнянь для\(y_M(t)\) і\(y_B(t)\) рівних один одному дає:
\[\begin{aligned} h-\frac{1}{2} gt^2&=v_{0yB}t-\frac{1}{2}gt^2\\ \therefore h&=v_{0yB}t\end{aligned}\]
І установка\(x_M(t)=d\) дорівнює\(x_B(t)\) дає:
\[\begin{aligned} \therefore d&=v_{xB}\end{aligned}\]
Ми можемо просто розділити одне рівняння на інше, щоб знайти:
\[\begin{aligned} \frac{h}{d}&=\frac{v_{0yB}t}{v_{xB}t}\\ \frac{h}{d}&=\frac{v_{0yB}}{v_{xB}}\end{aligned}\]
Це дає нам співвідношення, яке ми шукаємо, тому тепер ми знаємо, що
\[\begin{aligned} \tan\theta&=\frac{h}{d}\\ \therefore \theta&=\tan^{-1}\left(\frac{h}{d}\right)\end{aligned}\]
Це дещо дивовижний результат, так як означає, що потрібно тільки кинути банан в сторону мавпи (тобто цілитися в мавпу, і кинути!). Таким чином, не буде важливо, як швидко ви кидаєте банан, і ви завжди будете бити мавпу, якщо правильно націлилися. Коли ви швидше кидаєте банан, ви потрапите мавпу вище за своєю траєкторією. Якщо немає підстави для того, щоб мавпа вдарила, ви можете кидати банан так повільно, як вам подобається, і він врешті-решт наздожене мавпу, коли банан досягне\(x=d\).
відносний рух
У попередньому розділі ми розглянули, як перетворити опис руху з одного опорного кадру в інший. Згадаймо одновимірну ситуацію, коли ми описували положення об'єкта\(A\), використовуючи вісь\(x\) як\(x^A(t)\). Припустимо, що опорний кадр\(x\),, рухається з постійною швидкістю\(v'^B\), щодо другого опорного кадру,\(x'\). Ми виявили, що положення об'єкта описується в системі\(x'\) відліку як:
\[\begin{aligned} x'^A(t)=v'^Bt+x^A(t)\end{aligned}\]
якщо витоки двох систем збіглися на\(t=0\). Рівняння вище просто стверджує, що відстань об'єкта до початку - це сума відстані від початку\(x\) до початку та відстані від\(x\) початку до об'єкта.\(x'\)\(x'\)
У двох вимірах ми діємо точно так само, але замість цього використовуємо вектори:
\[\begin{aligned} \vec r'^A(t) = \vec v'^Bt+\vec r^A(t)\end{aligned}\]
де\(r^A(t)\) - положення об'єкта, як описано в системі відліку\(\vec v'^B\), - вектор швидкості, що описує рух початку\(xy\) координатної системи щодо системи\(x'y'\) координат\(xy\) і\(\vec r'^A(t)\) - положення об'єкта в системі\(x'y'\) координат. Ми припустили, що витоки двох систем координат збіглися\(t=0\) і що осі систем координат паралельні (\(x\)паралельні\(x'\) і\(y\) паралельні\(y'\)).
Зверніть увагу, що швидкість об'єкта в\(x'y'\) системі знаходить шляхом додавання швидкості\(xy\) відносно\(x'y'\) і швидкості об'єкта в\(xy\) кадрі (\(\vec v^A(t)\)):
\[\begin{aligned} \frac{d}{dt}\vec r'^A(t) &=\frac{d}{dt}(\vec v'^Bt+\vec r^A(t))\\ &=\vec v'^B+\vec v^A(t)\end{aligned}\]
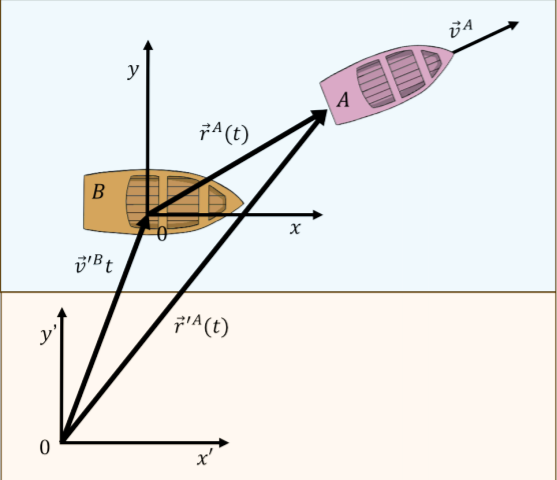
Як приклад розглянемо ситуацію, зображену на малюнку\(\PageIndex{4}\). Бріс знаходиться на човні біля берега Ніцци, з системою координат\(xy\), і описує положення човна, що перевозить Алісу. Він описує положення Аліси як\(\vec r^A(t)\) в системі\(xy\) координат. Ігор знаходиться на березі, а також бажає описати позицію Аліси, використовуючи роботу, виконану Брісом. Ігор бачить рух човна Бріса зі швидкістю,\(\vec v'^B\) виміряною в його системі\(x'y'\) координат. Для того, щоб знайти вектор, що вказує на позицію Аліси\(\vec r'^A(t)\), він додає вектор від його походження до походження Бріса (\(\vec v'^B t\)) та вектор від походження Бріса до Аліси\(\vec r^A(t)\).
Виписуючи це за координатами, ми маємо:
\[\begin{aligned} x'^A(t)&=v'^B_xt+x^A(t)\\ y'^A(t)&=v'^B_yt+y^A(t)\end{aligned}\]
і для швидкостей:
\[\begin{aligned} v_x'^A(t)&=v'^B_x+v_x^A(t)\\ v_y'^A(t)&=v'^B_y+v_y^A(t)\end{aligned}\]
Вправа\(\PageIndex{3}\)
Ви знаходитесь на човні і перетинаєте північну річку, від східного берега до Західного берега. Ви вказуєте свій човен у західному напрямку і перетинаєте річку. Хлоя спостерігає, як ваш човен перетинає річку з берега, в якому напрямку вона вимірює ваш вектор швидкості, щоб бути?
- У північному напрямку.
- У західному напрямку.
- Поєднання північного і західного напрямків.
- Відповідь
Виноски
1. Де постійний вектор означає, що і величина, і напрямок є постійними в часі.