
12.11: Вільний рух на Землі
- Page ID
- 76314
Розрахунок траєкторій для об'єктів при їх переміщенні поблизу поверхні землі часто потрібен для багатьох застосувань. Такі розрахунки вимагають включення неінерційної сили Коріоліса.
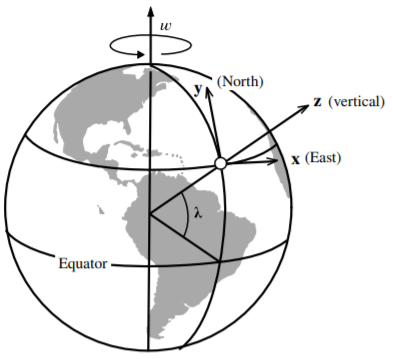
У системі відліку, закріпленої на земній поверхні, припускаючи, що опором повітря і іншими силами можна знехтувати, то прискорення дорівнює
\[\mathbf{a}^{\prime} = \mathbf{g}_{eff} − 2\boldsymbol{\omega} \times \mathbf{v}^{\prime} \label{12.58}\]
Нехтуйте терміном відцентрової корекції, так як він дуже малий, тобто нехай\(\mathbf{g}_{eff} = \mathbf{g}\). Використовуючи координатну вісь, показану на малюнку\(\PageIndex{1}\), вектори поверхнево-кадру мають складові
\[\boldsymbol{\omega} = 0\widehat{\mathbf{i}^{\prime}} + \omega \cos \lambda \widehat{\mathbf{j}^{\prime}} + \omega \sin \lambda \widehat{\mathbf{k}^{\prime}} \]
і
\[\mathbf{g}_{eff} = -g\widehat{\mathbf{k}^{\prime}}\]
Таким чином, термін Коріоліса
\[\begin{align*} 2\boldsymbol{\omega} \times \mathbf{v}^{\prime} &= 2 \begin{vmatrix} \widehat{\mathbf{i}^{\prime}} & \widehat{\mathbf{j}^{\prime}} & \widehat{\mathbf{k}^{\prime}} \\ 0 & \omega \cos \lambda & \omega \sin \lambda \\ \dot{x}^{\prime} & \dot{y}^{\prime} & \dot{z}^{\prime} \end{vmatrix} \\[4pt] &= 2 \left[ \left( \omega \dot{z}^{\prime} \cos \lambda − \omega \dot{y}^{\prime} \sin \lambda \right) \widehat{\mathbf{i}^{\prime}} + \left( \omega \dot{x}^{\prime} \sin \lambda \right) \widehat{\mathbf{j}^{\prime}} − \left( \omega \dot{x}^{\prime} \cos \lambda \right) \widehat{\mathbf{k}^{\prime}}\right] \end{align*}\]
Тому рівняння руху
\[m \mathbf{\ddot{r}}^{\prime} = −mg\widehat{\mathbf{k}^{\prime}} −2m[\widehat{\mathbf{i}^{\prime}} (\dot{z}^{\prime} \omega \cos \lambda − \dot{y}^{\prime} \omega \sin \lambda ) + \widehat{\mathbf{j}^{\prime}} \dot{x}^{\prime} \omega \sin \lambda − \widehat{\mathbf{k}^{\prime}} \dot{x}^{\prime} \omega \cos \lambda ] \]
Тобто складовими цього рівняння руху є
\[\begin{align*} \ddot{x}^{\prime} &= −2\omega (\dot{z}^{\prime} \cos \lambda − \dot{y}^{\prime} \sin \lambda ) \\[4pt] \ddot{y}^{\prime} &= −2\omega \dot{x}^{\prime} \sin \lambda \notag\\[4pt] \ddot{z}^{\prime} &= −g + 2\omega \dot{x}^{\prime} \cos \lambda \end{align*}\]
Інтеграція цих диференціальних рівнянь
\[\begin{align*} \dot{x}^{\prime} &= −2\omega (z^{\prime} \cos \lambda − y^{\prime} \sin \lambda ) + \dot{x}^{\prime}_0 \\[4pt] \dot{y}^{\prime} &= −2\omega x^{\prime} \sin \lambda + \dot{y}^{\prime}_0 \\[4pt] \dot{z}^{\prime} &= −gt + 2\omega x^{\prime} \cos \lambda + \dot{z}^{\prime}_0 \end{align*}\]
де\(\dot{x}^{\prime}_0, \dot{y}^{\prime}_0, \dot{z}^{\prime}_0\) - початкові швидкості. Підстановка вищевказаних швидкісних відносин у рівняння руху для\(\ddot{x}\) дає
\[\ddot{x}^{\prime} = 2\omega gt \cos \lambda − 2\omega (\dot{z}^{\prime}_0 \cos \lambda − \dot{y}^{\prime}_0 \sin \lambda ) − 4\omega^2 x^{\prime} \]
Останній член\(4\omega^2x\) є малим і його можна знехтувати, що призводить до простого незв'язаного диференціального рівняння другого порядку в\(x\). Інтегруючи це двічі, припускаючи\(x^{\prime}_0 = y^{\prime}_0 = z^{\prime}_0 = 0\), що, плюс той факт, що\(2\omega gt \cos \lambda\) і\(2\omega (\dot{z}^{\prime}_0 \cos \lambda − \dot{y}^{\prime}_0 \sin \lambda )\) є постійними, дає
\[x^{\prime} = \frac{1}{3} \omega gt^3 \cos \lambda − \omega t^2 (\dot{z}^{\prime}_0 \cos \lambda − \dot{y}^{\prime}_0 \sin \lambda ) + \dot{x}^{\prime}_0 t \]
Аналогічно,
\[\begin{align*} y^{\prime} &= ( \dot{y}^{\prime}_0 t − \omega \dot{x}^{\prime}_0 t^2 \sin \lambda ) \\[4pt] z^{\prime} &= −\frac{1}{2} gt^2 + \dot{z}^{\prime}_0 t + \omega \dot{x}^{\prime}_0 t^2 \cos \lambda \end{align*}\]
Розглянемо наступні особливі випадки;
Приклад\(\PageIndex{1}\): Free fall from rest
Припустімо, що об'єкт падає на висоту,\(h\) починаючи з відпочинку в\(t = 0\)\(x = 0\),,\(y = 0\),\(z = h\). Тоді
\[x^{\prime} = \frac{1}{3} \omega gt^3 \cos \lambda \notag\]
\[y^{\prime} = 0 \notag\]
\[z^{\prime} = h − \frac{1}{2} gt^2 \notag\]
Заміна\(t\) дарує
\[x^{\prime} = \frac{1}{3} \omega \cos \lambda \sqrt{\frac{8h^3}{g}} \notag\]
Таким чином, об'єкт дрейфує на схід як наслідок земного обертання. Відзначимо, що щодо нерухомої рами очевидно, що кутова швидкість тіла повинна збільшуватися при падінні, щоб компенсувати зменшену відстань від осі обертання, щоб забезпечити збереження кутового моменту.
Приклад\(\PageIndex{2}\): Projectile fired vertically upwards
Випущений вгору снаряд з початковими швидкостями\(\dot{x}^{\prime}_0 = \dot{y}^{\prime}_0 = 0\) і\(\dot{z}^{\prime}_0 = v_0\) призводить до відносин
\[x^{\prime} = \frac{1}{3} \omega gt^3 \cos \lambda − \omega t^2 v_0 \cos \lambda \notag\]
\[y^{\prime} = 0\notag\]
\[z^{\prime} = −\frac{1}{2} gt^2 + v_0t\notag\]
Рішення для\(t\) коли\(z^{\prime} = 0\) дає\(t = 0\), і\(t = \frac{2v_0}{g}\). Також оскільки максимальна висота\(h\), яку досягає снаряд, пов'язана
\[v_0 = \sqrt{2gh}\notag\]
то остаточний прогин
\[x^{\prime} = −\frac{4}{3} \omega \cos \lambda \sqrt{\frac{8h^3}{g}} \notag\]
При цьому тіло дрейфує на захід.
Приклад\(\PageIndex{3}\): Motion parallel to Earth's surface
Для руху в горизонтальній\(x^{\prime} −y^{\prime}\) площині відхилення завжди праворуч у північній півкулі Землі, оскільки вертикальна складова вгору і, таким чином,\(−2 \overrightarrow{\boldsymbol{\omega}} \times \overrightarrow{\mathbf{v}^{\prime}}\) вказує вправо.\(\omega\) У південній півкулі вертикальна складова\(\omega\) знаходиться вниз і, таким чином,\(−2 \overrightarrow{\boldsymbol{\omega}} \times \overrightarrow{\mathbf{v}^{\prime}}\) вказує вліво. Це також показано, використовуючи наведені вище співвідношення для випадку снаряда, випущеного вгору в східному напрямку з компонентами\(\dot{x}^{\prime}_0, 0, \dot{z}^{\prime}_0\). Отримані зсуви
\[x^{\prime} = \frac{1}{3} \omega gt^3 \cos \lambda − \omega t^2\dot{z}^{\prime}_0 \cos \lambda + \dot{x}^{\prime}_0 t \notag\]
Аналогічно,
\[y^{\prime} = −\omega \dot{x}^{\prime}_0 t^2 \sin \lambda \notag\]
\[z^{\prime} = −\frac{1}{2} gt^2 + \dot{z}^{\prime}_0 t + \omega \dot{x}^{\prime}_0 t^2 \cos \lambda \notag\]
Траєкторія неплоска і в північній півкулі снаряд дрейфує вправо, тобто південно.
У битві на річці де ла Плата, під час Другої світової війни, артилеристи на британських легких крейсерах Exeter, Ajax і Achilles виявили, що їх точно спрямовані залпи проти німецького кишенькового броненосця Graf Spee падали на 100 ярдів вліво. Конструктори прицільних механізмів гармати виправили ефект Коріоліса, припускаючи, що кораблі будуть воювати в широтах близько 50 на\(^{\circ}\) північ, а не 50 на\(^{\circ}\) південь.