
12.2: Поступальне прискорення опорного кадру
- Page ID
- 76348
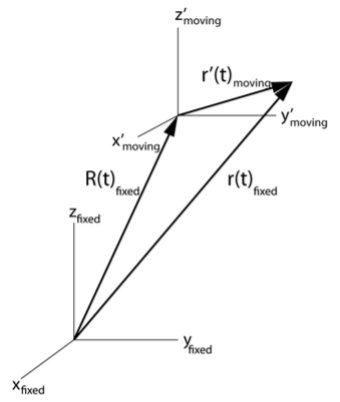
Розглянемо інерційну систему,\((x_{fix},y_{fix},z_{fix})\) яка закріплена в просторі, і неінерційну систему,\((x^{\prime}_{mov}, y^{\prime}_{mov}, z^{\prime}_{mov})\) яка рухається в напрямку щодо нерухомої рами, наприклад, для підтримки постійних орієнтацій осей щодо нерухомої рами, як показано на малюнку\(\PageIndex{1}\). Фіксована рамка позначається як негрунтована рамка і, щоб уникнути плутанини, індекси\(fix\) прикріплюються до фіксованих координат, взятих щодо фіксованого координатного кадру. Аналогічно, що перекладається відліковий кадр, який зазнає поступальне прискорення, має індексний індекс,\(mov\) прикріплений до координат, взятих щодо перекладаючої системи відліку. Закони руху Ньютона підкоряються тільки в інерційній (негрунтованій) системі відліку. Відповідні вектори положення пов'язані
\[\mathbf{r}_{fix} = \mathbf{R}_{fix}+\mathbf{r}^{\prime}_{mov} \label{12.1}\]
де\(\mathbf{r}_{fix}\) - вектор щодо нерухомого кадру,\(\mathbf{r}^{\prime}_{mov}\) - вектор щодо поступально прискорюється кадру і\(\mathbf{R}_{fix}\) є вектором від початку нерухомого кадру до початку прискорює кадру. Диференціююче рівняння\ ref {12.1} дає відношення вектора швидкості
\[\mathbf{v}_{fix} = \mathbf{V}_{fix}+ \mathbf{v}^{\prime}_{mov} \label{12.2}\]
де\(\mathbf{v}_{fix} = \frac{d\mathbf{r}_{fix}}{dt}\),\(\mathbf{v}^{\prime}_{mov} = \frac{d\mathbf{r}^{\prime}_{mov}}{dt}\) і\(\mathbf{V}_{fix} = \frac{d\mathbf{R}_{fix}}{dt}\). Аналогічно відношення вектора прискорення
\[\mathbf{a}_{fix} = \mathbf{A}_{fix}+ \mathbf{a}^{\prime}_{mov} \label{12.3}\]
де\(\mathbf{a}_{fix} = \frac{d^2\mathbf{r}_{fix}}{dt^2}\),\(\mathbf{a}^{\prime}_{mov} = \frac{d^2\mathbf{r}^{\prime}_{mov}}{dt^2}\) і\(\mathbf{A}_{fix} = \frac{d^2\mathbf{R}_{fix}}{dt^2}\).
У фіксованому кадрі закони Ньютона дають, що
\[\mathbf{F}_{fix} = m\mathbf{a}_{fix} \label{12.4}\]
Силу в нерухомому кадрі можна розділити на два члени, прискорення прискорювального кадру відліку\(\mathbf{A}_{fix}\) плюс прискорення щодо прискорювального кадру\(\mathbf{a}^{\prime}_{mov}\).
\[\mathbf{F}_{fix} = m\mathbf{A}_{fix}+ m\mathbf{a}^{\prime}_{mov} \label{12.5}\]
Відносно прискорювального опорного кадру прискорення задається
\[m\mathbf{a}^{\prime}_{mov} = \mathbf{F}_{fix} - m\mathbf{A}_{fix} \label{12.6}\]
Прискорення системи відліку може використовувати Закони Ньютона руху, використовуючи ефективну поступальну силу\(\mathbf{F}^{\prime}_{tran} \equiv \mathbf{F}_{fix} − m\mathbf{A}_{fix}\). Додатковий\(-m\mathbf{A}_{fix}\) термін називається інерційною силою; його можна змінити, вибравши іншу неінерційну систему відліку, тобто залежить від системи відліку, в якій знаходиться спостерігач.