
6.9: Програми, що стосуються неголономних обмежень
- Page ID
- 76019
Загалом, з неголономними обмеженнями можна впоратися за допомогою узагальнених сил\(Q_{j}^{EXC}\) у рівняннях Лагранжа — Ейлера\((6.5.12)\). Наступні приклади включають односторонні обмеження\(\PageIndex{1}-\PageIndex{4}\), які демонструють голономічну поведінку для обмежених діапазонів поверхні обмежень у координатному просторі, і цей діапазон є специфічним для випадку. Коли сили обмеження притискають об'єкт до поверхні обмеження, то система є голономічною, але голономічний діапазон координатного простору обмежений ситуаціями, коли сили обмеження позитивні. Коли сила обмеження від'ємна, об'єкт вилітає вільним від поверхні обмеження. Крім того, коли сила тертя\(F>N\mu _{static}\) де\(\mu _{static}\) є статичним коефіцієнтом тертя, то об'єкт ковзає, заперечуючи будь-яке обмеження кочення, яке передбачає статичне тертя.
Приклад\(\PageIndex{1}\): Mass sliding on a frictionless spherical shell
Розглянемо масу, що починається від спокою у верхній частині нерухомої сферичної оболонки без тертя радіусом\(R\). Питання полягають в тому, що таке сила обмеження і визначають кут,\(\theta\) під яким маса виходить з поверхні сферичної оболонки. \(r,\theta\)Показані координати є очевидними узагальненими координатами для використання.
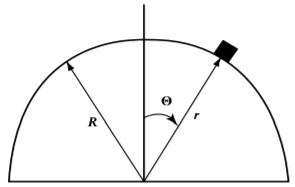
Обмеження не застосовуватиметься, якщо сила обмеження не утримує масу проти поверхні сферичної оболонки, тобто вона є лише голономічною в обмеженій області.
\[L= \frac{1}{2}m\left( \dot{r}^{2}+r^{2}\dot{\theta}^{2}\right) -mgr\cos \theta \nonumber\]
Цей Лагранж застосовується незалежно від того, чи підкоряється обмеженню, де обмеження задається\[g(r,\theta )=r-R=0\nonumber\]
Для обмеженої області, де ця система є голономічною, її можна вирішити за допомогою узагальнених координат, узагальнених сил, множників Лагранжа або ньютонівської механіки, як показано нижче.
Мінімальні узагальнені координати:
Мінімальна кількість узагальнених координат зводить систему до однієї координати\(\theta\), що не визначає силу обмеження, необхідну для того, щоб знати, чи застосовується обмеження. Таким чином, такий підхід не є корисним для вирішення цієї частково-голономічної системи.
Узагальнені сили:
\[F=Q_{r}=mg(3\cos \theta -2)\nonumber\]
Зверніть увагу, що\(F=Q_{r}=0\) коли\(\cos \theta =\frac{2}{3}\), тобто\(\theta =48.2^{o}.\)
Множники Лагранжа:
\[m\ddot{r}+mg\cos \theta -mr\dot{\theta}^{2}=\lambda \tag{a}\]
Рівняння Лагранжа для\(\theta\) дає\(\Delta _{\theta }L=\lambda \frac{\partial g}{\partial \theta }=0\)\(\frac{\partial g}{\partial \theta }=0.\) так\[mr^{2}\ddot{\theta}-mgr\sin \theta +2mr\dot{r}\dot{\theta}=0 \tag{b} \label{b2}\]
\[\dot{\theta}^{2}=\frac{2g}{R}\left( 1-\cos \theta \right) \tag{d} \label{d2}\]
припускаючи, що\(\dot{\theta}=0\) при\(\theta =0.\)
\[F=\lambda =mg(3\cos \theta -2)\nonumber\]
Зверніть увагу, що\(\lambda =0\) коли\(\cos \theta =\frac{2}{3}\), тобто\(\theta =48.2^{o}.\)
Обидва вищевказані методи дають однакові результати і дають, що сила обмеження є негативною, коли\(\theta >48.2^{o}.\) Припускаючи, що поверхня не може утримувати масу проти поверхні, тоді маса злетить із сферичної оболонки, коли\(\theta >48.2^{o}\) і система зменшується до невимушеного об'єкта, що падає вільно. в рівномірному гравітаційному полі, яке є голономічним, тобто\(Q_{r}=\lambda =0.\) тоді рівняння руху\(\left( a\right)\) і\((b)\) зводять до\[\begin{align} m\ddot{r}+mg\cos \theta -mr\dot{\theta}^{2} &=&0 \tag{e} \\ mr^{2}\ddot{\theta}-mgr\sin \theta +2mr\dot{r}\dot{\theta} &=&0 \tag{f}\end{align}\]
Енергозбереження:
\[\frac{v^{2}}{R}=2g[1-\cos \theta ]=g\cos \theta\nonumber\]
Це відбувається при\(\cos \theta =\frac{2}{3}\). Це незвичайний випадок, коли ньютонівський підхід є найпростішим.
Приклад\(\PageIndex{2}\): Rolling solid sphere on a spherical shell
Це подібна до попередньої проблеми з додатковим ускладненням прокатки, яка, як передбачається, рухається у вертикальній площині, роблячи її голономічною. Тут ми хотіли б визначити сили обмеження, щоб побачити, коли тверда сфера злітає зі сферичної оболонки і коли тертя недостатнє, щоб зупинити кочення сфери від ковзання.
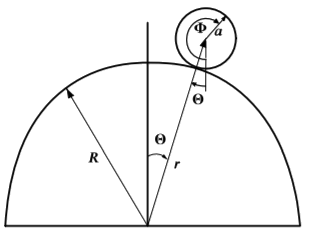
Кращими узагальненими координатами є відстань центру сфери від центру сферичної оболонки,\(r,\theta\) і\(\phi .\) важливо відзначити, що\(\phi\) вимірюється щодо вертикалі, а не залежного від часу вектора\(\mathbf{r}\). Тобто напрямок радіуса\(r\) залежить від часу і\(\theta\), отже, не є корисним посиланням для визначення кута\(\phi\). Припустимо, що сфера рівномірна з моментом інерції\(I= \frac{2}{5}ma^{2}.\) Якщо тангенціальна сила\(F\) тертя менше граничної величини\(N\mu _{statics}\), при\(N>0,\) цьому сфера буде котитися без ковзання по поверхні циліндра і застосовуються обидва обмеження. За цих умов система є голономічною і розв'язання розв'язується за допомогою множників Лагранжа, а рівняння обмежень такі:
- Центр сфери слід за поверхнею циліндра\[g_{1}=r-R-a=0\nonumber\]
- Сфера котиться без ковзання\[g_{2}=a\left( \phi -\theta \right) -R\theta =0\nonumber\]
Кінетична енергія є,\(T=\frac{1}{2}m\left( \dot{r}^{2}+r^{2}\dot{ \theta}^{2}\right) +\frac{1}{2}I\dot{\phi}^{2}\) а потенційна енергія є\(U=mgr\cos \theta .\) Таким чином, Лагранж\[L=\frac{1}{2}m\left( \dot{r}^{2}+r^{2}\dot{\theta}^{2}\right) +\frac{1}{2}I \dot{\phi}^{2}-mgr\cos \theta\nonumber\]
\[mr^{2}\ddot{\theta}+2mr\dot{r}\dot{\theta}-mgr\sin \theta =-\lambda _{2}\left( R+a\right) \tag{b} \label{b3}\]
\(\Lambda _{\phi }L\)дає\[I\ddot{\phi}=a\lambda _{2} \tag{c}\]
\[\cos \theta =\frac{10}{17}\nonumber\]
Для більших кутів негативний\(\lambda _{1}\) мається на увазі, що тверда сфера злетить з поверхні сферичної оболонки.
Сфера покине поверхню циліндра, коли\(\cos \theta =\frac{10}{17}\) це,\(\theta =53.97^{o}.\) Це значно більший кут, ніж отриманий для аналогічної проблеми, коли маса ковзає на циліндрі без тертя, оскільки енергія, що зберігається при обертанні, означає, що лінійна швидкість маси нижча при заданий кут\(\theta\) для випадку кочення сфери.
\[F_{f}=-\lambda _{2}\nonumber\]
Вона знаходиться в негативному напрямку через\(\phi .\) обраного для напрямку Необхідний коефіцієнт тертя\(\mu\) задається відношенням сили тертя до нормальної сили, тобто\[\mu =\frac{\lambda _{2}}{\lambda _{1}}=\frac{2\sin \theta }{\left[ 17\cos \theta -10\right] }\nonumber\]
Для\(\mu =1\) диска починає ковзати, коли\(\theta =47.54^{0}.\) Зверніть увагу, що сфера починає ковзати до того, як він злетить з циліндра, оскільки для підтримки сили тертя потрібна нормальна сила, а різниця залежить від коефіцієнта тертя. Обмеження не ковзання не задовольняється після того, як сфера починає ковзати, і сила тертя повинна дорівнювати\(\mu _{kinetic}\lambda _{1}.\) Таким чином, для кутів\(47.54^{o}\) за межами проблеми потрібно вирішити з обмеженням кочення, зміненим на ковзну неконсервативну силу тертя. З цим найкраще впоратися, включивши силу тертя та нормальні сили як узагальнені сили. На щастя, це буде невелика корекція. Тертя трохи змінить точний кут, при якому нормальна сила стає нульовою і система переходить до вільного руху сфери в гравітаційному полі.
Приклад\(\PageIndex{3}\): Solid sphere rolling plus slipping on a spherical shell
\[F=N\mu _{sliding}\nonumber\]
коли\(N\) позитивний.
\[\frac{d}{dt}\frac{\partial L}{\partial \dot{r}}-\frac{\partial L}{\partial r} =Q_{r}=N\nonumber\]
який дає\[m\ddot{r}+mg\cos \theta -mr\dot{\theta}^{2}=N\nonumber\]
\[mr^{2}\ddot{\theta}+2mr\dot{r}\dot{\theta}-mgr\sin \theta =-F\left( R+a\right)\nonumber\]
Аналогічно\(\Lambda _{\phi }L=Q_{\phi }=aF\) дає\[I\ddot{\phi}=aF\nonumber\]
Вони можуть бути вирішені шляхом підстановки відношення\(F=N\mu _{sliding}\). Сфера відлітає від сферичної оболонки, коли\(N\leq 0\) веде до вільного руху, розглянутого в прикладі\((7.7.2)\). Таким же чином можна вирішити проблему твердої рівномірної сфери, що кочується всередині порожнистої сфери.
Приклад\(\PageIndex{4}\): Small body held by friction on the periphery of a rolling wheel
Припустимо, що невелике тіло маси\(m\) врівноважується на кочучому колесі маси\(M\) і радіуса\(R\), як показано на малюнку. Колесо котиться у вертикальній площині без ковзання по горизонтальній поверхні. Цей приклад ілюструє, що можна одночасно використовувати суміш голономних обмежень, частково-голономних обмежень та узагальнених сил. 3
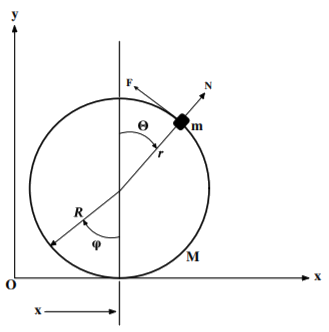
Припустимо, що\(t=0\) біля колеса торкається підлоги\(x=y=0\) при масі, що сидить у верхній частині колеса на\(x=0\). Нехай сила тертя, що діє на масу,\(m\) буде\(F\) і сила реакції периферії колеса на масу бути\(N\). \(\dot{\varphi}\)Дозволяти бути кутова швидкість колеса, і\(\dot{x}\) горизонтальна швидкість центру колеса. Полярні\(r,\theta\) координати маси\(m\) приймаються з\(r\) виміряними від центру колеса з\(\theta\) виміряними по відношенню до вертикалі. Таким чином, декартові координати\(m\) малої\((x+r\sin \theta ,R+r\cos \theta )\) маси по відношенню до початку в\(x=y=0\).
\[U=+mg\left( R+r\cos \theta \right)\nonumber\]
Таким чином, лагранж є\[L=\frac{1}{2}\left( M+m\right) \dot{x}^{2}+\frac{1}{2}I\dot{\varphi}^{2}+ \frac{1}{2}m\left[ r^{2}\dot{\theta}^{2}+2r\dot{x}\dot{\theta}\cos \theta +2 \dot{x}\dot{r}\sin \theta +\dot{r}^{2}\right] -mg\left( R+r\cos \theta \right)\nonumber\]
Рівняннями обмежень є:
1) Колесо котиться без ковзання на площині землі, що призводить до голономічного обмеження:\[g_{1}=x-R\varphi =\dot{x}-R\dot{\varphi}=0\]
2) Маса\(m\) торкається периферії колеса, тобто нормальна сила.\(N>0.\) Це одностороннє обмежене голономічне обмеження. \[g_{2}=R-r=0\nonumber\]
3) Маса\(m\) не ковзає по колесу, якщо сила тертя\(F<\)\(N\mu _{static}\). Коли це обмежене голономічне обмеження задовольняється, то\[g_{3}=\dot{\theta}-\dot{\varphi}=0\]
Обмеження кочення є голономічним і може бути враховано за допомогою одного множника Лагранжа\(\lambda _{x}\) плюс рівняння диференціальних обмежень
\[m\ddot{x}\sin \theta +mR\dot{\theta}^{2}-mg\cos \theta +N=0\nonumber\]
Це останнє рівняння може бути виведено ньютонівською механікою з розгляду діючих сил.
Наведені вище рівняння руху можуть бути використані для розрахунку руху при наступних умовах.
а) Маса не ковзає:
Це відбувається, якщо\(\mu =\frac{F}{N}\leq \mu _{static}\) це також означає,\(N>0,\) що Це ситуація, коли система є голономічною, з\(r=R,\)\(\dot{x}=R\dot{\varphi},\)\(\dot{ \theta}=\dot{\varphi}\) якою можна вирішити за допомогою узагальненого координатного підходу лише з однією незалежною координатою, яка може бути прийнята\(\theta\).
б) Масове ковзання:
Тут обмеження нековзання порушується, і, таким чином, потрібно явно включати узагальнені сили\(Q_{r},Q_{\varphi },Q_{\theta }\) і припускати, що тертя ковзання задається\(F=N\mu _{sliding}.\)
в) Сила\(N\) реакції негативна:
Тут маса не схильна до будь-яких обмежень і вона знаходиться у вільному падінні.
Наведений приклад ілюструє гнучкість, яку надає механіка Лагранжа, що дозволяє одночасно використовувати множники Лагранжа, узагальнені сили та скалярний потенціал для обробки комбінацій декількох голономних та неголономних обмежень для складної задачі.
3 Ця задача детально розв'язана на прикладі 3.19 «Класичної механіки та відносності». Мюллер-Кірстен\(\left[ Mu06\right] \).