
6.8: Застосування до систем із голономічними обмеженнями
- Page ID
- 75968
Рівняння руху, що виникають в результаті алгебраїчного підходу Лагранжа-Ейлера, такі ж, як ті, які дає ньютонівська механіка. Розв'язок цих рівнянь руху можна отримати математично, використовуючи обрані початкові умови. Наступний простий приклад кочення диска по похилій площині корисний для порівняння достоїнств методу Ньютона з механікою Лагранжа, яка використовує або мінімальні узагальнені координати, множники Лагранжа, або підходи узагальнених сил.
Приклад\(\PageIndex{1}\): Disk rolling on an inclined plane
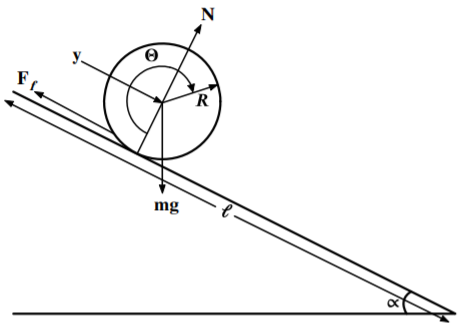
Обмеження кочення дає
\[y - R \theta = 0 \nonumber\]
\[x-R=0\nonumber\]
а) Закони руху Ньютона
\[\left( m+\frac{I}{R^{2}}\right) \ddot{y}-mg\sin \alpha =0\nonumber\]
Момент інерції однорідного твердого кругового диска дорівнює\(I=\frac{1 }{2}mR^{2}\)
\[F_{f}=\frac{mg}{3}\sin \alpha\nonumber\]
яка менша за гравітаційну силу вздовж площини, яка\(mg\sin \alpha .\)
б) Рівняння Лагранжа з мінімальною множиною узагальнених координат
\[mg\sin \alpha =\left( m+\frac{I}{R^{2}}\right) \overset{..}{y}\nonumber\]
Знову якщо\(I=\frac{1}{2}mR^{2}\) тоді\[\ddot{y}=\frac{2}{3}g\sin \alpha\nonumber\]
Рішення для\(x\) координати тривіальне. Ця відповідь ідентична тій, що отримується за допомогою законів руху Ньютона. Зауважте, що жодних сил не було визначено за допомогою єдиної узагальненої координати.
в) Рівняння Лагранжа з множниками Лагранжа
\[m\ddot{y}=mg\sin \alpha +\lambda _{1}=\frac{2}{3}mg\sin \alpha\nonumber\]
і крутний момент\[-\lambda _{1}R=F_{f}R=I\ddot{\theta}\nonumber\]
г) Рівняння Лагранжа з використанням узагальненої сили
\[\begin{aligned} Q_{y} &=&-F_{f} \\ Q_{\theta } &=&F_{f}R\end{aligned} \]
Рівняння Ейлера-Лагранжа:
\[F_{f}=-\frac{mg}{3}\sin \alpha\nonumber\]
Усі чотири методи обробки рівнянь обмежень еквівалентні і призводять до однакових рівнянь руху. Скалярна механіка Лагранжа здатна обчислити векторні сили, що діють прямим і простим способом. Підхід Ньютона є більш інтуїтивним для цього простого випадку, і легкість і сила підходу Лагранжа не очевидні для цієї простої системи.
Наступна серія прикладів поступово збільшуватиметься в складності, і проілюструє міць, елегантність, плюс перевагу лагранжевого підходу в порівнянні з ньютонівським підходом.
Приклад\(\PageIndex{2}\): Two connected masses on frictionless inclined planes
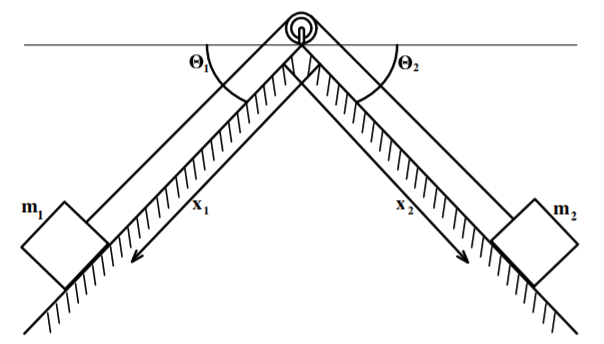
\[T= \frac{1}{2}m_{1}\dot{x}_{1}^{2}+\frac{1}{2}m_{2}\dot{x}_{2}^{2}=\frac{1}{2} \left( m_{1}+m_{2}\right) \dot{x}_{1}^{2}\nonumber\]
Тоді Лагранж дає, що
\[L=\frac{1}{2}\left( m_{1}+m_{2}\right) \dot{x}_{1}^{2}+m_{1}gx_{1}\sin \theta _{1}+m_{2}g\left( l-x_{1}\right) \sin \theta _{2}\nonumber\]
Тому\[\begin{aligned} \frac{\partial L}{\partial \dot{x}_{1}} &=&\left( m_{1}+m_{2}\right) \dot{x} _{1} \\ \frac{\partial L}{\partial x_{1}} &=&g\left( m_{1}\sin \theta _{1}-m_{2}\sin \theta _{2}\right)\end{aligned} \]
\[\Lambda _{x_{1}}L=\frac{d}{dt}\frac{\partial L}{\partial \dot{x}_{1}}-\frac{ \partial L}{\partial x_{1}}=0=\left( m_{1}+m_{2}\right) \ddot{x}_{1}-g\left( m_{1}\sin \theta _{1}-m_{2}\sin \theta _{2}\right)\nonumber\]
Зверніть увагу, що система діє так, ніби інерційна маса є,\((m_{1}+m_{2})\) тоді як рушійна сила виходить від різниці сил. Прискорення дорівнює нулю, якщо
\[m_{1}\sin \theta _{1}=m_{2}\sin \theta _{2}\nonumber\]
\[\left( m_{1}+m_{2}\right) \ddot{x}_{1}=g\left( m_{1}-m_{2}\right)\nonumber\]
Зауважимо, що ця проблема була вирішена без будь-якого прив'язки до сили в мотузці або нормальних сил обмеження на похилих площинами.
Приклад\(\PageIndex{3}\): Block sliding on a movable frictionless inclined plane
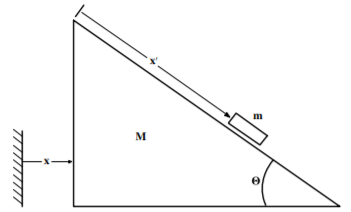
Лагранж - це\[L=\frac{1}{2} M \dot{x}^{2}+\frac{1}{2} m\left[\dot{x}^{2}+\dot{x}^{\prime 2}+2 \dot{x} \dot{x}^{\prime} \cos \theta\right]+m g x^{\prime} \sin \theta\nonumber\]
Розглянемо рівняння Лагранжа-Ейлера для\(x\) координати,\(\Lambda_x L = 0\) яка дає
\[\frac{d}{dt}[m(\dot{x}+\dot{x}^{\prime }\cos \theta )+M\dot{x}]=0 \tag{$a$} \label{a2}\]
який стверджує, що\([m(\dot{x}+\dot{x}^{\prime }\cos \theta )+M\dot{x }]\) є константою руху. Ця константа руху є лише сумарним лінійним імпульсом повної системи в\(x\) напрямку. Тобто збереження лінійного імпульсу задовольняється автоматично підходом Лагранжа. Ньютонівський підхід також передбачає збереження лінійного імпульсу, оскільки зовнішніх горизонтальних сил немає,
Розглянемо рівняння Лагранжа-Ейлера для\(x^{\prime}\) координати,\(\Lambda_{x^{\prime}} L = 0\) яка дає
\[\ddot{x}^{\prime }=\frac{g\sin \theta }{1-m\cos ^{2}\theta /(m+M)}\nonumber\]
Цей приклад ілюструє гнучкість можливості використання неортогональних векторів зміщення для визначення скалярної енергії Лагранжа. Ньютонівська механіка вимагала б більше роздумів, щоб вирішити цю проблему.
Приклад\(\PageIndex{4}\): Sphere rolling without slipping down an inclined plane on a frictionless floor
\[\begin{aligned} v_{x} &=& \dot{x}+R\dot{\theta}\cos \varphi \\ v_{y} &=&-R\dot{\theta}\sin \varphi\end{aligned} \]
Припустімо, початкові умови -\(t=0,\xi =0,x=0,\theta =0,y=h,\dot{x}= \dot{\theta}=0.\) Виберіть незалежні координати\(x\) і\(\theta\) як узагальнені координати плюс голономічне обмеження\(\xi =R\theta\). Тоді Лагранж - це\[L=\frac{M}{2}\dot{x}^{2}+\frac{m}{2}\left[ \dot{x}^{2}+r^{2}\dot{\theta} ^{2}+2r\dot{x}\dot{\theta}\cos \varphi \right] +\frac{m}{5}r^{2}\dot{\theta} ^{2}-mg\left( h-r\theta \sin \varphi \right)\nonumber\]
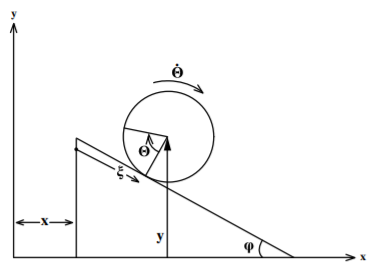
\[x=-\frac{mr\cos \varphi }{M+m}\theta =\frac{5m\sin \left( 2\varphi \right) }{ 4\left[ 7\left( M+m\right) -5m\cos ^{2}\varphi \right] }gt^{2}\nonumber\]
Зауважимо, що ці рівняння передбачають збереження лінійного імпульсу для блоку плюс сфери.
Приклад\(\PageIndex{5}\): Mass sliding on a rotating straight frictionless rod.
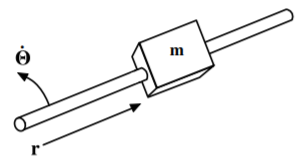
\[\Lambda _{\theta }L=\frac{d}{dt}\frac{\partial L}{\partial \dot{\theta}}- \frac{\partial L}{\partial \theta }=\frac{d}{dt}(mr^{2}\dot{\theta})=0\nonumber\]
Таким чином, кутовий імпульс постійний.\[mr^{2}\dot{\theta}=\text{constant}=p_{\theta }\nonumber\]
Рівняння Лагранжа для\(r\) дає\[\Lambda _{r}L=\frac{d}{dt}\frac{\partial L}{\partial \dot{r}}-\frac{\partial L}{\partial r}=m\ddot{r}-mr\dot{\theta}^{2}=0\nonumber\]
\(\theta\)Рівняння стверджує, що кутовий момент зберігається для цього випадку, що ми очікуємо, оскільки на систему не діють зовнішні крутні моменти. \(r\)Рівняння стверджує, що відцентрове прискорення є\(\ddot{r}=r\omega ^{2}.\) Ці рівняння руху були виведені без прив'язки до сил між стрижнем і масою.
Приклад\(\PageIndex{6}\): Spherical pendulum
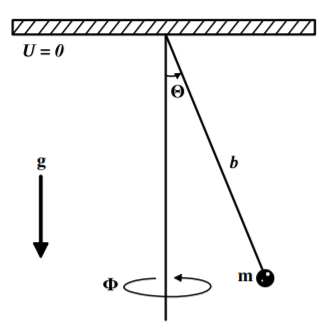
\[U=-mgb\cos \theta\nonumber\]
даючи, що\[L=\frac{1}{2}mb^{2}\dot{\theta}^{2}+\frac{1}{2}mb^{2}\sin ^{2}\theta \dot{ \phi}^{2}+mgb\cos \theta\nonumber\]
\[mb^{2}\sin ^{2}\theta \dot{\phi}=p_{\phi }=\text{ constant}\nonumber\]
Це якраз кутовий момент\(p_{\phi }\) для маятника, що обертається в\(\phi\) напрямку. Автоматично підхід Лагранжа показує, що кутовий момент\(p_{\phi }\) - це збережена величина. Це те, що очікується від законів руху Ньютона, оскільки щодо цієї вертикальної осі не застосовуються зовнішні крутні моменти.
Рівняння руху для\(\theta\) можна спростити до\[\ddot{\theta}+\frac{g}{b}\sin \theta -\frac{p_{\phi }^{2}\cos \theta }{ m^{2}b^{4}\sin ^{3}\theta }=0\nonumber\]
Існує безліч можливих рішень в залежності від початкових умов. Маятник може просто коливатися в\(\theta\) напрямку, або обертатися в\(\phi\) напрямку або деякій комбінації з них. Зверніть увагу, що якщо\(p_{\phi }\) дорівнює нулю, то рівняння зводиться до простого гармонічного маятника, тоді як інша крайня - це коли\(\ddot{\theta}=0\) рух - це рух конічного маятника, який обертається під постійним кутом\(\theta _{0}\) до вертикальної осі.
Приклад\(\PageIndex{7}\): Mass constrained to move on the inside of a frictionless paraboloid
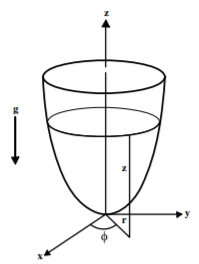
\[x^{2}+y^{2}=\rho ^{2}=az\nonumber\]
з гравітаційною потенційною енергією\(U=mgz.\)
Ця система буває голономічної, склерономічної і консервативної. Виберіть циліндричні\(\rho ,\phi ,z\) координати відносно вертикальної осі параболоїда, щоб бути узагальненими координатами.
\[g(\rho ,z)=\rho ^{2}-az=0\nonumber\]
Для визначення сил обмеження буде використано підхід множника Лагранжа.
Для\(\Lambda _{\rho }L=\lambda \frac{\partial g}{\partial \rho }\)
\[\begin{align} \frac{d}{dt}\frac{\partial L}{\partial \dot{r}}-\frac{\partial L}{\partial r} &=&\lambda _{1}2\rho \tag{a} \label{a3} \\ m\left( \ddot{\rho}-\rho \dot{\phi}^{2}\right) &=&\lambda _{1}2\rho \notag\end{align}\]
Для\(\Lambda _{\phi }L=\lambda \frac{\partial g}{\partial \phi }\)
\[\frac{d}{dt}\left( m\rho ^{2}\dot{\phi}\right) =\dot{p}_{\phi }=0 \tag{b} \label{b3}\]
Таким чином, кутовий імпульс\(p_{\phi }\) зберігається, тобто є константою руху.
\[2\rho \dot{\rho}-a\dot{z}=0 \tag{d} \label{d3}\]
Вищевказані чотири рівняння руху можуть бути використані для визначення\(r,\phi .z,\lambda _{1}.\)
\[F_{c}=\lambda _{1}\frac{\partial g(\rho ,z)}{\partial \rho }=-\frac{mg}{a} 2\rho\nonumber\]
Припускаючи, що\(\ddot{\rho}=0,\) тоді рівняння\ ref {a3} для\(\dot{\phi}=\omega\) і\(\rho =\rho _{0}\) дає
\[F_{c}=-m\rho _{0}\omega ^{2}\nonumber\]
яка є звичайною доцентровою силою. Ці співвідношення також дають, що початкова кутова швидкість, необхідна для такої стійкої траєкторії з висотою\(h\), дорівнює\[{\small \ }\dot{\phi}=\omega =\sqrt{\frac{2g}{a}}\nonumber\]
Приклад\(\PageIndex{8}\): Mass on a frictionless plane connected to a plane pendulum
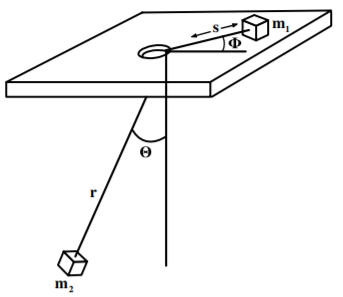
Дві маси\(m_{1}\) і\(m_{2}\) з'єднуються струною довжини\(l\). Маса\(m_{1}\) знаходиться на горизонтальному столі без тертя і передбачається, що маса\(m_{2}\) рухається у вертикальній площині. Це ще одна проблема, пов'язана з голономічним стриманим рухом. Обмеженнями є:
1)\(m_{1}\) рухається в горизонтальній площині
2)\(m_{2}\) рухається у вертикальній площині
3)\(r+s=l.\) Тому\(\dot{r}=-\dot{s}\)
Таким чином, рівняння Лагранжа
\ [\ почати {вирівняний} &\ Лямбда_ {r} L=\ ліворуч (m_ {1} +m_ {2}\ праворуч)\ ddot {r} +m_ {1} (l-r)\ точка {\ phi} ^ {2} -m_ {2} -m_ {2} g\ cos\ theta {0\ teta} ^ {2} -m_ {2} g\ cos\ theta = 0
\\\ Лямбда_ {\ тета} L=\ frac {d} {d t}\ ліворуч [m_ {2} r^ {2}\ точка {\ тета}\ праворуч] +m_ {2} g r\ sin\ theta = 0\ кінець {вирівняний}\]
тобто
\[2 m_{2} \dot{r} \dot{\theta}+r^{2} m_{2} \ddot{\theta}+m_{2} g r \sin \theta=0 \nonumber\]
\[\Lambda _{\phi }L=\frac{d}{dt}\left[ m_{1}\left( l-r\right) ^{2}\dot{\phi} \right] =0\nonumber\]
Це останнє рівняння є твердженням збереження моменту моменту. Ці три диференціальні рівняння руху можуть бути розв'язані для відомих початкових умов.
Приклад\(\PageIndex{9}\): Two connected masses constrained to slide along a moving rod
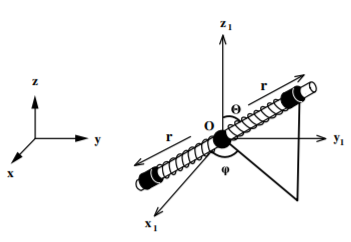
Розглянемо дві однакові маси,\(m,\) обмежені рухатися уздовж осі тонкого прямого стрижня, маси\(M\) і довжини\(l,\) який вільний як переводити, так і обертатися. Дві однакові пружини пов'язують дві маси з центральною точкою стрижня. Розглянемо тільки рухи системи, для яких подовжені довжини двох пружин рівні і протилежні такі, що дві маси завжди знаходяться на рівних відстанях від центру стрижня, зберігаючи центр маси в центрі стрижня. Знайдіть рівняння руху для цієї системи.
Використовуйте фіксовану декартову систему координат\((x,y,z)\) і рухому рамку з початком\(O\) у центрі стрижня, причому його декартові координати\((x_{1},y_{1},z_{1})\) паралельні фіксованому координатному кадру, як показано на малюнку. \((r,\theta ,\varphi )\)Дозволяти сферичні координати точки, що відноситься до центру рухомого\((x_{1},y_{1},z_{1})\) кадру, як показано на малюнку. Потім дві маси\(m\) мають сферичні координати\((r,\theta ,\varphi )\) і\((-r,\theta ,\varphi )\) в рухомій штанзі закріплюють раму. Обмеження без тертя голономічні.
\[L=\frac{1}{2}(M+2m)(\dot{x}^{2}+\dot{y}^{2}+\dot{z}^{2})+m(\dot{r}^{2}+r^{2} \dot{\theta}^{2}+r^{2}\dot{\varphi}^{2}\sin ^{2}\theta )+\frac{1}{24}ML^{2}( \dot{\theta}^{2}+\dot{\varphi}^{2}\sin ^{2}\theta )-K(r-r_{0})^{2}\nonumber\]
Використання рівнянь Лагранжа\(\Lambda _{q_{i}}L=0\) для узагальнених координат дає.
\[\begin{align} (M+2m)\dot{x} &=&\text{constant} \tag{$\Lambda _{x}L=0$} \\ (M+2m)\dot{y} &=&\text{constant} \tag{$\Lambda _{y}L=0$} \\ (M+2m)\dot{z} &=&\text{constant} \tag{$\Lambda _{z}L=0$} \\ \left( 2mr^{2}+\frac{1}{12}Ml^{2}\right) \dot{\varphi}\sin ^{2}\theta &=& \text{constant} \tag{$\Lambda _{\varphi }L=0$} \\ \ddot{r}-r\dot{\theta}^{2}-r\dot{\varphi}^{2}\sin ^{2}\theta +\frac{K}{m} (r-r_{0}) &=&0 \tag{$\Lambda _{r}L=0$} \\ \left( r^{2}+\frac{Ml^{2}}{24m}\right) \ddot{\theta}+2r\dot{r}\dot{\theta} -\left( r^{2}+\frac{ml^{2}}{24m}\right) \dot{\varphi}^{2}\sin \theta \cos \theta &=&0 \tag{$\Lambda _{\theta }L=0$}\end{align}\]
Перші три рівняння показують, що три складові лінійного імпульсу центру мас є константами руху. Четверте рівняння показує, що складова моменту моменту навколо\(z^{\prime }\) осі є константою руху. Оскільки\(z_{1}\) вісь була довільно обрана, то загальний кутовий імпульс повинен бути збережений. П'яте і шосте рівняння дають радіальні і кутові рівняння руху коливальних мас\(m\).