
6.6: Приклади матричного методу
- Page ID
- 61998
Тут ми наведемо кілька прикладів для типових систем для трьох випадків, згаданих в останньому розділі.
\(A=\left(\begin{array}{ll}4 & 2 \\ 3 & 3\end{array}\right)\).
Власні значення: Спочатку визначаємо власні значення.
\[0=\left|\begin{array}{cc} 4-\lambda & 2 \\ 3 & 3-\lambda \end{array}\right| \nonumber \]
Тому,
\[ \begin{aligned} 0 &=(4-\lambda)(3-\lambda)-6 \\ 0 &=\lambda^{2}-7 \lambda+6 \\ 0 &=(\lambda-1)(\lambda-6) \end{aligned} \label{6.72} \]
Тоді власні значення\(\lambda=1,6\). Це приклад справи І.
Власні вектори: Далі ми визначаємо власні вектори, пов'язані з кожним із цих власних значень. Ми повинні вирішити систему\(A \mathbf{v}=\lambda \mathbf{v}\) в кожному конкретному випадку.
Кейс\(\lambda=1\).
\[\left(\begin{array}{ll} 4 & 2 \\ 3 & 3 \end{array}\right)\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right)=\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right) \nonumber \]
\[\left(\begin{array}{ll} 3 & 2 \\ 3 & 2 \end{array}\right)\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right)=\left(\begin{array}{l} 0 \\ 0 \end{array}\right) \nonumber \]
Це дає\(3 v_{1}+2 v_{2}=0 .\) одне можливе рішення дає власний вектор
\[\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right)=\left(\begin{array}{c} 2 \\ -3 \end{array}\right) \nonumber \]
Кейс\(\lambda=6\)
\[\left(\begin{array}{cc} 4 & 2 \\ 3 & 3 \end{array}\right)\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right)=6\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right) \nonumber \]
\[\left(\begin{array}{cc} -2 & 2 \\ 3 & -3 \end{array}\right)\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right)=\left(\begin{array}{l} 0 \\ 0 \end{array}\right) \nonumber \]
Для цього випадку нам потрібно вирішити\(-2 v_{1}+2 v_{2}=0\). Це дає
\[\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right)=\left(\begin{array}{l} 1 \\ 1 \end{array}\right)\nonumber \]
Загальне рішення: Тепер ми можемо побудувати загальне рішення.
\[ \begin{aligned} \mathbf{x}(t) &=c_{1} e^{\lambda_{1} t} \mathbf{v}_{1}+c_{2} e^{\lambda_{2} t} \mathbf{v}_{2} \\ &=c_{1} e^{t}\left(\begin{array}{c} 2 \\ -3 \end{array}\right)+c_{2} e^{6 t}\left(\begin{array}{l} 1 \\ 1 \end{array}\right) \\ &=\left(\begin{array}{c} 2 c_{1} e^{t}+c_{2} e^{6 t} \\ -3 c_{1} e^{t}+c_{2} e^{6 t} \end{array}\right) \end{aligned} \label{6.78} \]
\(A=\left(\begin{array}{rr}3 & -5 \\ 1 & -1\end{array}\right)\).
Власні значення: Знову ж таки, один вирішує рівняння власного значення.
\[0=\left|\begin{array}{cc} 3-\lambda & -5 \\ 1 & -1-\lambda \end{array}\right| \nonumber \]
Тому,
\[ \begin{aligned} 0 &=(3-\lambda)(-1-\lambda)+5 \\ 0 &=\lambda^{2}-2 \lambda+2 \\ \lambda &=\dfrac{-(-2) \pm \sqrt{4-4(1)(2)}}{2}=1 \pm i \end{aligned} \label{6.80} \]
Тоді власні значення\(\lambda=1+i, 1-i\). Це приклад справи III.
Власні вектори: Для того, щоб знайти загальне рішення, нам потрібно лише знайти власний вектор, пов'язаний з\(1+i\).
\[ \begin{aligned} \left(\begin{array}{cc} 3 & -5 \\ 1 & -1 \end{array}\right)\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right) &=(1+i)\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right) \\ \left(\begin{array}{cc} 2-i & -5 \\ 1 & -2-i \end{array}\right)\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right) &=\left(\begin{array}{l} 0 \\ 0 \end{array}\right) \end{aligned} \label{6.81} \]
Нам потрібно вирішити\((2-i) v_{1}-5 v_{2}=0\). Таким чином,
\[\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right)=\left(\begin{array}{c} 2+i \\ 1 \end{array}\right) \nonumber \]
Комплексне рішення: Для того, щоб отримати два реальних лінійно незалежних рішення, нам потрібно обчислити реальну та уявну частини\(\mathbf{v} e^{\lambda t} .\)
\[e^{\lambda t}\left(\begin{array}{c} 2+i \\ 1 \end{array}\right)=e^{(1+i) t}\left(\begin{array}{c} 2+i \\ 1 \end{array}\right) \nonumber \]
\[\begin{aligned} &=e^{t}(\cos t+i \sin t)\left(\begin{array}{c} 2+i \\ 1 \end{array}\right) \\ &=e^{t}\left(\begin{array}{c} (2+i)(\cos t+i \sin t) \\ \cos t+i \sin t \end{array}\right) \\ &=e^{t}\left(\begin{array}{c} (2 \cos t-\sin t)+i(\cos t+2 \sin t) \\ \cos t+i \sin t \end{array}\right) \\ &=e^{t}\left(\begin{array}{c} 2 \cos t-\sin t \\ \cos t \end{array}\right)+i e^{t}\left(\begin{array}{c} \cos t+2 \sin t \\ \sin t \end{array}\right) \end{aligned} \nonumber \]
Загальне рішення: Тепер ми можемо побудувати загальне рішення.
\[\begin{aligned} \mathbf{x}(t) &=c_{1} e^{t}\left(\begin{array}{l} 2 \cos t-\sin t \\ \cos t \end{array}\right)+c_{2} e^{t}\left(\begin{array}{c} \cos t+2 \sin t \\ \sin t \end{array}\right) \\ &=e^{t}\left(\begin{array}{c} c_{1}(2 \cos t-\sin t)+c_{2}(\cos t+2 \sin t) \\ c_{1} \cos t+c_{2} \sin t \end{array}\right) \end{aligned} \nonumber \]
Примітка: Це можна переписати як
\[\mathbf{x}(t)=e^{t} \cos t\left(\begin{array}{c} 2 c_{1}+c_{2} \\ c_{1} \end{array}\right)+e^{t} \sin t\left(\begin{array}{c} 2 c_{2}-c_{1} \\ c_{2} \end{array}\right) \nonumber \]
\(A=\left(\begin{array}{cc}7 & -1 \\ 9 & 1\end{array}\right)\).
власні значення:
\[0=\left|\begin{array}{cc} 7-\lambda & -1 \\ 9 & 1-\lambda \end{array}\right| \nonumber \]
Тому,
\[ \begin{aligned} 0 &=(7-\lambda)(1-\lambda)+9 \\ 0 &=\lambda^{2}-8 \lambda+16 \\ 0 &=(\lambda-4)^{2} \end{aligned} \label{6.85} \]
Існує тільки одне реальне власне значення,\(\lambda=4\). Це приклад справи II.
Власні вектори: У цьому випадку ми спочатку вирішуємо для,\(\mathbf{v}_{1}\) а потім отримуємо другий лінійно незалежний вектор.
\[ \begin{aligned} &\left(\begin{array}{cc} 7 & -1 \\ 9 & 1 \end{array}\right)\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right)=4\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right) \\ &\left(\begin{array}{cc} 3 & -1 \\ 9 & -3 \end{array}\right)\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right)=\left(\begin{array}{l} 0 \\ 0 \end{array}\right) \end{aligned} \label{6.86} \]
Тому у нас є
\[3 v_{1}-v_{2}=0, \quad \Rightarrow \quad\left(\begin{array}{l} v_{1} \\ v_{2} \end{array}\right)=\left(\begin{array}{l} 1 \\ 3 \end{array}\right) \nonumber \]
Друге лінійно незалежне рішення: Тепер нам потрібно вирішити\(A \mathbf{v}_{2}-\lambda \mathbf{v}_{2}=\mathbf{v}_{1}\).
\[ \begin{aligned} \left(\begin{array}{cc} 7 & -1 \\ 9 & 1 \end{array}\right)\left(\begin{array}{l} u_{1} \\ u_{2} \end{array}\right)-4\left(\begin{array}{l} u_{1} \\ u_{2} \end{array}\right) &=\left(\begin{array}{l} 1 \\ 3 \end{array}\right) \\ \left(\begin{array}{ll} 3 & -1 \\ 9 & -3 \end{array}\right)\left(\begin{array}{l} u_{1} \\ u_{2} \end{array}\right) &=\left(\begin{array}{l} 1 \\ 3 \end{array}\right) \end{aligned} \label{6.87} \]
Розширюючи добуток матриці, отримуємо систему рівнянь
\[ \begin{aligned} 3 u_{1}-u_{2} &=1 \\ 9 u_{1}-3 u_{2} &=3 \end{aligned}\label{6.88} \]
Рішення цієї системи є\(\left(\begin{array}{l}u_{1} \\ u_{2}\end{array}\right)=\left(\begin{array}{l}1 \\ 2\end{array}\right)\).
Загальне рішення: Будуємо загальне рішення як
\[ \begin{aligned} \mathbf{y}(t) &=c_{1} e^{\lambda t} \mathbf{v}_{1}+c_{2} e^{\lambda t}\left(\mathbf{v}_{2}+t \mathbf{v}_{1}\right) \\ &=c_{1} e^{4 t}\left(\begin{array}{c} 1 \\ 3 \end{array}\right)+c_{2} e^{4 t}\left[\left(\begin{array}{l} 1 \\ 2 \end{array}\right)+t\left(\begin{array}{l} 1 \\ 3 \end{array}\right)\right] \\ &=e^{4 t}\left(\begin{array}{c} c_{1}+c_{2}(1+t) \\ 3 c_{1}+c_{2}(2+3 t) \end{array}\right) \end{aligned} \label{6.89} \]
6.6.1: Планарні системи - резюме
Читач повинен був зазначити, що існує зв'язок між поведінкою розв'язків, отриманих в розділі 6.1.3, і власними значеннями, знайденими з матриць коефіцієнтів в попередніх прикладах. У таблиці\(6.2\) ми підсумуємо деякі з цих випадків.
| Тип | власні значення | Стабільність |
|---|---|---|
| Вузол | Реальні\(\lambda\), однакові ознаки |
\(\lambda<0\), стабільна \(\lambda>0\), нестійкий |
| Сідло | Справжні\(\lambda\) протилежні ознаки | В основному нестабільний |
| Центр | \(\lambda\)чистий уявний | \(-\) |
| Фокус/Спіраль | Комплекс\(\lambda, \operatorname{Re}(\lambda) \neq 0\) |
\(\operatorname{Re}(\lambda)<0\), стабільна \(\operatorname{Re}(\lambda)>0\), нестійкий |
| Вироджений вузол | Повторні коріння, | \(\lambda>0\), стабільна |
| Лінії рівноваг | Одне нульове власне значення | \(\lambda<0\), стабільна |
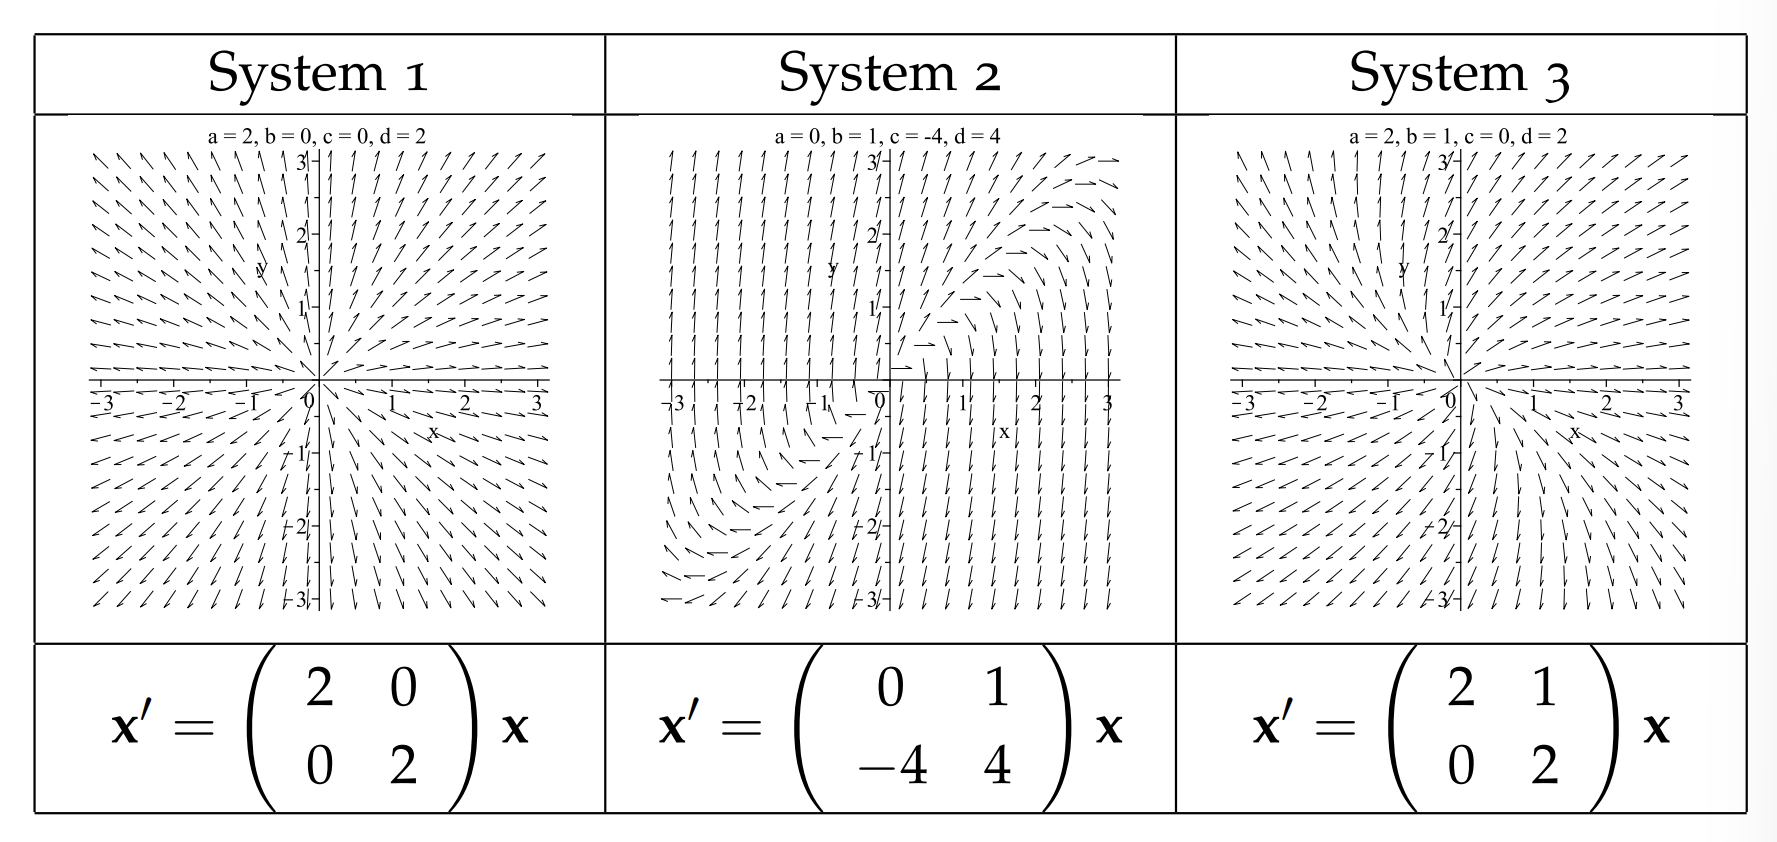
Зв'язок, як ми бачили, полягає в тому, що характеристичне рівняння для пов'язаного диференціального рівняння другого порядку таке ж, як і рівняння власного значення матриці коефіцієнтів для лінійної системи. Однак слід бути трохи обережним у випадках, коли матриця коефіцієнтів не діагональна. У таблиці\(6.3\) наведено три приклади систем з повторюваними коренями. Читач повинен подивитися на ці системи і подивитися на загальні риси і відмінності цих систем і їх рішення. У цих випадках є нестабільні вузли, хоча вони вироджені тим, що існує лише один доступний власний вектор.
Ще один спосіб подивитися на класифікацію цих рішень - використовувати детермінант і слід матриці коефіцієнтів. Нагадаємо, що детермінант і слід\(A=\left(\begin{array}{ll}a & b \\ c & d\end{array}\right)\) дають\(\operatorname{det} A=a d-b c\) і\(\operatorname{tr} A=a+d\)
Відзначимо, що загальне рівняння власного значення,
\[\lambda^{2}-(a+d) \lambda+a d-b c=0 \nonumber \]
можна записати як
\[\lambda^{2}-(\operatorname{tr} A) \lambda+\operatorname{det} A=0 \nonumber \]
Тому власні значення знаходять з квадратичної формули як
\[\lambda_{1,2}=\dfrac{\operatorname{tr} A \pm \sqrt{(\operatorname{tr} A)^{2}-4 \operatorname{det} A}}{2} \nonumber \]
Поведінка рішення тоді залежить від ознаки дискримінанту,
\[(\operatorname{tr} A)^{2}-4 \operatorname{det} A \nonumber \]
Якщо розглядати сюжет про те, де дискримінант зникає, то ми могли б запланувати
\[(\operatorname{tr} A)^{2}=4 \operatorname{det} A \nonumber \]
в\(\operatorname{det} A \operatorname{tr} A\)) -площині. Це параболічне лікування, як показано пунктирною лінією на малюнку\(6.25\). Область всередині параболи має негативний дискримінант, що призводить до складних коренів. У цих випадках ми маємо коливальні рішення. Якщо\(\operatorname{tr} A=0\), то один має центри. Якщо\(\operatorname{tr} A<0\), то розчини являють собою стійкі спіралі; в іншому випадку вони являють собою нестійкі спіралі. Якщо дискримінант позитивний, то коріння справжні, що призводять до вузлів або сідел в зазначених регіонах.