
6.1: Лінійні системи
- Page ID
- 61912

6.1.1: З'єднані осцилятори
У РОЗДІЛІ\(3.5\) МИ ПОБАЧИЛИ, ЩО чисельне рішення рівнянь другого порядку, або вище, можна відкидати в системи рівнянь першого порядку. Такі системи, як правило, пов'язані в тому сенсі, що рішення принаймні одного з рівнянь в системі залежить від знання одного з інших рішень в системі. У багатьох фізичних системах це з'єднання відбувається природним шляхом. У цьому розділі ми представимо просту модель, щоб проілюструвати зв'язок простих осциляторів.
Існує багато проблем у фізиці, які призводять до систем рівнянь. Це тому, що найголовніший закон фізики дається другим законом Ньютона, який стверджує, що якщо тіло відчуває чисту силу, воно прискорюється. Таким чином,
\[\sum \mathbf{F}=m \mathbf{a}\nonumber \]
Оскільки\(\mathbf{a}=\ddot{\mathbf{x}}\) ми маємо систему диференціальних рівнянь другого порядку загалом для тривимірних задач, або диференціальне рівняння другого порядку для одновимірних задач для однієї маси.
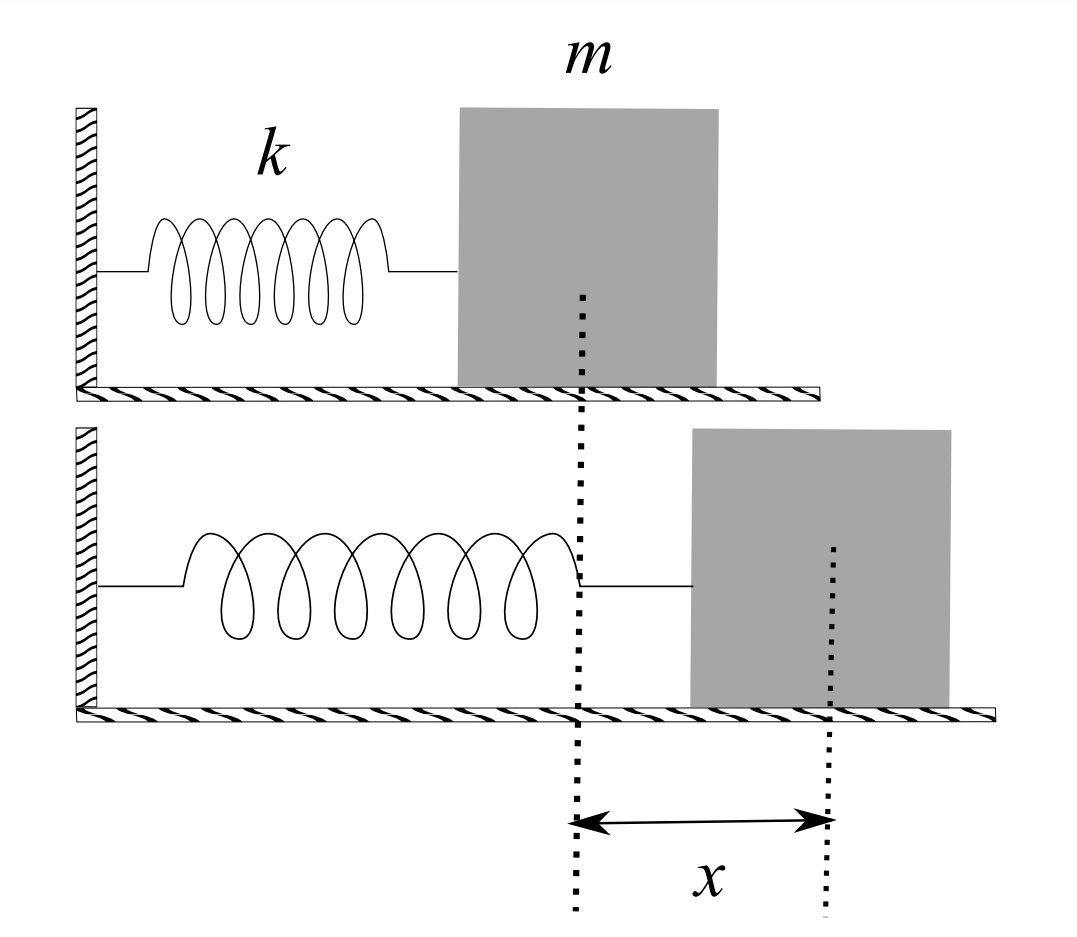
Ми вже бачили просту задачу маси на пружині, як показано на малюнку 2.1. Нагадаємо, що чиста сила в даному випадку - це відновлювальна сила пружини, надана Законом Гука,
\[F_{S}=-k x \nonumber \]
де\(k>0\) - постійна пружини і\(x\) - подовження пружини. Коли постійна пружини позитивна, сила пружини негативна, а коли постійна пружини негативна, сила пружини позитивна. Виявлено, що рівняння простого гармонічного руху для масо-пружинної системи задано
\[m \ddot{x}+k x=0\nonumber \]
Це рівняння другого порядку можна записати як систему двох рівнянь першого порядку через невідоме положення та швидкість. Спочатку ставимо\(y=\dot{x}\). Відзначивши це\(\ddot{x}=\dot{y}\), ми перепишемо рівняння другого порядку через\(x\) і\(\dot{y}\). Таким чином, ми маємо
\[\begin{array}{r} \dot{x}=y \\ \dot{y}=-\dfrac{k}{m} x \end{array} \label{6.1} \]
Можна подивитися на більш складні пружинно-масові системи. Розглянемо два блоки, прикріплені двома пружинами, як на малюнку.\(\PageIndex{2}.\) У цьому випадку ми застосовуємо другий закон Ньютона для кожного блоку. Позначимо подовження кожної пружини від рівноваги як\(x_{1}\) і\(x_{2} .\) вони показані на малюнку.\(\PageIndex{2}.\)
Для маси сили\(m_{1}\), що діють на неї, припадають на кожну пружину. Перша пружина з постійною пружини\(k_{1}\) забезпечує силу\(m_{1}\) включення\(-k_{1} x_{1}\). Друга пружина розтягується, або стискається, виходячи з відносних місць розташування двох мас. Отже, друга пружина буде чинити зусилля на\(m_{1}\) з\(k_{2}\left(x_{2}-x_{1}\right)\).
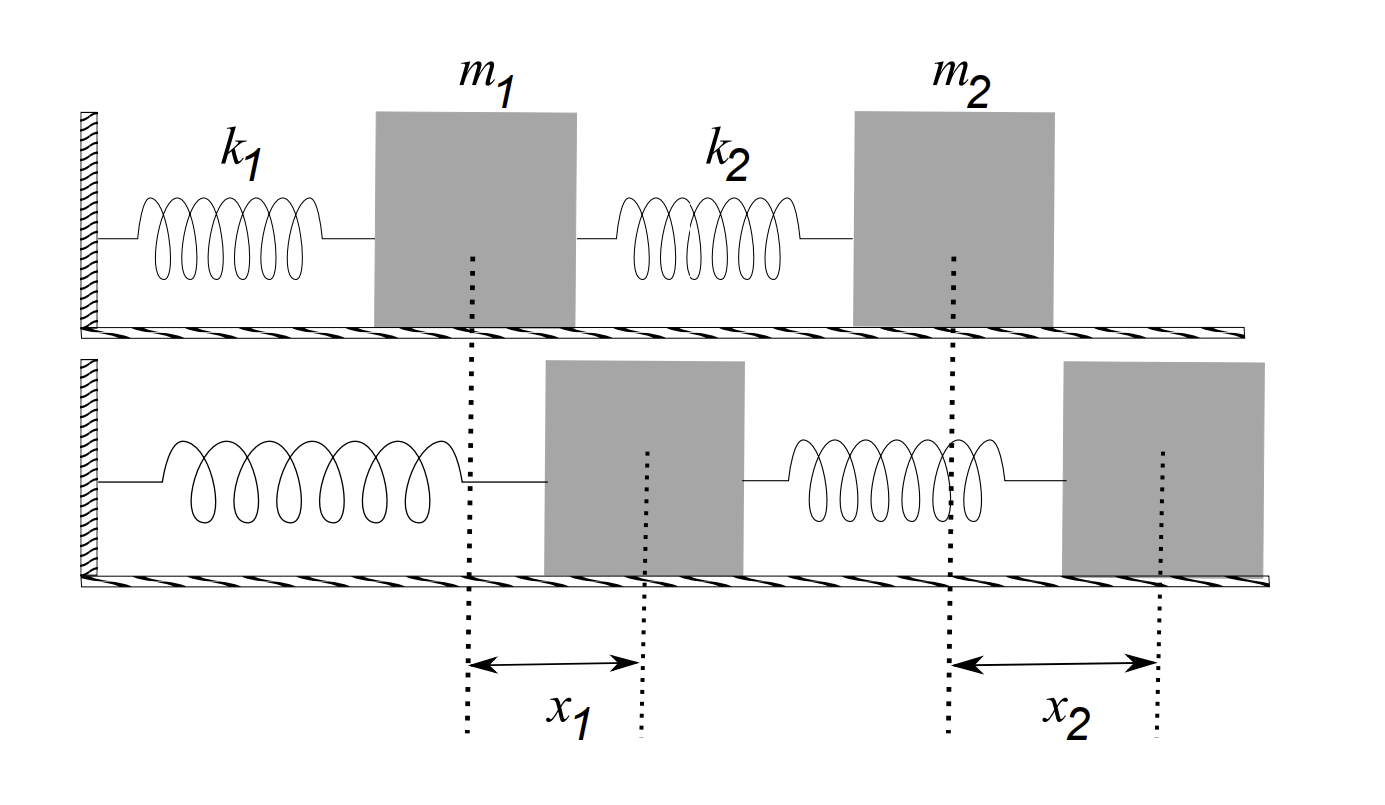
Аналогічно єдина сила, що діє безпосередньо на масу,\(m_{2}\) забезпечується відновлювальним зусиллям від пружини 2. Отже, що сила дана\(-k_{2}\left(x_{2}-x_{1}\right)\). Читач повинен подумати про прикмети в кожному конкретному випадку.
Збираючи все це разом, ми застосовуємо Другий закон Ньютона до обох мас. Отримуємо два рівняння
\[ \begin{aligned} &m_{1} \ddot{x}_{1}=-k_{1} x_{1}+k_{2}\left(x_{2}-x_{1}\right) \\ &m_{2} \ddot{x}_{2}=-k_{2}\left(x_{2}-x_{1}\right) \end{aligned} \label{6.2} \]
Таким чином, ми бачимо, що ми маємо зв'язану систему двох диференціальних рівнянь другого порядку. Кожне рівняння залежить від невідомих\(x_{1}\) і\(x_{2}\).
Можна переписати цю систему двох рівнянь другого порядку як систему з чотирьох рівнянь першого порядку, дозволивши\(x_{3}=\dot{x}_{1}\) і\(x_{4}=\dot{x}_{2}\). Це призводить до того, що система
\[\dot{x}_{1}=x_{3}\nonumber \]
\[ \begin{aligned} \dot{x}_{2} &=x_{4} \\ \dot{x}_{3} &=-\dfrac{k_{1}}{m_{1}} x_{1}+\dfrac{k_{2}}{m_{1}}\left(x_{2}-x_{1}\right) \\ \dot{x}_{4} &=-\dfrac{k_{2}}{m_{2}}\left(x_{2}-x_{1}\right) \end{aligned} \label{6.3} \]
Як ми побачимо в наступному розділі, цю систему можна більш компактно записати в матричному вигляді:
\[\dfrac{d}{d t}\left(\begin{array}{c} x_{1} \\ x_{2} \\ x_{3} \\ x_{4} \end{array}\right)=\left(\begin{array}{cccc} 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 1 \\ -\dfrac{k_{1}+k_{2}}{m_{1}} & \dfrac{k_{2}}{m_{1}} & 0 & 0 \\ \dfrac{k_{2}}{m_{2}} & -\dfrac{k_{2}}{m_{2}} & 0 & 0 \end{array}\right)\left(\begin{array}{l} x_{1} \\ x_{2} \\ x_{3} \\ x_{4} \end{array}\right) \nonumber \]
Ми можемо розв'язати цю систему рівнянь першого порядку за допомогою матричних методів. Однак спочатку потрібно буде згадати кілька речей з лінійної алгебри. Це буде зроблено в наступному розділі. Поки що повернемося до більш простих систем і вивчимо поведінку типових рішень в планарних системах.
6.1.2: Планарні системи
Розглянемо ЗАРАЗ ПРИКЛАДИ розв'язання зв'язаної системи диференціальних рівнянь першого порядку на площині. Ми зупинимося на теорії лінійних систем з постійними коефіцієнтами. Розуміння цих простих систем допоможе у вивченні нелінійних систем, які містять набагато цікавіші поведінки, такі як настання хаосу. У наступному розділі ми повернемося до цих систем і опишемо матричний підхід до отримання розв'язків.
Загальний вигляд для систем першого порядку на площині задається системою з двох рівнянь для невідомих\(x(t)\) і\(y(t)\):
\[ \begin{aligned} &x^{\prime}(t)=P(x, y, t) \\ &y^{\prime}(t)=Q(x, y, t) \end{aligned} \label{6.5} \]
Автономна система - це та, в якій немає явної тимчасової залежності:
Автономні системи.
\[ \begin{aligned} & x^{\prime}(t)=P(x, y) \\ & y^{\prime}(t)=Q(x, y) . \end{aligned} \label{6.6} \]
Інакше систему називають неавтономної.
Лінійна система набуває вигляду
\[ \begin{aligned} &x^{\prime}=a(t) x+b(t) y+e(t) \\ &y^{\prime}=c(t) x+d(t) y+f(t) \end{aligned} \label{6.7} \]
Однорідна лінійна система призводить до того, коли\(e(t)=0\) і\(f(t)=0 .\)
Лінійна система постійних коефіцієнтів диференціальних рівнянь першого порядку задається
\[\begin{aligned} &x^{\prime}=a x+b y+e \\ &y^{\prime}=c x+d y+f \end{aligned} \label{6.8} \]
Лінійна однорідна система постійних коефіцієнтів диференціальних рівнянь першого порядку на площині.
Ми зупинимося на лінійних однорідних системах постійного коефіцієнта диференціальних рівнянь першого порядку:
\[ \begin{array}{|l} x^{\prime}=a x+b y \\ y^{\prime}=c x+d y. \end{array} \label{6.9} \]
Як ми побачимо пізніше, такі системи можуть призвести до простого перекладу невідомих функцій. Ці рівняння, як кажуть, пов'язані, якщо\(b \neq 0\) або\(c \neq 0\).
Почнемо з того, що зауважимо, що системне рівняння\(\PageIndex{9}\) можна переписати як постійне коефіцієнт другого порядку лінійне диференціальне рівняння, яке ми вже знаємо, як вирішити. Ми диференціюємо перше рівняння в системному рівнянні\(\PageIndex{9}\) і систематично замінюємо входження\(y\) і\(y^{\prime}\), оскільки ми також знаємо з першого рівняння, що\(y=\dfrac{1}{b}\left(x^{\prime}-a x\right)\). Таким чином, ми маємо
\[ \begin{aligned} x^{\prime \prime} &=a x^{\prime}+b y^{\prime} \\ &=a x^{\prime}+b(c x+d y) \\ &=a x^{\prime}+b c x+d\left(x^{\prime}-a x\right) \end{aligned} \label{6.10} \]
Переписуючи останній рядок, ми маємо
\[x^{\prime \prime}-(a+d) x^{\prime}+(a d-b c) x=0 \nonumber \]
Це лінійне, однорідне, постійний коефіцієнт звичайного диференціального рівняння. Ми знаємо, що ми можемо вирішити це, спочатку подивившись на коріння характеристичного рівняння.
\[r^{2}-(a+d) r+a d-b c=0 \nonumber \]
і записуючи відповідне загальне рішення для\(x(t)\). Тоді ми можемо знайти\(y(t)\) використання
Рівняння\(\PageIndex{9}\):
\[y=\dfrac{1}{b}\left(x^{\prime}-a x\right)\nonumber \]
Зараз ми продемонструємо це на конкретному прикладі.
Розглянемо систему диференціальних рівнянь
\[ \begin{aligned} &x^{\prime}=-x+6 y \\ &y^{\prime}=x-2 y \end{aligned} \label{6.13} \]
Виконуючи вищеописані кроки, ми маємо це\(x^{\prime \prime}+3 x^{\prime}-4 x=0\). Це можна показати наступним чином:
\[ \begin{aligned} x^{\prime \prime} &=-x^{\prime}+6 y^{\prime} \\ &=-x^{\prime}+6(x-2 y) \\ &=-x^{\prime}+6 x-12\left(\dfrac{x^{\prime}+x}{6}\right) \\ &=-3 x^{\prime}+4 x \end{aligned} \label{6.14} \]
Отримане диференціальне рівняння має характеристичне рівняння\(r^{2}+3 r-4=0\). Коріння цього рівняння є\(r=1,-4\). Тому,\(x(t)=c_{1} e^{t}+c_{2} e^{-4 t}\). Але, нам все одно потрібно\(y(t)\). З першого рівняння системи ми маємо
\[y(t)=\dfrac{1}{6}\left(x^{\prime}+x\right)=\dfrac{1}{6}\left(2 c_{1} e^{t}-3 c_{2} e^{-4 t}\right) \nonumber \]
Таким чином, рішення системи є
\[ \begin{aligned} &x(t)=c_{1} e^{t}+c_{2} e^{-4 t} \\ &y(t)=\dfrac{1}{3} c_{1} e^{t}-\dfrac{1}{2} c_{2} e^{-4 t} \end{aligned} \label{6.15} \]
Іноді потрібні початкові умови. Для цих систем ми б вказували умови на кшталт\(x(0)=x_{0}\) і\(y(0)=y_{0}\). Це дозволило б визначити довільні константи, як і раніше.
Розв'язування систем з початковими умовами.
Вирішити
\[ \begin{aligned} &x^{\prime}=-x+6 y \\ &y^{\prime}=x-2 y \end{aligned} \label{6.16} \]
дано\(x(0)=2, y(0)=0\).
Ми вже маємо загальне рішення цієї системи в Рівнянні\(\PageIndex{15}\). Вставляючи початкові умови, ми маємо
\[ \begin{aligned} &2=c_{1}+c_{2} \\ &0=\dfrac{1}{3} c_{1}-\dfrac{1}{2} c_{2} \end{aligned} \label{6.17} \]
Рішення для\(c_{1}\) і\(c_{2}\) дає\(c_{1}=6 / 5\) і,\(c_{2}=4 / 5 .\) отже, рішення початкової задачі значення є
\[ \begin{aligned} &x(t)=\dfrac{2}{5}\left(3 e^{t}+2 e^{-4 t}\right) \\ &y(t)=\dfrac{2}{5}\left(e^{t}-e^{-4 t}\right) \end{aligned}\label{6.18} \]
6.1.3: Рівноважні рішення та поведінка поблизу
У ВИВЧЕННІ СИСТЕМ ДИФЕРЕНЦІАЛЬНИХ РІВНЯНЬ часто корисно вивчати поведінку розв'язків без отримання алгебраїчної форми для розв'язку. Це робиться шляхом вивчення рівноважних рішень і рішень поблизу рівноважних рішень. Такі прийоми будуть корисні пізніше при вивченні нелінійних систем.
Цей розділ ми починаємо з вивчення рівноважних розв'язків системного рівняння\(\PageIndex{8}\). Для рівноважних рішень система не змінюється в часі. Тому рівноважні рішення задовольняють рівняння\(x^{\prime}=0\) і\(y^{\prime}=0\). Звичайно, це може статися тільки для постійних рішень. \(y_{0}\)Дозволяти\(x_{0}\) і бути (постійними) рівноважними рішеннями. Тоді\(x_{0}\) і\(y_{0}\) повинна задовольнити систему
Рівноважні рішення.
\[ \begin{aligned} 0 &=a x_{0}+b y_{0}+e \\ 0 &=c x_{0}+d y_{0}+f \end{aligned} \label{6.19} \]
Це лінійна система неоднорідних алгебраїчних рівнянь. Один тільки має унікальне рішення, коли детермінант системи не дорівнює нулю, тобто,\(a d-b c \neq 0 .\) Використовуючи (детермінантний) Правило Крамера для розв'язання таких систем, ми маємо
\[x_{0}=-\dfrac{\left|\begin{array}{ll}e & b \\ f & d\end{array}\right|}{\left|\begin{array}{ll}a & b \\ c & d\end{array}\right|}, \quad y_{0}=-\dfrac{\left|\begin{array}{ll}a & e \\ c & f\end{array}\right|}{\left|\begin{array}{ll}a & b \\ c & d\end{array}\right|} \nonumber \]
Якщо система однорідна\(e=f=0\), то ми маємо, що походження є рівноважним рішенням; т\(\left(x_{0}, y_{0}\right)=(0,0)\). Е. Часто ми матимемо цей випадок, оскільки завжди можна змінити координати\((u, v)\) від\((x, y)\) до до\(u=x-x_{0}\) і\(v=y-y_{0} .\) тоді,\(u_{0}=v_{0}=0 .\)
Далі нас цікавить поведінка розв'язків поблизу рівноважних рішень. Пізніше така поведінка буде корисна при аналізі більш складних нелінійних систем. Ми розглянемо деякі прості системи, які легко вирішуються.
Розглянемо систему
\[ \begin{gathered} x^{\prime}=-2 x \\ y^{\prime}=-y \end{gathered} \label{6.21} \]
Це проста від'єднана система. Кожне рівняння просто вирішується, щоб дати
\[x(t)=c_{1} e^{-2 t} \text { and } y(t)=c_{2} e^{-t} \nonumber \]
У цьому випадку ми бачимо, що всі рішення прагнуть до точки рівноваги,\((0,0)\). Це буде називатися стійким вузлом, або мийкою.
Перш ніж розглядати інші типи рішень, ми вивчимо стабільний вузол у наведеному вище прикладі. Існує кілька методів погляду на поведінку рішень. Ми можемо подивитися на розв'язки залежних від незалежних змінних, або ми можемо подивитися в\(x y\) -площині на параметричних кривих\((x(t), y(t))\).
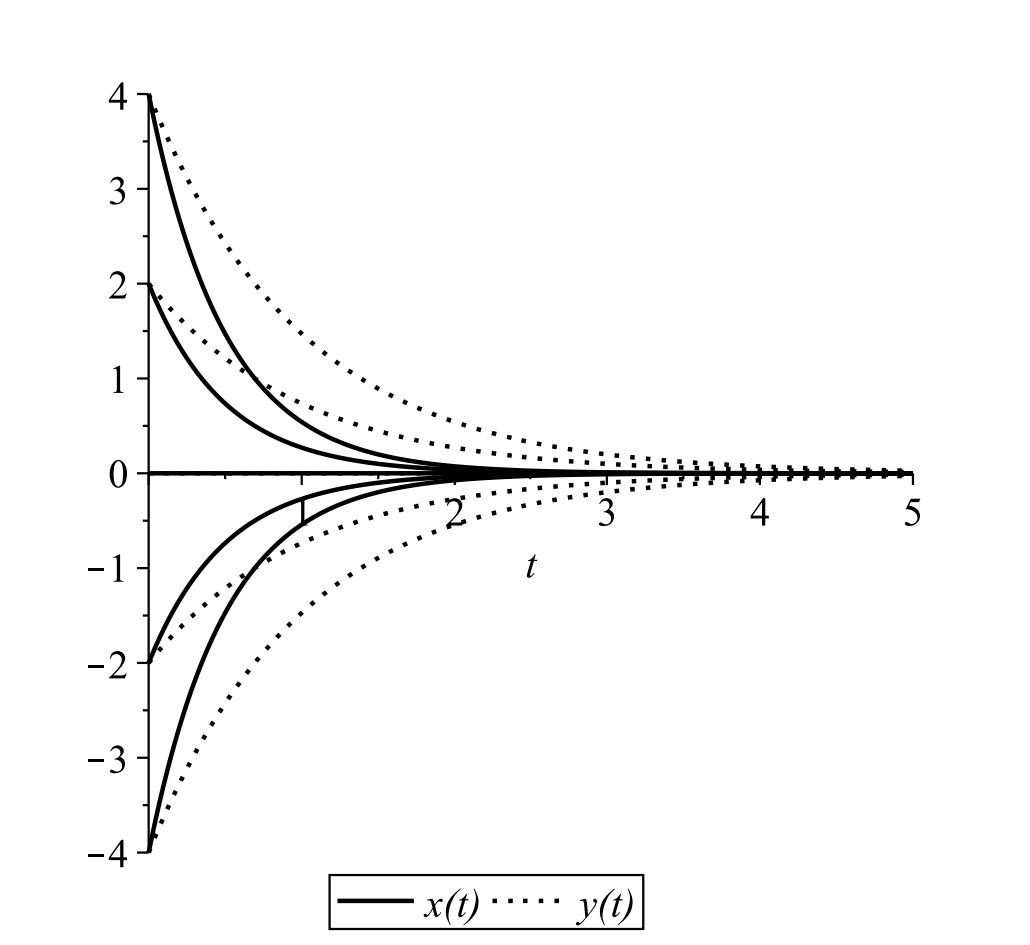
Графіки розв'язків: Кожен розв'язок можна побудувати як функцію\(t\) заданого набору початкових умов. Приклади наведені на малюнку\(\PageIndex{3}\) для декількох початкових умов. Зверніть увагу, що розчини розпадаються для великих\(t .\) особливих випадків призводять до різних початкових умов. Зверніть увагу, що для\(t=0, x(0)=c_{1}\) і\(y(0)=c_{2} .\) (Звичайно, можна надати початкові умови в будь-якому\(t=t_{0} .\), як правило, легше вибрати\(t=0\) в наших загальних поясненнях.) Якщо ми підберемо початкову умову с\(c_{1}=0\), то\(x(t)=0\) для всіх\(t\). При налаштуванні отримується аналогічні результати\(y(0)=0\).
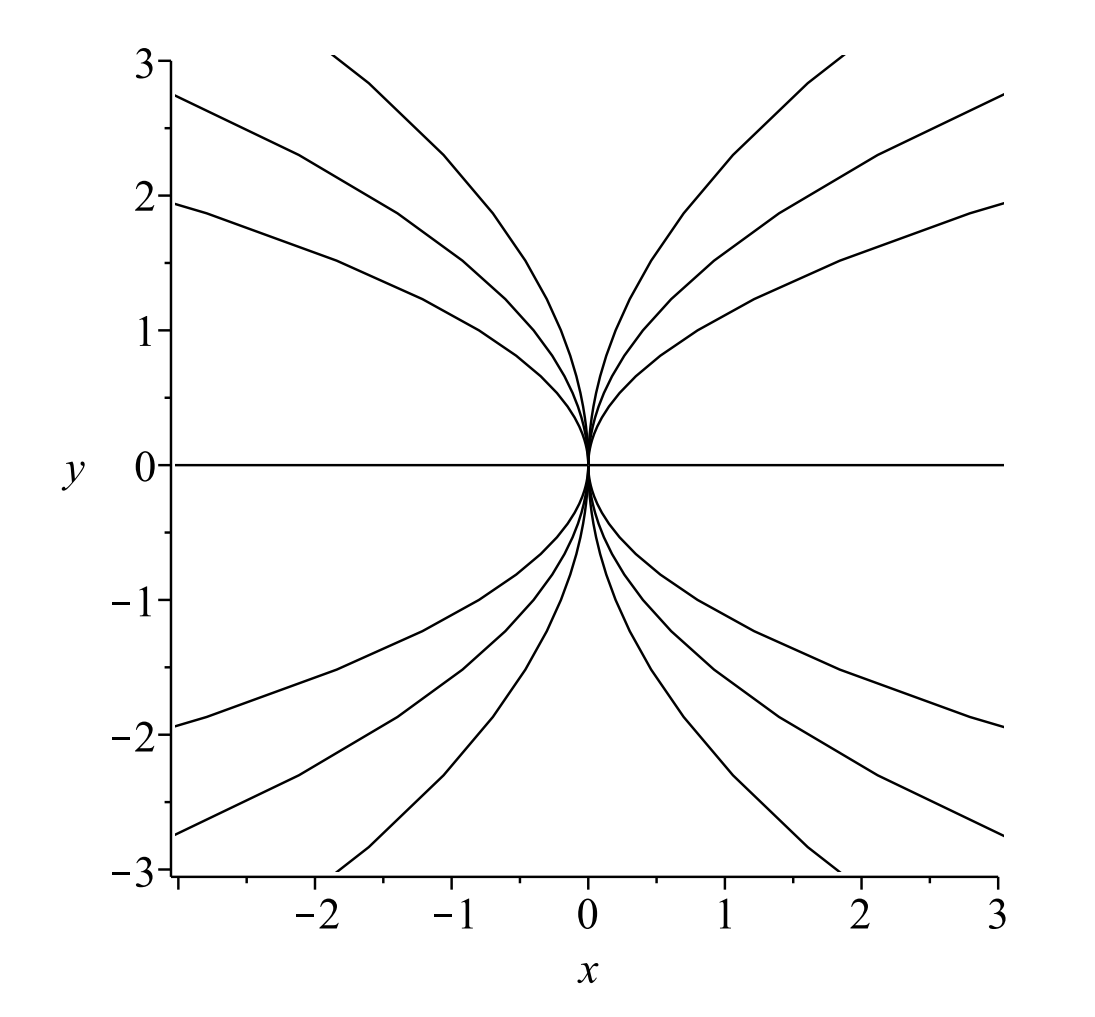
Фазовий портрет: Існують інші типи графіків, які можуть надати додаткову інформацію про рішення, навіть якщо ми не можемо знайти точні рішення, як ми можемо для цих простих прикладів. Зокрема, можна розглядати рішення\(x(t)\) і\(y(t)\) як координати уздовж параметризованого шляху, або кривої, в площині:\(\mathbf{r}=(x(t), y(t))\) такі криві називаються траєкторіями або орбітами. \(x y\)-площина називається фазовою площиною і сукупність таких орбіт дає фазовий портрет для сімейства розв'язків даної системи.
Одним із методів визначення рівнянь орбіт у фазовій площині є усунення параметра\(t\) між відомими розв'язками для отримання зв'язку між\(x\) і\(y\). Оскільки рішення відомі для останнього прикладу, ми можемо це зробити, оскільки рішення відомі. Зокрема, ми маємо
\[x=c_{1} e^{-2 t}=c_{1}\left(\dfrac{y}{c_{2}}\right)^{2} \equiv A y^{2}. \nonumber \]
Інший спосіб отримання інформації про орбітах походить від того, що нахили орбіт в\(x y\) -площині задаються\(d y / d x\). Для автономних систем ми можемо написати цей нахил якраз з точки зору\(x\) і\(y\). Це призводить до диференціального рівняння першого порядку, яке, можливо, може бути розв'язано аналітично або чисельно.
Спочатку ми отримаємо орбіти наприклад,\(\PageIndex{3}\) вирішивши відповідне рівняння нахилу. Нагадаємо, що для траєкторій, визначених параметрично\(x=x(t)\) і\(y=y(t)\), ми маємо з правила ланцюга для\(y=y(x(t))\) цього
\[\dfrac{d y}{d t}=\dfrac{d y}{d x} \dfrac{d x}{d t} \nonumber \]
Тому,
Нахил параметричної кривої.
\[\dfrac{d y}{d x}=\dfrac{\dfrac{d y}{d t}}{\dfrac{d x}{d t}} \nonumber \]
Для системи в Рівнянні\(\PageIndex{21}\) ми використовуємо Рівняння\(\PageIndex{22}\) для отримання рівняння для нахилу в точці на орбіті:
\[\dfrac{d y}{d x}=\dfrac{y}{2 x}\nonumber \]
Загальний розв'язок цього диференціального рівняння першого порядку знайдено за допомогою
поділу змінних як\(x=A y^{2}\) для\(A\) довільної константи. Ділянки цих розв'язків в фазовій площині наведені на рис\(\PageIndex{4}\). [Зауважте, що це та сама форма для орбіт, яку ми отримали вище, усунувши\(t\) з рішення системи.]
Коли ми маємо рішення диференціальних рівнянь, нас часто цікавить довга поведінка розв'язків. З огляду на конкретний початковий стан\(\left(x_{0}, y_{0}\right)\), як поводиться розчин зі збільшенням часу? Для орбіт поблизу рішення рівноваги, чи прагнуть рішення до точки рівноваги або від неї? Відповідь очевидна, коли є точні рішення\(x(t)\) і\(y(t)\). Однак це не завжди так.
Розглянемо вищевказаний приклад для початкових умов в першому квадранті фазової площини. Для точки в першому квадранті ми маємо це
\[d x / d t=-2 x<0\nonumber \]
це означає, що як\(t \rightarrow \infty, x(t)\) отримати більше негативних. Аналогічно,
\[d y / d t=-y<0 \nonumber \]
вказуючи,\(y(t)\) що також стає менше для цієї проблеми. Таким чином, ці орбіти прагнуть до походження як\(t \rightarrow \infty\). Ця якісна інформація була отримана, не спираючись на відомі шляхи вирішення проблеми.
Напрямні поля: Іншим способом визначення поведінки розв'язків системи диференціальних рівнянь є накреслення поля напряму. Поле напряму - це векторне поле, в якому зображують стрілки у напрямку дотичних до орбіт у вибраних точках площини. Робиться це тому, що нахили дотичних ліній задаються по\(d y / d x\). Для загального системного\(\PageIndex{9}\) рівняння нахил дорівнює
\[\dfrac{d y}{d x}=\dfrac{c x+d y}{a x+b y}\nonumber \]
Це диференціальне рівняння першого порядку, яке можна вирішити, як ми показуємо в наступних прикладах.
Намалюйте поле напряму, наприклад\(\PageIndex{3}\).
Ми можемо використовувати програмне забезпечення для малювання полів напряму. Однак можна накидати ці поля вручну. Ми маємо, що нахил дотичної в цій точці задається
\[\dfrac{d y}{d x}=\dfrac{-y}{-2 x}=\dfrac{y}{2 x} \nonumber \]
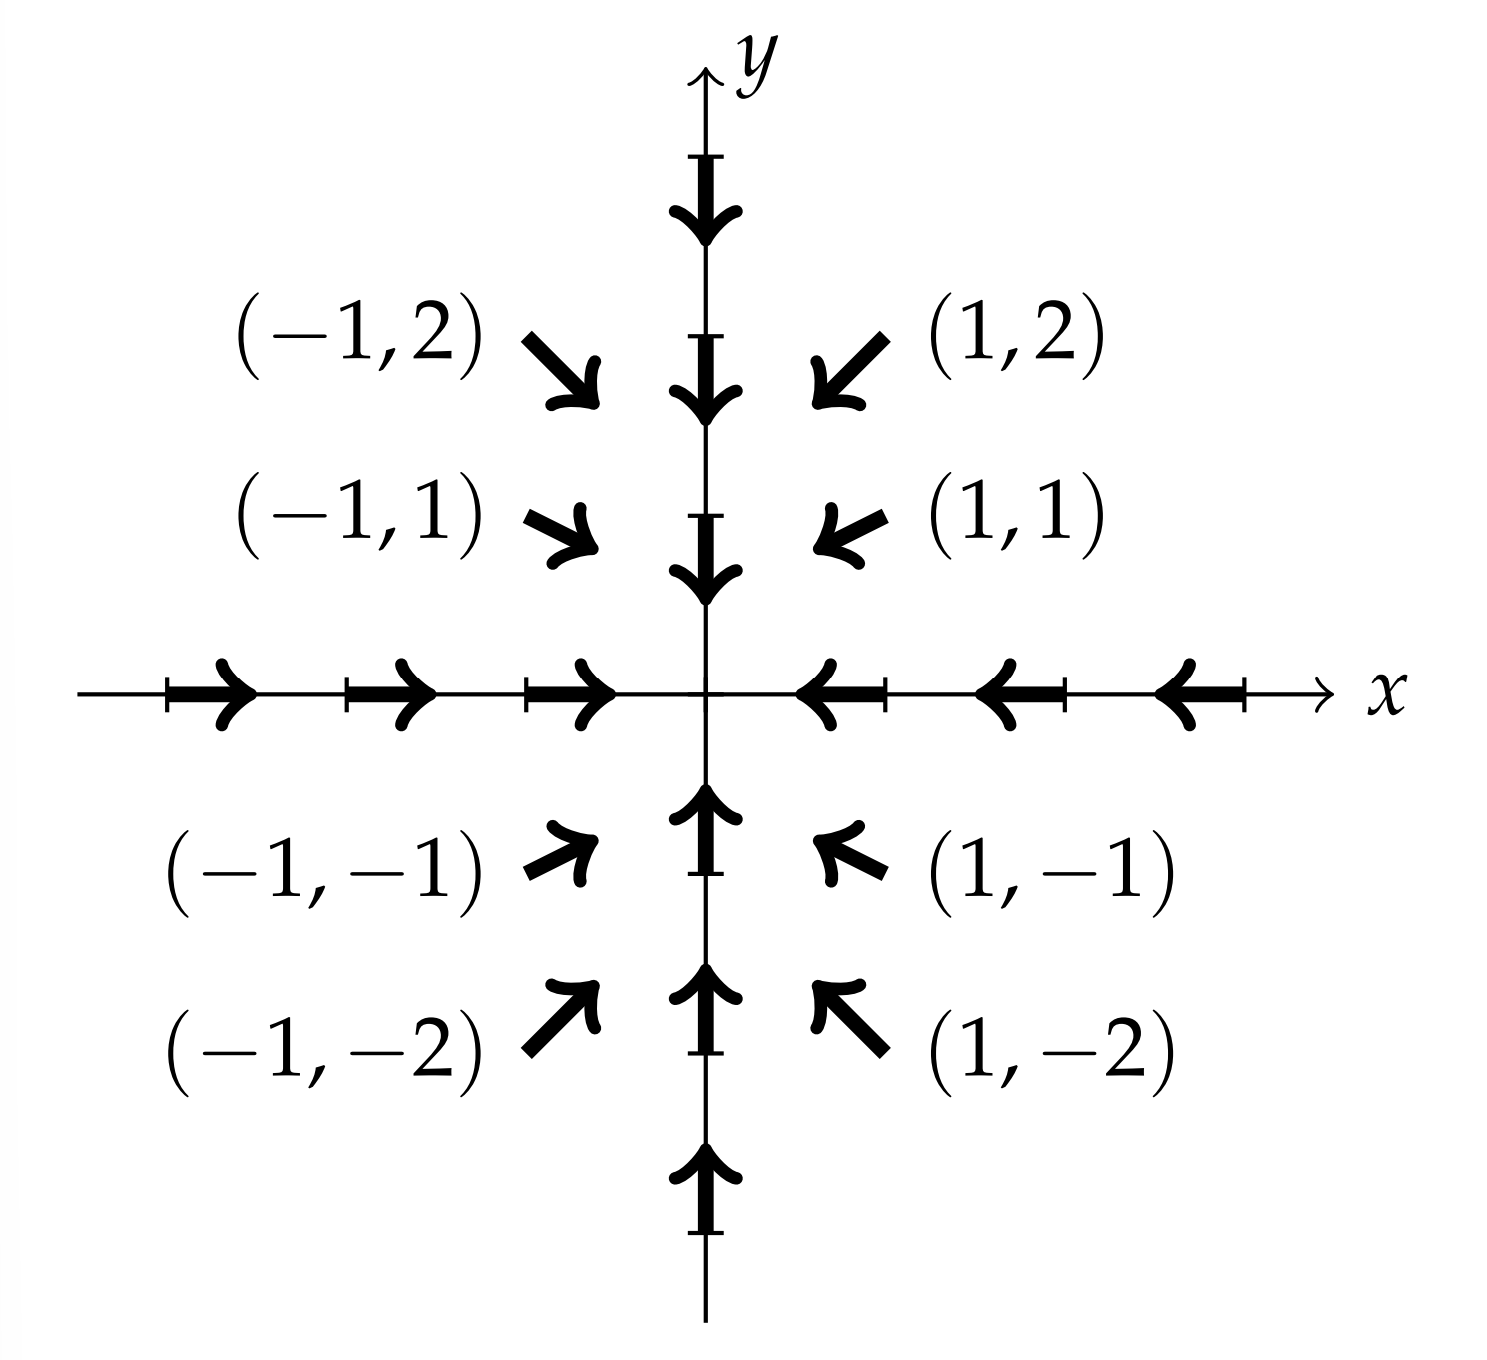
Для кожної точки в площині малюють відрізок дотичної лінії з цим нахилом. На малюнку\(\PageIndex{5}\) ми показуємо деякі з них. Для\((x, y)=(1,1)\) нахилу\(d y / d x=1 / 2 .\) так, малюємо стрілку з нахилом\(1 / 2\) в цій точці. З системного рівняння\(\PageIndex{21}\), ми маємо це\(x^{\prime}\) і\(y^{\prime}\) обидва негативні на даний момент. Тому вектор вказує вниз і вліво.
Ми можемо зробити це для декількох точок, як показано на малюнку\(\PageIndex{5}.\) Іноді можна швидко намалювати вектори з однаковим нахилом. Для цього прикладу, коли\(y=0\), нахил дорівнює нулю, а коли\(x=0\) нахил нескінченний. Так, може бути передбачено кілька векторів. Такі вектори дотичні до кривих, відомих як ізоклін, в яких\(\dfrac{d y}{d x}=\) константа.
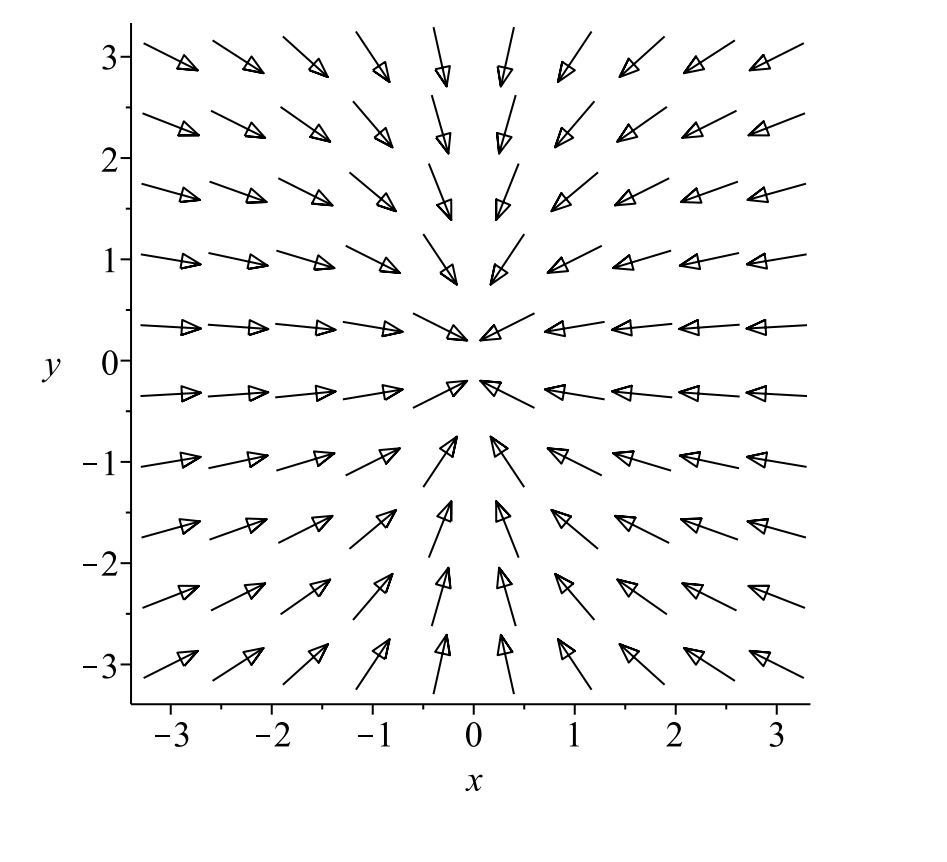
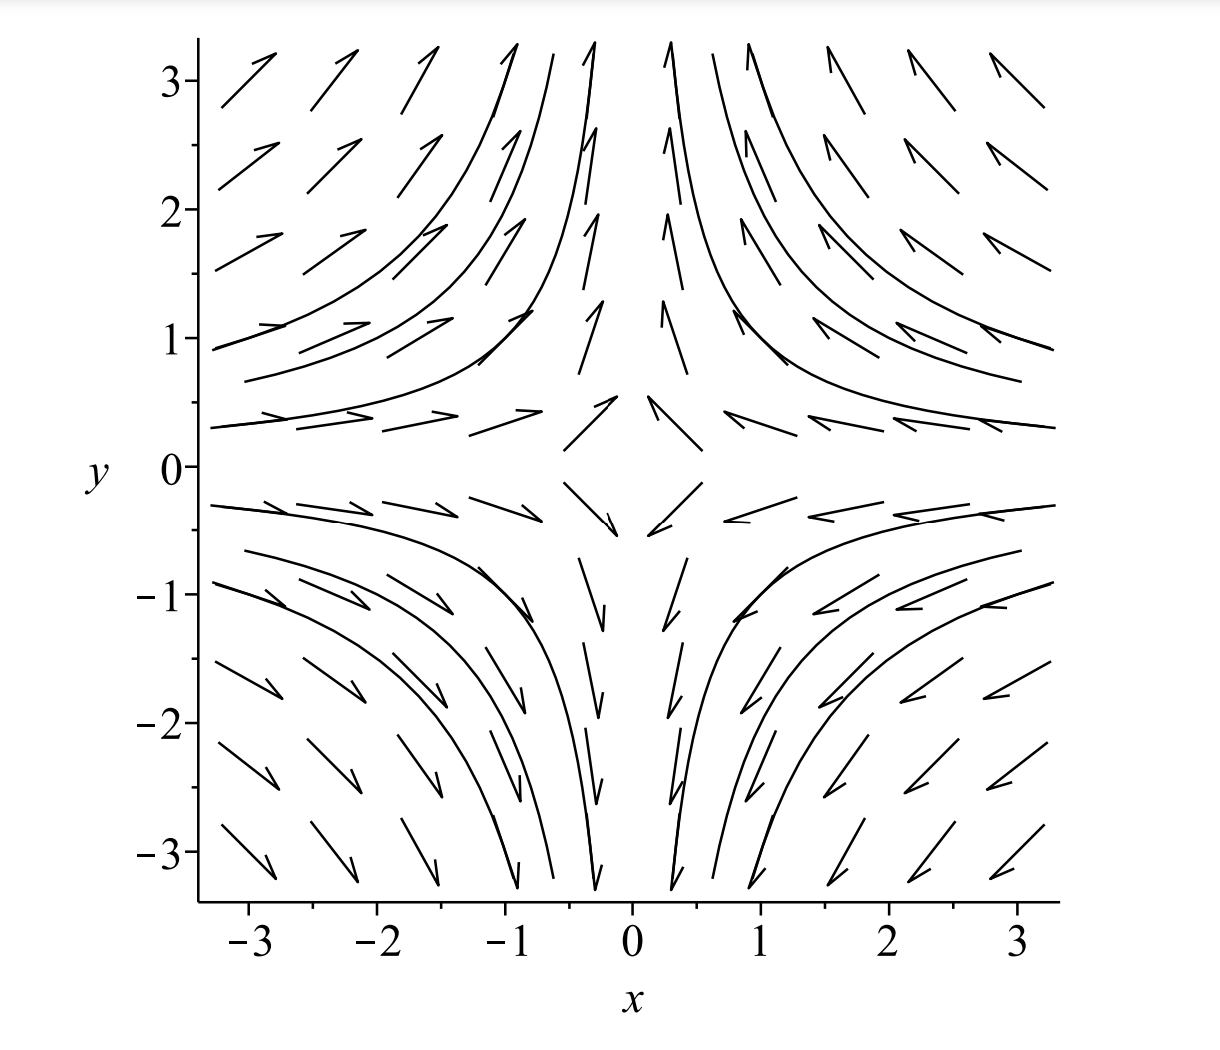
Часто важко забезпечити точний ескіз поля напряму. Комп'ютерне програмне забезпечення може бути використано для забезпечення кращої передачі. Наприклад,\(\PageIndex{3}\) поле напрямки показано на малюнку\(\PageIndex{6}\). Дивлячись на поле цього напрямку, можна почати «бачити» орбіти, слідуючи за дотичними векторами.
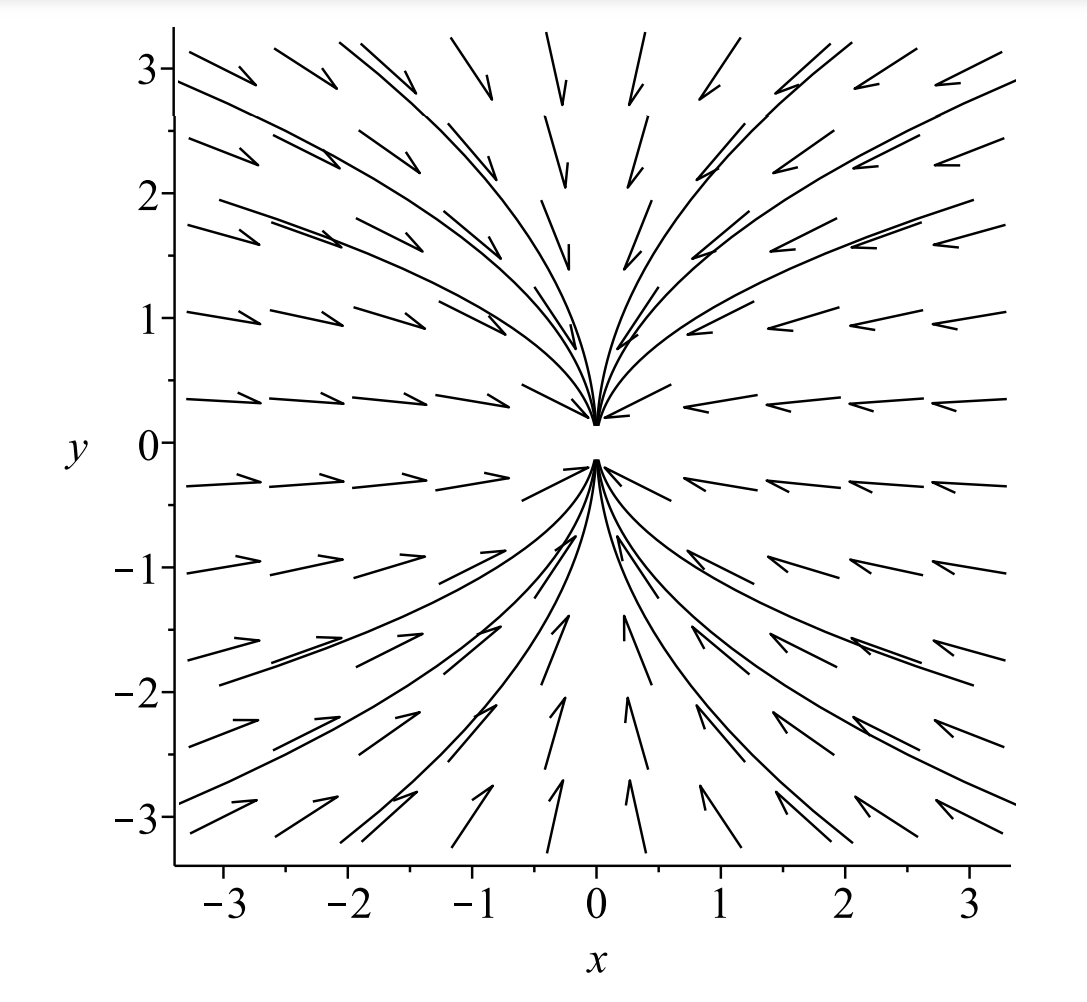
Звичайно, можна накладати орбіти на поле напрямки. Це показано на малюнку\(\PageIndex{7}\). Це візерунки, які ви бачили на малюнку\(\PageIndex{6}\)?
У цьому прикладі ми бачимо, що всі орбіти «течуть» до початку або точки рівноваги. Знову ж таки, це приклад того, що називається стійким вузлом або раковиною. (Уявіть, що відбувається з водою в раковині, коли злив від'єднаний.)
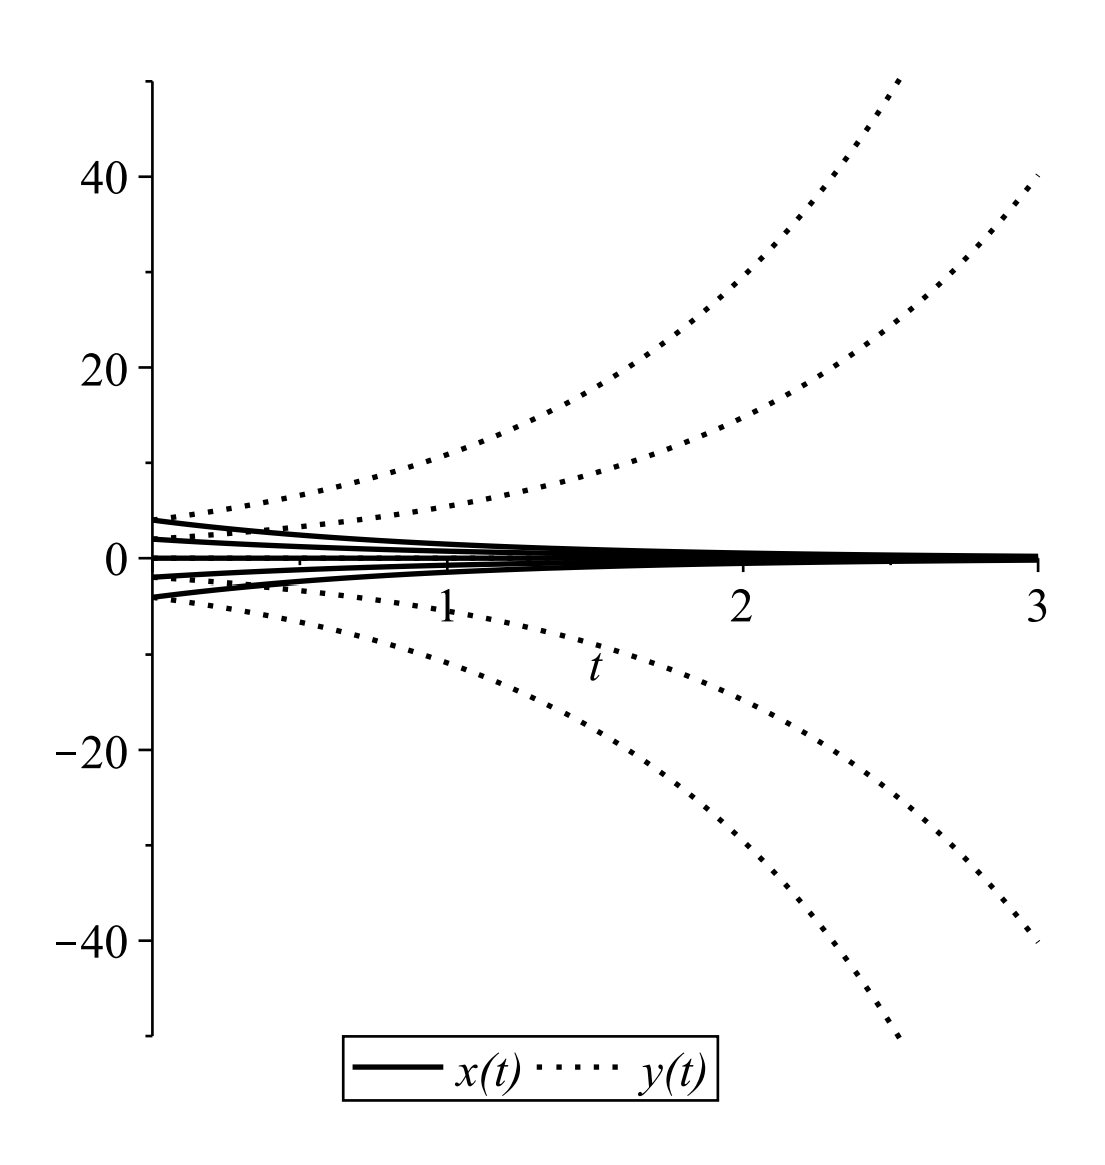
Це ще одна відключена система. Рішення знову просто отримані шляхом інтеграції. Ми маємо це,\(x(t)=c_{1} e^{-t}\) і\(y(t)=c_{2} e^{t} .\) Тут ми маємо, що\(x\) розпадається, як\(t\) стає великим і\(y\) збільшується, як\(t\) стає великим. Зокрема, якщо вибрати початкові умови з\(c_{2}=0\), то орбіти слідують за\(x\) віссю -до початку. Для початкових точок з орбіти\(c_{1}=0\), що починаються на\(y\) осі -, будуть витікати від початку. Звичайно, в цих випадках походження є точкою рівноваги і, опинившись в рівновазі, одна залишається там.
Насправді існує лише одна лінія, на якій можна вибрати початкові умови, такі, що орбіта веде до точки рівноваги. Яким би малим\(c_{2}\) не був, рано чи пізно експоненціальний термін зростання буде домінувати над рішенням. Таку поведінку можна побачити на малюнку\(\PageIndex{8}\)\).
Розглянемо систему
\[ \begin{aligned} &x^{\prime}=-x \\ &y^{\prime}=y. \end{aligned} \label{6.23} \]
Подібно до першого прикладу, ми можемо розглянути ділянки орбіт розв'язків у фазовій площині. Вони задаються\(\PageIndex{8} - \PageIndex{9}.\) малюнками Орбіти можуть бути отримані з системи як
\[\dfrac{d y}{d x}=\dfrac{d y / d t}{d x / d t}=-\dfrac{y}{x} \nonumber \]
Рішення є\(y=\dfrac{A}{x}\). При різних значеннях\(A \neq 0\) отримуємо сімейство гіпербол. Це ті самі криві, які можна отримати для кривих рівня поверхні, відомої як поверхня сідла,\(z=x y\). Таким чином, даний тип точки рівноваги класифікується як точка сідла. З фазового портрета ми можемо перевірити, що існує багато орбіт, які відводять від початку (точка рівноваги), але є одна лінія початкових умов, яка веде до початку, і це\(x\) вісь -. При цьому лінія початкових умов задається\(x\) -віссю.
\[\begin{aligned} &x^{\prime}=2 x \\ &y^{\prime}=y. \end{aligned} \label{6.24} \]
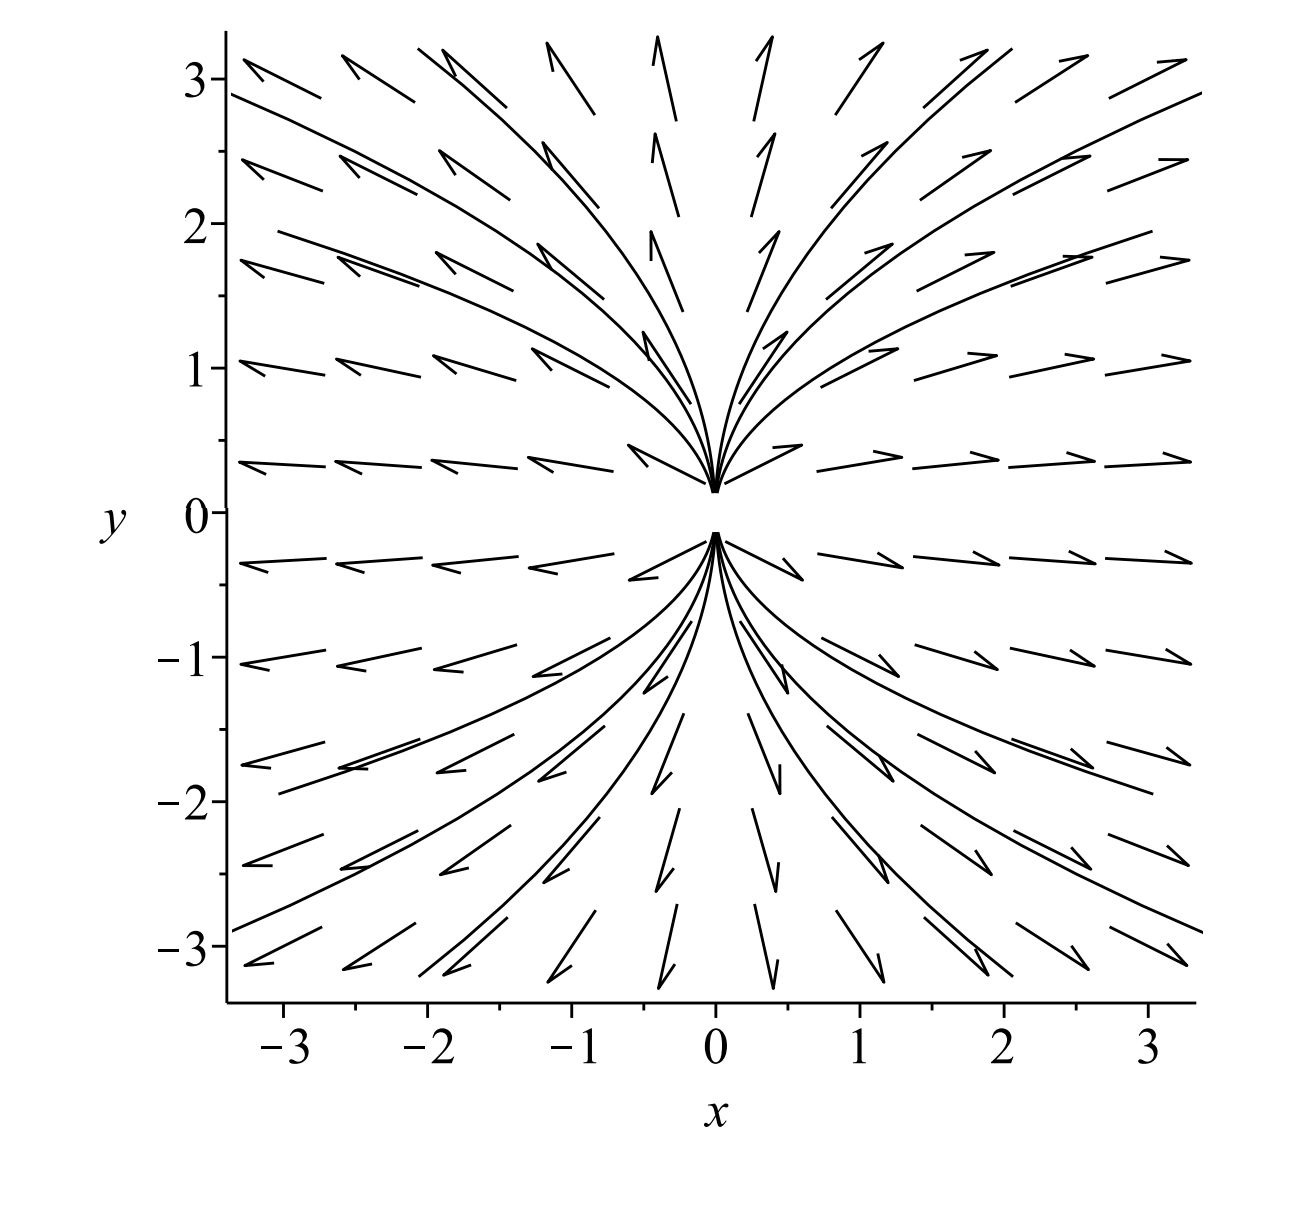
Цей приклад схожий на Example\(\PageIndex{3}\). Розчини отримують шляхом заміни\(t\) на\(-t\). Розв'язки, орбіти та поля напрямів можна побачити на малюнках\(\PageIndex{10} - \PageIndex{11}\). Це знову вузол, але всі орбіти відводять від точки рівноваги. Його називають нестабільним вузлом або джерелом.
\[ \begin{aligned} &x^{\prime}=y \\ &y^{\prime}=-x \end{aligned} \label{6.25} \]
Ця система являє собою просту, спарену систему. Жодне рівняння не може бути розв'язане без певної інформації про іншу невідому функцію. Однак ми можемо диференціювати перше рівняння і використовувати друге рівняння для отримання
\[x^{\prime \prime}+x=0\nonumber \]
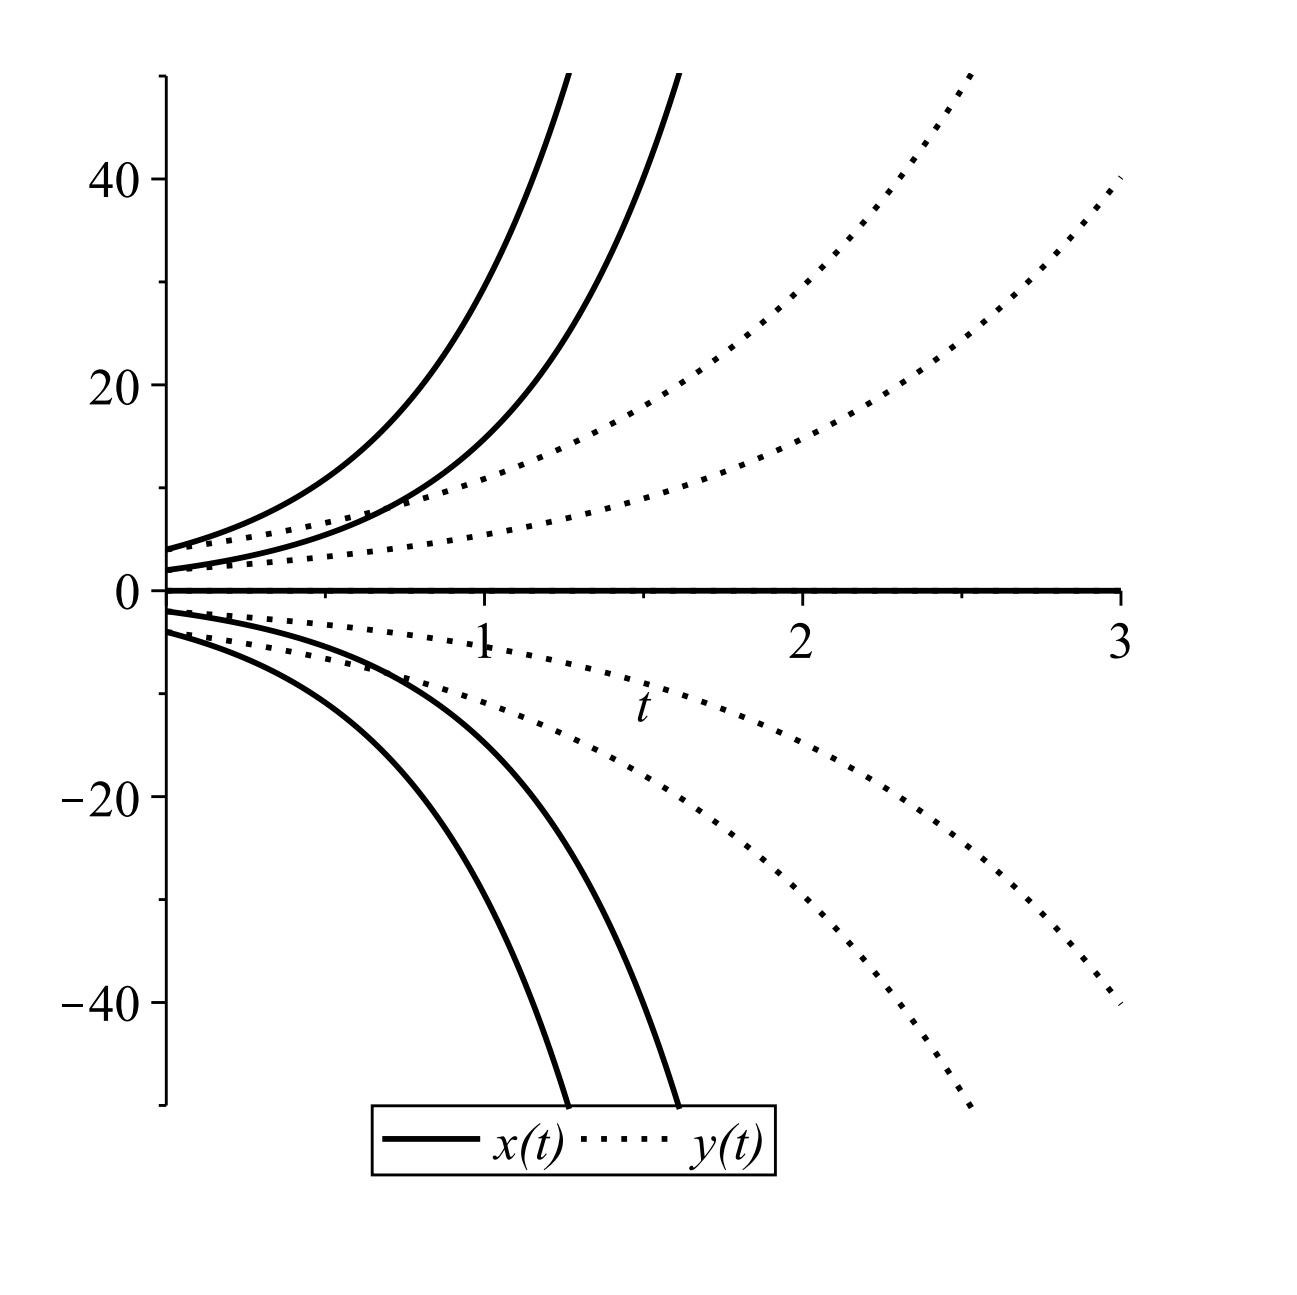
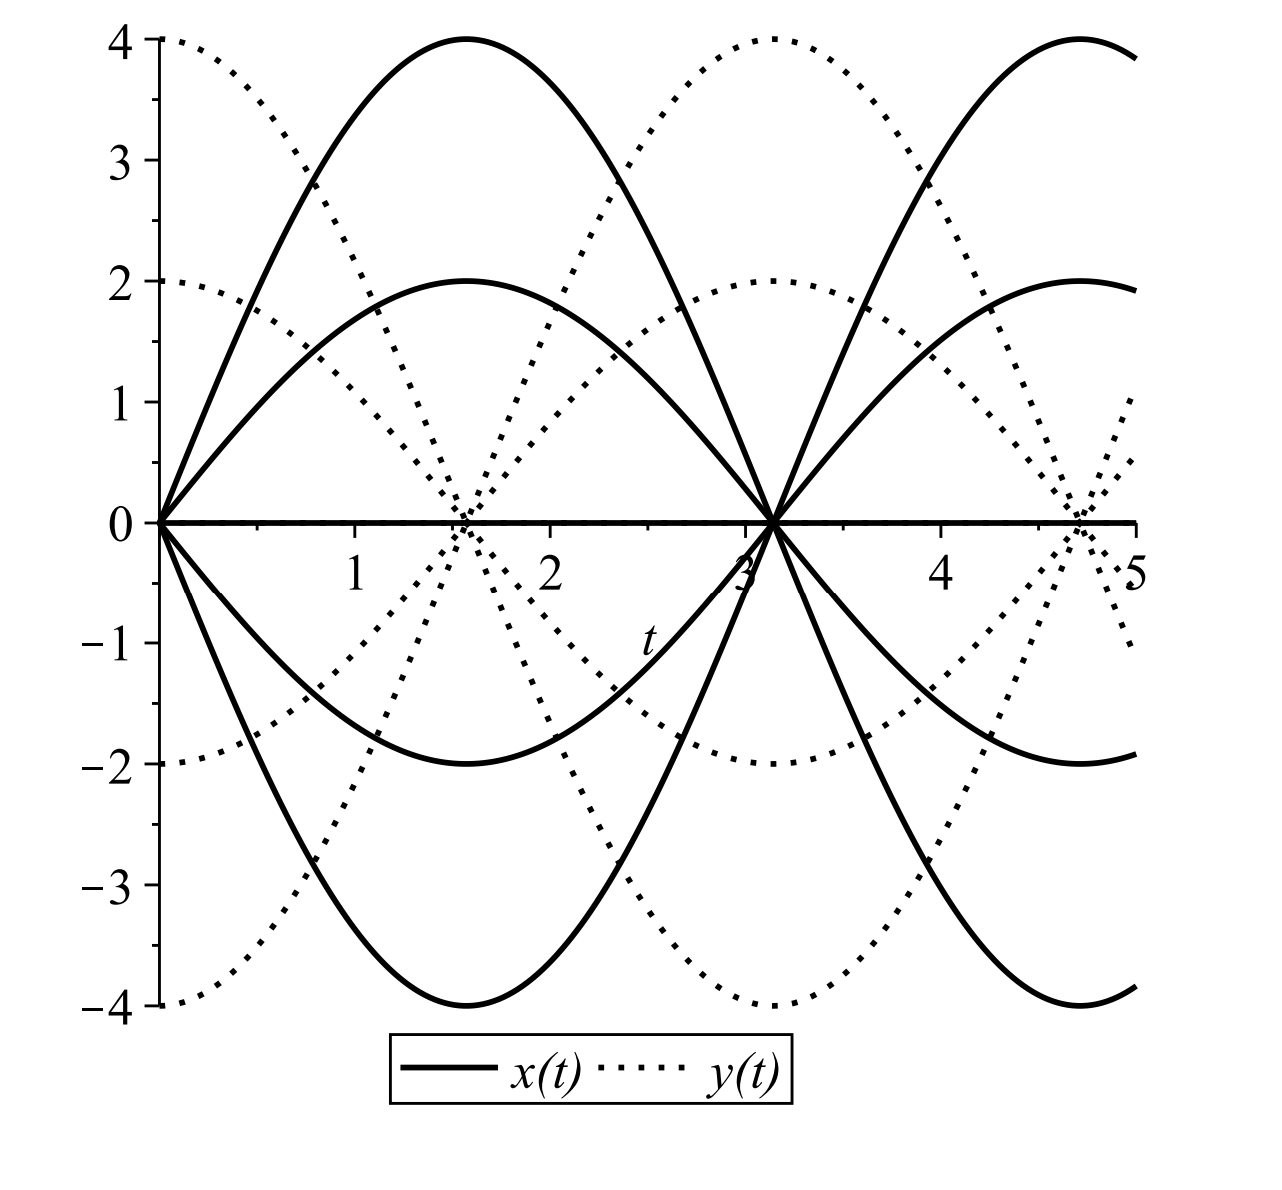
Ми визнаємо це рівняння як таке, яке з'являється при дослідженні простого гармонійного руху. Розчинами є чисті синусоїдальні коливання:
\[x(t)=c_{1} \cos t+c_{2} \sin t, \quad y(t)=-c_{1} \sin t+c_{2} \cos t \nonumber \]
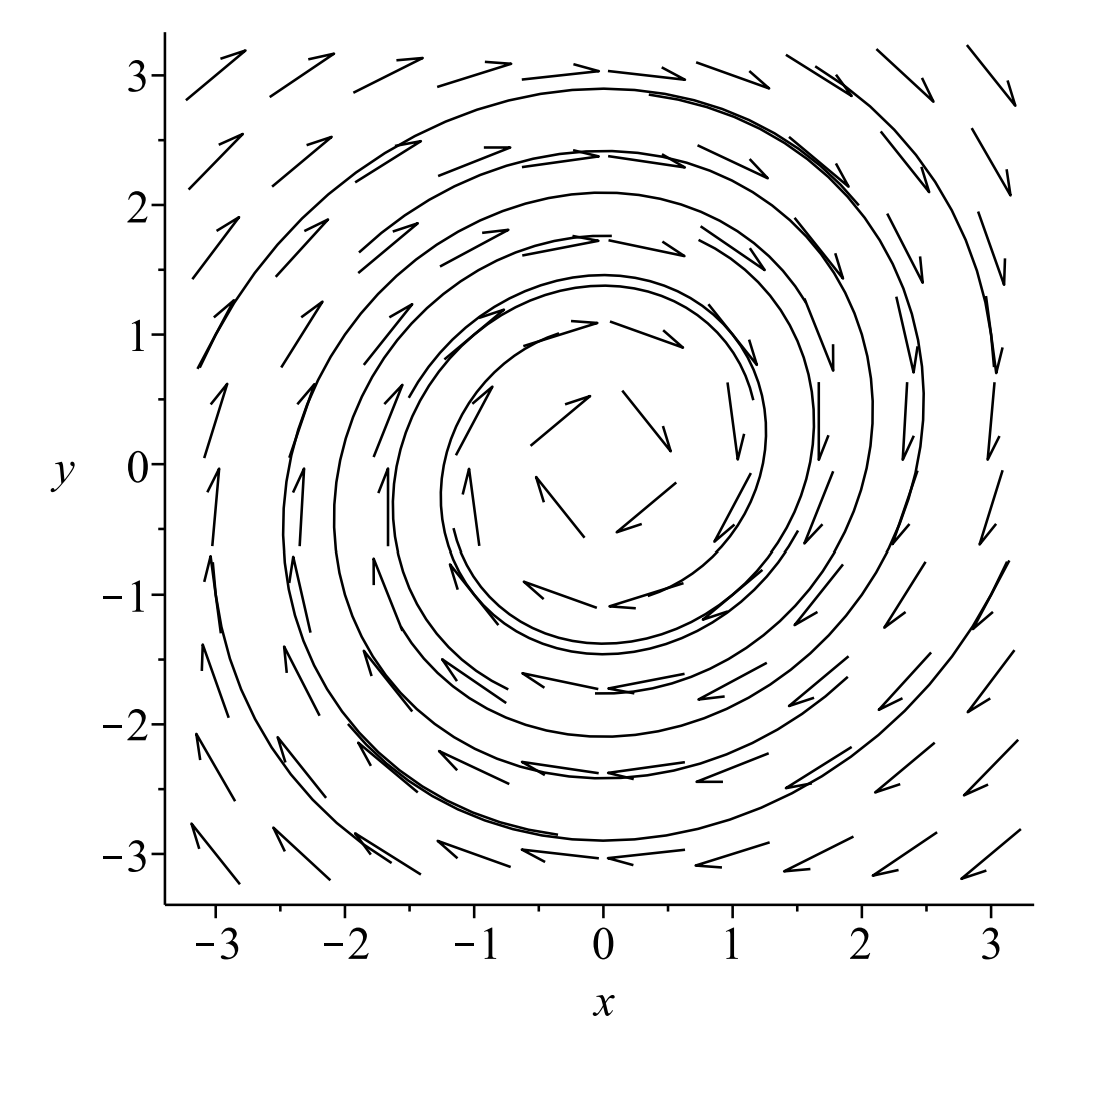
У фазовій площині траєкторії можна визначити або дивлячись на поле напряму, або вирішуючи рівняння першого порядку.
\[\dfrac{dy}{dx}=-\dfrac{x}{y} \nonumber \]
Виконуючи поділ змінних і інтегруючи, ми виявляємо, що
\[x^{2}+y^{2}=C\nonumber \]
Таким чином, у нас є сімейство кіл для\(C>0\). (Чи можете ви довести це за допомогою загального рішення?) Дивлячись на результати графічно в цифрах,\(\PageIndex{12} -\PageIndex{13}\) підтверджує цей результат. Цей тип точки називається центром.
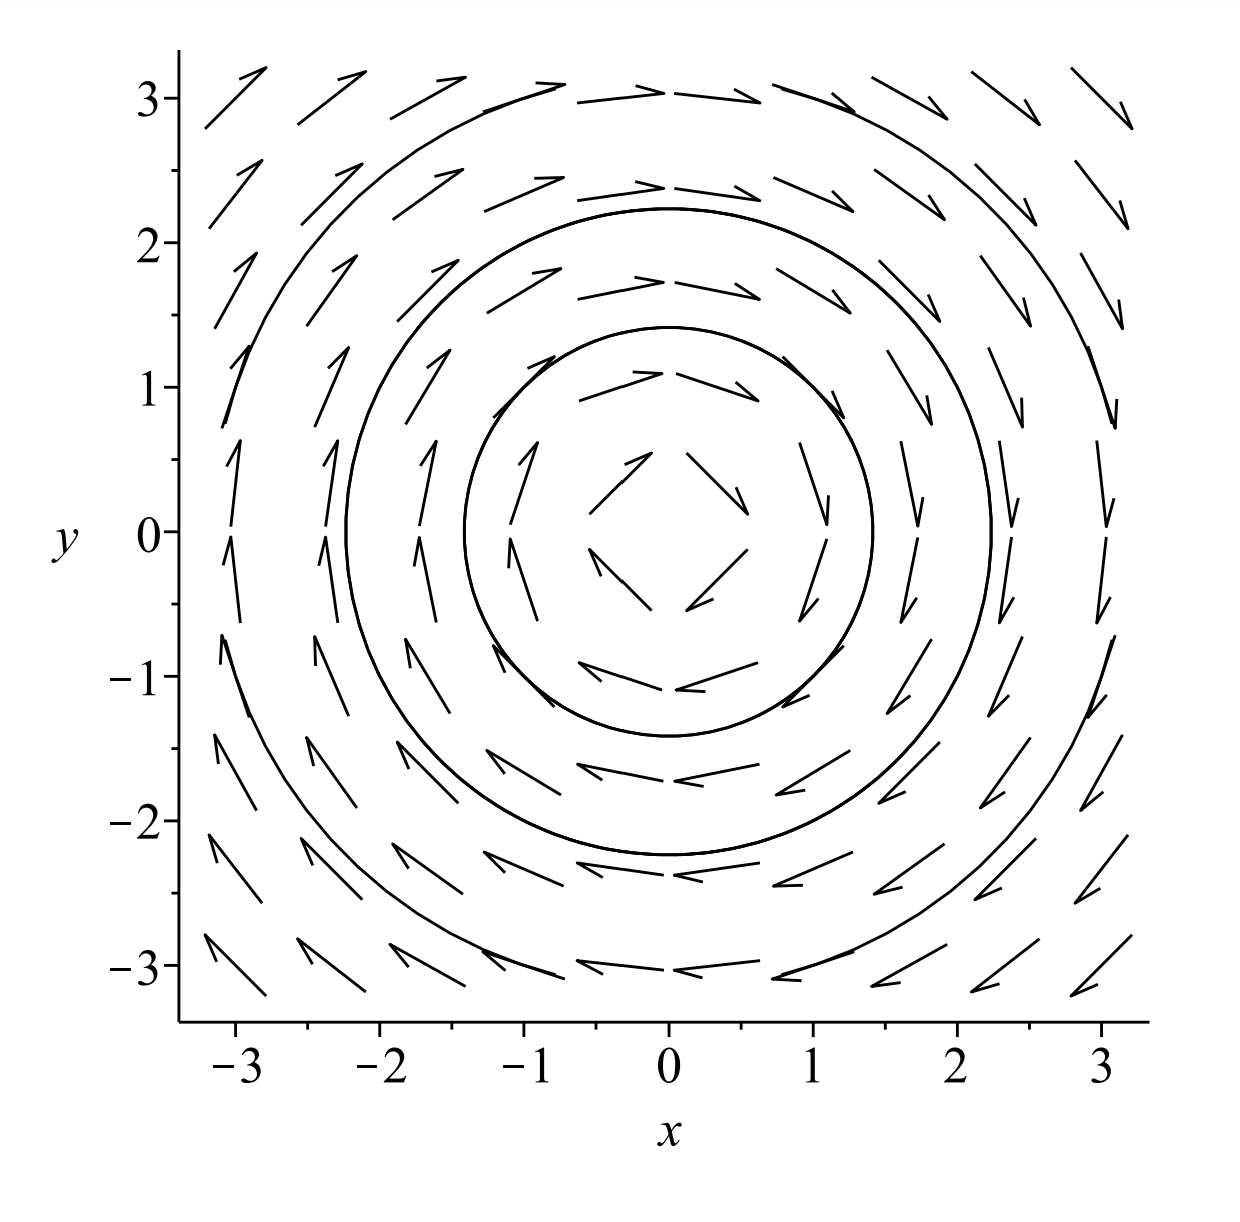
\[ \begin{aligned} x' &=\alpha x+y \\ y' &=-x \end{aligned} \label{6.26} \]
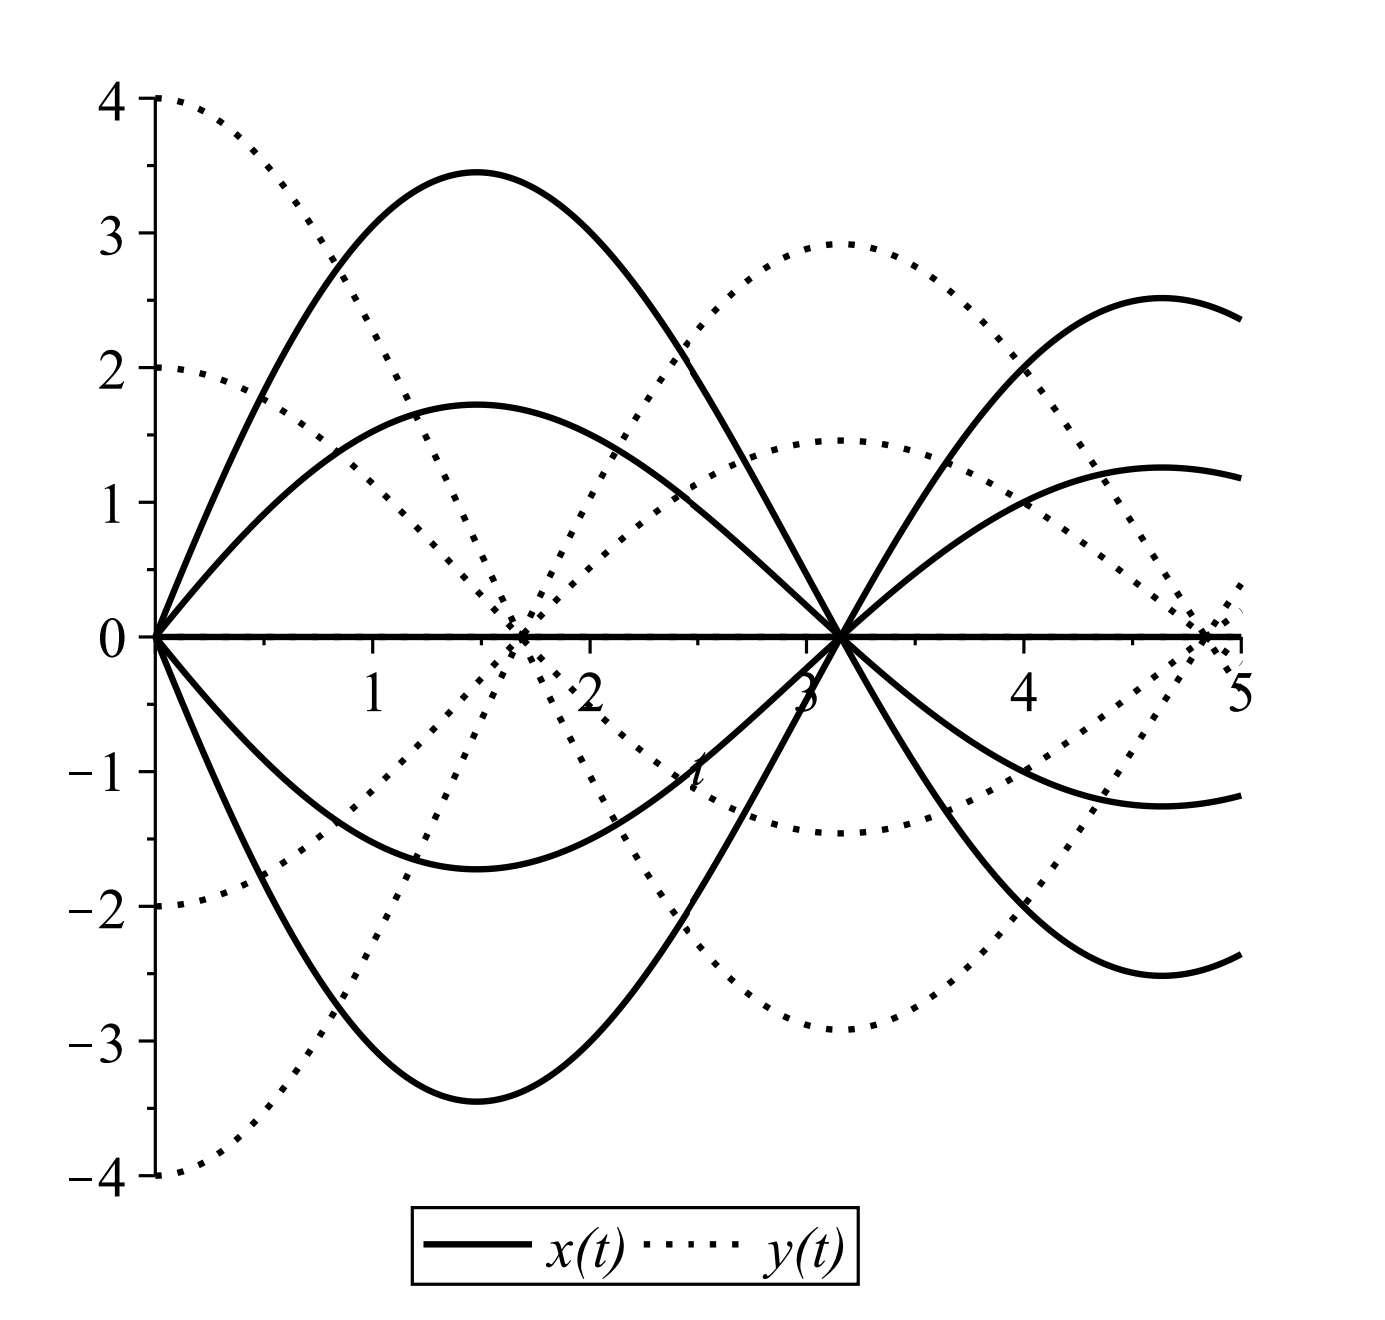
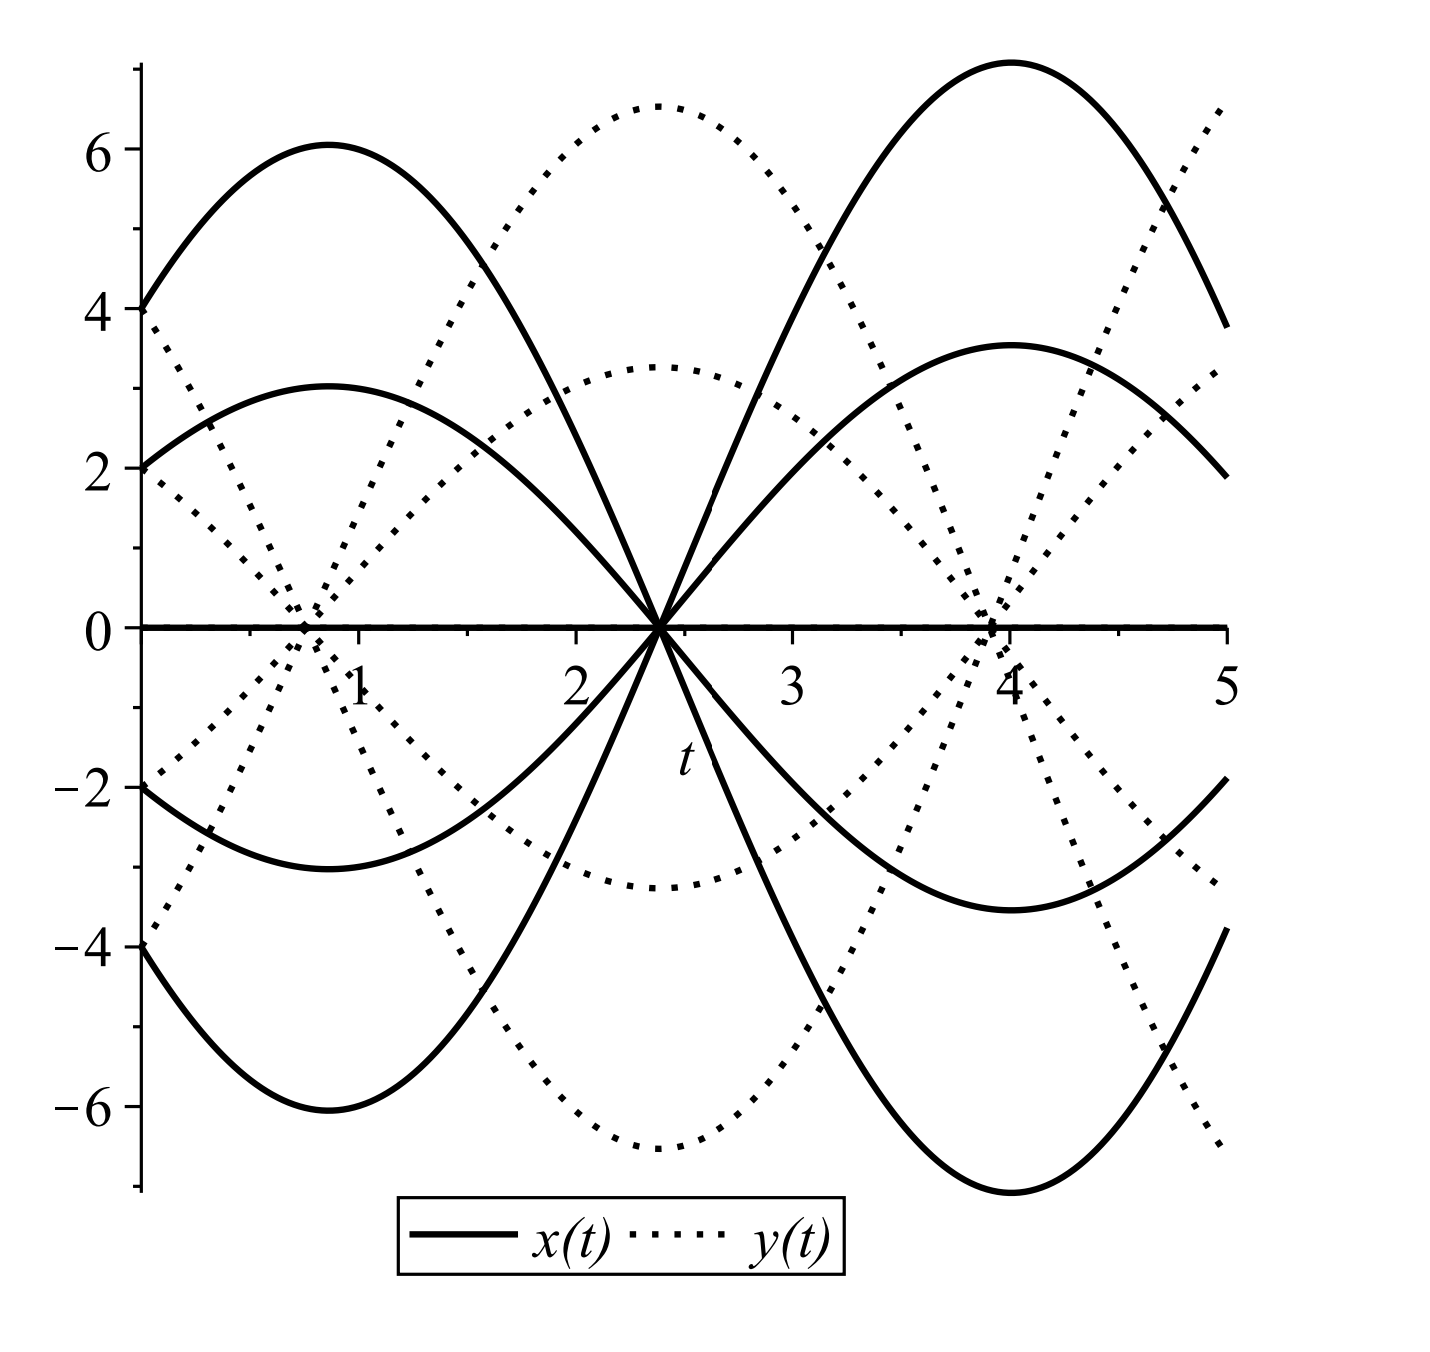
У цьому прикладі ми побачимо додатковий набір поведінки точок рівноваги в плоских системах. Ми додали один термін\(\alpha x\), до системи в прикладі\(\PageIndex{7}\). Ми розглянемо ефекти для двох конкретних значень параметра:\(\alpha=0.1,-0.2\). Отримана поведінка показана на малюнках 6.15-6.18. Ми бачимо орбіти, схожі на спіралі. Ці орбіти є стійкими і нестійкими спіралями (або вогнищами, множиною вогнища.)
Ми можемо зрозуміти цю поведінку, ще раз зв'язавши систему диференціальних рівнянь першого порядку з диференціальним рівнянням другого порядку. Використовуючи звичайний метод отримання рівняння другого порядку, утворюючи систему, ми знаходимо, що\(x(t)\) задовольняє диференціальному рівнянню
\[x''-\alpha x' + x =0 \nonumber \]
Нагадаємо з нашого першого курсу, що це форма загасаного простого гармонійного руху. Характеристичне\(r^{2}-\alpha r+1=0 .\) рівняння - Розв'язок цього квадратного рівняння дорівнює
\[r=\dfrac{\alpha \pm \sqrt{\alpha^{2}-4}}{2} \nonumber \]
Існує п'ять особливих випадків, які слід розглянути, як показано у наведеній нижче класифікації.
Класифікація розчинів\(x^{\prime \prime}-\alpha x^{\prime}+x=0\)
- \(\alpha=-2\). Є одне реальне рішення. Цей випадок називається критичним демпфуванням, оскільки розчин\(r=-1\) призводить до експоненціального розпаду. Рішення є\(x(t)=\left(c_{1}+c_{2} t\right) e^{-t} .\)
- \(\alpha<-2\). Є два реальних, негативних рішення,\(r=-\mu,-v, \mu, v>0\). Рішення є\(x(t)=c_{1} e^{-\mu t}+c_{2} e^{-v t}\). У цьому випадку ми маємо те, що називається надмірним рухом. Відсутні коливання
- \(-2<\alpha<0 .\)Існує два складних сполучених розв'язку\(r=\alpha / 2 \pm i \beta\) з дійсною частиною менше нуля і\(\beta=\dfrac{\sqrt{4-\alpha^{2}}}{2}\). Рішення полягає в\(x(t)=\)\(\left(c_{1} \cos \beta t+c_{2} \sin \beta t\right) e^{\alpha t / 2} .\) тому\(\alpha<0\), що це складається з загасаючих коливань експоненціальних разів. Це часто називають заниженим коливанням.
- \(\alpha=0\). Це призводить до простого гармонійного руху.
- \(0<\alpha<2\). Це схоже на недогашений корпус, за винятком\(\alpha>0\). Рішення - це зростаючі коливання.
- \(\alpha=2 .\)Є одне реальне рішення. Рішення полягає в тому\(x(t)=\left(c_{1}+c_{2} t\right) e^{t} .\), що це призводить до необмеженого зростання в часі.
- Для\(\alpha>2\). Є два реальних, позитивних рішення\(r=\mu, v>0\). Розчин є\(x(t)=c_{1} e^{\mu t}+c_{2} e^{v t}\), який з часом зростає.
Для\(\alpha<0\) розчинів втрачають енергію, тому розчини можуть коливатися зі зменшенням амплітуди. (Див. Рис. 6.14.) Для\(\alpha>0\), спостерігається зростання амплітуди, що не характерно. (Див. Рис. 6.15.) Звичайно, може бути надмірно затухлий рух, якщо\(\alpha\) величина занадто велика.
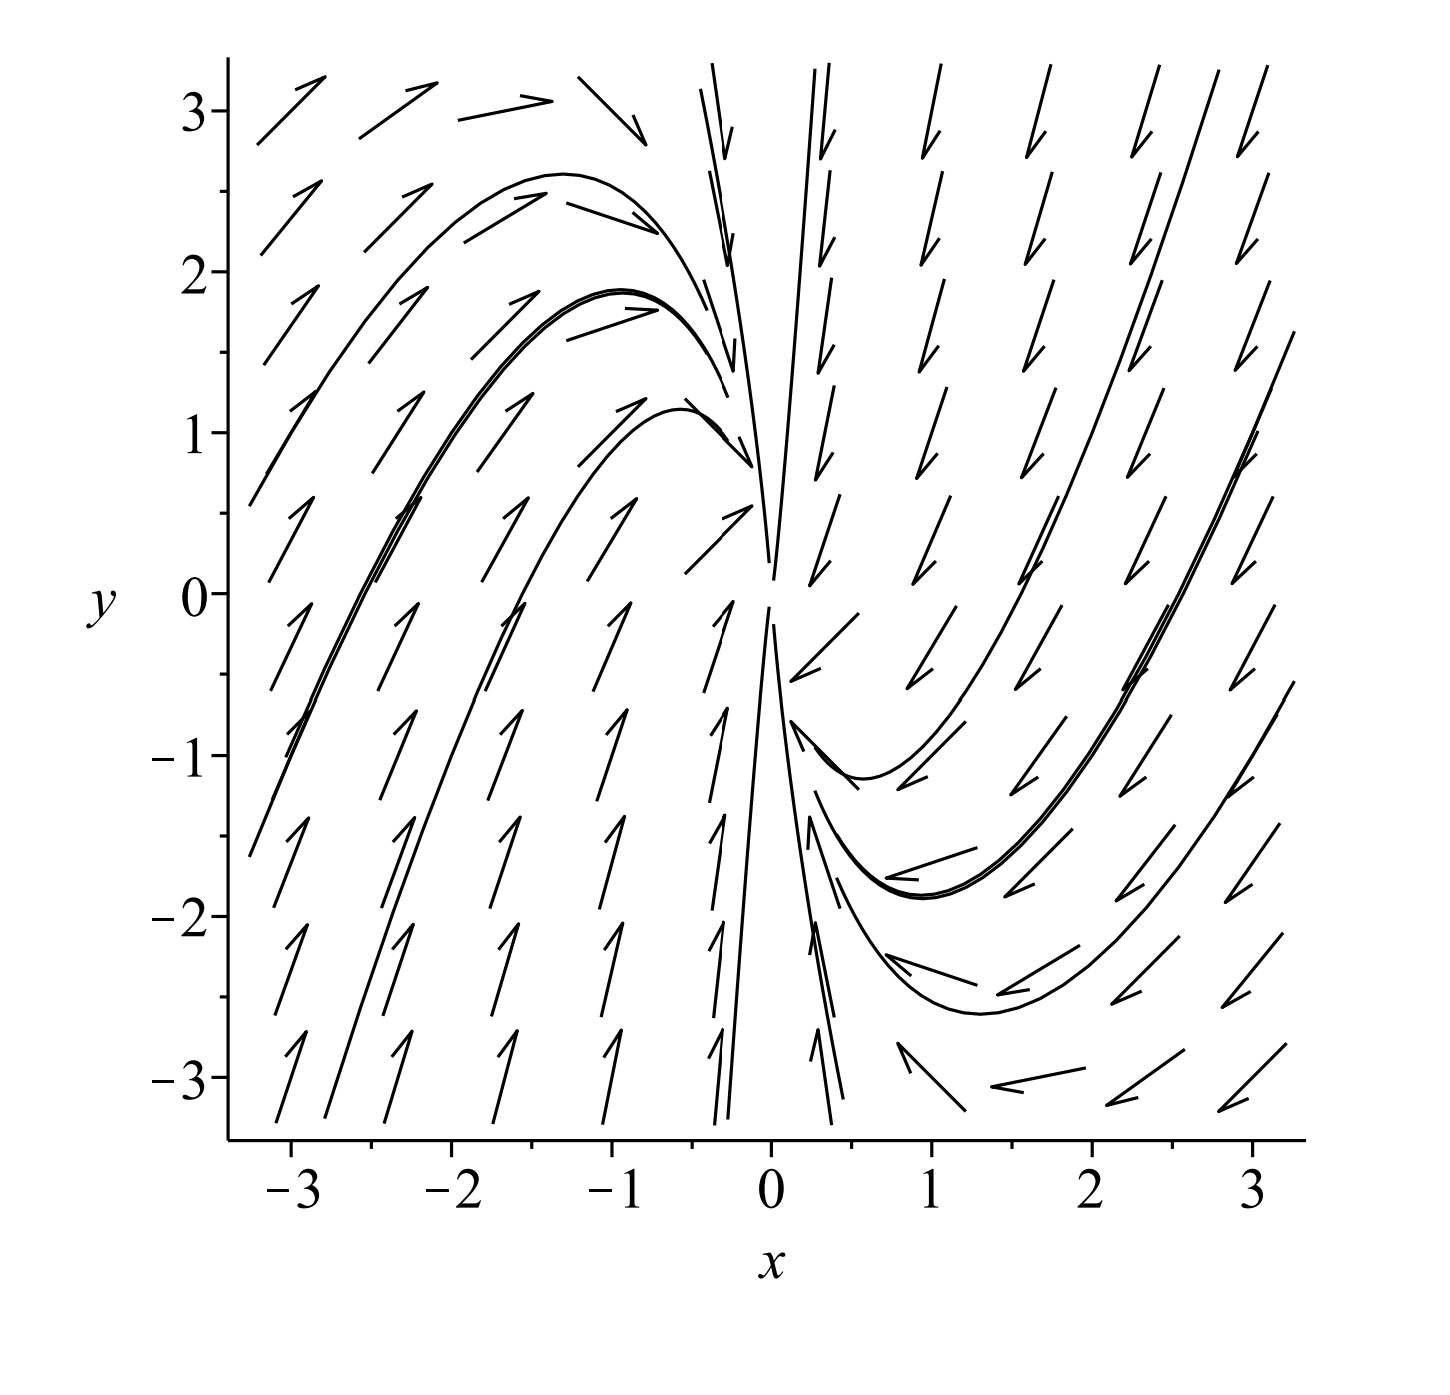
Для цього прикладу випишемо рішення. Це зв'язана система, для якої пов'язане лише друге рівняння.
\[ \begin{aligned} &x^{\prime}=-x \\ &y^{\prime}=-2 x-y \end{aligned} \label{6.27} \]
Можливі два підходи:
a Ми могли б вирішити перше рівняння цього рішення в другому рівнянні, ми
\[y^{\prime}+y=-2 c_{1} e^{-t} \nonumber \]
Це відносно просте лінійне рівняння першого порядку для\(y=y(t) .\) інтеграційного коефіцієнта є\(\mu=e^{t}\). Рішення знайдено як\(y(t)=\left(c_{2}-\right.\)\(\left.2 c_{1} t\right) e^{-t}\).
б Іншим методом було б переписати це як рівняння другого порядку. Обчислення\(x^{\prime \prime}\) не забирає нас дуже далеко. Отже, дивимося на
\[y^{\prime \prime}=-2 x^{\prime}-y^{\prime}\nonumber \]
\[ \begin{aligned} &=2 x-y^{\prime} \\&=-2 y^{\prime}-y\end{aligned} \label{6.28} \]
Тому\(y\) задовольняє
\[y^{\prime \prime} + 2y^{\prime} +y =0 \nonumber \]
Характеристичне рівняння має один дійсний корінь,\(r=-1\). Отже, пишемо
\[y(t)=\left(k_{1}+k_{2} t\right) e^{-t}\nonumber \]
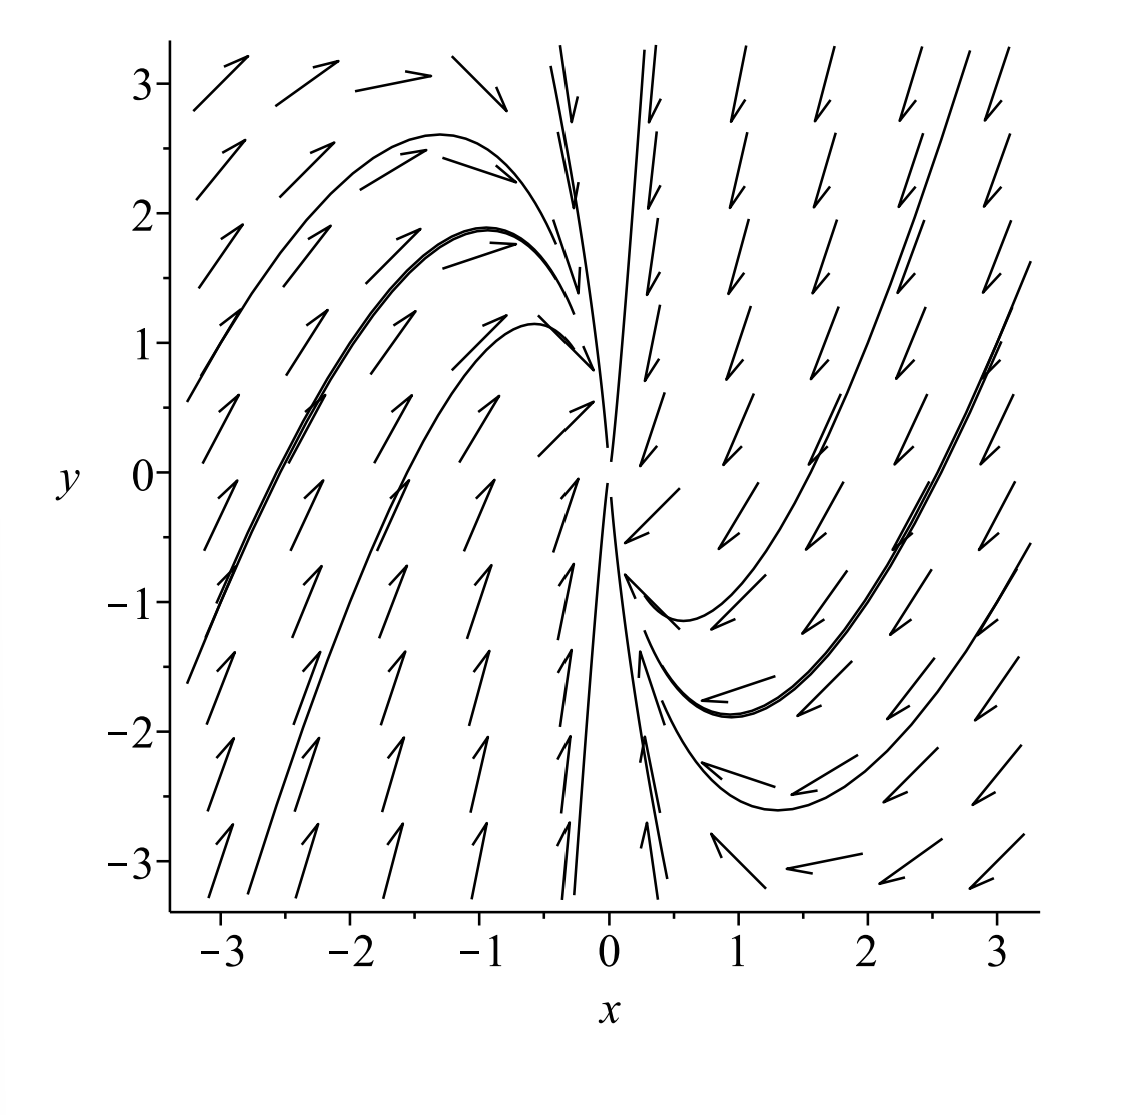
Це стійкий вироджений вузол. Поєднуючи це з рішенням\(x(t)=c_{1} e^{-t}\), ми можемо показати, що\(y(t)=\left(c_{2}-2 c_{1} t\right) e^{-t}\) як і раніше.
На малюнку\(\PageIndex{16}\) ми бачимо кілька орбіт в цій системі. Він відрізняється від показу стабільного вузла на\(\PageIndex{4}\) малюнку тим, що існує лише один напрямок, вздовж якого орбіти наближаються до початку замість двох. Якщо один вибирає\(c_{1}=0\), то\(x(t)=0\) і\(y(t)=c_{2} e^{-t} .\) Це призводить до орбіт, що йдуть уздовж\(y\) -осі, як показано на малюнку.
\[ \begin{aligned} &x^{\prime}=2 x-y \\ &y^{\prime}=-2 x+y \end{aligned} \label{6.29} \]
У цьому останньому прикладі ми маємо зв'язаний набір рівнянь. Перепишемо його як диференціальне рівняння другого порядку:
\[ \begin{aligned} x^{\prime \prime} &=2 x^{\prime}-y^{\prime} \\ &=2 x^{\prime}-(-2 x+y) \\ &=2 x^{\prime}+2 x+\left(x^{\prime}-2 x\right)=3 x^{\prime} \end{aligned} \label{6.30} \]
Отже, рівняння другого порядку
\[x^{\prime \prime}-3 x^{\prime}=0 \nonumber \]
і характеристичне рівняння є\(0=r(r-3)\). Це дає загальне рішення, як
\[x(t)=c_{1}+c_{2} e^{3 t}\nonumber \]
і таким чином
\[y=2 x-x^{\prime}=2\left(c_{1}+c_{2} e^{3} t\right)-\left(3 c_{2} e^{3 t}\right)=2 c_{1}-c_{2} e^{3 t}\nonumber \]
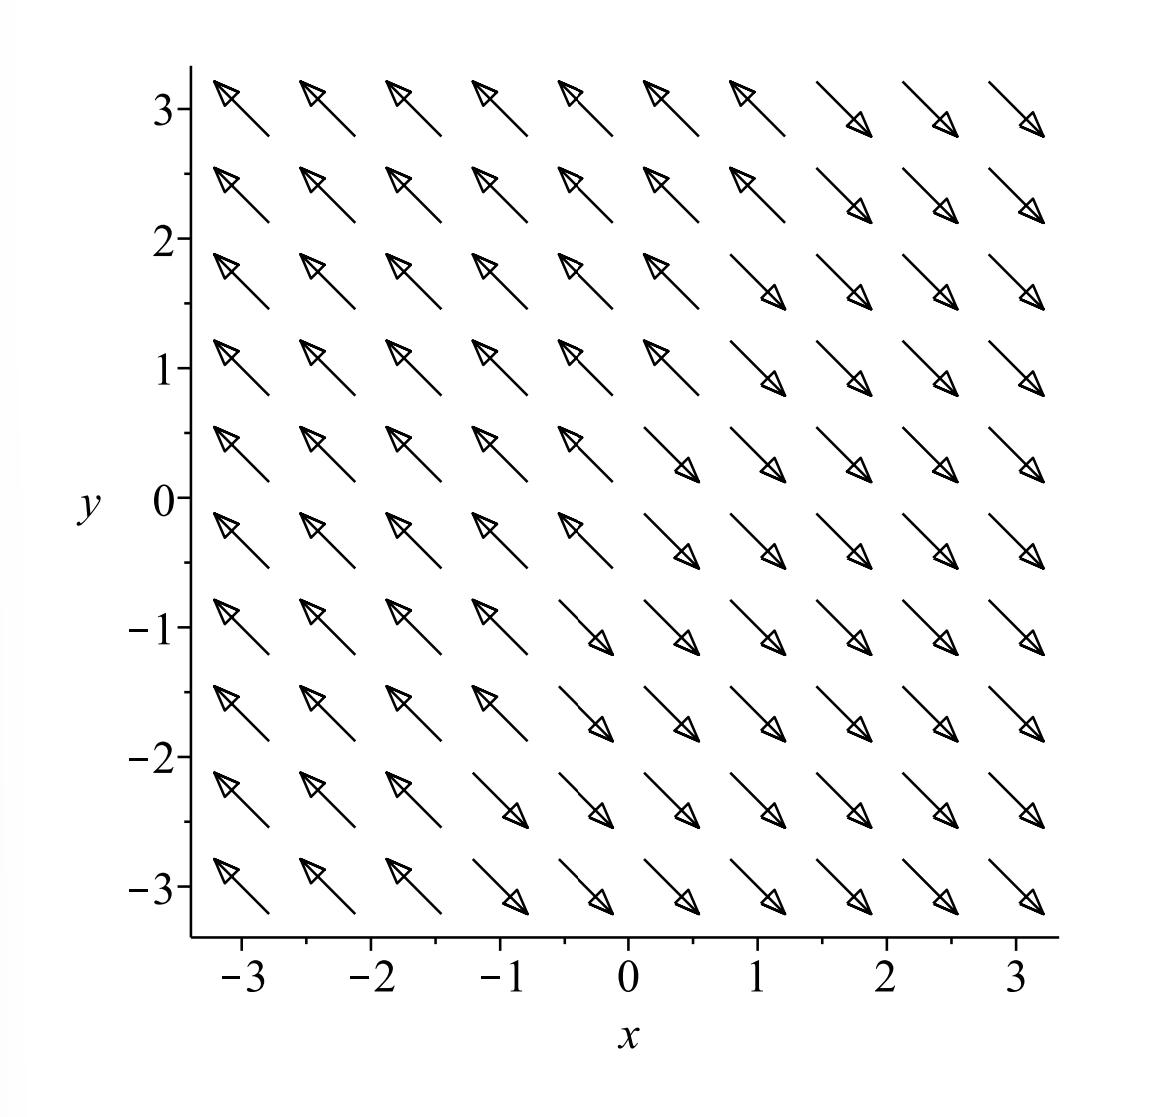
На малюнку 6.19 ми показуємо поле напряму. Поле постійного нахилу, яке видно в цьому прикладі, підтверджується простим обчисленням:
\[\dfrac{d y}{d x}=\dfrac{-2 x+y}{2 x-y}=-1 .\nonumber \]
Крім того, дивлячись на початкові умови з\(y=2 x\), ми маємо на\(t=0\),
\[2 c_{1}-c_{2}=2\left(c_{1}+c_{2}\right) \quad \Rightarrow \quad c_{2}=0\nonumber \]
Тому точки на цій лінії залишаються на цій лінії назавжди,\((x, y)=\)\(\left(c_{1}, 2 c_{1}\right) .\) ця лінія нерухомих точок називається лінією рівноваг.
6.1.4: Полярне представлення спіралей
У ПРИКЛАДАХ З ЦЕНТРОМ АБО СПІРАЛЛЮ можна записати розв'язки в полярних координатах. Нагадаємо, що точка в площині може бути описана або декартовими,\((x, y)\) або полярними\((r, \theta)\) координатами. З огляду на полярну форму, можна знайти декартові компоненти за допомогою
\[x=r \cos \theta \text { and } y=r \sin \theta \nonumber \]
Враховуючи декартові координати, полярні координати можна знайти за допомогою
\[r^{2}=x^{2}+y^{2} \text { and } \tan \theta=\dfrac{y}{x} \nonumber \]
Оскільки\(x\) і\(y\) є функціями\(t\), то, природно, ми можемо думати\(r\) і\(\theta\) як функції\(t\). Перетворення системи рівнянь в площині для\(x^{\prime}\) і\(y^{\prime}\) в полярну форму вимагає знання\(r^{\prime}\) і\(\theta^{\prime} .\) Отже, ми спочатку знаходимо вирази для\(r^{\prime}\) і\(\theta^{\prime}\) в терміні \(x^{\prime}\)і\(y^{\prime}\).
Диференціація першого рівняння в Рівнянні\(\PageIndex{31}\) дає
\[r r^{\prime}=x x^{\prime}+y y^{\prime}.\nonumber \]
Вставляючи вирази для\(x^{\prime}\) і\(y^{\prime}\) з системи\(\PageIndex{9}\), ми маємо
\[r r^{\prime}=x(a x+b y)+y(c x+d y)\nonumber \]
У деяких випадках це може бути написано повністю з точки зору\(r^{\prime}\) s Аналогічно, ми маємо що
\[\theta^{\prime}=\dfrac{x y^{\prime}-y x^{\prime}}{r^{2}}\nonumber \]
які читач може довести за домашнє завдання.
Підсумовуючи, при перетворенні рівнянь першого порядку з прямокутної в полярну форму потрібні наведені нижче співвідношення.
Похідні полярних змінних
\[ \begin{aligned}r^{\prime} &=\dfrac{x x^{\prime}+y y^{\prime}}{r} \\\theta^{\prime} &=\dfrac{x y^{\prime}-y x^{\prime}}{r^{2}} \end{aligned} \label{6.32} \]
Перепишіть в отриману систему наступну систему.
\[ \begin{aligned}x^{\prime} &=a x+b y \\y^{\prime} &=-b x+a y .\end{aligned}\label{6.33} \]
Спочатку обчислюємо\(r^{\prime}\) і\(\theta^{\prime}\):
\[r r^{\prime}=x x^{\prime}+y y^{\prime}=x(a x+b y)+y(-b x+a y)=a r^{2} \nonumber \]
\[r^{2} \theta^{\prime}=x y^{\prime}-y x^{\prime}=x(-b x+a y)-y(a x+b y)=-b r^{2} .\nonumber \]
Це призводить до більш простої системи
\[ \begin{aligned} r^{\prime} &=a r \\ \theta^{\prime} &=-b \end{aligned} \label{6.34} \]
Ця система від'єднується. Друге рівняння в цій системі вказує на те, що ми обходимо орбіту з постійною швидкістю в напрямку за годинниковою стрілкою. Вирішуючи ці рівняння, ми маємо це\(r(t)=r_{0} e^{a t}, \quad \theta(t)=\)\(\theta_{0}-b t\). Усунувши\(t\) між цими розв'язками, ми нарешті знайдемо полярне рівняння орбіт:
\[r=r_{0} e^{-a\left(\theta-\theta_{0}\right) t / b} \nonumber \]
Якщо ви графуєте це для\(a \neq 0\), ви отримаєте стабільні або нестабільні спіралі.
Розглянемо конкретну систему
\[ \begin{aligned} &x^{\prime}=-y+x \\ &y^{\prime}=x+y \end{aligned} \label{6.35} \]
Для того щоб перетворити цю систему в полярну форму, обчислюємо
\[\begin{gathered} r r^{\prime}=x x^{\prime}+y y^{\prime}=x(-y+x)+y(x+y)=r^{2} \\ r^{2} \theta^{\prime}=-x y^{\prime}-y x^{\prime}=x(x+y)-y(-y+x)=r^{2} \end{gathered} \nonumber \]
Це призводить до більш простої системи
\[ \begin{aligned} &r^{\prime}=r \\ &\theta^{\prime}=1 . \end{aligned} \label{6.36} \]
Розв'язування цих рівнянь дає
\[r(t)=r_{0} e^{t}, \quad \theta(t)=t+\theta_{0} \nonumber \]
Усунення\(t\) з цього розчину дає орбіти в фазовій площині,\(r(\theta)=r_{0} e^{\theta-\theta_{0}} .\)
Більш складний приклад виникає для нелінійної системи диференціальних рівнянь. Розглянемо наступний приклад.
\[ \begin{aligned} &x^{\prime}=-y+x\left(1-x^{2}-y^{2}\right) \\ &y^{\prime}=x+y\left(1-x^{2}-y^{2}\right) \end{aligned} \label{6.37} \]
Трансформуючись в полярні координати, можна показати, що для перетворення цієї системи в полярну форму ми обчислюємо
\[r^{\prime}=r\left(1-r^{2}\right), \quad \theta^{\prime}=1 \nonumber \]
Цю відключену систему можна вирішити, і це залишається читачеві.