
18.3: Тематичне дослідження
- Page ID
- 28581
Конкретний завод-виробник збирає готову продукцію з вузлів, які виробляються в іншій зоні заводу або доставляються на завод від зовнішніх постачальників. Підрозділ складається з складових частин, які були з'єднані між собою. Підвузли надходять на територію, що передує остаточній монтажній операції, як завершені або доставлені.
Таким чином, буфер перед остаточною складанням потрібно. Буфер реалізований за допомогою системи AS/RS. Зона зберігання складається з двох прямокутних стелажів бункерів з проходом між ними. Кожен бункер вміщує один вузол, який може бути одного з чотирьох типів. Підвузли доставляються до пункту вибору, де вони підбираються по одному машиною S/R і розміщуються в найближчому, щодо часу руху машини S/R, доступному бункері.
Остаточний процес складання запитує вузли по одному. У кожному запиті вказується певний тип вузла. Машина S/R витягує найближчий, щодо часу його руху, вузол запитуваного типу і поміщає його в точку падіння. Згодом вузол переміщується від точки падіння до області остаточної збірки.
Щоб мінімізувати непродуктивні рухи, машина S/R залишається у бункері, в якому вона востаннє розміщувала вузол, або в точці падіння, коли вона виконує завдання і стає простою.
Підвузли прибувають з 6:00 до 14:00 щодня. Остаточний процес складання працює з 8:00 до 16:00 вечора щодня або до тих пір, поки всі вузли в AS/RS не будуть витрачені.
18.3.1 Визначте проблеми та мету вирішення
Фундаментальна проблема алгоритму управління AS/RS полягає в тому, який вільний бункер для зберігання вузла та з якого зайнятого бункера для отримання вузла. Алгоритм вибору бункера є невід'ємною складовою роботи системи AS/RS і повинен бути включений в імітаційну модель. Кожен бункер знаходиться в одному з дев'яти станів:
1. Простою
2-5. Займається вузлом типу один, два, три або чотири
6-9. Зайнятий вузлом типу один, два, три або чотири, який бере участь у остаточному процесі складання
Обраний бункер - це той, що знаходиться у вказаному стані, який вимагає найменшого часу в дорозі для машини S/R. Непрацююча машина S/R чекає в точці відбору або в останньому бункері, в якому зберігався вузол.
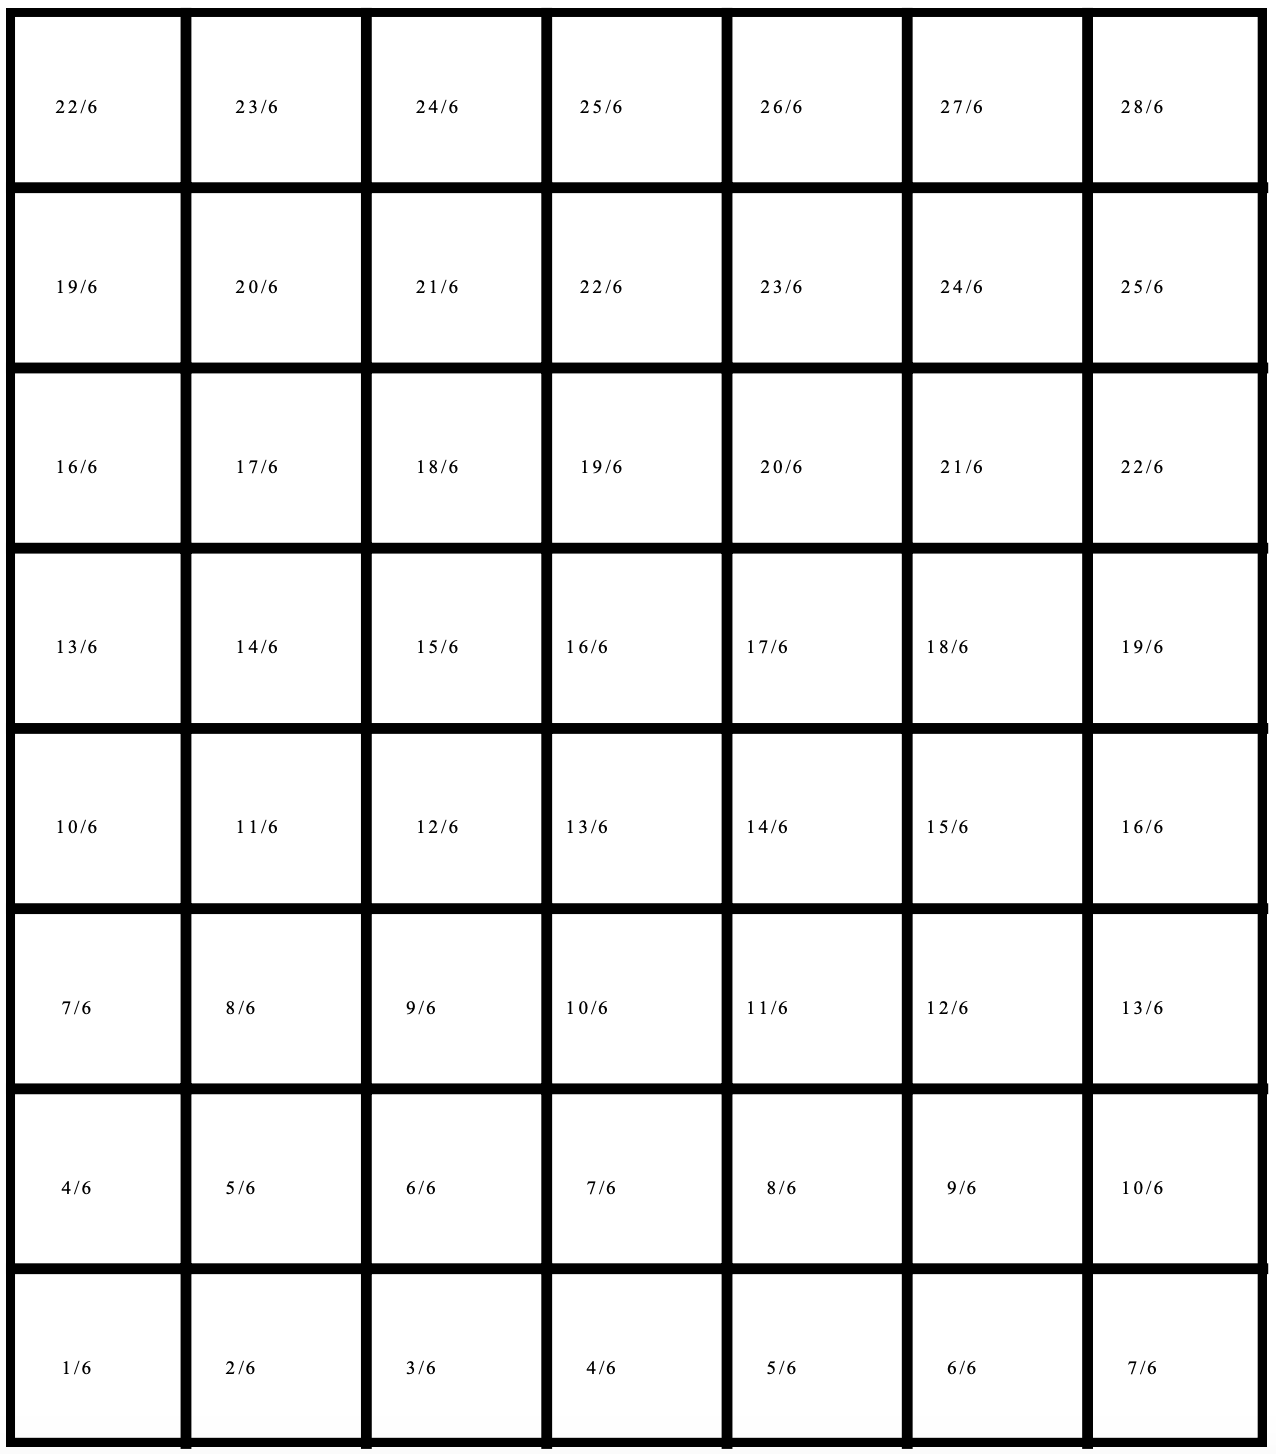
Машина S/R рухається 6 футів в секунду горизонтально і 2 фути в секунду вертикально. Кожен бункер має квадратну площу 1 фут, включаючи конструкцію стійки. Таким чином, час досягнення будь-якого бункера - це сума кількості бункерів, пройдених горизонтально* 1/6 секунди на бункер і кількості пройденого вертикально * 1/2 секунди на бункер. Ця сума проілюстрована для стійки 8 бункерів висотою та 7 бункерів довжиною на малюнку 18-2, припускаючи, що машина S/R починається в точці вибору, яка знаходиться зліва від конструкції бункера на рівні підлоги.
Пошук бункера здійснюється програмним забезпеченням управління AS/RS. Бункери шукаються в порядку значень часу руху, показаних на малюнку 18-2, принаймні до найбільшого, поки не буде розташований бункер у бажаному стані. Серед бункерів з однаковою вартістю кращими є ті, що ближче до підлоги.
Та ж стратегія пошуку може бути застосована, якщо машина S/R чекає на певному смітнику. Алгоритм управління здійснює пошук в чотирьох напрямках, по одному. Цими напрямками є:
- Праворуч і вгору від поточного місця, як показано на малюнку 18-2.
- Праворуч і вниз від поточної локації.
- Ліворуч і вгору від поточного місця розташування.
- Ліворуч і вниз від поточної локації.
Після завершення всіх пошуків вибирається місце зберігання, найближче до машини S/R щодо часу руху.
Стратегія пошуку гідна обговорення. Розглянемо час руху 7/6 секунди. Це час руху до сьомого бункера в першому ряду, четвертого бункера в другому ряду і першого бункера в третьому ряду. Таким чином, порядок пошуку бін за час 7/6 секунди є таким, як зазначено раніше.
Розглянемо пошук вгору і праворуч від поточного місця розташування машини SR в цілому. Бункери досліджуються в порядку часу руху, принаймні до найбільшого, поки не буде знайдено бункер в потрібному стані. Бункери з однаковим часом руху шукають наступним чином. Пошук починається з кошика праворуч від поточного місця розташування і переходить до кошика в наступному вищому рядку та трьох стовпцях, що передують (оскільки час переміщення по вертикалі втричі перевищує час горизонтального переміщення). Ця частина пошуку зупиняється, коли знайдено або бін у потрібному стані, або наступний бункер, який слід дослідити, буде ліворуч від поточного місця розташування машини SR або наступного бункера, який слід дослідити, не існує.
Машина S/R займає 6 секунд для зберігання або отримання вузла з бункера. Час між запитами на зберігання елемента становить 20 секунд, експоненціально розподілений, як і час між запитами на отримання елемента.
Запропоновано дві конфігурації системи AS/RS. У першому, кожна стійка має 180 бункерів, 10 бункерів у висоту і 18 бункерів довжиною. В іншій, кожна стійка має 225 бункерів, 9 бункерів у висоту і 25 бункерів довжиною. Таким чином, додаткове місце для зберігання вимагає більше площі приміщення. Проблема полягає у виборі між цими двома альтернативами.
Малюнок 18-2: Час руху машини S/R (секунди)
18.3.2 Збірка моделей
Дві операції, що виконуються системою AS/RS, моделюються як два окремі процеси. Перша операція зберігає вузол в бункері. Другий витягує вузол з бункера.
Сутності представляють підрозділи, які потрібно зберігати або отримувати, і мають п'ять атрибутів:
| Тип = | Тип вузла: 1, 2, 3, 4. |
| Час прибуття = | Час прибуття в систему AS/RS. |
| Стійка = | Стійка, в якій зберігати вузол: 1 або 2. |
| Рядок = | Горизонтальне положення бункера, в якому потрібно зберігати вузол. |
| Колонка = | Вертикальне положення бункера, в якому потрібно зберігати вузол. |
Змінна стану використовується для відстеження стану кожного бункера: холостого ходу, заповненого елементом певного типу, або заповненого вузлом певного типу, який вчинений у другий виробничий процес. Крім того, існує змінна стану для кожного типу вузла, що моделює кількість одиниць цього типу в стійках.
Ресурс представляє S/R машину. Ресурс моделювання машини S/R має два атрибути, що вказують на його розташування рядків і стовпців у структурі стійки.
Зберігання надходить вузла обробляється наступним чином. Підрозділ чекає в точці відбору, поки принаймні один бункер не простоює. Який конкретно холостий бункер використовувати, визначається алгоритмом управління AS/RS, який реалізований у моделі. Інформація, що ідентифікує розташування бункера, записується в атрибути (стійка, рядок, стовпець) сутності підзбірки.
Підрозділ продовжує чекати, поки машина S/R не простоїть. Машина S/R рухається від поточного місця розташування до точки вибору. Машина S/R забирає вузол, переміщається до вибраного бункера холостого ходу та зберігає вузол у цьому бункері. Машина S/R чекає на цей смітник для свого наступного призначення.
Нарешті, стан системи оновилося. Стан бункера змінюється на тип вузла, що зберігається в бункері. Розташування машини S/R записується в його атрибутах Row і Column. Кількість тільки що збережених вузлів типу збільшується на одиницю.
Процес отримання вузла з бункера подібний до щойно описаного процесу зберігання. Запит на вузол певного типу чекає, поки в AS/RS не з'явиться підрозділ такого типу. Алгоритм управління системою AS/RS вибирає бункер, найближчий до поточного розташування машини S/R, що містить вузол потрібного типу. Машини S/R рухаються до цього бункера, витягує вузол і переходить до точки падіння. Машина S/R стає простою і залишається в точці падіння.
Знову ж таки, стан системи оновлюється. Стан бункера, з якого був витягнутий елемент, змінюється на холостий. Кількість одиниць щойно отриманого типу зменшується на одиницю. Місце розташування машини SR записується.
Коли він стає простою, ресурс машини SR може знадобитися вибрати між двома завданнями: зберігання вузла або отримання раніше збереженого. Керівництво вирішило, що найважливіше зберегти робочий другий виробничий процес. Таким чином, пріоритет надається запитам на отримання раніше збережених підрозділів.
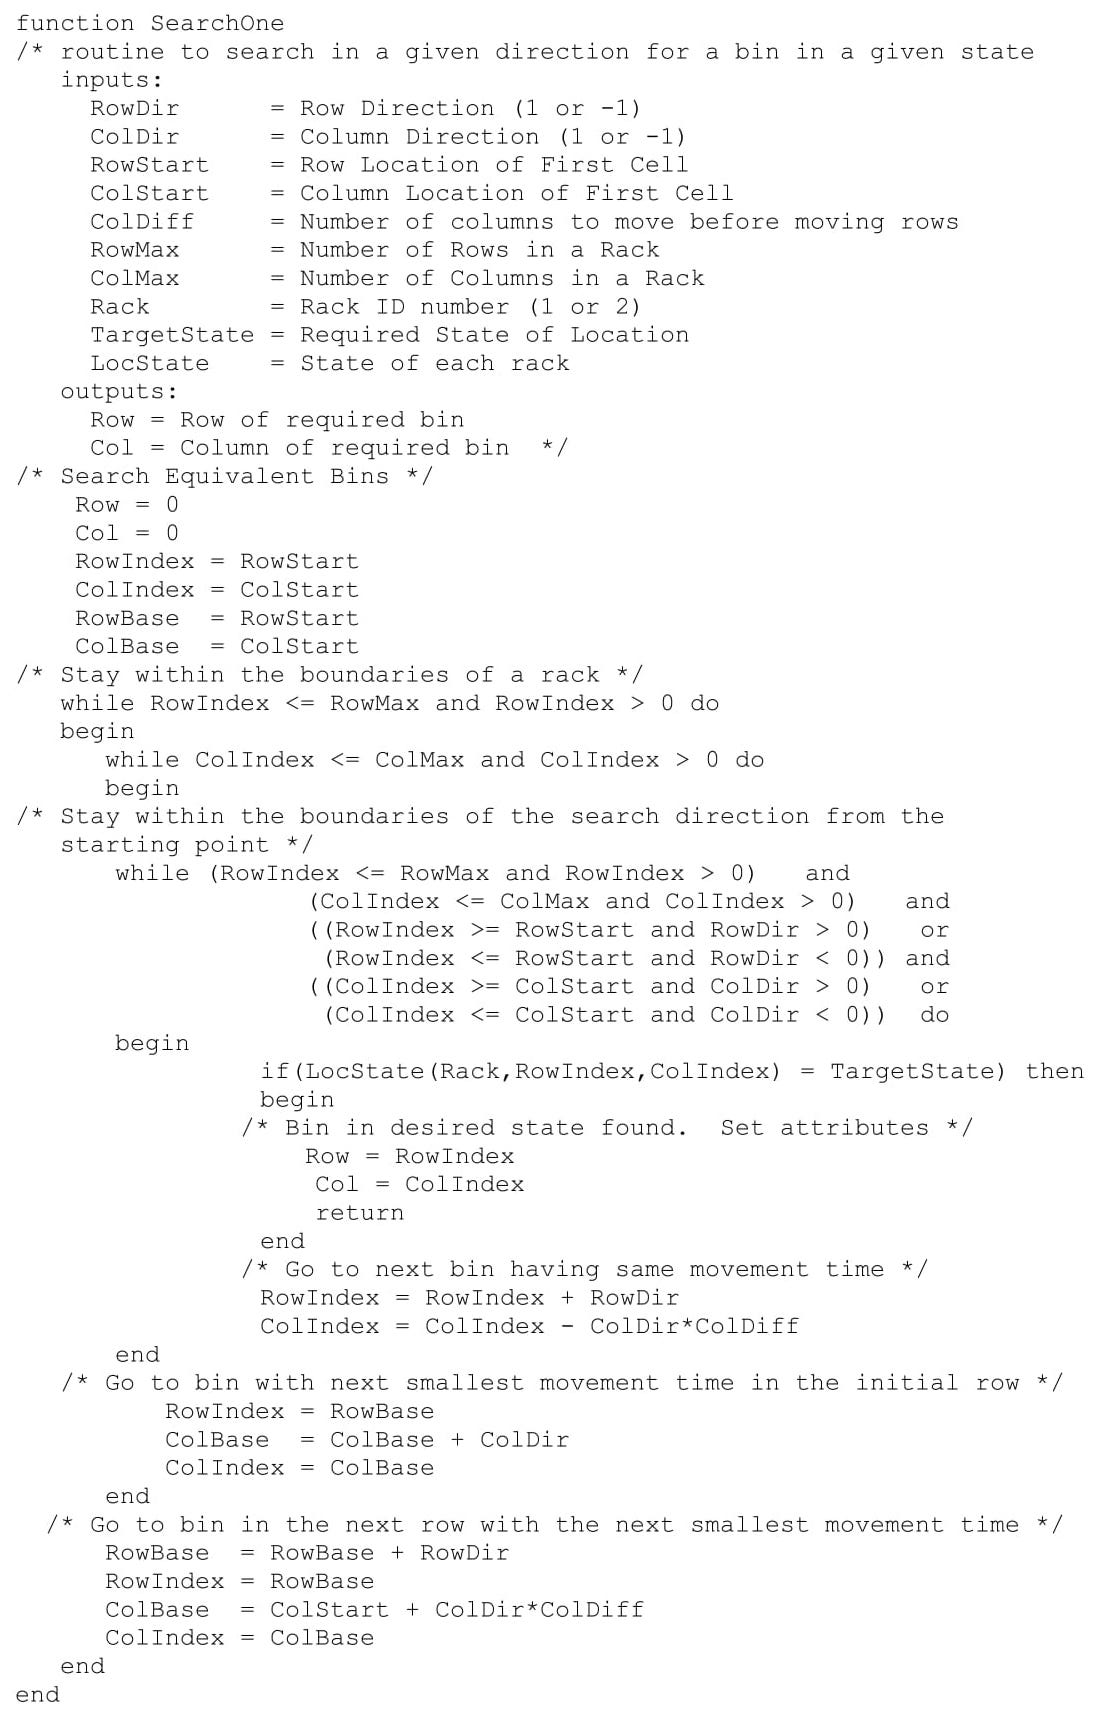
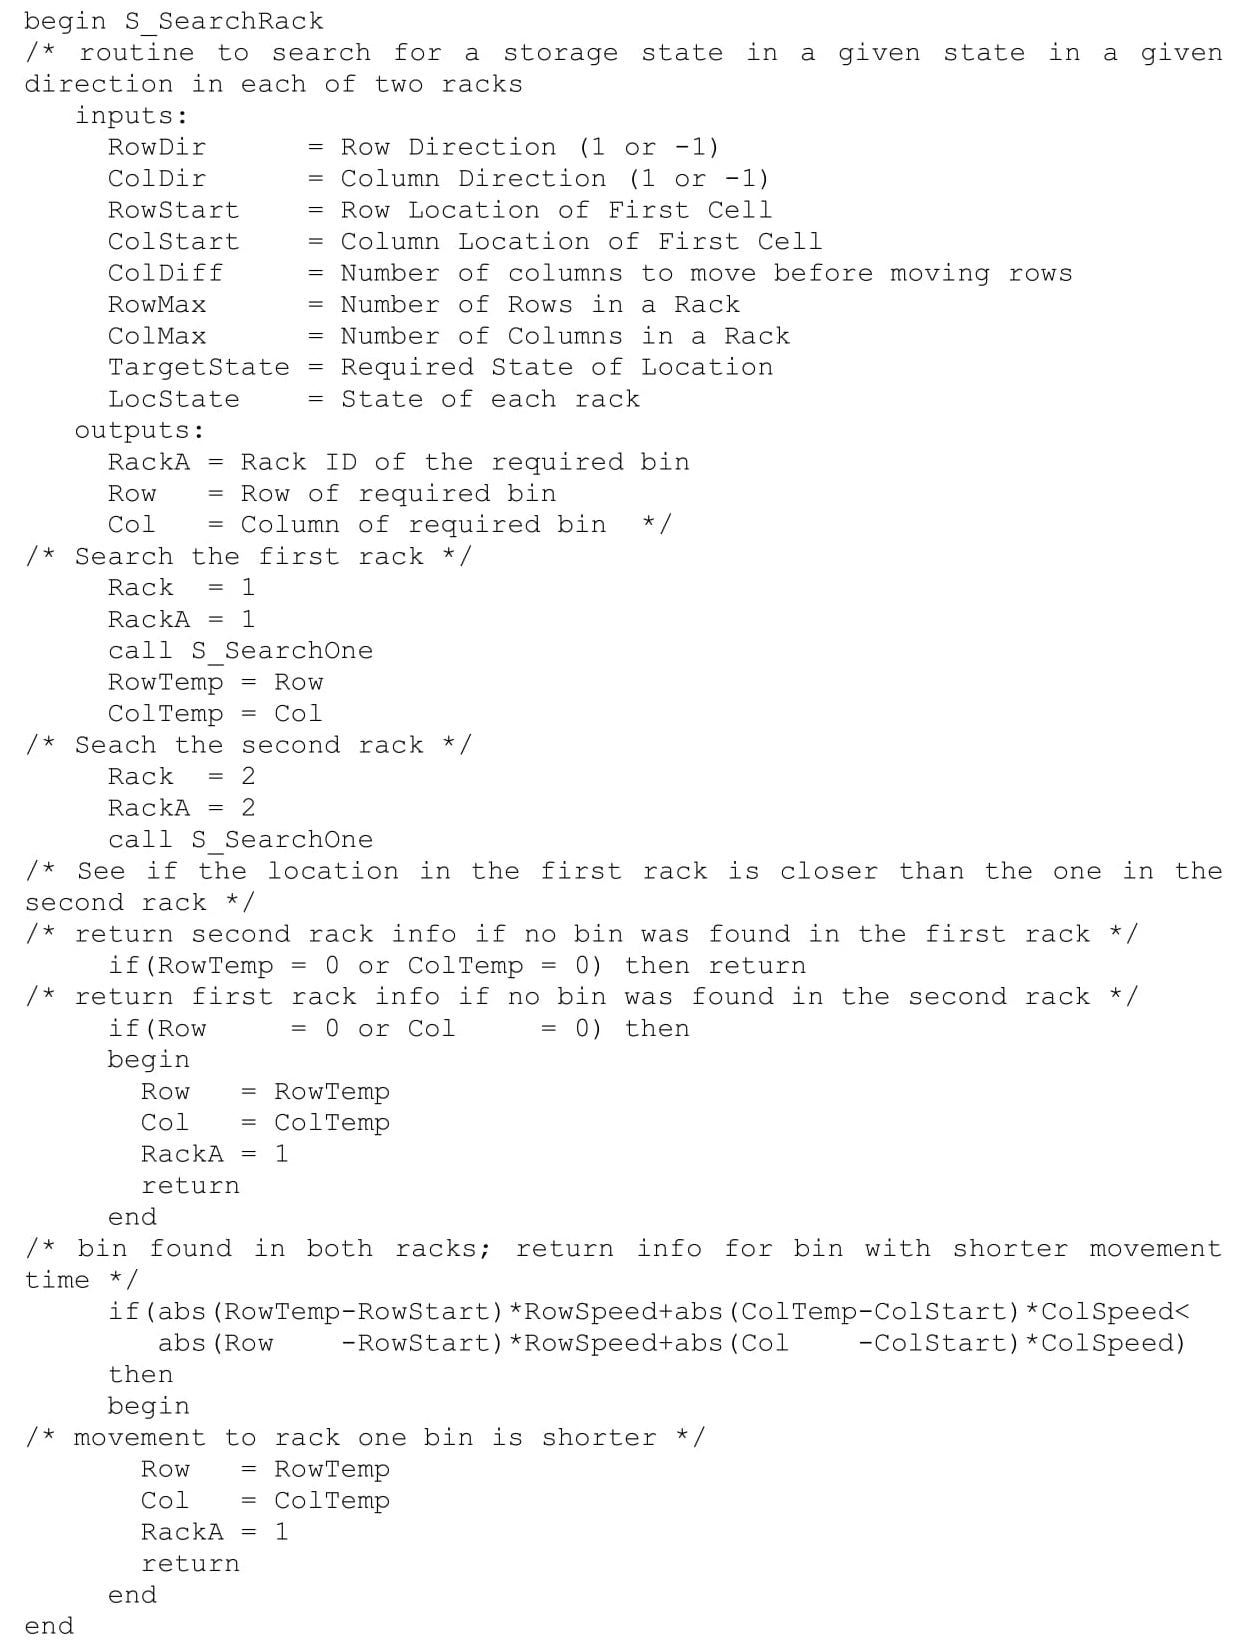
Алгоритм управління AS/RS показаний на рисунках 18-3 a, b, c.
Малюнок 18-3a: Функція алгоритму керування для пошуку в одному напрямку
Малюнок 18-3b: Функція алгоритму управління для визначення найкоротшого часу переміщення між двома стійками
Алгоритм управління реалізований у вигляді трьох функцій. Перший пошук з поточного розташування машини SR, заданого RowStart і ColStart у будь-якому з чотирьох напрямків, заданих вище, як зазначено RowDir і ColDir. Кожна з цих двох змінних приймає значення -1 або +1 для визначення напрямку пошуку. Розміри стійки задаються в змінних RowMax і ColMax. Яку з двох стійок шукати вказується у змінній Rack, яка має значення 1 або 2. Змінна TargetState дає стан інтересу, нуль для холостого ходу або 1, 2, 3 або 4 для вузла цього типу. Стан кожного біна зберігається в тривимірному масиві LocState (Rack, Row, Col). Змінна ColDiff зберігає відношення горизонтальної швидкості до вертикальної швидкості машини SR, яка в цьому випадку дорівнює трьом.
Атрибути сутності Row і Col зберігають розташування біна в потрібному стані. Якщо такий бін не знайдено, то Row і Col мають нульове значення.
Інші дві функції використовують ті ж змінні, що і SearchOne. Функція SearchRack, показана на малюнку 18-3b, здійснює пошук кожної стійки в одному з вказаних вище напрямків для бункера і повертає місце розташування бункера, яке найближче по відношенню до часу руху, до поточного положення машини SR. Ідентифікаційний номер стійки (1 або 2) повертається в атрибуті сутності RackA.
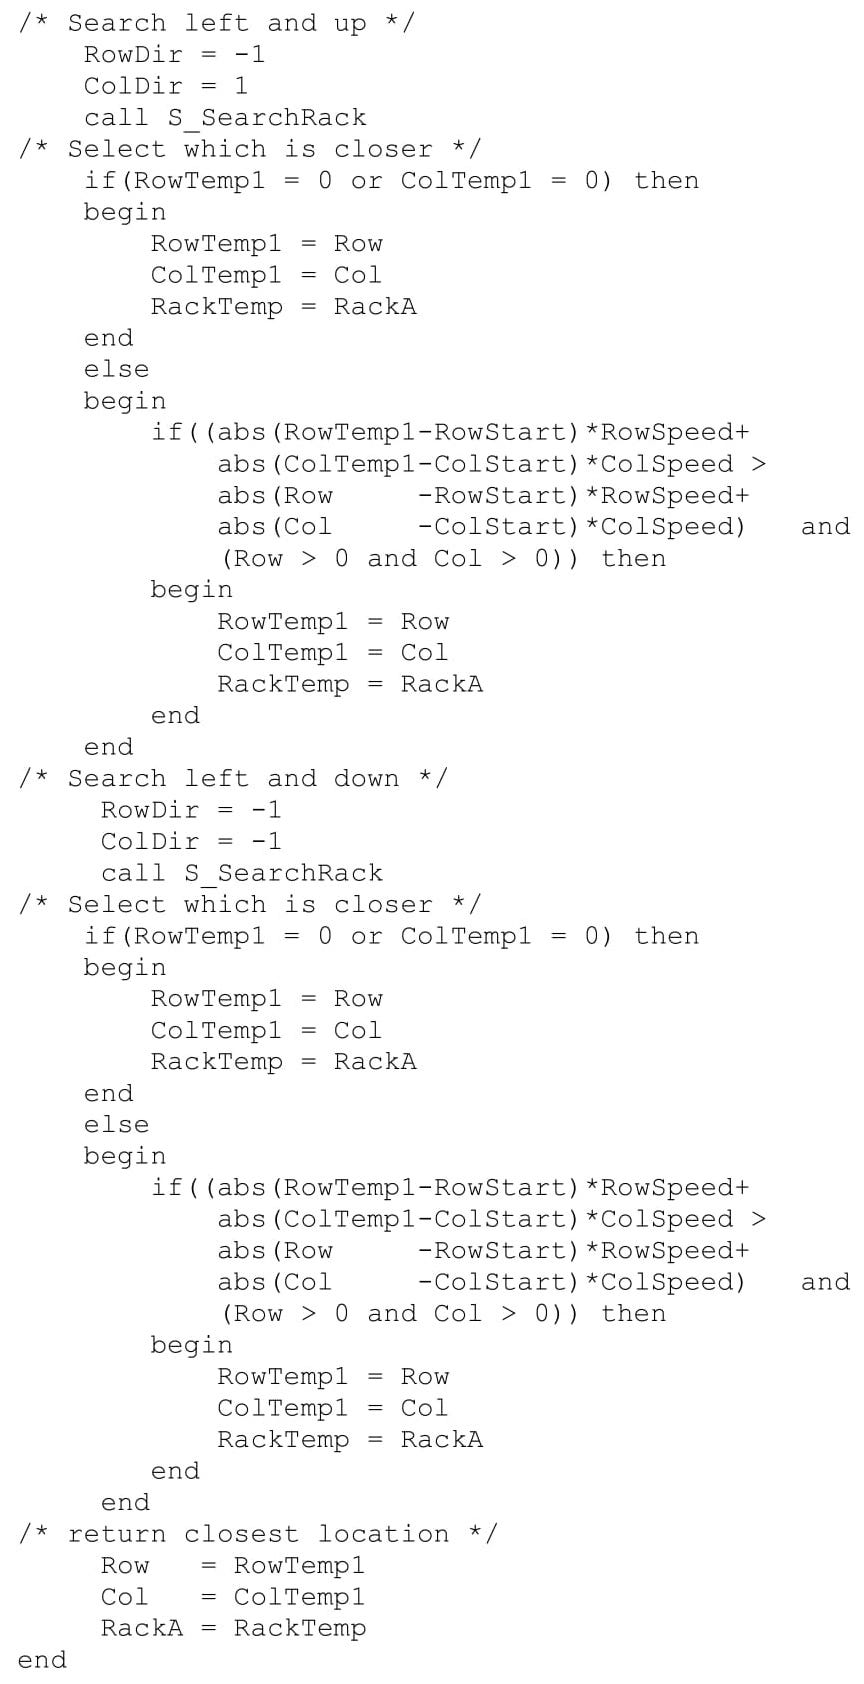
Функція SearchAll, показана на малюнку 18-3c, здійснює пошук у всіх чотирьох напрямках від поточного місця розташування машини SR, щоб знайти найближчий бін у потрібному стані. Напрямки шукаються по черзі за допомогою функції SearchRack. Після кожного пошуку визначається найближче до цих пір місце розташування. Найближче розташування повертається за допомогою атрибутів сутності Row, Col та RackA.
Модель також містить два процеси, Arrival і Retrieval, кроки яких були описані раніше. Нижче наведено псевдокод для двох процесів. Ті самі змінні, визначені вище для функції SearchOne, також використовуються в процесах. Зауважте, що в процесі прибуття функція SearchRack використовується замість SearchAll, оскільки єдиним напрямком пошуку є вгору і праворуч від точки вибору.
Малюнок 18-3c: Функція алгоритму управління для визначення найкоротшого часу переміщення в будь-якому напрямку
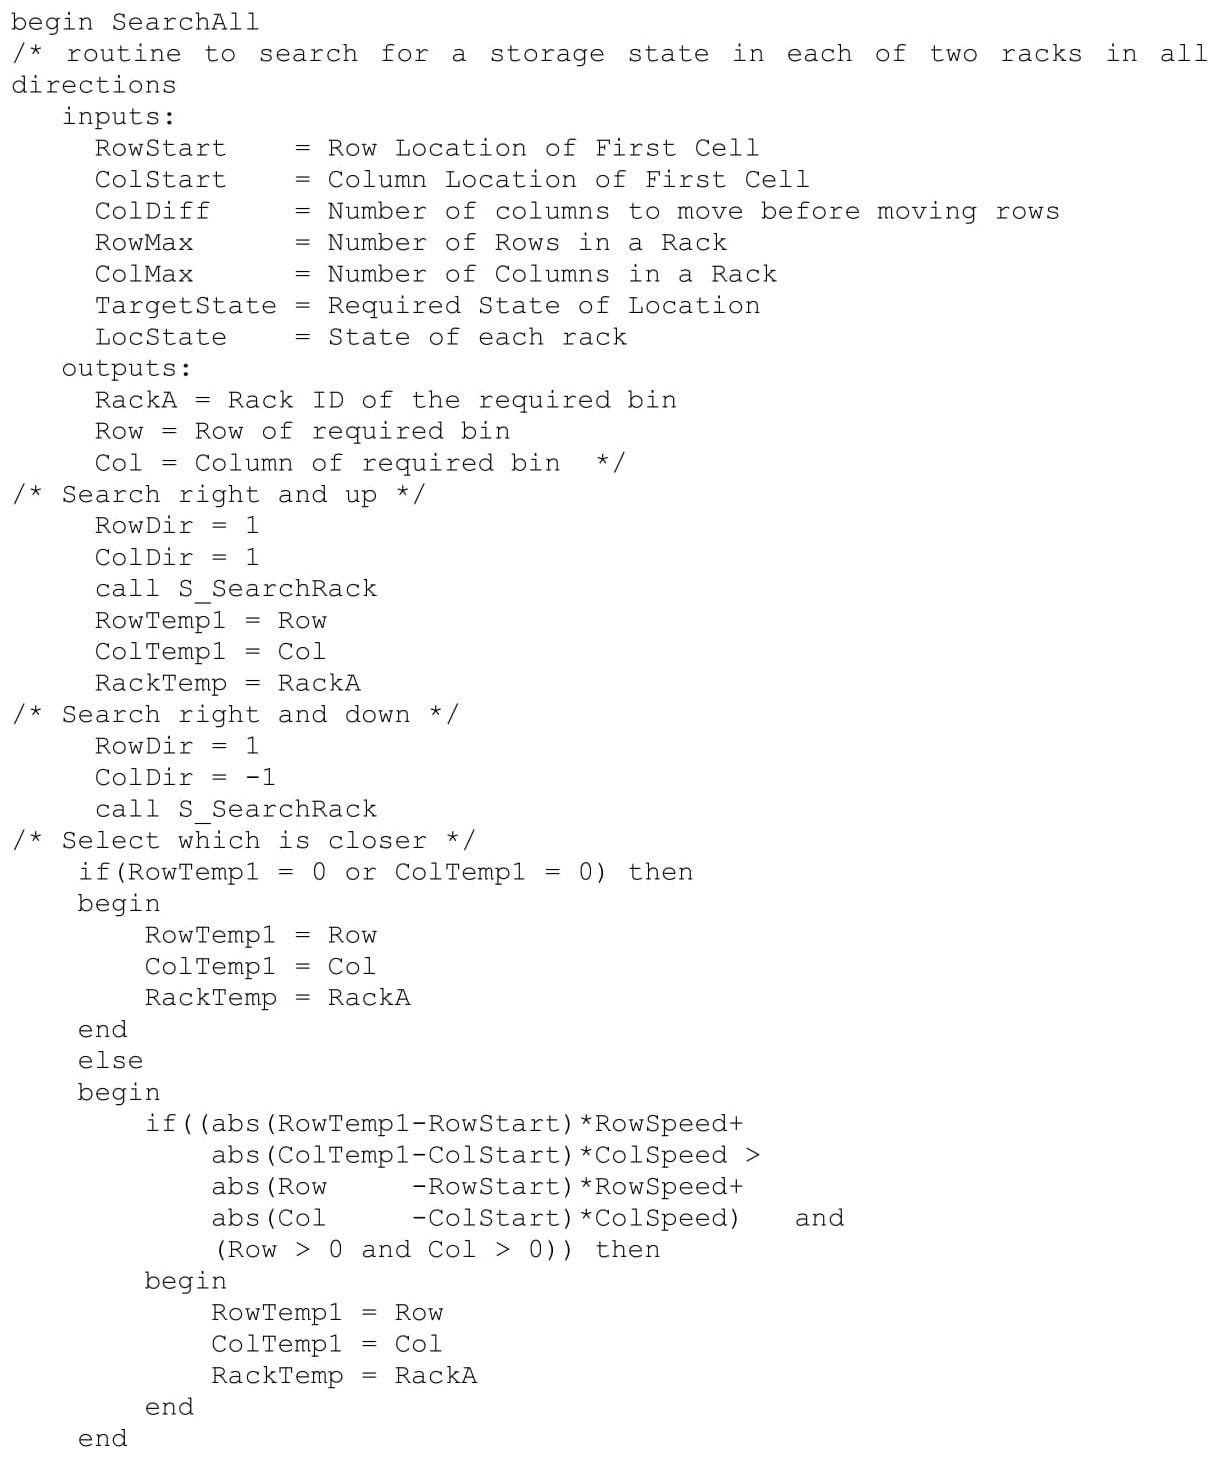
Малюнок 18-3c: Укладений
| Визначення ресурсів \(\ \quad \quad\) SRMach |
//Зберігання/пошук (S/R) машина |
| Визначити атрибути \(\ \quad \quad\) Тип \(\ \quad \quad\) часу прибуття |
//Час прибуття вузла //Тип вузла |
| Визначте змінні \(\ \quad \quad\) Bin у \(\ \quad \quad\) VSA1 у \(\ \quad \quad\) VSA2 у VSA3 \(\ \quad \quad\) у VSA4 \(\ \quad \quad\) Рядок Почати \(\ \quad \quad\) стовпчик Пуск \(\ \quad \quad\)Напрямок рядків \(\ \quad \quad\) Стовпчик Напрямок \(\ \quad \quad\) цільового стану \(\ \quad \quad\) стійки \(\ \quad \quad\) Стовпець \(\ \quad \quad\) рядка \(\ \quad \quad\)Вертикальна швидкість \(\ \quad \quad\) Горизонтальна швидкість \(\ \quad \quad\) LocState \(\ \quad \quad\) Column Макс |
//Бункери в даний час доступні//Підвузли типу 1 //Підвузли типу 2 //Підвузли типу 3 //Підвузли типу 4 //Поточне розташування S/R машини - рядок //Поточне розташування S/R машини - стовпець //Напрямок пошуку рядків//Напрямок пошуку стовпців //Стан запитуваного bin //Стійка з бункером у запитаному стані //Рядок бункера в запитуваному стані//Колонка бункера в запитуваному стані //Вертикальна (колонка) швидкість S/R машини //Горизонтальна (рядок) швидкість S/R машини //Стан кожного бункера //Кількість стовпців в стійці |
| Процес Subassembly_arrivals Визначити прибуття \(\ \quad \quad\) Час першого прибуття: \(\ \quad \quad\) Час між прибуття: \(\ \quad \quad\) Кількість прибуття: Початок \(\ \quad \quad\)Встановити ArriveTime = Тип \(\ \quad \quad\) набору годин = Ціле рівномірне (1, 4) \(\ \quad \quad\) Зачекайте, поки Bin> 0 \(\ \quad \quad\) Приріст Bin на 1 \(\ \quad \quad\) Зачекайте, поки SRMachine не буде простою \(\ \quad \quad\)Зробити SRMachine \(\ \quad \quad\) BUSY Зачекайте запуску рядка* Вертикальна швидкість+стовпчик* Горизонтальна швидкість \(\ \quad \quad\) Set RowStart = 1 \(\ \quad \quad\) Встановити стовпчик Start = 1 \(\ \quad \quad\) Встановити напрямок рядка = 1 \(\ \quad \quad\)Встановити напрямок стовпця = 1 \(\ \quad \quad\) Встановити стан цілі = 0 \(\ \quad \quad\) Виклик Search Rack повертає стійку, рядок, стовпець \(\ \quad \quad\) очікування рядка* Вертикальна швидкість+стовпчик* Горизонтальна швидкість \(\ \quad \quad\)Зачекайте 6 секунд \(\ \quad \quad\) Зробіть SRMach IDLE \(\ \quad \quad\) LocState (стійка, рядок, стовпець) = \(\ \quad \quad\) Приріст типу InVSA <Type>на 1 End |
0 Експоненціальна 20 секунд Нескінченна //Перемістити SRMachine до точки вибору //Перемістити SRMachine до Вибраний контейнер //Магазин перевізника в смітнику |
| Процес Subassembly_Retrievals Визначити прибуття \(\ \quad \quad\) Час першого прибуття: \(\ \quad \quad\) Час між прибуття: \(\ \quad \quad\) Кількість прибуття: Початок \(\ \quad \quad\)Встановити час прибуття = Тип \(\ \quad \quad\) набору годин = Ціле рівномірне (1, 4) \(\ \quad \quad\) Зачекайте, поки <Type>Invsa> 0 \(\ \quad \quad\) Зменшення VSA <Type>на 1 \(\ \quad \quad\) Встановити TargetState = Тип \(\ \quad \quad\)Виклик SearchAll повернення стійки, рядок, стовпці \(\ \quad \quad\) встановити LocState (стійка, рядок, стовпець) = Тип +4 \(\ \quad \quad\) Зачекайте, поки SRMachine не буде простою \(\ \quad \quad\) Зробити SRMachine зайнятий \(\ \quad \quad\)Зачекайте abs ((Row - Row Start) * Вертикальна швидкість) + abs (колонка-колонка Start) * Горизонтальна швидкість \(\ \quad \quad\) Зачекайте abs (Ряд-1) * Вертикальна швидкість + abs (стовпчик-стовпчик Макс) * Горизонтальна швидкість \(\ \quad \quad\) Зробити SRMach IDLE \(\ \quad \quad\)Встановити RowStart = 1 \(\ \quad \quad\) Встановити стовпчик Start = ColumnMax \(\ \quad \quad\) Встановити LocState (стійка, Рядок, Стовпець) = 0 Кінець |
2 години Експоненціальна 20 секунд Нескінченна //Перемістити SRMachine на вибір Bin //Перемістити SRMachine до точки падіння |
18.3.3 Визначте першопричини та оцініть початкові альтернативи
У таблиці 18-1 наведено конструкцію експерименту з моделювання системи AS/RS. Остаточний процес складання споживає всі вузли, що зберігаються в стійці, щодня. Таким чином, завершальний експеримент із модельованим інтервалом часу, рівним часу кожного дня, коли підрозділи надходять до системи AS/RS, є доречним. Динаміка того, як остаточний процес складання споживає вузли, що залишилися в стелажах зберігання після прибуття всіх підрозділів, не вплине на вибір конфігурацій. Таким чином, цю частину системи не потрібно включати в експеримент.
| Елемент експерименту | Значення цього експерименту |
| Тип експерименту | Припинення |
| Параметри моделі та їх значення | Конфігурація стійки — (10X18 і 9X25) |
| Заходи ефективності | 1. Кількість бункерів у непростоюючих станах 2. Час підзбірки чекають бункера 3. Час вузлів і кінцевих запитів процесу чекають машини SR. |
| Потоки випадкових чисел | 1. Тип вузла для зберігання 2. Час між надходженнями вузлів до системи AS/RS 3. Тип вузла, який запитується остаточним складанням 4. Час між надходженнями запитів від фінальної збірки |
| Початкові умови | Бункери порожні, а машина SR на холостому ходу |
| Кількість реплік | 20 |
| Час закінчення моделювання | Один восьмигодинний день (час у секундах) |
Початковими умовами є добові умови запуску системи: всі бункери порожні і машина SR на холостому ходу. Двадцять реплік складуть експеримент. Існує чотири потоки випадкових чисел, по одному для визначення типу доставки вузлів до AS/RS та запитуваних остаточним процесом складання, а також по одному на час між надходженнями вузлів та запитами остаточного процесу складання.
Параметр моделі - це конфігурація стійки з двома альтернативами, запропонованими керівництвом, перевіреними. Заходи щодо продуктивності пов'язані з використанням бункерів, часом очікування вузла порожнього бункера та часом очікування машини SR для переміщення вузлів.
Результати цього експерименту наведені в таблиці 18-2. Середній відсоток зайнятих бункерів на 16% менше для конфігурації стійки 9 X 25 з приблизним 95% довірчим інтервалом від 15% до 18% для справжньої різниці відсотків. Стійка 9 X 25 на 25% більше, ніж стійка 10 X 18. Таким чином, деяке використання використовується додатковий простір для сміття. Це відбивається на тому, що немає очікування порожнього бункера при використанні більшої стійки. Однак середній час очікування меншої стійки становить лише 2,5 секунди з приблизним 95% довірчим інтервалом від 0,7 до 4,3 секунди для справжнього середнього часу очікування. Середній час очікування машини SR збільшується, коли використовується більший розмір стійки, хоча середня різниця становить лише 2,4 секунди.
| Відсоток повних бункерів | Середній час очікування порожнього кошика (Секунди) | Середній час очікування машини SR (Секунди) | |||||||
| Відтворити | 10 Х 18 | 9 Х 25 | Дифф | 10 Х 18 | 9 Х 25 | Дифф | 10 Х 18 | 9 Х 25 | Дифф |
| 1 | 70% | 92% | 22% | 0 | 8.3 | 8.3 | 9.4 | 6.8 | 2.6 |
| 2 | 72% | 92% | 20% | 0 | 8.8 | 8.8 | 9.4 | 6.7 | 2.7 |
| 3 | 71% | 92% | 20% | 0 | 8.2 | 8.2 | 9.5 | 6.7 | 2.8 |
| 4 | 67% | 93% | 27% | 0 | 8.7 | 8.7 | 9.6 | 6.7 | 2.9 |
| 5 | 65% | 92% | 27% | 0 | 8.5 | 8.5 | 9.3 | 6.7 | 2.6 |
| 6 | 72% | 92% | 19% | 0 | 8.2 | 8.2 | 9.4 | 6.7 | 2.7 |
| 7 | 68% | 94% | 26% | 0 | 8.8 | 8.8 | 9.5 | 6.7 | 2.7 |
| 8 | 72% | 93% | 21% | 0 | 8.8 | 8.8 | 9.5 | 6.7 | 2.9 |
| 9 | 73% | 91% | 18% | 0 | 8.9 | 8.9 | 9.5 | 6.7 | 2.9 |
| 10 | 70% | 93% | 23% | 0 | 8.5 | 8.5 | 9.5 | 6.7 | 2.8 |
| 11 | 68% | 92% | 25% | 0 | 8.8 | 8.8 | 9.6 | 6.6 | 3.0 |
| 12 | 69% | 92% | 24% | 0 | 8.4 | 8.4 | 9.5 | 6.8 | 2.7 |
| 13 | 77% | 91% | 14% | 0 | 8.2 | 8.2 | 9.4 | 6.7 | 2.7 |
| 14 | 68% | 92% | 24% | 0 | 8.3 | 8.3 | 8.3 | 6.7 | 2.8 |
| 15 | 63% | 94% | 31% | 0 | 9.0 | 9.0 | 9.6 | 6.7 | 2.9 |
| 16 | 70% | 92% | 22% | 0 | 8.2 | 8.2 | 9.6 | 6.7 | 2.9 |
| 17 | 68% | 93% | 25% | 0 | 8.9 | 8.9 | 9.5 | 6.7 | 2.9 |
| 18 | 74% | 93% | 18% | 0 | 8.5 | 8.5 | 9.3 | 6.7 | 2.6 |
| 19 | 71% | 92% | 22% | 0 | 8.7 | 8.7 | 9.4 | 6.7 | 2.8 |
| 20 | 65% | 92% | 27% | 0 | 8.3 | 8.3 | 9.6 | 6.7 | 2.9 |
| Середній | 70% | 92% | 23% | 0 | 8.5 | 8.5 | 9.5 | 6.7 | 2.8 |
| Стд. Дев. | 3% | 1% | 3,9% | 0 | 0,28 | 0,28 | 0,088 | 0.043 | 0,10 |
| 99% нижня межа CI |
67% | 92% | 20% | 0 | 8.4 | 8.4 | 9.4 | 6.7 | 2.7 |
| 99% верхня межа CI |
72% | 93% | 25% | 0 | 8.7 | 8.7 | 9.5 | 6.7 | 2.8 |
18.3.4 Огляд та розширення попередньої роботи
Менша конфігурація стійки здається кращою, оскільки вона буде менш витратною та вимагатиме меншої площі, якщо продуктивність системи значно не покращиться за рахунок використання більшої стійки. Хоча більша стійка усуває очікування порожнього бункера, це збільшує час очікування машини SR. Однак час очікування не є дуже довгим для будь-якої конфігурації. Коефіцієнт використання бункера відносно високий для обох розмірів стійки (92% проти 70%).
18.3.5 Впровадити вибране рішення та оцінити
Буде реалізована система AS/RS з конфігурацією 10 X 18 з двох стійок бункерів. Очікування вузла в точці відбору буде контролюватися та забезпечуватися достатнім буферним простором у міру необхідності.