
9.5: Налаштування PID за допомогою оптимізації
- Page ID
- 32925
Вступ
Налаштування контролера - це метод, який використовується для зміни ефекту зміни процесу на частину обладнання, яке контролюється. Метою налаштування системи є побудова максимально надійного процесу. Метод, обраний для налаштування системи, змінюється залежно від вимірюваного параметра, чутливості матеріалів, масштабу процесу та багатьох інших змінних, унікальних для кожного процесу. У цьому розділі розглядаються основи налаштування контролера за допомогою методів прогнозування. Щоб дізнатися більше про використання методу, заснованого на ефектах, див. розділ Класична настройка.
Оптимізація
При налаштуванні ПІД-регулятора\(K_{c}\), константи\(T_i\), і\(T_d\) потрібно оптимізувати. Це може бути досягнуто за допомогою наступного рівняння з розділу Класична настройка:
\[M V=K_{c}\left(e(t)+\frac{1}{T_{i}} \int_{0}^{t} e(\tau) d \tau+T_{d} \frac{d e(t)}{d t}\right) \label{1} \]
де
- \(MV\)маніпульована змінна (тобто положення клапана), яку контролер змінить
- \(K_c\)облік прибутку системи
- \(T_i\)облік інтегрованої помилки системи
- \(T_d\)облік похідної помилки системи
Тюнінг шляхом оптимізації використовує програми комп'ютерного моделювання, такі як Microsoft Excel, для пошуку оптимальних значень коефіцієнтів\(K_c\)\(T_i\), і\(T_d\) для отримання мінімальної помилки (функція Solver в Excel може бути використана в цій ситуації). Детальніше про використання цих параметрів та їх загальний вплив на систему управління див. розділ P, I, D, PI, PD та PID управління.
Моделювання Excel
Інструкції щодо встановлення розв'язувача в Excel див. розділ Додавання в програмі Solver в Excel 2007. Інструкції щодо використання розв'язувача в Excel див. розділ Інструмент розв'язання Excel. Рівняння\ ref {1} можна використовувати в Excel для оптимізації значень K c, T i і T d. Нижче наведено кроки для оптимізації цих констант:
- Виберіть задану точку. Приклади заданих точок включають температуру, при якій очікується збереження реакції, і швидкість потоку охолоджуючого потоку.
- Зробіть стовпець на помилку. Створіть функцію в кожній клітинці так, щоб помилка дорівнювала встановленій точці мінус фактичне значення.
- Складіть стовпець, який буде обчислювати Рівняння 1.
- Наприкінці стовпця помилки скористайтеся функцією sum, щоб скласти всі помилки у стовпці.
- Створіть три клітинки для K c, T i та T d та вставте початкові значення.
- Відкрийте функцію Розв'язувача в Excel.
- У програмі Solver встановіть цільову комірку на комірку підсумованих помилок. Встановіть цільову комірку, рівну мінімальному можливому значенню. Встановіть змінні клітинки на K c, T i та T d.
- Натисніть «Вирішити», щоб мінімізувати суму помилки і, отже, оптимізувати константи K c, T i і T d.
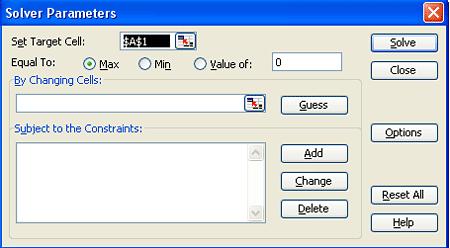
Поради щодо використання Excel Solver для оптимізації параметрів ПІД-контролера:
- Вибираючи початкові значення для ваших параметрів, спробуйте почати з K c =1, T i = 1000 і T d =1. Оскільки Solver виконує лише обмежену кількість ітерацій (зазвичай встановлено на 100), він може розраховувати на неправильну відповідь.
- Змініть значення для K c вручну та оптимізуйте за допомогою Solver, поки не отримаєте найнижче значення в цільовій комірці. Це найефективніший, оскільки K c зазвичай має найбільший вплив на ПІД-регулятор.
- Переконайтеся, що ви встановили обмеження для ваших параметрів у полі «Обмеження:» у полі Розв'язувач (наприклад, K c > 0).
- Переконайтеся, що ви включили будь-які фізичні обмеження (наприклад, максимальну температуру нагрівача) у свою модель Excel. Незважаючи на те, що ваша система може не бути близькою до межі спочатку, Solver може спробувати пройти цю межу, якщо вона не запрограмована у вашій моделі.
Промислове застосування
Параметри (K c, T i, T d), знайдені за допомогою оптимізації, не обов'язково дадуть найкращий контроль. Щоб оптимально налаштувати контролер, технік повинен налаштувати обладнання для налаштування процесу. Так навіщо ж налаштовуватися на оптимізацію? Параметри, знайдені оптимізацією, дають точну відправну точку для техніка.
Приклад налаштування PID за допомогою оптимізації
Цей приклад базується на прикладі в розділі Модель теплообміну CSTR. Мета полягає в оптимізації ПІД-регулятора по температурі теплоносія. Дотримуйтесь повністю розробленого прикладу за адресою: [Медіа:Оптимальний PID.xls Оптимальний PID]
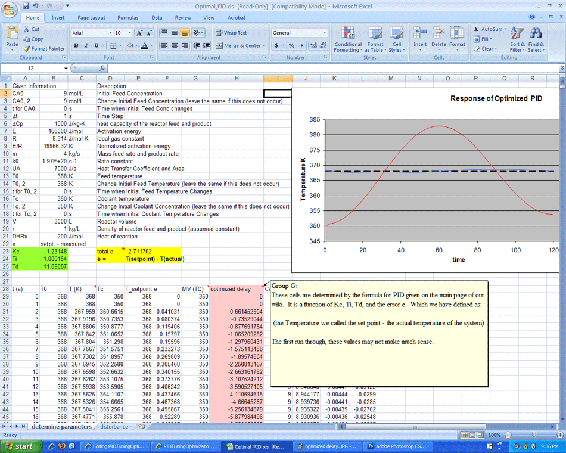
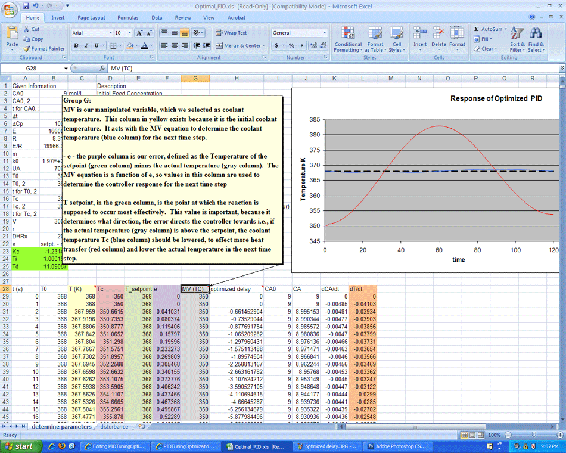
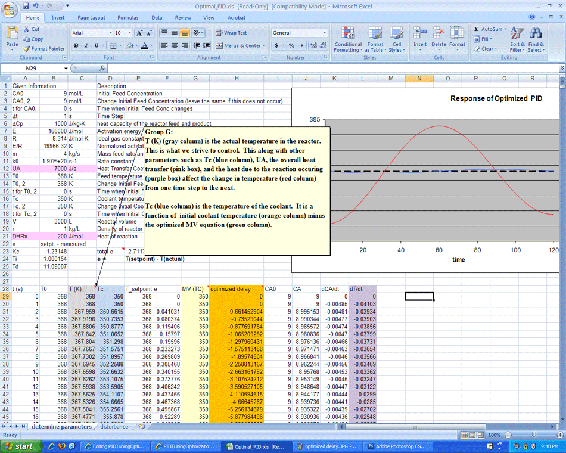
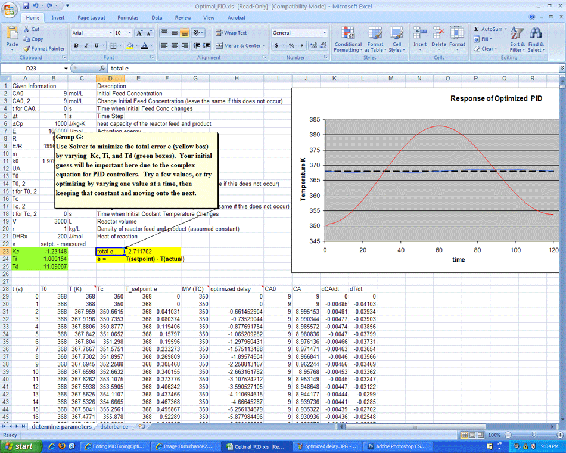
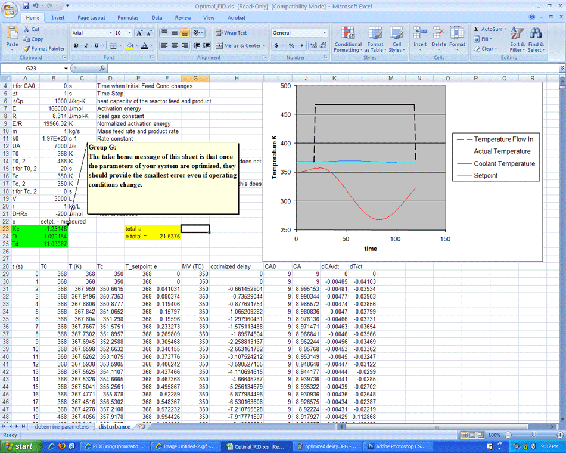
Як показано у файлі Excel, температура охолоджуючої рідини змінюється у відповідь на відхилення від заданої точки контролером типу ПІД. Зміна значень K c, T i і T d за допомогою Solver, щоб мінімізувати загальну помилку, за умови значень у зеленому полі. На другому аркуші, позначеному «порушеннями», видно, що після оптимізації параметри повинні підходити до системи незалежно від зміни умов експлуатації.
Важливо зазначити, що початкові значення, які ви вибрали для параметрів PID, сильно вплинуть на ваші кінцеві результати від використання розв'язувача excel. Тому ви завжди повинні використовувати свою інтуїцію, щоб судити, чи є ваші початкові значення розумними чи ні. Відповідно до ExperTune, початкові налаштування PID для загальних петель управління PID є:
- Тип петлі: Потік; Р = 50 до 100; I = 0,005 до 0,05; D = немає;
- Тип петлі: Тиск рідини; P = 50 до 100; I = 0,005 до 0,05; D = немає
- Тип петлі: Тиск газу; P = від 1 до 50; I = 0,005 до 0,05; D = 0,02 до 0,1;
- Тип петлі: Рівень рідини; Р = від 1 до 50; I = 1 до 100; D = 0,01 до 0,05;
- Тип петлі: Температура; Р = від 2 до 100; I = від 0,2 до 50; D = від 0,1 до 20;
Наведені вище значення є грубими, припускають правильну конструкцію контуру управління, ідеальний або послідовний алгоритм і не застосовуються до всіх контролерів. Ця інформація повинна використовуватися лише як можливий розгляд і не повинна сприйматися як абсолютне початкове значення для всіх ПІД-регуляторів. Для отримання додаткової інформації про зазначені вище значення, будь ласка, перейдіть на www.expertune.com/tutor.html
Як уже згадувалося раніше, для оптимізації параметрів в системі під управлінням PID можна використовувати функцію розв'язувача в excel. Однак функція розв'язувача іноді може зіткнутися з власними проблемами через процес, який вона використовує для вирішення цих «оптимальних» значень. Для того, щоб розв'язувач дав вам правильні оптимальні значення, необхідна деяка ручна «оптимізація». Використовуючи ваш аркуш Excel, контролер у системі можна розділити на різні компоненти P, I та D. Поведінка кожного компонента можна контролювати, оскільки параметри змінюються вручну. Теоретично ви б вибрали значення, які мають кожен компонент досягають стабільного стану з часом. Потім вирішувач Excel може бути використаний як інструмент точності. Якщо ваші значення вже ближче до оптимальних значень, то вирішувач не повинен мати проблем зробити їх більш точними. Рекомендується перевіряти графіки компонентів після використання розв'язувача з вашими початковими здогадками. Можливо, вам не доведеться проходити через цей довгий і більшу частину часу хворобливий процес. Це приклад того, як графіки P, I і D змінюються з різними параметрами. Зауважте, що комбінований графік PID також досягне сталого стану, якщо кожен з компонентів досягне сталого стану.
(Параметри не оптимізовані)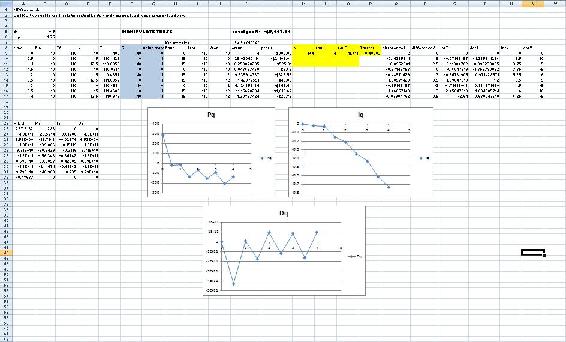
(Оптимізовані параметри)
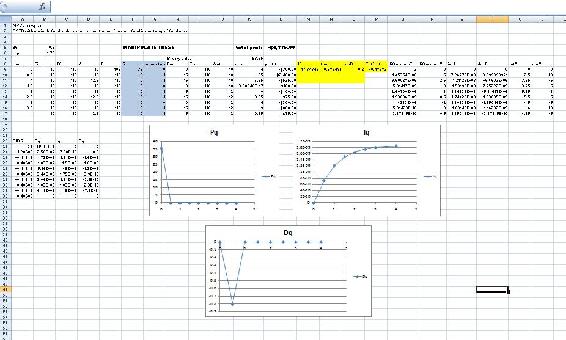
Приклад: Оптимізація теплообмінника
Цей приклад заснований на моделюванні ODE в Excel моделі теплообміну.
Знайдіть найкращі значення K c, T i та T d у заданій електронній таблиці Media:pid_heatExchange.xls.
Зверніть увагу на три різні вкладки:
- перша вкладка показує проблему, яку потрібно вирішити
- другий - покроковий метод створення цього листа самостійно
- третє - відповідь на проблему
Після використання Solver:
- Клацніть по осередках в одному рядку, щоб визначити, на які параметри впливають зміни MV
- Змініть значення K c, T i та T d, щоб побачити, як вони впливатимуть на загальний температурний профіль. Який параметр надає найбільший ефект? Виходячи з рівняння, чи має це сенс?
Вправа\(\PageIndex{1}\)
Що ви хочете мінімізувати при оптимізації констант K c, T i і T d?
- Відповідь
-
час
Посилання
- Сврек, Вільям Ю., Махоні, Дональд П., Янг, Брент Р. «Підхід в режимі реального часу до управління процесами», 2-е видання. Джон Вілі та сини, ТОВ
Дописувач
- Автори: Ендрю Макміллан, Девід Престон, Джессіка Вулф, Сенді Ю.
- Стюарди: Юна Чой, Юань Ма, Ларрі Мо, Джулі Уеслі