
9.3: Підстроювання під класичними методами
- Page ID
- 32912
Вступ
В даний час більше половини контролерів, що використовуються в промисловості, є ПІД-регуляторами. У минулому багато з цих контролерів були аналоговими; однак багато сучасних контролерів використовують цифрові сигнали та комп'ютери. При наявності математичної моделі системи параметри контролера можуть бути явно визначені. Однак, коли математична модель недоступна, параметри необхідно визначати експериментальним шляхом. Налаштування контролера - це процес визначення параметрів контролера, які видають потрібний вихід. Налаштування контролера дозволяє оптимізувати процес і мінімізує похибку між змінною процесу і його заданою точкою.
Типи методів налаштування контролерів включають метод проб і помилок, а також методи кривої реакції процесу. Найбільш поширеними класичними методами настройки контролера є методи Циглера-Ніколса і Коена-Куна. Ці методи часто використовуються, коли математична модель системи недоступна. Метод Циглера-Ніколса може бути використаний як для замкнутих, так і для систем з відкритим контуром, тоді як Коен-Кун зазвичай використовується для систем з відкритим контуром. Система управління замкнутим контуром - це система, яка використовує управління зворотним зв'язком. У системі з розімкнутим контуром вихід не порівнюється з вхідним.
Рівняння нижче показує алгоритм PID, як обговорювалося в попередньому розділі PID Control.
\[u(t)=K_{c}\left(\epsilon(t)+\frac{1}{\tau_{i}} \int_{0}^{t} \epsilon\left(t^{\prime}\right) d t^{\prime}+\tau_{d} \frac{d \epsilon(t)}{d t}\right)+b \nonumber \]
де
- u - керуючий сигнал
- ε - різниця між значенням струму і заданою точкою.
- K c - коефіцієнт посилення для пропорційного контролера.
- τ i - параметр, який масштабує інтегральний контролер.
- τ d - параметр, який масштабує похідний контролер.
- t - час, необхідний для вимірювання похибки.
- b - значення заданої точки сигналу, також відоме як зміщення або зміщення.
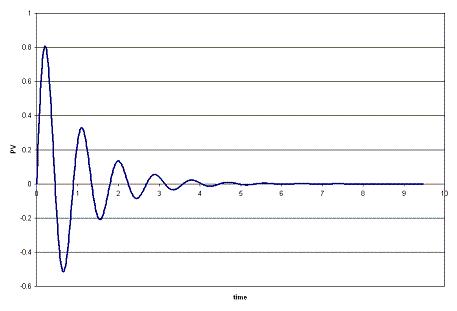
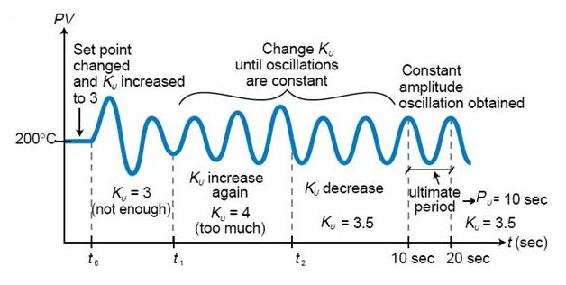
Експериментально отриманий коефіцієнт посилення контролера, який дає стабільні та послідовні коливання для систем із замкнутим контуром, або кінцевий коефіцієнт посилення, визначається як K u. K c - коефіцієнт посилення контролера, який був виправлений методами Циглера-Ніколса або Коена-Куна, і може бути введений у вищевказане рівняння. K u знаходять експериментально, починаючи з невеликого значення K c і регулюючи вгору до отримання послідовних коливань, як показано нижче. Якщо коефіцієнт посилення занадто низький, вихідний сигнал буде гаснути і досягти рівноваги в кінцевому підсумку після того, як відбудеться порушення, як показано нижче.
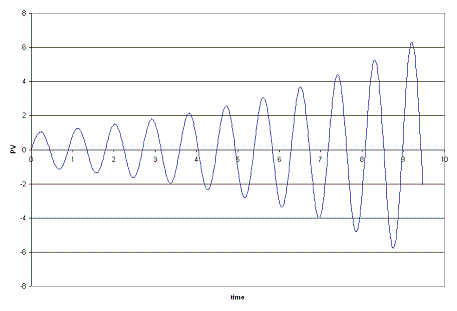
З іншого боку, якщо коефіцієнт посилення занадто високий, коливання стають нестабільними і з часом зростають все більшими і більшими, як показано нижче.
Розділ методу кривої реакції процесу показує параметри, необхідні для розрахунків системи з відкритим контуром. У розділі Метод Циглера-Ніколса показано, як знайти K c, T i та T d для систем з відкритим та замкнутим контуром, а розділ Коена-Куна показує альтернативний спосіб знайти K c, T i та Т д.
Системи з відкритим контуром зазвичай використовують коефіцієнт чверті розпаду (QDR) для гасіння коливань. Це означає, що відношення амплітуд першого перенапруження до другого перенапруження становить 4:1.
Проби і помилки
Метод настройки проб і помилок заснований на вгадуванні і перевірці. У цьому методі пропорційна дія є основним контролем, тоді як інтегральні та похідні дії вдосконалюють його. Коефіцієнт посилення контролера, K c, регулюється за допомогою інтегральних і похідних дій, проведених на мінімумі, до отримання бажаного виходу.
Нижче наведено деякі загальні значення K c, T i та T d, що використовуються для управління витратою, рівнями, тиском або температурою для розрахунків проб і помилок.
Потік
P або PI управління може використовуватися з низьким коефіцієнтом посилення контролера. Використовуйте управління PI для більшої точності з високою інтеграційною активністю. Похідне управління не розглядається через швидкі коливання динаміки потоку з великою кількістю шуму.
К с = 0,4-0,65
Т i = 6с
Рівень
Можна використовувати контроль P або PI, хоча контроль PI є більш поширеним через неточності, понесені через зміщення в контролі лише P. Похідне управління не розглядається через швидкі коливання динаміки потоку з великою кількістю шуму.
Наступна установка P тільки така, що регулюючий клапан повністю відкритий, коли посудина на 75% заповнена і повністю закрита, коли 25% заповнена, будучи наполовину відкритим, коли 50% заповнений.
К с = 2
Ухил b = 50%
Установлена точка = 50%
Для управління ІП:
К с = 2-20
Т i = 1-5 хв
Тиск
Налаштування тут має великий діапазон можливих значень K c і T i для використання в PI контролі, в залежності від того, чи відбувається вимірювання тиску в рідкій або газовій фазі.
Рідина
К с = 0,5-2
Т i = 6-15 с
Газ
К с = 2-10
Т i = 2-10 хв
Температура
Завдяки відносно повільному відгуку датчиків температури на динамічні зміни температури використовуються ПІД-регулятори.
К с = 2-10
Т i = 2-10 хв
Т д = 0-5 хв
Крива реакції процесу
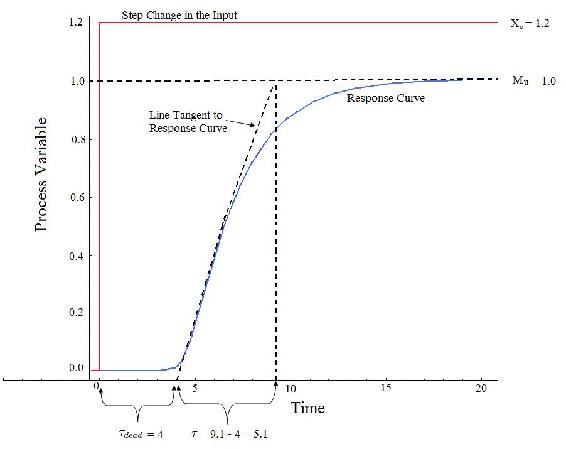
У цьому методі вимірювані змінні - це ті, які вже є в системі. У систему вводиться порушення, і дані можуть бути отримані з цієї кривої. Спочатку системі дають досягти стійкого стану, а потім в неї вводиться порушення, X o. Відсоток порушень в систему може бути введений зміною або заданої точки, або змінної процесу. Наприклад, якщо у вас є термометр, в якому ви можете перевернути його тільки вгору або вниз на 10 градусів, то підвищення температури на 1 градус буде 10% порушенням для системи. Ці типи кривих виходять в системах з відкритим контуром, коли немає контролю системи, що дозволяє реєструвати порушення. Метод кривої реакції процесу зазвичай дає відповідь на зміну ступінчастої функції, для якої можуть бути виміряні кілька параметрів, які включають: відставання транспортування або мертвий час, τ мертвих, час реакції на зміну, τ та кінцеве значення, яке відповідь досягає при стійкому -стан, М у.
τ мертвих = затримка транспортування або час мертвого: час, взяте з моменту введення порушення до першого знака зміни вихідного сигналу
τ = час, на який відбудеться відповідь
X o = розмір зміни кроку
M u = значення, на яке переходить відповідь, коли система повертається в сталий стан
\[R=\frac{\tau_{\text {dead}}}{\tau} \nonumber \]
\[K_{o}=\frac{X_{o}}{M_{u}} \frac{\tau}{\tau_{\text {dead}}} \nonumber \]
Приклад визначення цих параметрів для типової кривої реакції процесу на зміну кроку наведено нижче.
Для того щоб знайти значення для τ мертвих і τ, в точці перегину, яка є дотичною до кривої відгуку, проводиться пряма, а потім ці значення знаходять з графіка.
Щоб зіставити ці параметри до констант керування P, I та D, див. таблиці 2 та 3 нижче в розділах Z-N та Cohen Coon.
Метод Циглера-Ніколса
У 1940-х роках Циглер і Ніколс розробили два емпіричних методу отримання параметрів контролера. Їх методи були використані для непершого порядку плюс мертвих ситуацій, і включали інтенсивні ручні обчислення. Завдяки вдосконаленому програмному забезпеченню оптимізації більшість ручних методів, таких як ці, більше не використовуються. Однак навіть з комп'ютерними засобами, наступні два методи все ще використовуються сьогодні, і вважаються одними з найпоширеніших:
Метод настройки із замкнутим контуром Циглера-Ніколса
Метод настройки замкнутого циклу Циглера-Ніколса дозволяє використовувати граничне значення коефіцієнта посилення, K u, і граничний період коливань, P u, для обчислення K c. Це простий метод налаштування ПІД-контролерів і може бути вдосконалений, щоб дати кращі наближення контролера. Ви можете отримати константи контролера K c, T i і T d в системі зі зворотним зв'язком. Метод налаштування Ziegler-Nichols із замкнутим циклом обмежується налаштуванням процесів, які не можуть працювати в середовищі з відкритим циклом.
Визначення граничного значення коефіцієнта посилення, K u, здійснюється шляхом знаходження значення пропорційного посилення, яке змушує контур управління коливатися нескінченно в сталому стані. Це означає, що посилення від контролерів I і D встановлюються на нуль, щоб можна було визначити вплив P. Він перевіряє надійність значення K c таким чином, щоб воно було оптимізовано для контролера. Ще одним важливим значенням, пов'язаним з цим методом налаштування пропорційного контролю, є кінцевий період (P u). Кінцевим періодом є час, необхідний для завершення одного повного коливання, поки система знаходиться в сталому стані. Ці два параметри, K u і P u, використовуються для знаходження констант петлі-настройки контролера (P, PI або PID). Щоб знайти значення цих параметрів, і обчислити константи настройки, скористайтеся наступною процедурою:
Замкнутий контур (контур зворотного зв'язку)
- Видалити інтегральну і похідну дію. Встановіть інтегральний час (T i) 999 або його найбільше значення і встановіть похідний контролер (T d) нуль.
- Створіть невелике порушення в циклі, змінивши задану точку. Відрегулюйте пропорційне, що збільшується і/або зменшується, посилення, поки коливання не матимуть постійну амплітуду.
- Запишіть значення посилення (K u) і період коливань (P u).
4. Підключіть ці значення до рівнянь замкнутого циклу Циглера-Ніколса і визначте необхідні настройки для контролера.
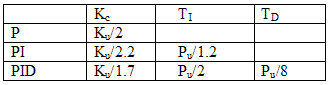
Таблиця 1. Обчислення замкнутого циклу K c, T i, T d
переваги
- Легкий експеримент; потрібно лише змінити контролер P
- Включає динаміку всього процесу, що дає більш точну картину того, як система веде себе
недоліки
- Експеримент може зайняти багато часу
- Може ризикувати в нестабільні регіони під час тестування контролера P, що може призвести до того, що система вийде з-під контролю
Метод налаштування відкритого циклу Циглера-Ніколса або метод реакції процесу:
Цей метод залишається популярною методикою настройки контролерів, які використовують пропорційні, інтегральні та похідні дії. Метод відкритого контуру Циглера-Ніколса також називають методом реакції процесу, оскільки він перевіряє реакцію процесу з розімкнутим контуром на зміну вихідного сигналу регулюючої змінної. Цей базовий тест вимагає, щоб реакція системи була записана, бажано плоттером або комп'ютером. Після того, як певні значення реакції процесу будуть знайдені, їх можна підключити до рівняння Циглера-Ніколса з конкретними константами множника для посилення контролера з діями P, PI або PID.
Відкрита петля (подача вперед петлі)
Щоб використовувати метод настройки з відкритим контуром Циглера-Ніколса, необхідно виконати наступні кроки:
1. Зробіть крок тесту з розімкнутим контуром
2. З кривої реакції процесу визначають відставання транспортування або мертвий час, τ мертвий, постійну часу або час реакції на зміну, τ, і кінцеве значення, яке відповідь досягає при стаціонарному стані, M u, для крокової зміни Xo.
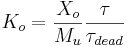
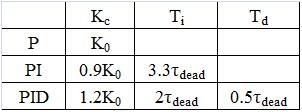
3. Визначаємо константи настройки петлі. Підключіть значення швидкості реакції та часу затримки до рівнянь налаштування з відкритим контуром Циглера-Ніколса для відповідного контролера - P, PI або PID - для обчислення констант контролера. Скористайтеся таблицею нижче.
Таблиця 2. Розрахунки з відкритим контуром K c, T i, T d
переваги
- Швидкий і простий у використанні, ніж інші методи
- Це надійний і популярний метод
- З цих двох методів метод реакції процесу є найпростішим і найменш руйнівним для реалізації
недоліки
- Це залежить від чисто пропорційного вимірювання для оцінки I і D контролерів.
- Наближення для значень K c, T i та T d можуть бути не зовсім точними для різних систем.
- Він не тримається для контролерів I, D і PD
Метод Коен-Куна
Метод Коена-Куна налаштування контролера виправляє повільну, сталу відповідь, задану методом Циглера-Ніколса, коли існує великий час мертвого часу (затримка процесу) щодо постійної часу відкритого циклу; велика затримка процесу необхідна для того, щоб зробити цей метод практичним, оскільки інакше прогнозуватимуться необгрунтовано великі прибутки контролера. Цей метод застосовується тільки для моделей першого порядку з тимчасовою затримкою, через те, що контролер миттєво не реагує на порушення (ступінчасте порушення є прогресивним, а не миттєвим).
Метод Коена-Куна класифікується як «автономний» метод налаштування, що означає, що зміна кроку може бути введена до вхідних даних, коли він знаходиться в сталому стані. Потім вихід можна виміряти на основі постійної часу та затримки часу, і ця реакція може бути використана для оцінки початкових параметрів управління.
Для методу Коена-Куна існує набір заздалегідь визначених налаштувань для отримання мінімального зміщення та стандартного коефіцієнта розпаду 1/4 (QDR). Коефіцієнт розпаду 1/4 (QDR) відноситься до реакції, яка має зменшення коливань таким чином, що друге коливання матиме 1/4 амплітуди першого коливання. Ці налаштування наведені в таблиці 3.
Таблиця 3. Стандартні рекомендовані рівняння для оптимізації прогнозів Коена Куна
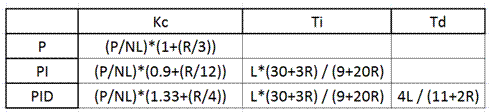
де змінні P, N і L визначені нижче.
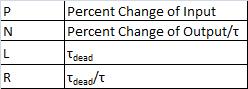
В якості альтернативи можна використовувати K 0 замість (P/NL). K 0, τ і τ мертвих визначаються в перерізі кривої реакції процесу. Приклад використання цих параметрів наведено тут [1].
Процес при токарному методі Коен-Куна полягає в наступному:
- Зачекайте, поки процес досягне стійкого стану.
- Ввести крок зміни у вхідних даних.
- Виходячи з вихідних даних, отримують приблизний процес першого порядку з постійною часу τ, затриманим на τ мертвих одиниць від моменту введення кроку введення.
Значення τ і τ мертвих можна отримати, попередньо записавши наступні часові екземпляри:
t0 = час на вхідному кроці початкова точка t2 = час, коли досягає половини точки t3 = час, коли досягає 63,2% точки
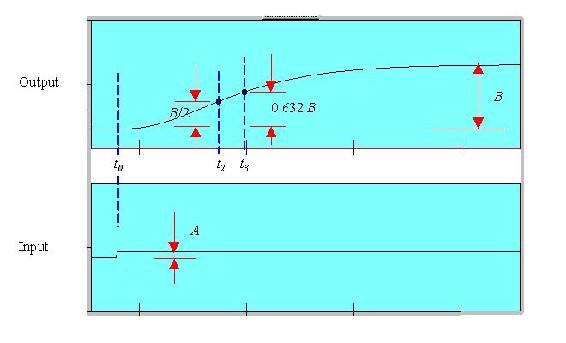
4. Використовуючи виміри при t0, t2, t3, A і B, оцінюють параметри процесу τ, τ мертвих і K o.
5. Знайти параметри контролера на основі τ, τ мертвих і K o.
переваги
- Використовується для систем з тимчасовою затримкою.
- Швидший час відгуку замкнутого циклу.
Недоліки і обмеження
- Нестабільні системи замкнутого циклу.
- Може використовуватися лише для моделей першого замовлення, включаючи великі затримки процесу.
- Оффлайн метод.
- Наближення для значень K c, τ i та τ d можуть бути не зовсім точними для різних систем.
Інші методи
Це інші поширені методи, які використовуються, але вони можуть бути складними і не вважаються класичними методами, тому вони лише коротко обговорюються.
Внутрішній контроль моделі
Метод внутрішнього модельного контролю (IMC) був розроблений з урахуванням надійності. Методи відкритого циклу Циглера-Ніколса та Коен-Куна дають великий коефіцієнт посилення контролера та короткий інтегральний час, що не сприяє застосуванню хімічної інженерії. Метод ІМК належить до керування замкнутим контуром і не має надмірної або коливальної поведінки. Методи IMC, однак, дуже складні для систем з першим порядком мертвого часу.
Автоматична настройка варіації
Техніка варіації автонастройки (ATV) також є методом замкнутого циклу, і він використовується для визначення двох важливих системних констант (наприклад, P u і K u). Ці значення можна визначити, не порушуючи систему, і з них отримують значення настройки для PID. Метод ATV буде працювати тільки на системах, які мають значне мертве час або кінцевий період, P u, буде дорівнює періоду відбору проб.
Ви інженер з управління, який працює в компанії Flawless Design, коли ваш оптимальний контролер виходить з ладу. В якості резервної копії ви вважаєте, що, використовуючи грубі знання класичного методу, ви можете мати можливість підтримувати розвиток продукту. Налаштувавши коефіцієнт посилення до одного набору даних, взятих з контролера, ви виявите, що ваш остаточний коефіцієнт посилення становить 4.3289.
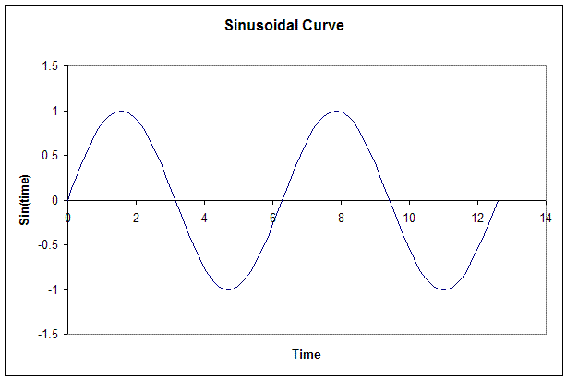
На скоригованому графіку нижче визначте тип циклу, який представляє цей графік; потім, будь ласка, обчисліть K c, T i та T d для всіх трьох типів контролерів.
Рішення
З того, що цей графік коливається і не є ступінчастою функцією, ми бачимо, що це замкнутий цикл. Таким чином, значення будуть розраховані відповідно.
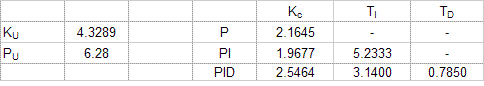
Нам дається остаточний коефіцієнт посилення, K u = 4.3289. З графіка нижче ми бачимо, що кінцевим періодом при цьому коефіцієнті посилення є P u = 6,28
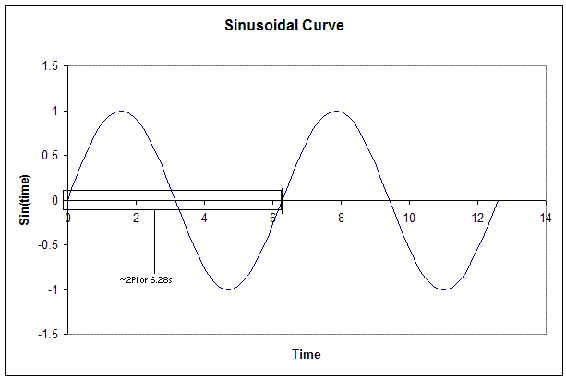
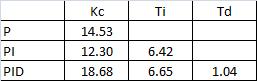
З цього ми можемо обчислити K c, T i, і T d для всіх трьох типів контролерів. Результати наведені нижче. (Результати були розраховані на основі рівнянь із замкнутим циклом Циглера-Ніколса.)
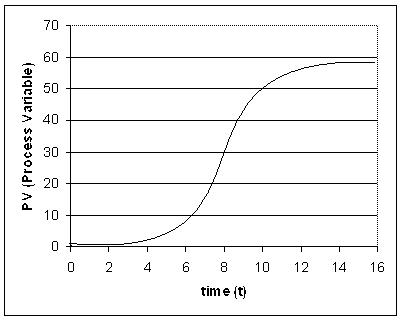
Ваш партнер знаходить інший набір даних після того, як контролер виходить з ладу і вирішує використовувати метод Cohen-Coon через повільний час відгуку системи. Вони також помітили, що контрольний циферблат, який йде від 0-8, був встановлений на 3 замість 1. На щастя, крива відгуку була отримана раніше і проілюстрована нижче. З цих даних він хотів обчислити K c, T i і T d. Допоможіть йому визначити ці значення. Зауважте, що вісь y є відсотковою зміною змінної процесу.
Рішення
Для того щоб розв'язати для K c, T i і T d, необхідно спочатку визначити L, ΔC p, і T. Всі ці значення можуть бути розраховані за заданою кривою реакції.
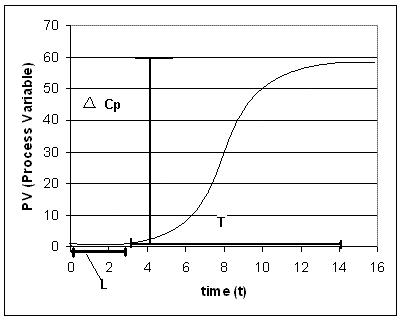
З кривої реакції процесу ми можемо виявити, що:
\(L = 3\)
\(T = 11\)
\(ΔC_p = 0.55\, (55%)\)
Тепер, коли ці три значення були знайдені N і R можна обчислити за допомогою рівнянь нижче.
N =
R =
Використовуючи ці рівняння, ви виявите, що
N = .05
R = 0.27
Ми також знаємо, що оскільки контролер був переміщений від 1 до 3, тому зміна 200%.
Р = 2,00
Ми використовуємо ці значення для обчислення K c, T i та T d для трьох типів контролерів на основі рівнянь, знайдених у таблиці 3.
Налаштування параметрів ПІД-регулятора на реальній системі
Існує кілька способів настройки параметрів ПІД-регулятора. Вони передбачають проведення наступних процедур. Для кожного назвіть процедуру і поясніть, як задана вимірювана інформація використовується для вибору параметрів ПІД-регулятора.
- Контролер встановлений тільки на P, а система працює в «замкнутому контурі», що означає, що контролер підключений і працює. Коефіцієнт посилення налаштовується до отримання резонансу. Вимірюється амплітуда і частота цього резонансу.
- Система підтримується в режимі «розімкнутого контуру», а зміна крокової функції здійснюється вручну (через порушення або через сам контролер). Отриманий відгук системи записується як функція часу.
Рішення
а. будемо використовувати метод Циглера-Ніколса.
Ki =
0.5Ku Ku є кінцевим коефіцієнтом посилення, коли система почала коливатися.
б. будемо використовувати метод Коена-Куна.
Ми можемо знайти точку перегину функції кроку і намалювати дотичну. τ мертвий розташований на перетині цієї дотичної з t, а τ розташований на хресті дотичної з M (t)
Вправа\(\PageIndex{1}\)
Що з наступного ви записуєте під час методу Циглера-Ніколса?
- \(K_c\)
- \(τ_i\)
- \(K_o\)
- \(τ_d\)
- Відповідь
-
Відповідь: C
Вправа\(\PageIndex{2}\)
Для методу Циглера-Ніколса важливо:
- Знайдіть коефіцієнт посилення, який створює затухаючі коливання
- Встановіть контролери P і I на нуль
- Запишіть період коливань
- Обчисліть T c
- Відповідь
-
Відповідь: А, С
Посилання
- Сврек, Вільям Ю., Махоні, Дональд П., Янг, Брент Р. Підхід в режимі реального часу до управління процесами, 2-е видання. Джон Вілі та сини, ТОВ
- Астром, Карл Дж., Хагглунд, Торе., Розширений ПІД-контроль, ISA, Товариство приладобудування, систем та автоматизації.
- «ACT Тюнінг Циглера-Ніколса», нашworld.compuserve.com/Домашні сторінки/ActGmbh/Zn.htm
- Огата, Кацухіко. Системна динаміка, 4-е видання. Пірсон освіти, Inc