
9.2: P, I, D, PI, PD та ПІД-контроль
- Page ID
- 32911
Вступ
Управління технологічним процесом необхідні для проектування безпечних і продуктивних установок. Для маніпулювання процесами використовуються різноманітні елементи управління технологічними процесами, однак найбільш простим і часто найефективнішим є ПІД-регулятор. Контролер намагається виправити помилку між виміряною змінною процесу та бажаною уставкою, обчислюючи різницю, а потім виконуючи коригувальні дії для відповідного налаштування процесу. ПІД-регулятор керує процесом за допомогою трьох параметрів: Пропорційний (P), Інтеграл (I) та Похідний (D). Ці параметри можуть бути зваженими або налаштованими, щоб відрегулювати їх вплив на процес.
Набагато практичніше, ніж типовий контролер включення/вимкнення, ПІД-регулятори дозволяють зробити набагато кращі налаштування в системі. Хоча це правда, є деякі переваги використання контролера включення/вимкнення, включаючи те, що вони (1) відносно прості у розробці та виконанні та (2) двійкові датчики та виконавчі механізми (такі як контролер включення/вимкнення), як правило, більш надійні та менш дорогі.
Хоча є деякі переваги, є великі недоліки використання схеми контролера включення/вимикання. Вони (1) неефективні (використання цього управління схоже на водіння з повним газом та повними перервами), (2) можуть генерувати шум при пошуку стабільності (може різко перевищувати або занижувати задану точку), і (3) фізично зношені клапани та перемикачі (постійно повертаючи клапани або перемикачі повністю ввімкнені та повністю вимкнені причини їх зношуватися набагато швидше).
Щоб забезпечити набагато краще регулювання та точну настройку, більшість промислових процесів використовують схему ПІД-регулятора. У цьому розділі буде наведено короткий вступ щодо ПІД-контролерів, а також методів моделювання керованої системи в Excel.
Process Gain (\(K\)) - це відношення зміни вихідної змінної (відповідної змінної) до зміни вхідної змінної (функція форсування). Він конкретно визначає чутливість вихідної змінної до заданої зміни вхідної змінної.
\[K=\frac{\Delta \text { Output }}{\Delta \text {input}} \nonumber \]
Коефіцієнт посилення може бути описаний тільки як параметр стійкого стану і не дає знань про динаміку процесу і не залежить від конструктивних і робочих змінних. Посилення має три складові, які включають знак, значення, одиниці. Знак вказує, як вихід реагує на вхід процесу. Позитивний знак показує, що вихідна змінна збільшується зі збільшенням вхідної змінної, а негативний знак показує, що вихідна змінна зменшується зі збільшенням вхідної змінної. Одиниці залежать від розглянутого процесу, що залежать від згаданих змінних.
Наприклад, тиск було збільшено з 21 фунтів на квадратний дюйм до 29 фунтів на квадратний дюйм. Ця зміна збільшила положення клапана з 30% vp до 22% vp.
\[K = \dfrac{(29-21)\,psi}{(22-30)\%vp} = -1.0\,psi/(\%vp) \nonumber \]
Dead Time (\(t_0\)) - це між зміною вхідної змінної і початком вихідної змінної. Час мертвого часу важливий, оскільки він впливає на керованість системи управління. Зміна уставки не є негайним через цей параметр. Мертвий час необхідно враховувати при налаштуванні та моделюванні процесів.
види контролю
Управління процесом - це прилади, що використовуються для управління таким параметром, як температура, рівень та тиск. ПІД-регулятори - це тип безперервного контролера, оскільки вони постійно регулюють вихід проти контролера включення/вимкнення, коли дивиться на умови подачі вперед або назад. Приклад терморегулятора наведено на малюнку\(\PageIndex{1}\).

Як показано на малюнку 1, регулятор температури контролює температуру рідини в межах CSTR (реактор резервуара безперервного перемішування). Датчик температури спочатку вимірює температуру рідини. Це вимірювання виробляє сигнал вимірювання. Потім вимірювальний сигнал порівнюється з заданою точкою або бажаним налаштуванням температури контролера. Різниця між вимірюваним сигналом і заданою точкою - це похибка. Виходячи з цієї помилки, контролер посилає на нагрівальну котушку виконавчий сигнал, який відповідно регулює температуру. Цей тип керування процесом відомий як керування на основі помилок, оскільки виконавчий сигнал визначається з помилки між фактичним та бажаним налаштуванням. Різні типи елементів керування на основі помилок змінюються математичним способом, вони перетворюють помилку в виконавчий сигнал, найпоширенішим з яких є ПІД-регулятори. Крім того, важливо розуміти контроль подачі та зворотного зв'язку перед дослідженням елементів керування P, I та D. Управління зворотним зв'язком з прямою подачею
I, D, PI, PD, ПІД-контроль
Як було сказано раніше, контролери змінюються в тому, як вони корелюють вхід контролера (похибка) з виходом контролера (виконавчий сигнал). Найбільш часто використовуваними контролерами є пропорційно-інтегрально-похідні (ПІД) регулятори. ПІД-регулятори пов'язують похибку з виконавчим сигналом або пропорційним (P), інтегральним (I), або похідним (D) способом. ПІД-регулятори також можуть пов'язувати помилку з виконавчим сигналом за допомогою комбінації цих елементів управління.
Пропорційне (P) управління
Одним з видів дії, що використовуються в ПІД-регуляторах, є пропорційне керування. Пропорційне управління - це форма контролю зворотного зв'язку. Це найпростіша форма безперервного контролю, яка може бути використана в замкнутій системі. P-only управління мінімізує коливання в змінній процесу, але не завжди доводить систему до потрібної заданої точки. Він забезпечує більш швидку реакцію, ніж більшість інших контролерів, спочатку дозволяючи контролеру P-only реагувати на кілька секунд швидше. Однак, коли система стає більш складною (тобто більш складним алгоритмом) різниця в часі відгуку може накопичуватися, дозволяючи P-контролеру реагувати навіть на кілька хвилин швидше. Хоча контролер P-only пропонує перевагу більш швидкого часу відгуку, він виробляє відхилення від заданої точки. Це відхилення відоме як зсув, і воно, як правило, не бажане в процесі. Існування зсуву передбачає, що система не могла підтримуватися в потрібній заданій точці в сталому стані. Це аналогічно систематичній похибці в калібрувальній кривій, де завжди є встановлена постійна похибка, яка не дає лінії перетинати початок. Зсув можна мінімізувати, поєднуючи управління лише P з іншою формою управління, наприклад, I- або D-контролем. Важливо, однак, відзначити, що неможливо повністю виключити зміщення, яке неявно входить в кожне рівняння.
P-контроль лінійно корелює вихід контролера (виконавчий сигнал) з похибкою (різниця між вимірюваним сигналом і заданою точкою). Ця поведінка P-керування математично ілюструється в Equation\ ref {1} (Screck, et. al).
\[c(t) = K_ce(t) + b \label{1} \]
де
- \(c(t)\)= вихід контролера
- \(K_c\)= посилення контролера
- \(e(t)\)= помилка
- \(b\)= ухил
У цьому рівнянні зміщення та посилення контролера є константами, специфічними для кожного контролера. Зміщення - це просто вихід контролера, коли помилка дорівнює нулю. Коефіцієнт посилення контролера - це зміна виходу контролера за зміну входу на контролер. У ПІД-регуляторах, де сигнали зазвичай передаються в електронному вигляді, коефіцієнт посилення контролера пов'язує зміну вихідної напруги зі зміною вхідної напруги. Ці зміни напруги потім безпосередньо пов'язані з властивістю, що змінюється (тобто температурою, тиском, рівнем тощо). Тому коефіцієнт посилення в кінцевому підсумку пов'язує зміну вхідних і вихідних властивостей. Якщо вихід зміниться більше, ніж вхід, K c буде більше 1. Якщо зміна на вході більше зміни на виході, K c буде менше 1. В ідеалі, якщо K c дорівнює нескінченності, похибка може бути зведена до нуля. Однак ця нескінченно мала природа K c збільшує нестабільність циклу, оскільки нульова похибка означала б, що вимірюваний сигнал точно дорівнює заданій точці. Як згадувалося в лекції, точна рівність ніколи не досягається в логіці управління; натомість у логіці управління помилка може змінюватися в певному діапазоні. Тому існують межі розміру K c, і ці межі визначаються системою. Графічне зображення впливу цих змінних на систему показано в PID Tuning за допомогою класичних методів.
Як видно з наведеного вище рівняння, P-only управління забезпечує лінійну залежність між похибкою системи та виходом контролера системи. Цей тип управління забезпечує реакцію, засновану на сигналі, який налаштовує систему так, що будь-які коливання знімаються, і система повертається в сталий стан. Входами до контролера є уставка, сигнал і зміщення. Контролер обчислює різницю між заданою точкою і сигналом, який є помилкою, і надсилає це значення алгоритму. У поєднанні з ухилом цей алгоритм визначає дію, яку повинен зробити контролер. Графічне зображення виходу P-контролера для крокового збільшення вхідного сигналу в момент t0 показано нижче на малюнку 2. Цей графік точно схожий на сам вхідний граф кроку.

Щоб проілюструвати цю лінійну взаємозв'язок P-контролю, розглянемо лише P-контроль, який контролює рівень рідини в резервуарі. Спочатку надходження в бак дорівнює витоку з бака. Однак якщо потік з резервуара зменшиться, рівень у резервуарі збільшиться, оскільки надходить більше рідини, ніж йде. Система управління P-only буде регулювати потік з бака так, щоб він знову дорівнював потоку в бак, і рівень знову буде постійним. Однак цей рівень вже не дорівнює початковому рівню в баку. Система знаходиться в сталому стані, але є різниця між початковою заданою точкою і поточним положенням в баку. Ця різниця і є P-контрольним зміщенням.
Інтегральна (I) управління
Інший тип дії, що використовується в ПІД-регуляторах, - це інтегральне управління. Інтегральне управління є другою формою контролю зворотного зв'язку. Його часто використовують тому, що він здатний прибрати будь-які відхилення, які можуть існувати. Таким чином, система повертається як в сталий стан, так і в початкове налаштування. Негативна помилка призведе до зниження сигналу в систему, в той час як позитивна помилка призведе до посилення сигналу. Однак контролери I-only набагато повільніші за часом відгуку, ніж контролери P-only, оскільки вони залежать від більшої кількості параметрів. Якщо важливо не мати зміщення в системі, тоді слід використовувати контролер I-only, але це вимагатиме більш повільного часу відгуку. Це більш повільний час відгуку може бути зменшено, об'єднавши контроль I-only з іншою формою, наприклад, P або PD управління. Я тільки елементи управління часто використовуються, коли виміряні змінні повинні залишатися в дуже вузькому діапазоні і вимагають точної настройки контролю. Елементи керування впливають на систему, реагуючи на накопичену минулу помилку. Філософія інтегрального контролю полягає в тому, що відхилення будуть впливати пропорційно сукупній сумі їх величини. Ключовою перевагою додавання I-control до вашого контролера є те, що він усуне зміщення. Недоліками є те, що він може дестабілізувати контролер, і є накрутка інтегратора, що збільшує час, необхідний контролеру на внесення змін.
I-control корелює вихід контролера з інтегралом помилки. Інтеграл похибки береться по відношенню до часу. Це загальна помилка, пов'язана за вказаний проміжок часу. Ця поведінка i-керування математично ілюструється в Equation\ ref {2} (Screck, et. al).
\[c(t)=\frac{1}{T_{i}} \int e(t) d t+c\left(t_{0}\right) \label{2} \]
де
- \(c(t)\)є вихід контролера
- \(T_i\)є невід'ємним часом
- \(e(t)\)це помилка
- \(c(t_0)\)це вихід контролера перед інтеграцією
У Equation\ ref {2} інтегральним часом є кількість часу, який контролер змінить свій вихід на значення, рівне похибці. Вихід контролера перед інтеграцією дорівнює або початковому виходу в час t = 0, або виходу контролера в той час, як один крок перед вимірюванням. Графічне зображення впливу цих змінних на систему показано в PID Tuning за допомогою класичних методів.
Швидкість зміни виходу контролера для I-only управління визначається низкою параметрів. У той час як контролер P-only визначався e, швидкість зміни для I-only залежить як від e, так і від T i. Через зворотну залежність між c (t) і T i, це зменшує швидкість зміни для контролера I-тільки.
Контролер I-only працює по суті так само, як контролер P-only. Входи знову є заданою точкою, сигналом і зміщенням. Ще раз обчислюється помилка, і це значення відправляється в алгоритм. Однак замість того, щоб просто використовувати лінійну залежність для обчислення відповіді, алгоритм тепер використовує інтеграл для визначення відповіді, яку слід прийняти. Після того, як інтеграл оцінюється, відповідь надсилається і система регулюється відповідно. Через залежність від T i алгоритму потрібно більше часу, щоб визначити правильну відповідь. Графічне представлення виходу I-контролера для крокового збільшення вхідного сигналу в момент t0 показано нижче на малюнку 3. Як і очікувалося, цей графік представляє область під вхідним графіком кроку.

Контроль похідних (D)
Іншим типом дії, що використовується в ПІД-регуляторах, є похідне управління. На відміну від елементів керування лише P та I-only, D-control є формою керування подачею вперед. D-control передбачає умови процесу, аналізуючи зміну помилки. Він функціонує для мінімізації зміни помилок, таким чином підтримуючи систему в послідовному налаштуванні. Основна перевага контролерів D полягає в тому, щоб протистояти змінам в системі, найважливішим з них є коливання. Контрольний вихід розраховується виходячи зі швидкості зміни похибки з часом. Чим більше швидкість зміни похибки, тим більш вираженою буде реакція контролера.
На відміну від пропорційних і інтегральних контролерів, похідні контролери не направляють систему в сталий стан. Через цю властивість контролери D повинні бути з'єднані з P, I або PI контролерами для належного управління системою.
D-control корелює вихід контролера з похідною помилки. Похідна від помилки береться по відношенню до часу. Це зміна помилки, пов'язане зі зміною часу. Ця поведінка D-керування математично ілюструється в Equation\ ref {3} (Screck, et. al).
\[c(t)=T_{d} \frac{d e}{d t} \label{3} \]
де
- \(c(t)\)є вихід контролера
- \(T_d\)похідна постійна часу
- \(de\)це диференціальна зміна похибки
- \(dt\)це диференціальна зміна часу
Графічне зображення впливу цих змінних на систему показано в PID Tuning за допомогою класичних методів.
Математично похідне управління є протилежністю інтегрального управління. Незважаючи на те, що існують лише елементи керування, лише D-елементи керування не існують. D-елементи управління вимірюють лише зміну похибки. D-елементи управління не знають, де знаходиться уставка, тому зазвичай використовується в поєднанні з іншим методом контролю, таким як P-only або комбінація PI управління. D-контроль зазвичай використовується для процесів з швидко мінливими виходами процесу. Однак, як і I-control, управління D математично складніше P-контролю. Оскільки комп'ютерному алгоритму буде потрібно більше часу, щоб обчислити похідну або інтеграл, ніж просто лінійно пов'язати вхідні та вихідні змінні, додавання D-контролю уповільнює час відгуку контролера. Графічне зображення виходу D-контролера для поетапного збільшення вхідного сигналу в часі\(t_0\) показано нижче на малюнку 4. Як і очікувалося, цей графік представляє похідну від вхідного графа кроку.

Вплив контролера на систему
Наступні зображення призначені для візуального уявлення про те, як контролери P, I та D впливатимуть на систему.

Опис
Малюнок 5. Стабільна вибірка даних.


Продовжуйте читати, щоб побачити результати об'єднання контролерів.
Пропорційно-інтегральне (PI) управління
Однією з комбінацій є ПІ-контроль, в якому відсутня D-контроль ПІД-системи. ІП контроль є формою контролю зворотного зв'язку. Це забезпечує більш швидкий час відгуку, ніж I-only управління за рахунок додавання пропорційної дії. PI управління зупиняє систему від коливань, а також вона здатна повернути систему до заданої точки. Незважаючи на те, що час відгуку для PI-контролю швидший, ніж контроль I-only, він все ще до 50% повільніший, ніж контроль лише P. Тому, щоб збільшити час відгуку, управління PI часто поєднується з контролем лише D.
Пі-контроль корелює вихід контролера з похибкою і інтегралом помилки. Ця поведінка PI-керування математично проілюстровано в Equation\ ref {4} (Screck, et. al).
\[c(t)=K_{c}\left(e(t)+\frac{1}{T i} \int e(t) d t\right)+C \label{4} \]
де
- \(c(t)\)є виходом контролера,
- \(K_c\)є коефіцієнтом посилення контролера,
- \(T_i\)є невід'ємним часом,
- \(e(t)\)це помилка, і
- \(C\)початкове значення контролера
У цьому рівнянні інтегральний час - це час, необхідний для I-єдиної частини контролера, щоб відповідати керуванню, наданим P-єдиною частиною контролера.
Рівняння вказує на те, що PI-контролер працює подібно спрощеному PID-контролеру з нульовим терміном похідної. Крім того, PI-контролер також можна розглядати як комбінацію рівнянь керування лише P та I-only. Термін зміщення в P-only контролі дорівнює інтегральної дії I-єдиного контролю. Контроль P-only знаходиться в дії лише тоді, коли система не знаходиться в заданій точці. Коли система знаходиться в заданій точці, похибка дорівнює нулю, і перший член випадає з рівняння. Потім система управляється лише I-єдиною частиною контролера. Якщо система знову відхилиться від заданої точки, буде введено контроль лише P. Графічне зображення виходу PI-контролера для крокового збільшення вхідного сигналу в момент t0 показано нижче на малюнку 5. Як і очікувалося, цей графік нагадує якісне поєднання P-only і I-тільки графіків.

Ефекти K c і T i
При системі управління PI активність контролера (агресивність) збільшується у міру зменшення K c і T i, однак вони можуть діяти індивідуально на агресивність реакції контролера. Розглянемо малюнок 11 нижче, коли центральний графік є лінійним базовим випадком системи другого порядку.

Сюжет зображує, як T i і K c обидва впливають на продуктивність системи, незалежно від того, чи впливають вони на неї, або кожен з них робить це самостійно. Незалежно від інтегрального часу, збільшення посилення контролера (переміщення форми знизу вгору на ділянці) збільшить активність контролера. Аналогічно, зменшення інтегрального часу (переміщення справа наліво на графіку) збільшить активність контролера незалежно від посилення контролера. Як і очікувалося, збільшення K c і зменшення T i буде складати чутливість і створити найбільш агресивний сценарій контролера.
Маючи лише два взаємодіючі параметри в системах управління PI, подібні графіки продуктивності все ще можуть викликати плутанину. Наприклад, графіки A і B з малюнка виглядають дуже схожими, незважаючи на різні параметри, що впливають на кожен з них. Це може спричинити подальші проблеми і створити дико агресивну систему, якщо виправляється неправильний параметр. Хоча спроби та помилки можуть бути здійсненними для системи PI, вона стає громіздкою в PID, де вводиться третій параметр і графіки стають все більш схожими.
Ще одне заслуговує на увагу спостереження - сюжет з нормальним K c і подвійним T i. Сюжет зображує, як пропорційний термін є практичним, але інтеграл не отримує достатньої ваги спочатку, викликаючи невелике коливання, перш ніж інтегральний термін може нарешті наздогнати і допомогти системі до заданої точки.
Контроль пропорційно-похідних (PD)
Ще однією комбінацією елементів управління є PD-контроль, в якому відсутня I-контроль ПІД-системи. PD-контроль - це поєднання зворотного зв'язку та управління зворотним зв'язком, оскільки воно працює як на поточних умовах процесу, так і на прогнозованих умовах процесу. У PD-управлінні керуючий вихід являє собою лінійну комбінацію сигналу помилки і його похідної. PD-контроль містить пропорційне регулювання демпфування флуктуації та прогнозування похідного управління похибки процесу.
Як уже згадувалося, PD-контроль корелює вихід контролера з помилкою і похідною від помилки. Ця поведінка управління PD математично проілюстровано в Рівнянні 5 (Screck, et. al).
\[c(t)=K_{c}\left(e(t)+T_{d} \frac{d e}{d t}\right)+C \label{5} \]
де
- c (t) = вихід контролера
- K c = пропорційний коефіцієнт посилення
- e = помилка
- C = початкове значення контролера
Рівняння вказує на те, що PD-контролер працює як спрощений PID-контролер з нульовим інтегральним числом. Крім того, PD-контролер також можна розглядати як комбінацію рівнянь керування лише P та D-only. У цьому контролі метою контролю D-only є прогнозування помилки з метою підвищення стабільності системи замкнутого контуру. P-D контроль зазвичай не використовується через відсутність інтегрального терміна. Без інтегрального терміна похибка при роботі в сталому стані не зводиться до мінімуму. P-D контроль зазвичай використовується в контурах контролю pH партії, де похибка в стаціонарному режимі роботи не потребує мінімізації. У цій програмі помилка пов'язана з виконавчим сигналом як через пропорційний, так і похідний термін. Графічне зображення виходу PD-контролера для крокового збільшення вхідного сигналу в момент t0 показано нижче на малюнку 6. Знову ж таки, цей графік являє собою комбінацію графіків лише P та D-лише, як очікувалося.

Пропорційне інтегрально-похідне (PID) управління
Пропорційно-інтегрально-похідне управління являє собою комбінацію всіх трьох типів методів управління. PID-контроль найчастіше використовується, оскільки поєднує в собі переваги кожного виду управління. Це включає в себе більш швидкий час відгуку через P-тільки управління, а також зменшення/нуль зміщення від комбінованих похідних і інтегральних контролерів. Це зміщення було вилучено додатковим використанням I-control. Додавання D-контролю значно збільшує реакцію контролера при використанні в комбінації, оскільки він прогнозує порушення в системі шляхом вимірювання зміни похибки. Навпаки, як уже згадувалося раніше, при індивідуальному використанні він має більш повільний час відгуку порівняно з більш швидким контролем P-only. Однак, хоча ПІД-регулятор здається найбільш адекватним контролером, він також є найдорожчим контролером. Тому він не використовується, якщо процес не вимагає точності та стабільності, що забезпечуються ПІД-регулятором.
PID-контроль корелює вихід контролера з помилкою, інтегралом помилки та похідною від помилки. Ця поведінка PID-контролю математично проілюстровано в Рівнянні 6 (Screck, et. al).
\[c(t)=K_{c}\left(e(t)+\frac{1}{T_{i}} \int e(t) d t+T_{d} \frac{d e}{d t}\right)+C \label{6} \]
де
- c (t) = вихід контролера
- K c = посилення контролера
- e (t) = помилка
- T i = інтегральний час
- T d = похідна постійна часу
- C = початкове значення контролера
Як показано в наведеному вище рівнянні, ПІД-регулювання - це комбінація всіх трьох типів управління. У цьому рівнянні коефіцієнт посилення множиться на інтегральні та похідні, разом із пропорційним терміном, оскільки в управлінні комбінацією ПІД коефіцієнт посилення впливає і на дії I та D. Через використання похідного управління ПІД-контроль не може використовуватися в процесах, де є багато шуму, оскільки шум буде заважати прогнозному, зворотному аспекту. Однак ПІД-контроль використовується, коли процес не вимагає зсуву та швидкого часу відгуку. Графічне зображення виходу PID-контролера для крокового збільшення вхідного сигналу в момент t0 показано нижче на малюнку 7. Цей графік нагадує якісну комбінацію графіків лише P, I-only та D-лише.

Крім PID-контролю, P-, I- і D- елементи управління можуть поєднуватися і іншими способами. Ці альтернативні комбінації є спрощеннями PID-контролю.
Порядок розташування елементів в е (т) може змінюватися в залежності від ситуації. Це може бути фіксований елемент мінус змінний елемент або навпаки. Щоб краще проілюструвати концепцію, перейдемо до прикладу. Припустимо, ви створюєте ПІД-регулятор для контролю рівня рідини в резервуарі, маніпулюючи випускним клапаном. Коли рівень рідини в резервуарі перевищує встановлене значення, ви хочете, щоб клапан відкривався більше, щоб забезпечити більший потік з резервуара. Ви шукаєте позитивну відповідь. Тому ваш e (t) повинен давати позитивне значення, коли рівень рідини вище встановленого. У цьому випадку ваш e (t) буде (V-Vset). Таку ж логіку можна використовувати і для інших систем, щоб визначити, яким має бути e (t) в ПІД-регуляторах.
Моделювання ПІД-контролерів за допомогою Ейлера в Excel
Як і у багатьох інженерних системах, ПІД-контролери можуть бути змодельовані в Excel за допомогою числових методів, таких як метод Ейлера. Спочатку починаємо з початкового значення для заданого параметра. Визначте зміну цього параметра на певному часовому кроці шляхом підсумовування трьох контролерів P, I та D на цьому кроці, які знаходяться за допомогою рівнянь, перелічених у розділі P, I, D, PI, PD, PID, PID Control вище. Візьміть цю зміну, помножте його на обраний часовий крок і додайте до попереднього значення цікавить параметра. Для отримання більш детальної інформації див. Числове рішення ODE в Excel. Приклад проблеми хімічної інженерії, яка використовує цей метод, можна побачити в прикладі 4 нижче.
Усунення несправностей PID моделювання в Excel
Під час налаштування електронної таблиці Excel для моделювання PID контролера може з'явитися повідомлення про помилку про те, що ви створили циклічне посилання. Скажімо, ви контролюєте швидкість потоку одного реагенту (\(B\)) до реактора, який залежить від концентрації іншого реагенту (\(A\)) вже всередині реактора. Ваші PID рівняння виглядають наступним чином:
\[F B=1+K_{c}\left[\left(A-A_{\mathrm{set}}\right)+\frac{1}{\tau_{i}} \int\left(A-A_{\mathrm{set}}\right) d t+\tau_{d} \frac{d\left(A-A_{\mathrm{set}}\right)}{d t}\right] \nonumber \]
і
\[x_{i}=\frac{d\left(A-A_{\mathrm{set}}\right)}{d t} \nonumber \]
Після того, як ви налаштували стовпці для\(A - A_{set}\),\(d(A - A_{set})/dt\),\(x_i\), і комірки для ваших параметрів\(K_c\), як,\(\tau_i\) і\(\tau_d\), вам потрібно буде налаштувати свій стовпець PID з вашим рівнянням PID в ньому. Після введення рівняння в першу комірку стовпця PID, ви можете отримати повідомлення про помилку кругового посилання під час спроби перетягнути рівняння вниз до інших комірок вашого стовпця.
Є дві речі, які ви можете зробити:
- Цілком ймовірно, що вам потрібно запустити рівняння PID у другій або третій комірці стовпця PID. Введіть розумні значення в першу пару комірок перед початком рівняння PID, і ви виявите, що ці значення не повинні впливати на кінцевий результат вашого контролера.
- Ви також можете спробувати зменшити розмір кроку (\(Δt\)).
Зведені таблиці
Короткий опис переваг і недоліків трьох елементів управління наведено нижче, наведено в таблиці 1.
Таблиця 1. Переваги та недоліки елементів управління

Посібник із типового використання різних контролерів наведено нижче в таблиці 2.
Таблиця 2. Типове використання P, I, D, PI та ПІД-контролерів
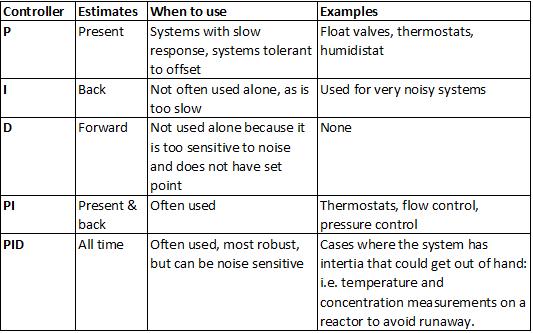
Короткий зміст визначень термінів і символів наведено нижче в таблиці 3.
Таблиця 3. Визначення термінів і умовних позначень.

Hypothetical Industries щойно поклала вас на відповідальність за один зі своїх партійних реакторів. Ваше завдання полягає в тому, щоб з'ясувати спосіб підтримки заданого рівня всередині реактора. Ваш бос хоче використовувати якийсь регулятор типу контролера, але він не зовсім впевнений, який саме використовувати. Допоможіть своєму начальнику знайти потрібний тип контролера. Вкрай важливо, щоб рівень всередині реактора знаходився на заставці. Великі коливання та похибка не можуть бути допущені.
Рішення
Ви хотіли б використовувати PID контролер. Через дію P управління система буде реагувати на зміну дуже швидко. Завдяки дії I control система може бути повернута до заданого значення. Нарешті, оскільки так важливо, щоб система залишалася на постійній уставці, D контроль вимірюватиме зміну помилки та допоможе відповідно налаштувати систему.
Ви повертаєтеся до середньої школи, і ви помітили піч у вашому старому класі хімії. Піч використовується для видалення води з розчинів. Використовуючи свої знання від ChE 466, ви починаєте задаватися питанням, який тип контролера використовує духовка для підтримки заданої температури. Ви помічаєте, що деякі старшокласники прагнуть вчитися, і ви вирішили поділитися з ними своїми знаннями в надії надихнути їх стати інженерами-хіміками. Поясніть їм тип контролера, який, швидше за все, знаходиться всередині духовки, і як працює цей контролер.
Рішення
Оскільки піч використовується тільки для видалення води з розчину, коливання, похибка і відставання між заданою точкою і фактичною температурою все прийнятні. Тому найпростішим і найпростішим контролером у використанні буде контролер On-Off. Контролер On-Off включає механізм нагріву, коли температура в духовці нижче заданої температури. Якщо температура духовки підвищиться вище заданої температури, контролер вимкне нагрівальний механізм.
Скориставшись вашою порадою, ваш начальник в Hypothetical Industries вирішує встановити ПІД-регулятор для контролю рівня в реакторі партії. При першому запуску реактора контролер спочатку отримав ступінчастий вхід. Коли реактор досягає стійкого стану, рівень в реакторі має тенденцію коливатися, посилаючи імпульсні входи в контролер. Для імпульсного входу забезпечте графічне представлення виходу ПІД-регулятора.

Рішення
Вихід PID-контролера буде комбінацією виходів контролера P-only, I-only та D-only. Аналогічно виходу P-контролера для крокового входу, вихід P-контролера для імпульсного входу буде в точності нагадувати вхід.

Вихід I-контролера представляє область під вхідним графіком. На відміну від крокового входу, площа під графіком вхідного імпульсу опустилася до нуля, як тільки імпульс пройшов. Тому замість того, щоб постійно збільшуватися, вихідний графік I-контролера зрештою вирівняється.

Вихід D-контролера являє собою похідну вхідного графіка. Похідна при першому розриві графіка буде додатною нескінченністю. Похідна другого низхідного розриву - негативна нескінченність.

Об'єднавши якісні характеристики всіх трьох графіків, ми можемо визначити вихід PID-контролера для імпульсного входу.

Можливі різні види збурень при визначенні надійності ПІД-регулятора. Ці різні порушення використовуються для імітації змін, які можуть відбутися у вашій системі. Для реактора CSTR ви вирішили нагріти свою систему, щоб врахувати холодну погоду на вулиці. Порушення вхідної температури є порушенням рампи, як показано на малюнку #. Якщо контролер реагує на вхідну температуру, яким буде вихід ПІД-регулятора?

Рішення
Використовуючи контролер лише з контролером p-only, ми побачимо пропорційну зміну виходу контролера, відповідну змінній вхідної змінної. Див. Малюнок 14 нижче

Використовуючи контролер I-only, ми побачимо контролер, відповідний області під графіком, який в цьому випадку, здається, зростає експоненціально з геометрією рампи.

Використовуючи контролер D-only, ми побачимо крокову реакцію на порушення рампи. Це пов'язано з тим, що D-компонент відповідає похідній, а вхід рампи показує постійний нахил (позитивний у цьому випадку), який відрізняється від нахилу початкової умови (зазвичай нульовий). Див. Малюнок 16.

Використовуючи ПІД-контролер, всі три компоненти грають на виході контролера. Як і слід було очікувати, результатом буде просто просте додавання трьох окремих графіків компонентів.

Нижче наведено P&ID процесу A+B -> C.

Що таке вираз ПІД-регулятора на V3, що контролює гучність в TK001 до заданого значення 50 літрів? Примітка: PID контролер використовує LC1 для вимірювання гучності.
Рішення
Загальне рівняння для ПІД-регулятора таке:
\[c(t)=K_{c}\left[e(t)+\frac{1}{T_{i}} \int e(t) d t+T_{d} \frac{d e}{d t}\right]+C \nonumber \]
де
- \(c(t)\)= вихід контролера
- \(K_c\)= посилення контролера
- \(e(t)\)= помилка
- \(T_i\)= інтегральний час
- \(T_d\)= похідна постійна часу
- \(C\)= початкове значення контролера
Тому для цього прикладу рішення таке:
\[F_{\mathrm{out}}=o f f s e t+K_{c}\left[\left(V_{1}-V_{\mathrm{set}}\right)+\frac{1}{T_{i}} \int\left(V_{1}-V_{\mathrm{set}}\right) d t+T_{d} \frac{d\left(V_{1}-V_{\mathrm{vet}}\right)}{d t}\right]. \nonumber \]
У цій задачі будуть визначені диференціальні рівняння, що описують ту чи іншу систему першого порядку з ПІД-регулятором. Це призначене для того, щоб показати, наскільки чітко визначені системи можуть бути змодельовані або пояснені математично. Як доповнення до цієї проблеми, відвідайте сторінку Побудова блок-схем. Зауважте, що це приклад розв'язку з використанням інтегро-диференціальних операторів, а не перетворень Лапласа. Ось ми встановили\(K_p = 1\).
Розглянемо загальний процес першого порядку:
\[τpY'(t) + Y(t) = X(t) \nonumber \]
Де Y (t) - вихід системи, а X (t) - вхід. Додайте до системи ПІД-регулятор і вирішіть для одного простого диференціального рівняння. Оператор або рівняння для ПІД-регулятора наведено нижче. Припустимо, що в вимірюванні немає мертвого часу.
\[G=K_{c}\left[1+\frac{1}{\tau_{I}} \int_{0}^{t} d \tau+\tau_{D} \frac{d}{d t}\right] \nonumber \]
Рішення: Використовуйте конструювання блок-схем як орієнтир при вирішенні цієї проблеми.
Система визначення рівнянь,
- Процес: τ р Y '(t) + Y (t) = X (t)
- Контролер: X (t) = G ε (t)
- Компаратор: ε (t) = R (t) − M (t)
- Вимірювання: M (t) = Y (t)
Коли ці рівняння об'єднуються в одне рівняння, виходить наступне рівняння. Це досягається шляхом додавання вимірювання в компаратор до контролера до рівняння процесу.
\[τ_pY'(t) + Y(t) = G(R(t) − Y(t)) \nonumber \]
Підстановка оператора контролера і подальша оцінка прибутковості:
\[\tau_{p} Y^{\prime}(t)+Y(t)=K_{c}\left[1+\frac{1}{\tau_{I}} \int_{0}^{t} d \tau+\tau_{D} \frac{d}{d t}(R(t)-Y(t))\right] \nonumber \]

Оскільки в диференціальному рівнянні є інтеграл, необхідно приймати похідну по відношенню до часу.


Щоб поставити це в стандартні позначення для розв'язання диференціального рівняння другого порядку,\(Y(t)\) потрібно бути з одного боку, а\(R(t)\) терміни повинні бути на протилежній стороні. Також коефіцієнт\(Y(t)\) терміну повинен бути один.
\[\frac{\tau_{I}\left(\tau_{p}-K_{c} \tau_{D}\right)}{K_{c}} Y^{\prime \prime}(t)+\frac{\tau_{I}\left(1 + K_{c}\right)}{K_{c}} Y^{\prime}(t)-Y(t)=\tau_{I} \tau_{D} R^{\prime \prime}(t)+\tau_{I} R^{\prime}(t)+R(t) \nonumber \]
Вищевказане рівняння потім можна вирішити вручну або за допомогою такої програми, як Mathematica. При використанні комп'ютерної програми можуть бути обрані різні значення параметрів управління K c, τ I, τ D, а реакція на зміну системи може бути оцінена графічно.
Вправа\(\PageIndex{1}\)
Який тип контролера відображається рівнянням нижче?
\[c(t)=K_{c}\left[e(t)+\frac{1}{T_{i}} \int e(t) d t\right]\nonumber \]
- Feedforward
- ПІД
- Похідні
- Пропорційний інтеграл
- Відповідь
-
d
Вправа\(\PageIndex{2}\)
Який тип контролера підвищує стабільність системи, підтримуючи її в послідовному налаштуванні?
- Похідні
- Пропорційний
- On-Off
- Інтегральна
- Відповідь
-
a
Вправа\(\PageIndex{3}\)
Який тип контролера збільшує швидкість відгуку, щоб досягти бажаної заданої точки найшвидше, усуваючи зміщення?
- On-Off
- Пропорційний
- Інтегральна
- Пропорційний-інтегральний
- Відповідь
-
d
Мікробіологічна лабораторія виявила смертельно новий штам бактерій, названий П.Вулфі, у водопостачанні міста. Для того, щоб стерилізувати воду, бактерії повинні бути нагріті вбиті при температурі 105 градусів Цельсія. Однак це вище температури кипіння води на 1 атм, і бактерії сприйнятливі до нагрівання лише в рідині через утворення спор, коли вони знаходяться в газі або парі. Для здійснення цієї стерилізації було запропоновано використовувати автоклав для утримання води в рідкому стані, підтримуючи її під тиском 5 атм при нагріванні протягом 30 секунд. Автоклав може обробляти лише до 7 атм тиску перед вибухом, тому, щоб переконатися, що процес працює за потрібними специфікаціями, модель ПІД-контролера повинна бути створена в Excel. Див. Рис. 18 для візуального вигляду системи.

Натисніть на це посилання для розробленого рішення Excel
Пояснення:
Щоб імітувати реальну ситуацію зміни тиску в системі, стовпець B називає рівняння для генерації випадкового коливання тиску. Pset - це просто бажана специфікація. Помилка - різниця між встановленим тиском і вимірюваним сигналом. du/dt - сума термінів P, I і D. Рівняння, що використовуються для обчислення кожного з них, можна знайти в статті, вони враховують похибку, пов'язану з кожним часовим кроком. dU/dT - параметр, який змінюється, щоб виправити різницю між виміряним тиском і бажаним тиском.
Посилання
- Астром, Карл Дж., Хагглунд, Торе., «Розширений ПІД-контроль», Товариство приладобудування, систем та автоматизації.
- Купер, Дуглас Дж. «Практичний процес управління електронним підручником" http://www.controlguru.com
- Скрек, Вільям Ю., Махоні, Дональд П., Янг, Брент Р. «Підхід в режимі реального часу до управління процесами», 2-е видання. Джон Вілі та сини, ТОВ