
8.3: Нелінійна оптимізація
- Page ID
- 32709
Різні умови та ситуації недостатньо описані за допомогою лінійних систем. У цьому випадку може бути застосована нелінійна оптимізація. На відміну від лінійної оптимізації, оптимального робочого стану на кордоні не існує.
Квадратична оптимізація
\[f(x)=c-x^{T} b+\frac{1}{2} x^{T} A x\nonumber \]
Для оптимізації необхідно знайти, коли градієнт f дорівнює нулю.
\[\nabla f(x)=0\nonumber \]
\[\nabla f(x)=b-A x\nonumber \]
\[x_{*}=A^{-1} b\nonumber \]
Оптимальне можна вирішити за допомогою лінійного рівняння, апроксимованого рядом Тейлора.
\[f\left(x_{*}\right)=f(x)+\left(x_{*}-x\right)^{\prime} \nabla f(x)+\frac{1}{2}\left(x_{*}-x\right)^{\prime} \nabla \nabla f(x)\left(x_{*}-x\right)+\ldots\nonumber \]
Ітераційні методи
Коли прямі методи не можуть вирішити рівняння (тобто A не є симетричним додатним визначенням), можливі ітераційні методи [1].
Починаючи з початкового припущення , алгоритм може призвести до
 того, що краще задовольняє рівнянню. Через ітерацію, теоретично,
 .
Додатки
- Фінанси: Оптимізація портфеля
- Підприємства: Оптимізація запасів
- Техніка: Динаміка жорсткого тіла
- Біохімія: кінетичне моделювання [2]
Приклад: Типові нелінійні 3d криві
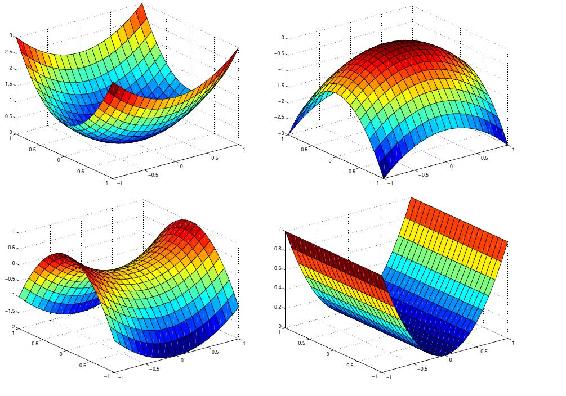
(Зображення з [1])
Як спостерігалося, оптимальна умова не обов'язково існує на кордоні кривої.
Приклад: Квадратична оптимізація
\[f(x)=\vec{c}^{T} \vec{x}+\frac{1}{2} \vec{x}^{T} Q \vec{x}\nonumber \]
де
\[\vec{c}^{T}=\left(c_{1}, c_{2}, \ldots, c_{n}\right)\nonumber \]
\[\vec{x}^{T}=\left(x_{1}, x_{2}, \ldots, x_{n}\right)\nonumber \]
Для квадратичної системи, таким чином\(n=2\),\(Q\) (квадратична термінова константа) визначається як симетрична матриця наступним чином.
\ [Q=\ left [\ begin {масив} {ll}
Q_ {1} & Q_ {3}\\
Q_ {3} & Q_ {3} & Q_ {2}
\ кінець {масив}\ праворуч]\ nonumber\]
Таким чином, примножуючи на\(f\),
\[f(x)=\left(c_{1} x_{1}+c_{2} x_{2}\right)+\frac{1}{2}\left(Q_{1} x_{1}^{2}+2 Q_{3} x_{1} x_{2}+Q_{2} x_{2}^{2}\right)\nonumber \]
Посилання
- Ліпперт, Росс А. «Вступ до нелінійної оптимізації». Дослідження Д.Е. Шоу, 25 лютого 2008 року. http://www.mit.edu/~9.520/spring08/Classes/optlecture.pdf
- Мендес, Педро і Келл, Дуглас Б. «Нелінійна оптимізація біохімічних шляхів: застосування до метаболічної інженерії та оцінки параметрів». Журнал біоінформатики, Том 14, 869-883. 1998.
- «Вступ до нелінійної оптимізації». Лабораторія реалізації технологічних систем Інституту Джорджії. www.srl.gatech.edu/Освіта/ME6103/NLP-intro.ppt