
9.3: оснащення системи з двома барами
- Page ID
- 32874
Це дуже цікава проблема, адже вона підсумовує і навіть розширює наші знання.
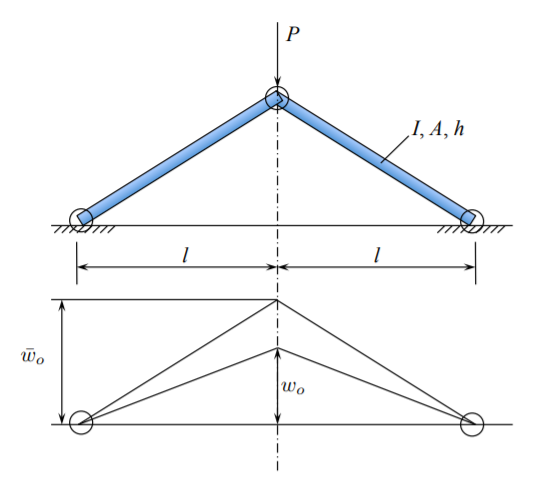
Є три петлі так, щоб кожен стрижень був штифтовим стовпчиком. Стрижні пружні, що відрізняються жорсткістю на вигин\(EI\), осьовою жорсткістю\(EA\). Початкова безнапружена конфігурація визначається висотою\(\bar{w}_o\), яку раніше називали амплітудою початкової недосконалості.
Тут\(\bar{w}_o\) слід розглядати як початкову форму споруди. При застосуванні навантаження в стрижні розвивається стискаюча осьова сила, їх довжина скорочується, що дозволяє отримати пряму (плоску) конфігурацію. Система замикається в нову конфігурацію, де зусилля розтягування розвивається в стрижнях. Залежно від коефіцієнта стрункості, вони можуть колись пряжатися під час процесу завантаження.
Попередньо вигинає розчин
За рахунок незнімних шарнірів, внутрішньоплоских складових зміщення дорівнює нулю,\(u = 0\). Штам в брусах розвивається наявністю скінченних обертань.
\[\epsilon = \frac{1}{2} (w^{\prime})^2 − \frac{1}{2}(\bar{w}^{\prime})^2 \label{10.33}\]
У попередній конфігурації вигин стрижні прямі, тому
\[w^{\prime} = \frac{w_o}{l}, \quad \bar{w}^{\prime} = \frac{\bar{w}_o}{l} \]
і рівняння\ ref {10.33} зменшується до
\[\epsilon = \frac{1}{2} \left(\frac{w_o}{l}\right)^2 − \frac{1}{2} \left(\frac{\bar{w}_o}{l}\right)^2 \]
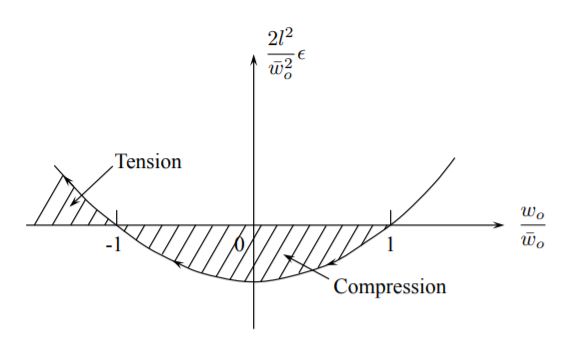
Графік безрозмірної деформації проти співвідношення\(w_o/\bar{w}_o\) показаний на малюнку (\(\PageIndex{3}\)). З закону пружності осьова сила в стрижні дорівнює
\[N = EA \epsilon = \frac{EA}{2} \left[ \left(\frac{w_o}{l}\right)^2 − \left(\frac{\bar{w}_o}{l}\right)^2 \right] = \begin{cases} \text{compressive for } − w_0 \leqslant w_o \leqslant \bar{w}_o \\ \text{tensile for } w_o < −\bar{w}_o \end{cases} \label{10.36}\]
Рівновага між зовнішнім навантаженням\(P\) і силою мембрани\(N\) вимагає, щоб
\[P = −2N \frac{w_o}{l} \label{10.37}\]
Усунення сили\(N\) між рівняннями\ ref {10.36} і\ ref {10.37} дає
\[− \frac{P}{2}\frac{l}{w_o} = EA \left[ \frac{1}{2} \left(\frac{w_o}{l}\right)^2 − \frac{1}{2} \left(\frac{\bar{w}_o}{l}\right)^2 \right]\]
або в безрозмірному вигляді
\[\bar{P} = \delta(\bar{\delta}^2 − \delta^2) \label{10.39}\]
де
\[\bar{P} = \frac{P}{EA}, \quad \delta = \frac{w_o}{l}, \quad \bar{\delta} = \frac{\bar{w}_o}{l} \]
Шляхом рівноваги, заданий Equation\ ref {10.39}, є параболою третього порядку з трьома коренями\(\delta = 0, \delta = \pm \bar{\delta}\), див. Рисунок (\(\PageIndex{4}\)).
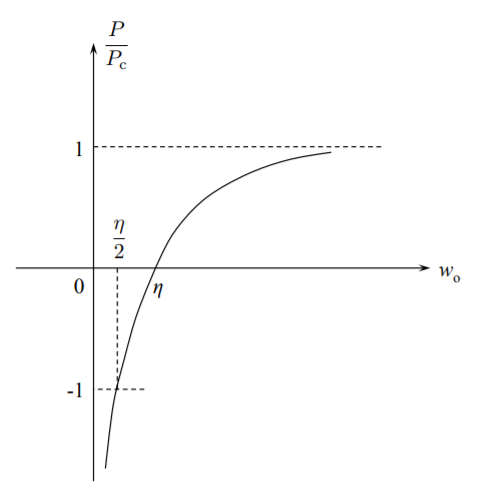
Процес завантаження починається з А і частина траєкторії АВ стабільна. Точка Б - точка нестійкості. У процесі контролюється силою, відбувається стрибок до наступної конфігурації рівноваги, яка є точкою Е. Таким чином, система «замикається» в конфігурацію розтягування, і цей перехід насправді є динамічною проблемою. Процес може бути керуванням переміщенням, а тоді сила\(\bar{P}\) - це сила реакції, яка є позитивною на сегментах ABC та EF, але негативною на сегменті CDE траєкторії. Це означає, що на CDE\(\bar{P}\) потрібна протилежна сила, щоб тримати систему в статичній рівновазі. На відміну від цього, в процесі, керованому силою, сила інерції врівноважує систему в будь-який час. Максимальне зусилля виникає при
\[\frac{dP}{d\delta} = \bar{\delta}^2 − 3\delta^2 = 0 \]
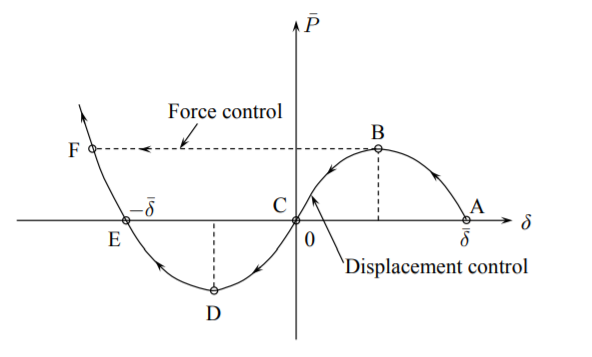
Максимум відбувається при\(\delta = \bar{\delta}/\sqrt{3}\) і максимальне зусилля є\(\bar{P}_{\text{max}} = \frac{2}{3 \sqrt{3}} \bar{\delta}^3\).
Будь-який час під час фази завантаження АВ є можливість для стрижнів застібатися. Миттєвий вигин виявляється шляхом прирівнювання осьової сили від Рівняння (10.37) до критичної сили вигин штифтової колони
\[N = \frac{P_{cr}}{2}\frac{l}{w_o} = \frac{\pi^2 EI}{l^2} \label{10.42}\]
Безрозмірна версія цього рівняння
\[\bar{P}_{cr} = \frac{P_{cr}}{EA} = 2\pi^2 \frac{\delta}{\beta^2} \]
де\(\beta = \frac{l}{r}\) - коефіцієнт стрункості, і\(r^2 = \frac{I}{A}\) - радіус обертання поперечного перерізу. У системі\((\bar{P}, \delta)\) координат точка вигину визначається перетином прямої, Equation\ ref {10.42}, і параболою третього порядку
\[\frac{2\pi^2}{\beta^2}\delta = \delta(\bar{\delta}^2 − \delta^2_c ) \]
Зсув до пряжки
\[\delta_c = \sqrt{\bar{\delta}^2 − \frac{2\pi^2}{\beta^2}} \]
і відповідна сила вигину\(\bar{P}_c\) становить
\[\bar{P}_c = \frac{2\pi^2}{\beta^2} \sqrt{ \bar{\delta}^2 − \frac{2\pi^2}{\beta^2}} \]
Графічна інтерпретація наведеного вище аналізу показана на малюнку (\(\PageIndex{5}\)).
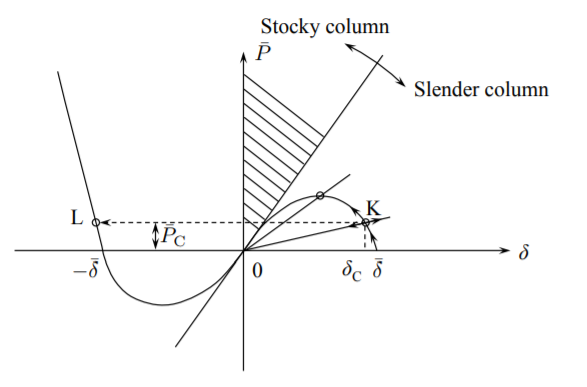
Існує сімейство прямих ліній з коефіцієнтом стрункості як параметр. Критичне співвідношення стрункості, для якого ніколи не відбудеться вигин, є
\[\beta^2_{cr} = \frac{2\pi}{\bar{\delta}} \]
Ця ситуація відповідає прямій дотичній до параболи третього порядку. Практичний інтерес представляє ситуація, при якій точка біфуркації виникає до досягнення максимальної сили при\(\delta_{\text{max}} = \bar{\delta}/\sqrt{3}\) і\(\bar{P}_{\text{max}} = \frac{2}{3 \sqrt{3}}\bar{\delta}^3\). Відповідний мінімальний коефіцієнт стрункості, розрахований з Equation\ ref {10.42}, дорівнює
\[\beta_{\text{min}}^2 = \frac{\sqrt{3} \pi}{\bar{\delta}} \]
Підводячи підсумок, існує три діапазони коефіцієнта стрункості:
| \(\beta_{\text{min}} < \beta < \infty\) | \(\beta = \beta_{\text{min}}\) | \(\beta = \beta_{\text{min}}\) | |
|---|---|---|---|
| \(\bar{P}_{\text{max}}\) | \(\frac{2}{3\sqrt{3}}\bar{\delta}^3\) | \ (\ beta =\ beta_ {\ text {min}}\) ">Немає статичного або динамічного шляху рівноваги | |
| \(\delta_{\text{max}}\) | \(\frac{\bar{\delta}}{\sqrt{3}}\) | \ (\ beta =\ beta_ {\ text {min}}\) ">Немає статичного або динамічного шляху рівноваги |
Для квадратного\(h \times h\) перетину критичне поєднання геометричних параметрів
\[\frac{\bar{w}_o}{h} = 36 \pi \frac{h}{l}\]
З наведеного вище рішення робимо висновок, що защелкивание брусової системи без викривлення буде відбуватися тільки для дуже неглибоких систем.