14.3: Діагоналізація матриць
- Page ID
- 34264
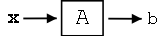
З нашого розуміння власних значень та власних векторів (Розділ 14.2) ми виявили кілька речей про нашу операторну матрицю,\(A\). Ми знаємо, що якщо власні вектори\(A\) span\(\mathbb{C}^n\) і ми знаємо, як виражати будь-який вектор\(\mathbf{x}\) через\(\left\{v_{1}, v_{2}, \ldots, v_{n}\right\}\), то у нас оператор\(A\) все розібралися. Якщо ми\(A\) діємо далі\(\mathbf{x}\), то це дорівнює\(A\) дії на комбінації власних векторів. Що ми знаємо, виявляється досить легким!
Нам залишається два питання, які необхідно вирішити:
- Коли роблять власні вектори\(\left\{v_{1}, v_{2}, \ldots, v_{n}\right\}\)\(A\) прольоту\(\mathbb{C}^n\) (припускаючи\(\left\{v_{1}, v_{2}, \ldots, v_{n}\right\}\), що лінійно незалежні)?
- Як ми виражаємо даний вектор з\(\mathbf{x}\) точки зору\(\left\{v_{1}, v_{2}, \ldots, v_{n}\right\}\)?
Відповідь на запитання #1
Питання #1
Коли роблять власні вектори\(\left\{v_{1}, v_{2}, \ldots, v_{n}\right\}\)\(A\) прольоту\(\mathbf{C}^n\)?
Якщо\(A\) має\(n\) різні власні значення
\[\lambda_{i} \neq \lambda_{j}, i \neq j \nonumber \]
де\(i\) і\(j\) є цілими числами, то\(A\) має\(n\) лінійно незалежні власні вектори\(\left\{v_{1}, v_{2}, \ldots, v_{n}\right\}\), які потім охоплюють\(\mathbb{C}^{n}\).
Осторонь
Доказ цього твердження не дуже важкий, але насправді недостатньо цікавий, щоб включити сюди. Якщо ви хочете дослідити цю ідею далі, прочитайте Strang, G., «Лінійна алгебра та її застосування» для доказу.
Крім того,\(n\) різні власні значення означають
\[\operatorname{det}(A-\lambda I)=c_{n} \lambda^{n}+c_{n-1} \lambda^{n-1}+\ldots+c_{1} \lambda+c_{0}=0 \nonumber \]
має\(n\) чіткі коріння.
Відповідь на запитання #2
Питання #2
Як ми виражаємо даний вектор з\(\mathbf{x}\) точки зору\(\left\{v_{1}, v_{2}, \ldots, v_{n}\right\}\)?
Хочемо знайти\(\left\{\alpha_{1}, \alpha_{2}, \ldots, \alpha_{n}\right\} \in \mathbb{C}\) таке, що
\[\mathbf{x}=\alpha_{1} v_{1}+\alpha_{2} v_{2}+\ldots+\alpha_{n} v_{n} \label{14.4} \]
Для того, щоб знайти цей набір змінних, ми почнемо з збору векторів у\(\left\{v_{1}, v_{2}, \ldots, v_{n}\right\}\) вигляді стовпців у\(n \times n\) матриці\(V\).
\ [V=\ ліворуч (\ почати {масив} {cccc}
\ vdots &\ vdots &\
vdots\\ v_ {1} & v_ {2} &\ точки & v_ {n}
\\ vdots &\ vdots
\ кінець {масив}\ праворуч)\ nonumber\]
Тепер рівняння\ ref {14.4} стає
\ [\ mathbf {x} =\ лівий (\ почати {масив} {ccccc}
\ vdots & & &\ vdots\\
v_ {1} & v_ {2} &\ ldots & v_ {n}\
\ vdots &\ vdots\ кінець {масив}
\ праворуч)\ лівий (\ почати {масив} {c}
\ alpha_ {1}\\
\ vdots\\
\ alpha_ {n}
\ кінець {масив}\ право)\ nonumber\]
або
\[\mathbf{x}=V \mathbf{\alpha} \nonumber \]
що дає нам легку форму для вирішення наших змінних, про які йдеться\(\mathbf{\alpha}\):
\[\mathbf{\alpha}=V^{-1} \mathbf{x} \nonumber \]
Зверніть увагу, що\(V\) є оборотним, оскільки він має\(n\) лінійно незалежні стовпці.
Осторонь
Згадаймо наші знання функцій і їх основи і розглянемо роль\(V\).
\[\mathbf{x}=V \mathbf{\alpha} \nonumber \]
\ [\ left (\ begin {масив} {c}
x_ {1}\
\ vdots\\
x_ {n}
\ кінець {масив}\ праворуч) =V\ лівий (\ begin {масив} {c}
\ alpha_ {1}\
\ vdots\\
\ alpha_ {n}
\ кінець {масив}\ праворуч)\ nonumber\]
де\(\alpha\) просто\(x\) виражається в іншій основі:
\ [x=x_ {1}\ left (\ begin {масив} {c}
1\\
0
\ vdots\\
0
\ кінець {масив}\ праворуч) +x_ {2}\ лівий (\ begin {масив} {c}
0\\
\ vdots
\\
0
\ end {масив}\ праворуч) +\ cdots+x_ {n}\ ліворуч (\ почати {масив} {c}
0\\
0\
\ vdots\\
1
\ end {масив}\ право)\ nonumber\]
\ [x=\ alpha_ {1}\ лівий (\ почати {масив} {c}
\ vdots\\
v_ {1}\\ vdots
\ кінець {масив}\ справа) +\ alpha_ {2}\ ліворуч (\ почати {масив} {c}
\ vdots\\
v_ {2}\\ vdots
\ кінець {масив}\ праворуч) +\ cdots+\ alpha_ {n}\ ліворуч (\ begin { масив} {c}
\ vdots\\
v_ {n}\
\ vdots
\ end {масив}\ право)\ nonumber\]
\(V\)перетворюється\(x\) зі стандартної основи в основу\(\left\{v_{1}, v_{2}, \ldots, v_{n}\right\}\)
Діагоналізація та виведення матриць
Ми також можемо використовувати вектори\(\left\{v_{1}, v_{2}, \ldots, v_{n}\right\}\) для представлення\(\mathbf{b}\) вихідних даних системи:
\[\mathbf{b}=A \mathbf{x}=A\left(\alpha_{1} v_{1}+\alpha_{2} v_{2}+\ldots+\alpha_{n} v_{n}\right) \nonumber \]
\[A \mathbf{x}=\alpha_{1} \lambda_{1} v_{1}+\alpha_{2} \lambda_{2} v_{2}+\ldots+\alpha_{n} \lambda_{n} v_{n}=\mathbf{b} \nonumber \]
\ [A x =\ лівий (\ почати {масив} {cccc}
\ vdots &\ vdots &\ vdots\\
v_ {1} & v_ {2} &\ точки & v_ {n}\
\ vdots &\ vdots\ кінець {масив}
\ праворуч)\ лівий (\ почати {масив} {масив} {c}
\ lambda_ {1}\ alpha_ {1}\\
\ vdots\
\\ лямбда_ {1}\ alpha_ {n}
\ end {масив}\ право)\ nonumber\]
\[A \mathbf{x}=V \Lambda \mathbf{\alpha} \nonumber \]
\[A \mathbf{x}=V \Lambda V^{-1} \mathbf{x} \nonumber \]
де\(\Lambda\) - матриця з власними значеннями вниз по діагоналі:
\ [\ Лямбда=\ ліворуч (\ почати {масив} {cccc}
\ лямбда_ {1} & 0 &\\ точки & 0\\
0 &\ лямбда_ {2} &\ точки & 0\\ точки & 0\\ точки & 0
\\ lambda_ {n}\ кінець {масив}\\ vdots &\
\ dots\\ 0 &\ lambda_ {n}
\ кінець {масив}\ вправо)\ nonumber \]
Нарешті, ми можемо скасувати\(\mathbf{x}\) і залишилося остаточне рівняння для\(A\):
\[A=V \Lambda V^{-1} \nonumber \]
Тлумачення
Для нашого тлумачення нагадаємо наші ключові формули:
\[\mathbf{\alpha}=V^{-1} \mathbf{x} \nonumber \]
\[b=\sum_{i} \alpha_{i} \lambda_{i} v_{i} \nonumber \]
Ми можемо інтерпретувати роботу\(\mathbf{x}\) з\(A\) як:
\ [\ ліворуч (\ почати {масив} {c}
x_ {1}\
\ vdots\\
x_ {n}
\ кінець {масив}\ праворуч)\ праворуч\ ліворуч (\ почати {масив} {c}
\ alpha_ {1}\
\ vdots\\
\ alpha_ {n}
\ кінець {масив}\ праворуч)\ rightarrow\ left (\ почати {масив}}
\ лямбда_ {1}\ alpha_ {1}\
\ vdots\
\\ vdots\\\\ lambda_ {1}\ alpha_ {n}\ кінець {масив}\\ кінець {масив} {c}
b_ {1}\
\ vdots\\
b_ {n}
\ кінець {масив}\ праворуч)\ nonumber\]
де три кроки (стрілки) на наведеній вище ілюстрації представляють наступні три операції:
- \(\mathbf{x}\)Трансформація за допомогою\(V^{-1}\), яка дає\(\alpha\)
- Множення на\(\Lambda\)
- Зворотне перетворення за допомогою\(V\), яке дає нам\(\mathbf{b}\)
Це парадигма, яку ми будемо використовувати для систем LTI!