
6.4: Прямокутний хвилевід
- Page ID
- 29291

Прямокутний хвилевід показаний на малюнку\(\PageIndex{1}\) (а). Прямокутні хвилеводи направляють ЕМ-енергію між чотирма підключеними електричними стінами, і на стінках створюється мало струму. В результаті резистивні втрати досить низькі, набагато нижче, ніж можна досягти за допомогою коаксіальних ліній, наприклад. Одним з основних застосувань прямокутного хвилеводу є те, коли втрати повинні бути зведені до мінімуму, так що прямокутний хвилевід використовується в дуже потужних ситуаціях, таких як радар, і в декількох десятках гігагерц і вище. На більш високих частотах втрати коаксіальних ліній стають дуже великими, а також стає важко будувати коаксіальні лінії малого діаметру\(100\text{ GHz}\) і вище. Як результат, прямокутний хвилевід майже завжди використовується вище\(100\text{ GHz}\). Існує багато застарілих систем низької та середньої потужності, які використовують прямокутні хвилеводи аж до\(1\text{ GHz}\).
Прямокутний хвилевід підтримує безліч різних режимів, але не підтримує режим TEM. Режими класифікуються як TM або TE, що позначають, чи всі магнітні поля перпендикулярні напрямку поширення (це поперечні магнітні поля), або всі електричні поля перпендикулярні напрямку поширення (це поперечні електричні поля). Розміри хвилеводу можна вибрати так, щоб для діапазону частот міг поширюватися тільки один режим. При поширенні більш ніж одного режиму різні компоненти сигналу будуть рухатися з різною швидкістю і, таким чином, поєднуватися при навантаженні неузгоджено, оскільки співвідношення енергії в режимах змінювалося б (зазвичай) випадковим чином.
Описи полів TE та TM отримані від розв'язку диференціальних рівнянь — рівнянь Максвелла — з урахуванням граничних умов. Загальними рішеннями для прямокутних систем є синусоїди, і існує, можливо, багато дискретних рішень. Номенклатура, що склалася над
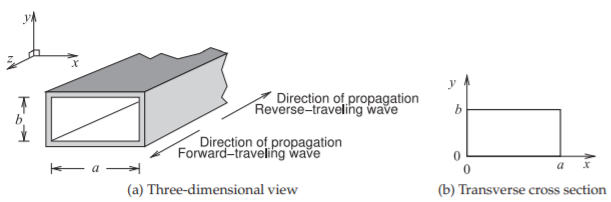
Малюнок\(\PageIndex{1}\): Прямокутний хвилевід з внутрішніми розмірами\(a\) і\(b\).
роки класифікації режимів посилаються на кількість варіацій в\(x\) напрямку, використовуючи індекс\(m\), і кількість варіацій в\(y\) напрямку, використовуючи індекс\(n\). Так є\(\text{TE}_{mn}\) і\(\text{TM}_{mn}\) режими, і розміри зазвичай вибираються так, що тільки\(TE_{10}\) режим може поширюватися.
6.4.1 Режими TM
Розробка описів полів для режимів ТМ починається з прямокутних хвильових рівнянь, отриманих у розділі 6.2. Поперечні магнітні хвилі мають нуль\(H_{z}\), але ненульові\(E_{z}\). Диференціальне\(E_{z}\) рівняння, що керує, у прямокутних координатах (з Рівняння (6.2.13) та (6.2.16)),
\[\label{eq:1}\nabla_{t}^{2}E_{z}=\frac{\partial^{2}E_{z}}{\partial x^{2}}+\frac{\partial^{2}E_{z}}{\partial y^{2}}=-k_{c}^{2}E_{z} \]
Використовуючи процедуру поділу змінних, це рівняння має рішення
\[\label{eq:2}E_{z} = [A′ \sin(k_{x}x) + B′ \cos(k_{x}x)] [C′ \sin(k_{y}y) + D′ \cos(k_{y}y)] \text{e}^{−\gamma z} \]
де
\[\label{eq:3}k_{x}^{2}+k_{y}^{2}=k_{c}^{2} \]
Ідеально проводить межу при\(x = 0\) вимагає\(B′ = 0\) виробляти\(E_{z} = 0\) там. Аналогічно\(y = 0\) потрібна ідеальна межа при\(D′ = 0\). Заміна\(A′ C′\) на нову константу\(A\), потім
\[\label{eq:4}E_{z} = A \sin(k_{x}x) \sin(k_{y}y)\text{e}^{−\gamma z} \]
Осьове електричне поле\(E_{z}\), також має дорівнювати нулю при\(x = a\) і\(y = b\). Це може бути тільки так (за винятком тривіального рішення\(A = 0\)), якщо\(k_{x}a\) є інтегральним кратним\(\pi\) таким чином, що\(\sin(k_{x}a)=0\):
\[\label{eq:5}k_{x}a=m\pi,\quad m=1,2,3,\ldots \]
Аналогічно,\(E_{z}\) for повинен бути нулем при\(y = b\),\(\sin(k_{y}b)=0\) а також\(k_{y}b\) повинен бути кратний\(\pi\):
\[\label{eq:6}k_{y}b=n\pi,\quad n=1,2,3,\ldots \]
Отже, частота зрізу хвилі ТМ з\(m\) варіаціями\(x\) та з\(n\) варіаціями в\(y\) (тобто\(\text{TM}_{mn}\) режимі) є, з Рівняння\(\eqref{eq:3}\),
\[\label{eq:7}f_{c_{m,n}}=\frac{k_{c_{m,n}}}{2\pi\sqrt{\mu\varepsilon}}=\frac{1}{2\pi\sqrt{\mu\varepsilon}}\left[\left(\frac{m\pi}{a}\right)^{2}+\left(n\frac{\pi}{b}\right)^{2}\right]^{1/2} \]
Решта польових компонентів\(\text{TM}_{mn}\) хвилі знайдені за допомогою\(H_{z} = 0\) та\(E_{z}\) з Рівняння\(\eqref{eq:4}\) та Рівняння (6.2.25)):
\[\begin{align}\label{eq:8}E_{x}&=-\frac{\gamma k_{x}}{k_{c_{m,n}}^{2}}A\cos(k_{x}x)\sin(k_{y}y)\text{e}^{-\gamma z} \\ \label{eq:9}E_{y}&=-\frac{\gamma k_{y}}{k_{c_{m,n}}^{2}}A\sin(k_{x}x)\cos(k_{y}y)\text{e}^{-\gamma z} \\ \label{eq:10}H_{x}&=\frac{\jmath\omega\varepsilon k_{y}}{k_{c_{m,n}}^{2}}A\sin(k_{x}x)\cos(k_{y}y)\text{e}^{-\gamma z} \\ \label{eq:11}H_{y}&=-\frac{\jmath\omega\varepsilon k_{x}}{k_{c_{m,n}}^{2}}A\cos(k_{x}x)\sin(k_{y}y)\text{e}^{-\gamma z}\end{align} \]

Малюнок\(\PageIndex{2}\): Розподіл електричного та магнітного поля для режиму ТМ найнижчого порядку,\(\text{TM}_{11}\) режим.
Варіації просторового поля залежать від\(y\) хвилевих\(x\) і відсічних чисел,\(k_{x}\) а\(k_{y}\), які в свою чергу залежать від показників режимів і розмірів поперечного перерізу хвилеводу. Число відсічної хвилі,\(k_{c}\), є функцією\(n\) індексів\(m\) і тому часто\(k_{c_{m,n}}\) використовується для відсічного хвильового числа з
\[\label{eq:12}k_{c_{m,n}}^{2}=k_{x,m}^{2}+k_{y,n}^{2}=\left(\frac{m\pi}{a}\right)^{2}+\left(\frac{n\pi}{b}\right)^{2} \]
Режим TM найнижчого порядку - це\(\text{TM}_{11}\) режим, з\(m = 1\) і\(n = 1\), і це має мінімальну варіацію полів (будь-якого режиму TM); вони показані на рис\(\PageIndex{2}\).
Підсумовуючи, режим може поширюватися лише на частотах вище частоти зрізу. Інша величина, яка визначає, коли відбувається відсічення, - це довжина хвилі зрізу, визначена як
\[\label{eq:13}\lambda_{c}=\frac{\nu}{f_{c_{m,n}}} \]
де\(\nu = 1/\sqrt{\mu\varepsilon}\) - швидкість режиму ТЕМ в середовищі (і звичайно це не прямокутний хвилеводний режим). Довжина хвилі зрізу - це довжина хвилі в середовищі (без стінок хвилеводу), при якій відбувається зрізання. Оскільки\(k_{c}^{2}\) є\(k^{2} −\beta^{2}\), константа загасання заданого режиму для частот нижче частоти зрізу дорівнює
\[\label{eq:14}\alpha=\sqrt{k_{c_{m,n}}^{2}-k^{2}}=k_{c_{m,n}}\sqrt{1-\left(\frac{f}{f_{c_{m,n}}}\right)^{2}},\quad f<f_{c_{m,n}} \]
Фазова постійна для частот вище частоти зрізу становить
\[\label{eq:15}\beta=\sqrt{k^{2}-k_{c_{m,n}}^{2}}=k\sqrt{1-\left(\frac{f_{c_{m,n}}}{f}\right)^{2}},\quad f>f_{c_{m,n}} \]
Для розповсюджуючого режиму (тобто\(f>f_{c_{m,n}}\)) довжина хвилі режиму, яка називається напрямною довжиною хвилі, становить
\[\label{eq:16}\lambda_{g}=\frac{2\pi}{\beta}=\frac{\lambda}{\sqrt{1-(f_{c}/f)^{2}}} \]
де\(\lambda\) довжина хвилі режиму ТЕМ в середовищі (але звичайно не в хвилеводі):\(\lambda = \nu/f\). Фазова швидкість режиму також залежить від показників режиму\(m\) і\(n\) через частоту зрізу,
\[\label{eq:17}v_{p}=\frac{\omega}{\beta}=\frac{\nu}{\sqrt{1-(f_{c_{m,n}}/f)^{2}}} \]
і групова швидкість
\[\label{eq:18}v_{g}=\frac{d\omega}{d\beta}=\nu\sqrt{1-(f_{c_{m,n}}/f)^{2}} \]
6.4.2 Режими TE
Поперечні електричні хвилі мають нуль\(E_{z}\) і ненуль,\(H_{z}\) так що в прямокутних координатах
\[\label{eq:19}\nabla_{t}^{2}H_{z}=\frac{\partial^{2}H_{z}}{\partial x^{2}}+\frac{\partial^{2}H_{z}}{\partial y^{2}}=-k_{c}^{2}H_{z} \]
Розв'язування за допомогою техніки поділу змінних дає
\[\label{eq:20}H_{z} = [A′′ \sin(k_{x}x) + B′′ \cos(k_{x}x)] [C′′ \sin(k_{y}y) + D′′ \cos(k_{y}y)] \text{e}^{−\gamma z} \]
де
\[\label{eq:21}k_{x}^{2}+k_{y}^{2}=k_{c}^{2} \]
Накладення граничної умови в цьому випадку трохи менш пряме, але складові електричного поля
\[\begin{align}\label{eq:22}E_{x}&=-\frac{\jmath\omega\mu}{k_{c}^{2}}\frac{\partial H_{z}}{\partial y} \\ &=-\frac{\jmath\omega\mu k_{y}}{k_{c}^{2}}[A′′ \sin(k_{x}x) + B′′ \cos(k_{x}x)] [C′′ \cos(k_{y}y) − D′′ \sin(k_{y}y)]\text{e}^{−\gamma z} \\ \label{eq:23}E_{y}&=\frac{\jmath\omega\mu}{k_{c}^{2}}\frac{\partial H_{z}}{\partial x} \\ &=\frac{\jmath\omega\mu k_{x}}{k_{c}^{2}}[A′′ \cos(k_{x}x) − B′′ \sin(k_{x}x)] [C′′ \sin(k_{y}y) + D′′ \cos(k_{y}y)] \text{e}^{−\gamma z}\end{align} \nonumber \]
\(E_{x}\)Бо бути нулем\(y = 0\) на всіх\(x\)\(C′′ = 0\); і\(x = 0\) для\(E_{y} = 0\) на всіх\(y\),\(A′′ = 0\). Визначення\(B′′D′′ = B\), потім
\[\begin{align}\label{eq:24}H_{z} &= B \cos(k_{x}x) \cos(k_{y}y) \\ \label{eq:25}E_{x}&=\frac{\jmath\omega\mu k_{y}}{k_{c}^{2}}B\cos(k_{x}x)\sin(k_{y}y)\text{e}^{-\gamma z} \\ \label{eq:26}E_{y}&=-\frac{\jmath\omega\mu k_{x}}{k_{c}^{2}}B\sin(k_{x}x)\cos(k_{y}y)\text{e}^{-\gamma z}\end{align} \]
\(E_{y}\)дорівнює нулю при\(x = a\), тобто так\(\sin(k_{x}a)=0\), що\(k_{x}a\) повинно бути кратним\(\pi\):
\[\label{eq:27}k_{x}a=m\pi,\quad m=1,2,3,\ldots \]
Крім того,\(E_{x}\) нуль при\(y = b\), тобто\(\sin(k_{y}b)=0\), так що\(k_{y}b\) повинен бути нуль (так\(E_{x}\) що завжди нуль) або що він кратний\(\pi\). Тому
\[\label{eq:28}k_{y}b=n\pi\quad n=0,1,2,3,\ldots \]

Рисунок\(\PageIndex{3}\): Розподіл електричного та магнітного поля для режиму TE найнижчого порядку.
Форми поперечного електричного поля потім
\[\begin{align}\label{eq:29}E_{x}&=\frac{\jmath\omega\mu k_{y}}{k_{c_{m,n}}^{2}}B \cos(k_{x}x) \sin(k_{y}y)\text{e}^{−\gamma z} \\ \label{eq:30}E_{y}&=-\frac{\jmath\omega\mu k_{x}}{k_{c_{m,n}}^{2}}B \sin(k_{x}x) \cos(k_{y}y)\text{e}^{−\gamma z}\end{align} \]
і відповідні поперечні компоненти магнітного поля
\[\begin{align}\label{eq:31}H_{x}&=\frac{\gamma k_{x}}{k_{c_{m,n}}^{2}}B \sin(k_{x}x) \cos(k_{y}y)\text{e}^{−\gamma z} \\ \label{eq:32} H_{y}&=\frac{\gamma k_{y}}{k_{c_{m,n}}^{2}}B \cos(k_{x}x) \sin(k_{y}y)\text{e}^{−\gamma z}\end{align} \]
Тут використання\(k_{c_{m,n}}\) підкреслює, що відсічний wavenumber є функцією\(n\) індексів\(m\) і:
\[\label{eq:33}k_{c_{m,n}}^{2}=k_{x,m}^{2}+k_{y,n}^{2}=\left(\frac{m\pi}{a}\right)^{2}+\left(\frac{n\pi}{b}\right)^{2} \]
Режим TE найнижчого порядку - це\(\text{TE}_{10}\) режим (з\(m = 1\) і\(n = 0\)), і це має мінімальну варіацію полів; вони показані на малюнку\(\PageIndex{3}\).
6.4.3 Практичний прямокутний хвилевід
Розміри і робочі частоти прямокутного хвилеводу підібрані для підтримки тільки одного режиму поширення. Робоча частота знаходиться між частотою зрізу режиму з найменшою частотою зрізу і частотою зрізу режиму з наступною найнижчою частотою зрізу. При цьому поширюється тільки один режим.
Посилаючись на рисунок\(\PageIndex{1}\), якщо розміри обрані так,\(b\) що більше\(a\), то режим TE найнижчого порядку (\(\text{TE}_{10}\)режим) має одну варіацію полів у\(x\) напрямку, тоді як режим TM найнижчого порядку (\(\text{TM}_{11}\)режим) має одну варіацію поля в \(x\)напрямок і одна варіація в\(y\) напрямку. Таким чином частота зрізу\(\text{TM}_{11}\) режиму буде вище частоти зрізу\(\text{TE}_{10}\) режиму. Нижче частоти зрізу режими не поширюватимуться (тобто\(\beta\) (уявна частина константи поширення) дорівнює нулю). Константи поширення прямокутного хвилеводу
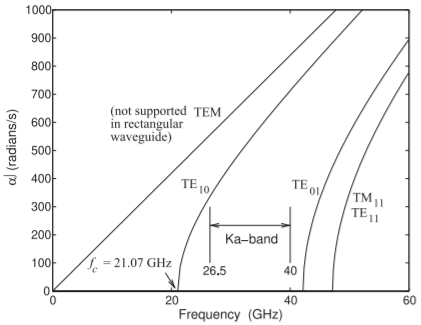
Рисунок\(\PageIndex{4}\): Дисперсійна діаграма хвилеводних режимів у\(\text{Ka}\) наповненому повітрям прямокутному хвилеводі з внутрішніми розмірами\(0.280\times 0.140\text{ inches}\)\((7.112\text{ mm}\times 3.556\text{ mm})\). \(\text{Ka}\)-смуговий хвилевід використовується між\(26.5\text{ GHz}\) і\(40\text{ GHz}\). За цим діапазоном частот поширюється тільки\(\text{TE}_{10}\) режим.
| Режим | Частота зрізу\((\text{GHz})\) |
|---|---|
| \(\text{TEM}\) | \ (\ text {ГГц})\) ">не підтримується |
| \(\text{TE}_{10}\) | \ (\ текст {ГГц})\) ">\(21.07\text{ GHz}\) |
| \(\text{TE}_{01}\) | \ (\ текст {ГГц})\) ">\(42.15\text{ GHz}\) |
| \(\text{TE}_{11}\) | \ (\ текст {ГГц})\) ">\(47.13\text{ GHz}\) |
| \(\text{TM}_{10}\) | \ (\ text {ГГц})\) ">не підтримується |
| \(\text{TM}_{01}\) | \ (\ text {ГГц})\) ">не підтримується |
| \(\text{TM}_{11}\) | \ (\ текст {ГГц})\) ">\(47.13\text{ GHz}\) |
Таблиця\(\PageIndex{1}\): Частоти відсічення декількох режимів в\(\text{Ka}\) -діапазоні хвилеводу номінально використовуються між\(26.5\text{ GHz}\) і\(40\text{ GHz}\).
режими з найменшими частотами зрізу показані\(\PageIndex{4}\) на малюнку для\(\text{Ka}\) -діапазонного хвилеводу, що має внутрішні розміри\(a = 0.280\text{ inches}\) і\(b = 0.140\text{ inches}\). Ця цифра відома як діаграма дисперсії і іноді будується як\(\beta\) проти\(k\). Нижче підтримуються чотири режими,\(60\text{ GHz}\) і лінія, що відповідає режиму TEM, надається для довідки, оскільки режим TEM не підтримується в прямокутному хвилеводі.
Не всі можливі режими низького порядку можуть підтримуватися в прямокутному хвилеводі, оскільки граничні умови не можуть бути виконані (див. Таблицю\(\PageIndex{1}\)). Частота зрізу\(\text{TE}_{10}\) режиму є\(21.07\text{ GHz}\) і наступний найнижчий режим зрізу,\(\text{TE}_{01}\) режим, має частоту зрізу\(42.15\text{ GHz}\). Режим має частоту зрізу, яка є частотою, коли довжина хвилі (в середовищі, або довжина хвилі вільного простору, якщо напрямна заповнена повітрям) вдвічі перевищує\(a\) розмір хвилеводу (див. Рис.\(\PageIndex{1}\)). Наступний режим вищого порядку з'являється, коли можлива зміна\(y\) напрямку. Це відбувається на частоті, що відповідає\(b\) розмірності, що дорівнює половині довжини хвилі в середовищі. \(\text{TE}_{11}\)Режим і\(\text{TM}_{11}\) режими мають однакову частоту зрізу\(47.13\text{ GHz}\). При визначенні робочого діапазону частот розглядаються як фазові, так і групові варіації швидкостей. Вони показані\(\PageIndex{5}\) на малюнку для\(\text{TE}_{10}\) режиму, де вони нормуються так,\(c\) як хвилевод заповнений повітрям. Групова швидкість істотно змінюється\(v_{g}\), особливо поблизу частоти зрізу режиму. В результаті нижча робоча частота режиму вибирається значно вище частоти зрізу. Верхня межа робочої частоти вибирається приблизно\(5\%\) нижче частоти зрізу другого режиму поширення. Це
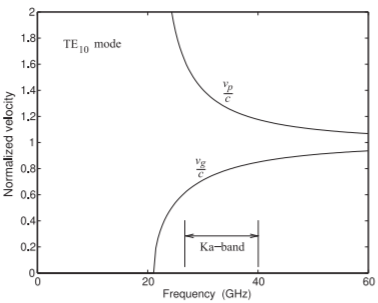
Рисунок\(\PageIndex{5}\): Нормовані фазові та групові швидкості\(\text{TE}_{10}\) режиму в наповненому повітрям\(\text{Ka}\) діапазоні хвилеводу.
тому що невеликі розриви можуть запустити режим вищого порядку. Таким чином, робоча частота\(\text{Ka}\) діапазону хвилеводу є\(26.5\text{ GHz}–40\text{ GHz}\), забезпечуючи запас\(5.4\text{ GHz}\) на нижньому кінці, і\(2.2\text{ GHz}\) запас на високому кінці. Таким чином, приблизно половина октави смуги пропускання підтримується прямокутним хвилеводом, якщо широкий розмір вдвічі перевищує висоту хвилеводу. Оскільки прямокутний хвилевід корисний у відносно вузькому діапазоні частот, розроблені стандартні розміри, наведені в табл\(\PageIndex{2}\). До хвилеводу відносять його хвилевідний стандартний номер (його позначення WR), однак зазвичай використовуються старі літерні позначення смуг.
Іноді необхідно мати прямокутний хвилевід, який можна використовувати більше половини октави смуги пропускання. Це досягається зменшенням висоти хвилеводу\(b\), виробляючи те, що називається хвилеводом зі зменшеною висотою. Зменшивши\(b\) до чверті\(a\), можна отримати октаву смуги пропускання [2, 3, 4].
6.4.4 Прямокутні компоненти хвилеводу
Прямокутні хвилеводні компоненти вимагають значної механічної обробки, але еквіваленти багатьох компонентів, які доступні в мікросмужці, можуть бути реалізовані. Незмінно використовується режим TE найнижчого порядку. Це\(\text{TE}_{10}\) режим, конфігурація полів показана на рис\(\PageIndex{3}\). Характеристика цього режиму полягає в тому, що\(\text{E}\) -поле поперечне напрямку поширення. Багато компонентів мають особливі орієнтації на площини\(\text{E}\) і\(\text{H}\) полів. Розглянемо прямокутні вигини хвилеводу, показані на малюнку\(\PageIndex{6}\). Вигин на малюнку\(\PageIndex{6}\) (а) називається\(\text{H}\) -плоский вигин, або\(\text{H}\) -вигин, оскільки вісь хвилеводу (яка знаходиться у напрямку поширення) завжди залишається паралельною\(\text{H}\) полю. При\(\text{E}\) -площині вигину, або\(\text{E}\) -bend, на малюнку\(\PageIndex{6}\) (б) вісь хвилеводу залишається паралельною\(\text{E}\) полю. Плоскі ділянки в кінці хвилеводних секцій називаються фланцями. Штифти у фланцях є вирівнювальними штифтами, які вставляються в отвори протилежного фланця.
У побудові схем, що використовують прямокутні хвилеводи, часто необхідно обертати і скручувати хвилевід, щоб секції могли бути з'єднані. Вигини дозволяють це, але також використовуються скручування (як показано на малюнку\(\PageIndex{7}\)).
| Смуга | Діапазон хвилеводів EIA | Робоча частота (\(\text{GHz}\)) | Внутрішні розміри (\(a\times b\)дюйми) | \(\text{TE}_{10}\)відсічення\((\text{GHz})\) |
|---|---|---|---|---|
| ВР—2300 | \ (\ текст {ГГц}\)) ">\(0.32–0.49\) | \ (a\ раз b\), дюймів) ">\(23.000\times 11.500\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(0.257\) | |
| ВР—2100 | \ (\ текст {ГГц}\)) ">\(0.35–0.53\) | \ (a\ раз b\), дюймів) ">\(21.000\times 10.500\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(0.281\) | |
| ВР—1800 | \ (\ текст {ГГц}\)) ">\(0.43–0.62\) | \ (a\ раз b\), дюймів) ">\(18.000\times 9.000\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(0.328\) | |
| ВР—1500 | \ (\ текст {ГГц}\)) ">\(0.49–0.74\) | \ (a\ раз b\), дюймів) ">\(15.000\times 7.500\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(0.393\) | |
| ВР—1150 | \ (\ текст {ГГц}\)) ">\(0.64–0.96\) | \ (a\ раз b\), дюймів) ">\(11.500\times 5.750\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(0.513\) | |
| ВР—1000 | \ (\ текст {ГГц}\)) ">\(0.75–1.1\) | \ (a\ раз b\), дюймів) ">\(9.975\times 4.875\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(0.592\) | |
| WR—770 | \ (\ текст {ГГц}\)) ">\(0.96–1.5\) | \ (a\ раз b\), дюймів) ">\(7.700\times 3.385\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(0.766\) | |
| ВР-650 | \ (\ текст {ГГц}\)) ">\(1.12–1.70\) | \ (a\ раз b\), дюймів) ">\(6.500\times 3.250\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(0.908\) | |
| \(\text{R}\) | ВР-430 | \ (\ текст {ГГц}\)) ">\(1.70-2.60\) | \ (a\ раз b\), дюймів) ">\(4.300\times 2.150\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(1.37\) |
| \(\text{D}\) | ВР-340 | \ (\ текст {ГГц}\)) ">\(2.20-3.30\) | \ (a\ раз b\), дюймів) ">\(3.400\times 1.700\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(1.74\) |
| \(\text{S}\) | ВР-284 | \ (\ текст {ГГц}\)) ">\(2.60-3.95\) | \ (a\ раз b\), дюймів) ">\(2.840\times 1.340\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(2.08\) |
| \(\text{E}\) | ВР-229 | \ (\ текст {ГГц}\)) ">\(3.30-4.90\) | \ (a\ раз b\), дюймів) ">\(2.290\times 1.150\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(2.58\) |
| \(\text{G}\) | ВР-187 | \ (\ текст {ГГц}\)) ">\(3.95-5.85\) | \ (a\ раз b\), дюймів) ">\(1.872\times 0.872\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(3.15\) |
| \(\text{F}\) | ВР-159 | \ (\ текст {ГГц}\)) ">\(4.90-7.05\) | \ (a\ раз b\), дюймів) ">\(1.590\times 0.795\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(3.71\) |
| \(\text{C}\) | ВР-137 | \ (\ текст {ГГц}\)) ">\(5.85-8.20\) | \ (a\ раз b\), дюймів) ">\(1.372\times 0.622\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(4.30\) |
| \(\text{H}\) | ВР-112 | \ (\ текст {ГГц}\)) ">\(7.05-10.00\) | \ (a\ раз b\), дюймів) ">\(1.122\times 0.497\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(5.26\) |
| \(\text{X}\) | ВР-90 | \ (\ текст {ГГц}\)) ">\(8.2-12.4\) | \ (a\ раз b\), дюймів) ">\(0.900\times 0.400\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(6.56\) |
| \(\text{Ku}\) | ВР-62 | \ (\ текст {ГГц}\)) ">\(12.4-18.0\) | \ (a\ раз b\), дюймів) ">\(0.622\times 0.311\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(9.49\) |
| \(\text{K}\) | WR-51 | \ (\ текст {ГГц}\)) ">\(15.0-22.0\) | \ (a\ раз b\), дюймів) ">\(0.510\times 0.255\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(11.6\) |
| \(\text{K}\) | ВР-42 | \ (\ текст {ГГц}\)) ">\(18.0-26.5\) | \ (a\ раз b\), дюймів) ">\(0.420\times 0.170\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(14.1\) |
| \(\text{Ka}\) | ВР-28 | \ (\ текст {ГГц}\)) ">\(26.5-40.0\) | \ (a\ раз b\), дюймів) ">\(0.280\times 0.140\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(21.1\) |
| \(\text{Q}\) | ВР-22 | \ (\ текст {ГГц}\)) ">\(33-50\) | \ (a\ раз b\), дюймів) ">\(0.224\times 0.112\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(26.3\) |
| \(\text{U}\) | ВР-19 | \ (\ текст {ГГц}\)) ">\(40-60\) | \ (a\ раз b\), дюймів) ">\(0.188\times 0.094\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(31.4\) |
| \(\text{V}\) | ВР-15 | \ (\ текст {ГГц}\)) ">\(50-75\) | \ (a\ раз b\), дюймів) ">\(0.148\times 0.074\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(39.9\) |
| \(\text{E}\) | ВР-12 | \ (\ текст {ГГц}\)) ">\(60-90\) | \ (a\ раз b\), дюймів) ">\(0.122\times 0.061\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(48.4\) |
| \(\text{W}\) | ВР-10 | \ (\ текст {ГГц}\)) ">\(75-110\) | \ (a\ раз b\), дюймів) ">\(0.100\times 0.050\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(59.0\) |
| \(\text{F}\) | WR-8 | \ (\ текст {ГГц}\)) ">\(90-140\) | \ (a\ раз b\), дюймів) ">\(0.080\times 0.040\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(73.8\) |
| \(\text{D}\) | WR-6 | \ (\ текст {ГГц}\)) ">\(110-170\) | \ (a\ раз b\), дюймів) ">\(0.0650\times 0.0325\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(90.8\) |
| \(\text{G}\) | WR-5 | \ (\ текст {ГГц}\)) ">\(140-220\) | \ (a\ раз b\), дюймів) ">\(0.0510\times 0.0255\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(116\) |
| WR-4 | \ (\ текст {ГГц}\)) ">\(170–260\) | \ (a\ раз b\), дюймів) ">\(0.0430\times 0.0215\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(137\) | |
| WR-3 | \ (\ текст {ГГц}\)) ">\(220–325\) | \ (a\ раз b\), дюймів) ">\(0.0340\times 0.0170\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(174\) | |
| \(\text{Y}\) | ВР-2 | \ (\ текст {ГГц}\)) ">\(325–500\) | \ (a\ раз b\), дюймів) ">\(0.0200\times 0.0100\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(295\) |
| WR-1.5 | \ (\ текст {ГГц}\)) ">\(500–750\) | \ (a\ раз b\), дюймів) ">\(0.0150\times 0.0075\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(393\) | |
| ВР-1 | \ (\ текст {ГГц}\)) ">\(750–1100\) | \ (a\ раз b\), дюймів) ">\(0.0100\times 0.0050\) | \ (\ текст {TE} _ {10}\) Відсічення\((\text{GHz})\) «>\(590\) |
Таблиця\(\PageIndex{2}\): Діапазони хвилеводів, робочі частоти та внутрішні розміри. Розміри хвилеводу, зазначені в дюймах (\(25.4\text{ mm/inch}\)використовувати для перетворення в міліметри). Число в позначенні WR - це довгий внутрішній розмір хвилеводу в сотнях дюйма. Частота зрізу\(\text{TE}_{10}\) режиму - це коли довгий вимір становить половину довжини хвилі (довжина хвилі вільного простору, якщо вакуум або повітря заповнена, або модифікована квадратним коренем діелектричної проникності, якщо хвилевод заповнений діелектриком).
Хвилеводні трійники використовуються для поділу і об'єднання сигналів. Існують як\(\text{E}\) -plane, так і\(\text{H}\) -plane версії, як це було для вигинів (див. Рис.\(\PageIndex{8}\)).
Існує велика різноманітність хвилеводних компонентів. Компоненти розроблені з міркувань поля ЕМ, а не походять від струмових і напружних ланцюгів. Наприклад, закінчення в прямокутному хвилеводі реалізується за допомогою резистивного клина матеріалу, як показано на малюнку\(\PageIndex{9}\) (а). Це забезпечує закінчення з нижчою реактивною складовою, ніж було б отримано за допомогою згорнутого резистора, розміщеного в кінці лінії. Зібране навантаження поглинає всю потужність в падаючій на неї біжучої хвилі. Функціональний компонент - це матеріал з втратами, часто у формі клина або високої піраміди, який поглинає владу на відстані, що відповідає, можливо, половині довжини хвилі або більше. Таким чином, хоча характеристичний опір хвилі в прямокутному хвилеводі змінюється залежно від частоти, припинення завжди відповідає цьому імпедансу. Потужна хвилеводна відповідна навантаження показана на малюнку\(\PageIndex{9}\) (б). Цей компонент використовує структуру, проілюстровану на малюнку\(\PageIndex{9}\) (а), і має ребра для відведення тепла. Хвилевід

Малюнок\(\PageIndex{6}\): Прямокутні вигини хвилеводу У (c) зверху\(\text{X}\) -band (\(8–12\text{ GHz}\)), середина\(\text{Ku}\) -band (\(12–18\text{ GHz}\)), а знизу\(\text{Ka}\) -band (\(26–40\text{ GHz}\)).
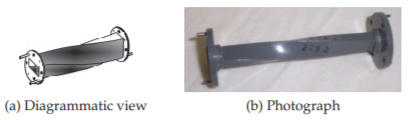
Малюнок\(\PageIndex{7}\): Прямокутний хвилевід скручування.
атенюатор реалізується шляхом введення резистивного матеріалу, як показано на малюнку\(\PageIndex{9}\) (с). Це вводить ділянку лінії з високим коефіцієнтом загасання. Контролюючи глибину резистивної лопатки, як показано на малюнку\(\PageIndex{9}\) (г), виходить змінний атенюатор.
Розриви в хвилеводі вводять індуктивні, ємнісні та резонансні елементи. Кілька розривів, які використовуються для реалізації цих елементів, показані на малюнку\(\PageIndex{10}\). Вони найбільш чітко ілюструють використання\(\text{E}\) та\(\text{H}\) польових порушень для реалізації ємнісних та індуктивних компонентів. Розрив\(\text{E}\) -площини (рис.\(\PageIndex{10}\) (а)) моделюється приблизно частотно-залежним конденсатором. \(\text{H}\)-плоскі розриви (рис.\(\PageIndex{10}\) (b і c)) нагадують індуктори, як і кругова райдужна оболонка малюнка\(\PageIndex{10}\) (г). Резонансна хвилеводна райдужка малюнка\(\PageIndex{10}\) (е) порушує\(\text{H}\) поля\(\text{E}\) і моделюється паралельним\(LC\) резонансним контуром поблизу частоти резонансу. Стовпи в хвилеводі використовуються як реактивні елементи (рис.\(\PageIndex{10}\) (f)) і для монтажу активних пристроїв (рис.\(\PageIndex{10}\) (г)). Еквівалентні схеми хвилеводних розривів моделюються ємнісними елементами, якщо\(\text{E}\) поле переривається, і індуктивними елементами, якщо\(\text{H}\) поле (або струм) порушено. Багато робіт (наприклад, [5, 6, 7, 8]) були присвячені аналітичним польовим розв'язкам, які призводять до еквівалентних об'ємних елементів зображення хвилеводних розривів, які потім можуть бути використані в синтезі.
Прямокутний хвилевідний циркулятор показаний на малюнку\(\PageIndex{11}\). Циркулятор використовує особливу властивість намагнічених феритів, що забезпечує бажаний напрямок поширення ЕМ.
Іноді необхідно взаємодіяти між серіями хвилеводів, і одним компонентом для цього є конічна хвилеводна секція, показана на малюнку\(\PageIndex{12}\) (а). Альтернативний трансформатор з довгим імпедансом на одну чверть довжини хвилі

Малюнок\(\PageIndex{8}\): Прямокутні хвилеводні трійники: (а) тривимірне зображення\(\text{E}\) площини трійника; (б) опис потоку сигналу в\(\text{E}\) -площині трійника; (в) тривимірне зображення трійника\(\text{H}\) -площині; (г) опис потоку сигналу в\(\text{H}\) -площині трійника; (е) фотографія\(\text{E}\) -площині трійника; і (f) фотографія хвилеводних трійників для різних хвилеводних смуг (верхня,\(\text{X}\) -смуга\(\text{H}\) -площина трійник; середній,\(\text{Ku}\) -смуга\(\text{H}\) -площина трійник; знизу,\(\text{Ka}\) -смуга\(\text{E}\) -площина трійника).
показаний на малюнку\(\PageIndex{12}\) (b) може бути використаний. Ця секція може бути коротшою, ніж конічна хвилеводна секція, яка, однак, має більш високу пропускну здатність.
Іншими компонентами, які часто зустрічаються, є хвилевідний перемикач\(\PageIndex{12}\) (див. Рис. (c)\(\PageIndex{13}\)), коаксіально-хвилеводний адаптер\(\PageIndex{12}\) (див. Рис.
Розподілені спрямовані ответвители реалізуються двома пов'язаними лініями електропередачі. Прямокутний хвилевідний спрямований ответвитель показаний на малюнку\(\PageIndex{14}\).

Малюнок\(\PageIndex{9}\): Закінчення і атенюатори в прямокутному хвилеводі.

Малюнок\(\PageIndex{10}\): Прямокутні розриви хвилеводів та їх об'єднані еквівалентні ланцюги: (а) ємнісний\(\text{E}\) площинний розрив; (б)\(\text{H}\) індуктивно-площинний розрив; (в) симетричний індуктивний розрив\(\text{H}\) площини; (г) індуктивний розрив поста; (е) резонансне вікно розрив; (f) ємнісний пост розриву; і (g) діод пост кріплення.
Тут дві лінії передачі, прямокутні хвилеводи, з'єднані прорізами в загальній стінці напрямних. На малюнку\(\PageIndex{14}\) (b) хвиля ЕМ з нижнього хвилеводу просочується у верхній хвилевід через пази муфти. Швидка перевірка фазування вказує на те, що сполучена хвиля в зворотному напрямку скасована. Тим часом у напрямку, що рухається вперед, є конструктивне втручання сполученого ЕМ-хвилі.
Змінні елементи, наявні в прямокутному хвилеводі, включають мікрометричний тюнер, показаний на малюнку\(\PageIndex{15}\). Тюнер, показаний на малюнку\(\PageIndex{15}\) (а)
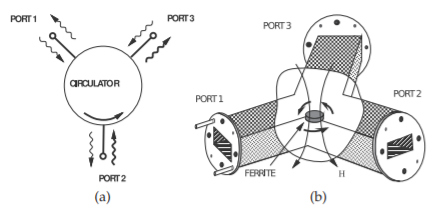
Малюнок\(\PageIndex{11}\): Хвилевідний циркулятор: (а) схема; і (б) тривимірне зображення, що показує лінії\(\text{H}\) поля, що намагнічують феритовий диск.
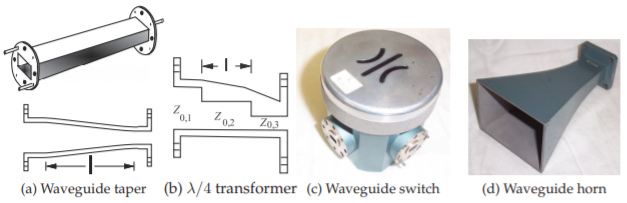
Малюнок\(\PageIndex{12}\): Компоненти хвилеводу: (а) хвилевідний перемикач; (б) прямокутний хвилевід трансформатор імпедансу чверть довжини хвилі; (в) прямокутний конус хвилеводу, що з'єднує одну серію хвилеводу з іншою; і (d) хвилевідна рогова антена.
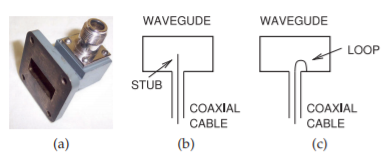
Малюнок\(\PageIndex{13}\): Коаксіальна лінія передачі до прямокутного адаптера хвилеводу: (а) фотографія; (б) адаптер з використанням заглушки муфти; і (c) адаптер з використанням петлі зчеплення.
зазвичай переміщує реактивний елемент уздовж хвилеводу. Одним із прикладів є рухоме коротке замикання, показане на малюнку\(\PageIndex{5}\) (б). Ще одним змінним елементом, використовуваним при налаштуванні, є хвилеводний слайд-тюнер, показаний на малюнку\(\PageIndex{15}\) (в). Тут в широкій стінці хвилеводу вирізається проріз і вставляється металевий щуп. Щілина знаходиться в області, де струми в стінці хвилеводу мінімальні, тому вводиться мало розривів. Зонд вводить реактивний розрив, і реактивний опір можна змінювати, змінюючи глибину проникнення зонда за допомогою ручки, поміченої зверху. Зонд може рухатися вгору-вниз вздовж прорізу для подальшого збільшення діапазону імпедансу, який може бути представлений.
Гібриди в хвилеводах (рис. 6.5.1) не схожі на свої мікросмужкові еквіваленти.

Малюнок\(\PageIndex{14}\): Прямокутні хвилеводні спрямовані ответвители: (а) схема; (b) і (c) хвилевідний спрямований ответвитель, що показує пази зчеплення; і (г) три спрямовані з'єднувачі з четвертим портом, закінченим інтегральним узгодженим навантаженням. В (d), зверху вниз:\(\text{W}\) -смуга,\(10\text{ cm}\) довга;\(\text{Ka}\) -смуга,\(15\text{ cm}\) довга, і\(\text{X}\) -смуга,\(35\text{ cm}\) довга.
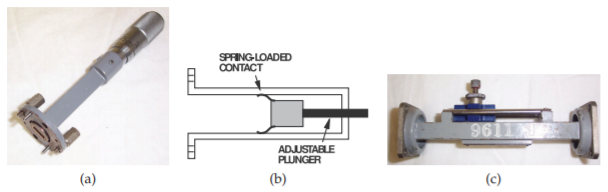
Малюнок\(\PageIndex{15}\): Хвилеводні тюнери: (а) змінне коротке замикання з мікрометром; (б) внутрішні деталі змінного короткого замикання; і (с) хвилевідний слайд-тюнер.